


Posição inercial
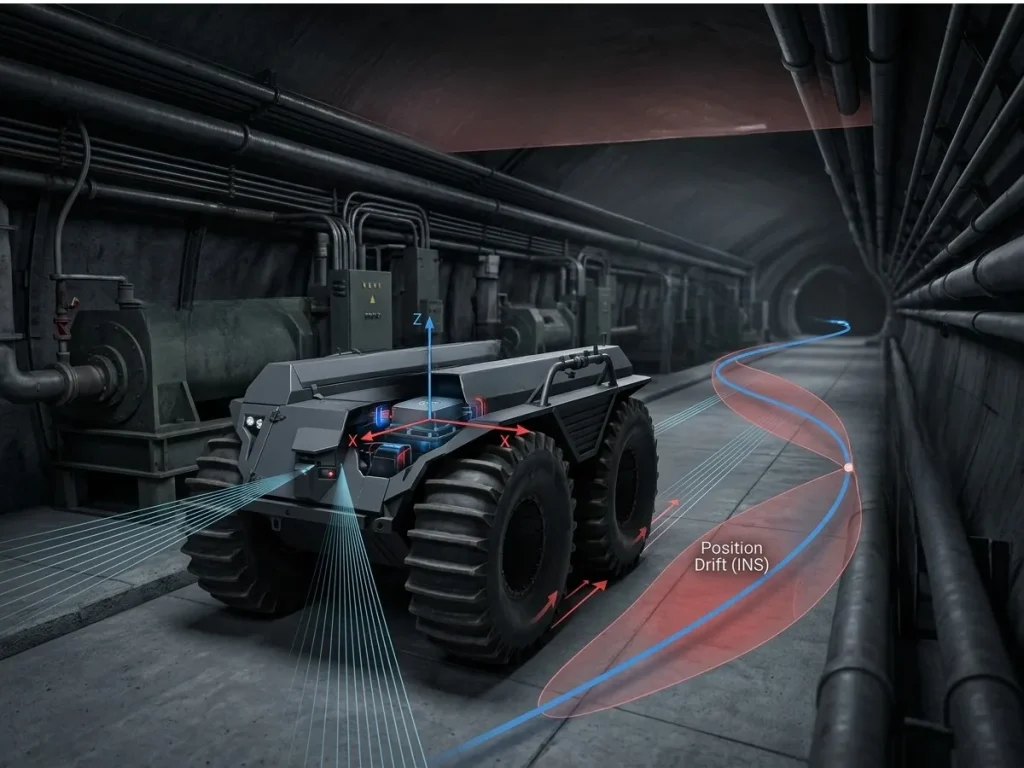
A posição inercial é a localização tridimensional estimada de um corpo em movimento, calculada exclusivamente a partir de medições inerciais. Um Sistema de Navegação Inercial (INS) determina essa posição integrando continuamente as medições de aceleração de uma Unidade de Medição Inercial (IMU), enquanto compensa a atitude do veículo e a rotação da Terra. Como o cálculo depende unicamente de sensores embarcados, a posição inercial permanece disponível em ambientes onde os Sistemas Globais de Navegação por Satélite (GNSS) estão indisponíveis ou não são confiáveis.
O processo de estimativa começa com medições de força específica coletadas por acelerômetros de três eixos no referencial do corpo. O INS transforma essas medições para o referencial de navegação usando a matriz de atitude , derivada de giroscópios ou de um Sistema de Referência de Atitude e Proa (AHRS). A gravidade é então adicionada para recuperar a aceleração linear verdadeira:
onde é a força específica medida e é o vetor de gravidade local.
A velocidade é obtida por meio de integração numérica:
A posição decorre de uma segunda integração:
Essas atualizações de mecanização são executadas em tempo real a taxas de amostragem que normalmente variam de 100 Hz a mais de 4000 Hz para capturar a dinâmica do veículo de alta frequência e minimizar o erro de integração numérica.
O viés do acelerômetro produz erros de velocidade que aumentam linearmente com o tempo e erros de posição que crescem quadraticamente.
O viés do giroscópio introduz erros de atitude que projetam incorretamente a gravidade, gerando erros adicionais de aceleração e acelerando o desvio de posição. Consequentemente, a posição inercial diverge gradualmente da trajetória real durante a operação autônoma.
Desvio de posição
Para limitar o desvio de posição durante operações prolongadas, os sistemas de navegação modernos empregam Filtros de Kalman Estendidos (EKF), Filtros de Kalman sem Escala (UKF) ou algoritmos de suavização baseados em grafos de poses. O filtro estima vetores de erro de estado completo (posição, velocidade, atitude, vieses de sensores e fatores de escala) fundindo a mecanização de alta taxa do INS com observações absolutas de menor taxa provenientes de sensores de auxílio, tais como:
- Sistemas Globais de Navegação por Satélite (GNSS): utilizando duas técnicas de correção de alta precisão, RTK e PPP, que reduzem esse erro para centímetros ou até milímetros.
- Sensores Acústicos/de Velocidade: Registradores de Velocidade Doppler (DVL), odômetros de rodas.
- Sensores Perceptivos: Odometria LiDAR (LOAM), Odometria Visual-Inercial (VIO).
Durante interrupções do GNSS, o filtro integrado propaga as estimativas de estado através da mecanização do INS em modo de navegação por estimativa (dead reckoning). Ele utiliza modelos de sensores residuais para conter o crescimento do erro até que os sinais de referência externos retornem.
Giroscópios de Fibra Óptica (FOG), Giroscópios a Laser de Anel (RLG) e um INS MEMS de grau tático de alto desempenho mantêm a posição inercial precisa por períodos prolongados. A posição inercial fornece uma solução de navegação contínua ao integrar a dinâmica de movimento. Sua precisão a longo prazo depende do desempenho dos sensores inerciais e das medições de auxílio externo.
