


惯性位置
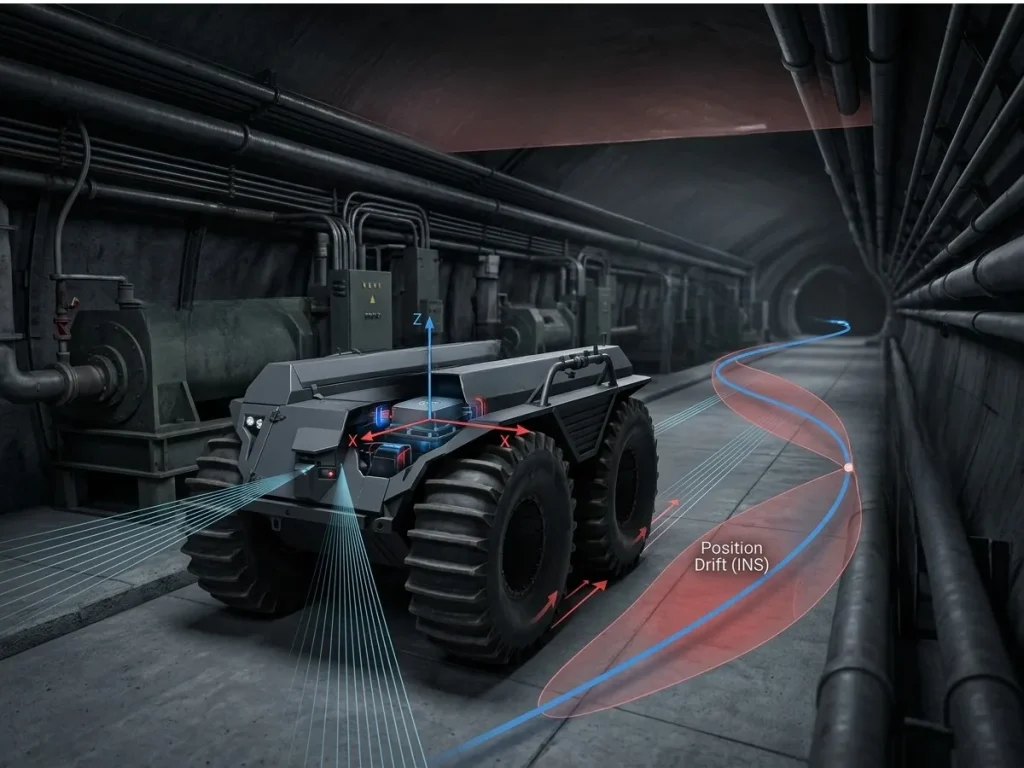
惯性位置是指完全通过惯性测量计算出的运动体估计三维位置。惯性导航系统(INS)通过连续积分来自惯性测量单元(IMU)的加速度测量值,同时补偿车辆姿态和地球自转来确定此位置。由于计算完全依赖于机载传感器,因此在全球导航卫星系统(GNSS)不可用或不可靠的环境中,惯性位置仍然可用。
估计过程始于由三轴加速度计在机身坐标系中采集的具体力测量值。INS 利用姿态矩阵将这些测量值转换到导航坐标系中 ,由陀螺仪或姿态航向参考系统(AHRS)推导得出。随后恢复重力以还原真实的线性加速度:
其中 是测得的比力,且 是局部重力矢量。
速度是通过数值积分得到的:
位置可通过第二次积分求得:
这些机械化更新以通常在 100 Hz 到 4000 Hz 以上的采样率实时执行,以捕获高频车辆动态并最大限度地减少数值积分误差。
加速度计偏置会产生随时间线性增长的速度误差以及呈二次方增长的位置误差。
陀螺仪偏置会引入姿态误差,从而错误投影重力,进而产生额外的加速度误差并加速位置漂移。因此,在独立运行期间,惯性位置会逐渐偏离真实轨迹。
位置漂移
为了在长时间运行期间限制位置漂移,现代导航系统采用了扩展卡尔曼滤波器(EKF)、无迹卡尔曼滤波器(UKF)或姿态图平滑算法。该滤波器通过融合高采样率的INS 机械化数据与辅助传感器提供的低采样率绝对观测数据,来估计完整的状态误差向量(位置、速度、姿态、传感器偏置和标度因子),例如:
- 全球导航卫星系统 (GNSS):通过使用两种高精度修正技术(RTK 和 PPP),将误差缩小至厘米级甚至毫米级。
- 声学/速度传感器:多普勒测速仪(DVL)、车轮里程计。
- 感知传感器:激光雷达里程计 (LOAM)、视觉惯性里程计 (VIO)。
在 GNSS 中断期间,集成滤波器在推算定位模式下通过 INS 机械化传播状态估计。它使用残差传感器模型来限制误差增长,直到外部参考信号恢复。
高性能光纤陀螺仪 (FOG)、激光陀螺仪 (RLG) 和战术级 MEMS INS 能够在较长时间内保持准确的惯性位置。惯性位置通过积分运动动力学提供连续的导航解决方案。其长期精度取决于惯性传感器性能和外部辅助测量。
