


慣性位置
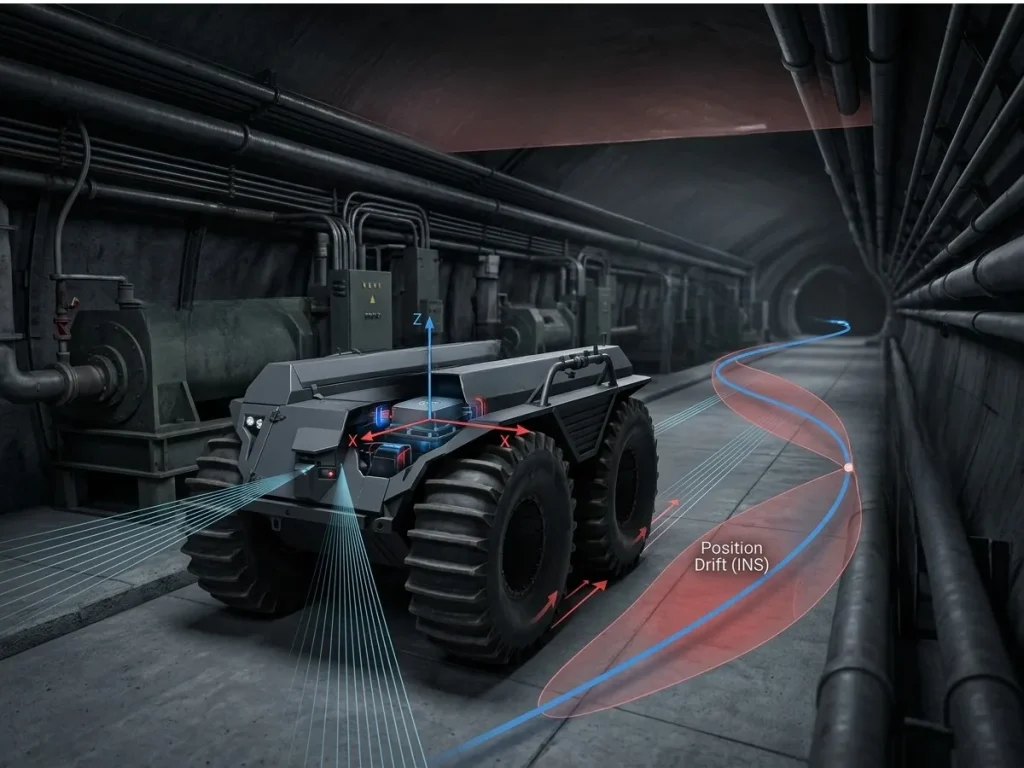
慣性位置とは、慣性測定値のみから計算された移動体の推定3次元位置です。慣性航法システム(INS)は、車両の姿勢と地球の自転を補正しながら、慣性計測装置(IMU)からの加速度測定値を継続的に積分することによって、この位置を決定します。計算は車載センサーのみに依存しているため、全地球航法衛星システム(GNSS)が利用できない、または信頼できない環境でも、慣性位置を利用し続けることができます。
推定プロセスは、ボディ座標系で三軸加速度計によって収集された具体的な力測定値から始まります。INS は、姿勢行列を用いて、これらの測定値をナビゲーション座標系に変換します。 、ジャイロスコープまたは姿勢方位基準装置(AHRS)から導出されます。その後、重力が復元され、真の線形加速度が取得されます。
ここで は測定された単位面積当たりの力であり、 は局所重力ベクトルである。
速度は数値積分によって求められる:
この位置は、2回目の積分によって導かれる:
これらのメカニゼーション更新は、高周波数の車両ダイナミクスを捉えて数値積分誤差を最小限に抑えるため、通常100 Hzから4000 Hzを超えるサンプルレートでリアルタイムに実行されます。
加速度計のバイアスは、時間とともに線形に増加する速度誤差と、二次関数的に増大する位置誤差を発生させます。
ジャイロスコープのバイアスは、重力を誤って投影する姿勢誤差をもたらし、追加の加速度誤差を生成して位置ドリフトを加速させます。その結果、単独運用の際、慣性位置は真の軌跡から徐々に乖離していきます。
位置のずれ
長時間の運用における位置のドリフトを抑制するため、最新の航法システムでは、拡張カルマンフィルタ(EKF)、アンセントカルマンフィルタ(UKF)、あるいはポーズグラフ平滑化アルゴリズムが採用されています。このフィルタは、高頻度のINS による推定値と、以下のような補助センサーからの低頻度の絶対観測値を融合させることで、完全状態誤差ベクトル(位置、速度、姿勢、センサーバイアス、およびスケール係数)を推定します。
- 全地球航法衛星システム(GNSS):RTKとPPPという2つの高精度補正技術を使用することで、誤差をセンチメートル単位、さらにはミリメートル単位まで低減します。
- 音響/速度センサー:ドップラー式速度計(DVL )、ホイール式走行距離計。
- 知覚センサー:LiDARオドメトリ(LOAM)、ビジュアル慣性オドメトリ(VIO)。
GNSSの途絶中、統合フィルターはデッドレコニング(推測航法)モードでINSメカニゼーションを介して状態推定値を伝播します。外部基準信号が復旧するまで、残留センサーモデルを使用して誤差の増大を抑制します。
高性能な光ファイバージャイロ(FOG)、リングレーザージャイロ(RLG)、および戦術グレードのMEMS INSは、長期間にわたって正確な慣性位置を維持します。慣性位置は、モーションダイナミクスを統合することで、継続的な航行ソリューションを提供します。その長期的な精度は、慣性センサーのパフォーマンスと外部助成測定に依存します。
