


Position inertielle
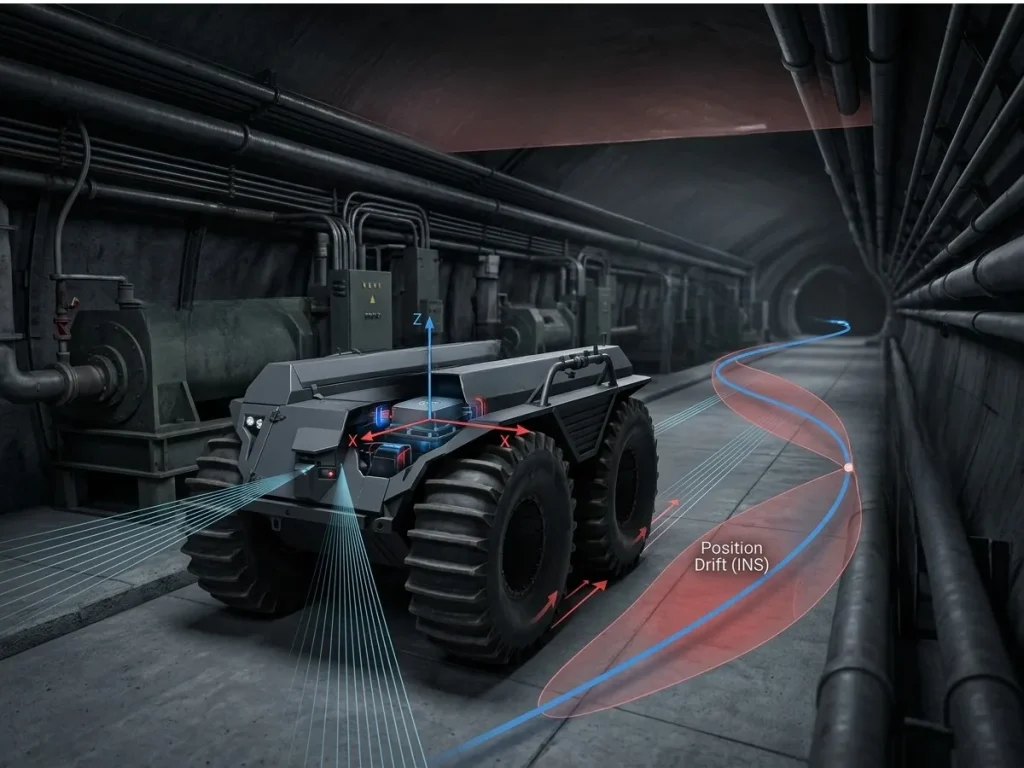
La position inertielle est l'emplacement tridimensionnel estimé d'un corps en mouvement, calculé exclusivement à partir de mesures inertielles. Un système de navigation inertielle (INS) détermine cette position en intégrant en continu les mesures d'accélération provenant d'une unité de mesure inertielle (IMU), tout en compensant l'attitude du véhicule et la rotation de la Terre. Le calcul reposant uniquement sur les capteurs embarqués, la position inertielle reste disponible dans les environnements où les systèmes mondiaux de navigation par satellite (GNSS) sont indisponibles ou peu fiables.
Le processus d'estimation commence par les mesures de force spécifique recueillies par les accéléromètres triaxiaux dans le repère du corps. L'INS convertit ces mesures dans le repère de navigation à l'aide de la matrice d'attitude , issue des gyroscopes ou d'un système de référence d'attitude et de cap (AHRS). La gravité est ensuite réintégrée pour restituer la véritable accélération linéaire :
où est la force spécifique mesurée et est le vecteur de gravité locale.
La vitesse est obtenue par intégration numérique :
La position découle d'une seconde intégration :
Ces mises à jour de mécanisation s'exécutent en temps réel à des fréquences d'échantillonnage généralement comprises entre 100 Hz et plus de 4000 Hz pour capturer la dynamique du véhicule à haute fréquence et minimiser l'erreur d'intégration numérique.
Le biais de l'accéléromètre produit des erreurs de vitesse qui augmentent linéairement avec le temps et des erreurs de position qui croissent de manière quadratique.
Le biais du gyroscope introduit des erreurs d'attitude qui projettent faussement la gravité, générant des erreurs d'accélération supplémentaires et accélérant la dérive de position. Par conséquent, la position inertielle s'écarte progressivement de la trajectoire réelle lors d'un fonctionnement autonome.
Dérive de position
Pour limiter la dérive de position lors d'opérations prolongées, les systèmes de navigation modernes utilisent des filtres de Kalman étendu (EKF), des filtres de Kalman non scentés (UKF) ou des algorithmes de lissage par graphe de poses. Le filtre estime les vecteurs d'erreur d'état complet (position, vitesse, attitude, biais des capteurs et facteurs d'échelle) en fusionnant la mécanisation INS à haute fréquence avec des observations absolues à plus basse fréquence provenant de capteurs d'aide, tels que :
- Systèmes mondiaux de navigation par satellite (GNSS) : en utilisant deux techniques de correction de haute précision, le RTK et le PPP, qui réduisent cette erreur à quelques centimètres, voire millimètres.
- Capteurs acoustiques et de vitesse : lochs doppler (DVL), odomètres à roue.
- Capteurs perceptuels : Odométrie LiDAR (LOAM), Odométrie Visuelle-Inertielle (VIO).
Pendant les pannes GNSS, le filtre intégré propage les estimations d'état par le biais de la mécanisation de l'INS en mode d'estimes. Il utilise des modèles de capteurs résiduels pour limiter la croissance des erreurs jusqu'au retour des signaux de référence externes.
Les gyroscopes à fibre optique (FOG) haute performance, les gyroscopes laser à anneau (RLG) et les INS MEMS de classe tactique maintiennent une position inertielle précise pendant des périodes prolongées. La position inertielle fournit une solution de navigation continue en intégrant la dynamique du mouvement. Sa précision à long terme dépend des performances du capteur inertiel et des mesures d'aide externes.
