


Pozycja inertywna
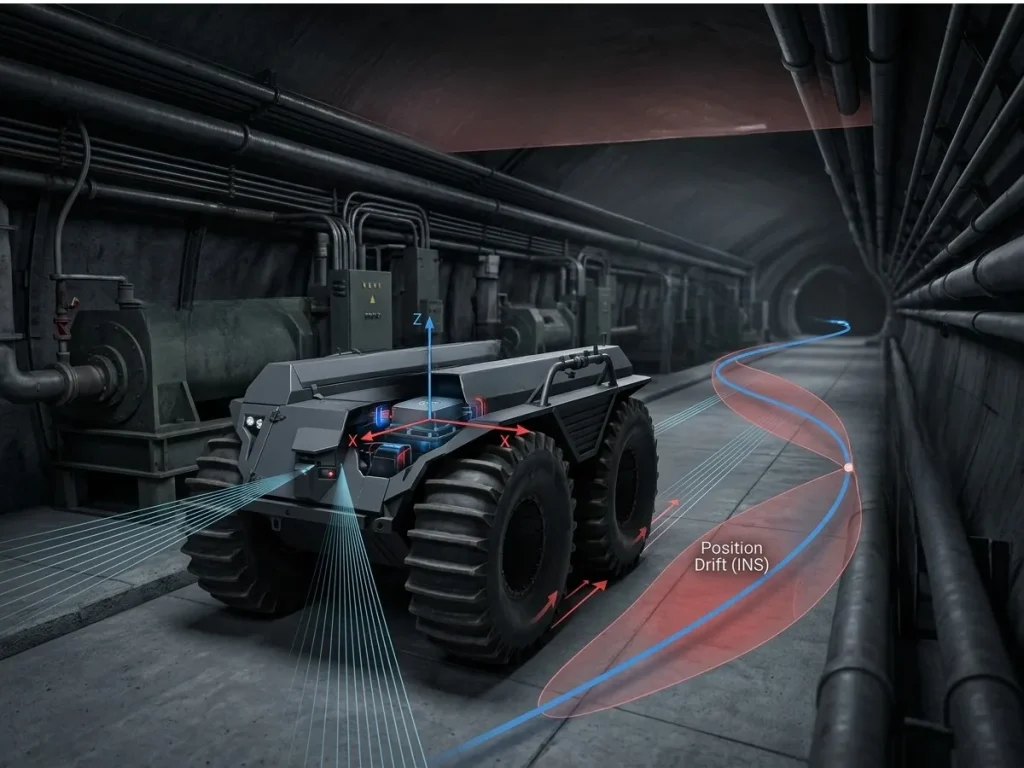
Pozycja inercyjna to szacowana trójwymiarowa lokalizacja poruszającego się obiektu, obliczana wyłącznie na podstawie pomiarów inercyjnych. System nawigacji inercyjnej (INS) wyznacza tę pozycję poprzez ciągłą integrację pomiarów przyspieszenia z jednostki pomiaru inercyjnego (IMU), uwzględniając jednocześnie orientację pojazdu oraz rotację Ziemi. Ponieważ obliczenia opierają się wyłącznie na czujnikach pokładowych, pozycja inercyjna jest dostępna w środowiskach, w których globalne nawigacyjne systemy satelitarne (GNSS) są niedostępne lub niespełniające warunków niezawodności.
Proces szacowania rozpoczyna się od konkretnych pomiarów sił zebranych przez trójosiowe akcelerometry w układzie odniesienia ciała. System nawigacji i pozycjonowania ( INS ) przekształca te pomiary do układu nawigacyjnego przy użyciu macierzy położenia , uzyskiwane z żyroskopów lub systemu AHRS (Attitude and Heading Reference System). Grawitacja jest następnie przywracana w celu odtworzenia rzeczywistego przyspieszenia liniowego:
gdzie jest zmierzoną siłą właściwą, a to wektor grawitacji lokalnej.
Prędkość oblicza się metodą całkowania numerycznego:
Wynik ten wynika z drugiego całkowania:
Te aktualizacje mechanizacji są wykonywane w czasie rzeczywistym z częstotliwością próbkującą wynoszącą zazwyczaj od 100 Hz do ponad 4000 Hz, aby rejestrować wysokiej częstotliwości dynamikę pojazdu i minimalizować błąd integracji numerycznej.
Akcelerometr błąd biasu generuje błędy prędkości rosnące liniowo wraz z czasem oraz błędy pozycji rosnące kwadratowo.
Żyroskop błąd biasu wprowadza błędy orientacji, które nieprawidłowo rzutują grawitację, generując dodatkowe błędy przyspieszenia i przyspieszając dryf pozycji. W rezultacie pozycja inertywna stopniowo odchyla się od rzeczywistej trajektorii podczas pracy autonomicznej.
Odchylenie pozycji
Aby ograniczyć dryft pozycji podczas długotrwałej eksploatacji, nowoczesne systemy nawigacyjne wykorzystują rozszerzone filtry Kalmana (EKF), filtry Kalmana typu „unscented” (UKF) lub algorytmy wygładzania grafu pozycji. Filtr szacuje wektory błędów pełnego stanu (pozycja, prędkość, orientacja, odchylenia czujników i współczynniki skalowania) poprzez połączenie danych z mechanizacji typu „ INS ” o wysokiej częstotliwości z danymi bezwzględnymi o niższej częstotliwości pochodzącymi z czujników pomocniczych, takich jak:
- Global Navigation Satellite Systems (GNSS): wykorzystując dwie wysokiej precyzji techniki korekcji, RTK oraz PPP, które redukują ten błąd do poziomu centymetrów, a nawet milimetrów.
- Czujniki akustyczne/prędkości: czujniki prędkości typu Dopplera (DVL), liczniki przebiegu na kołach.
- Czujniki percepcyjne: LiDAR Odometry (LOAM), Visual-Inertial Odometry (VIO).
Podczas przerw w sygnale GNSS zintegrowany filtr propaguje estymację stanu poprzez mechanizację INS w trybie nawigacji z zliczego z zliczenia (dead-reckoning). Wykorzystuje modele resztkowe czujników do ograniczenia narastania błędów do momentu powrotu zewnętrznych sygnałów referencyjnych.
Wysokowydajne światłowodowe żyroskopy FOG (Fiber Optic Gyroscope), żyroskopy laserowe RLG (Ring Laser Gyroscope) oraz systemy INS klasy taktycznej wykonane w technologii MEMS utrzymują dokładną pozycję inertywną przez dłuższy czas. Pozycja inertywna zapewnia ciągłe rozwiązanie nawigacyjne poprzez integrację dynamiki ruchu. Jej długoterminowa dokładność zależy od wydajności czujników inertywnych oraz pomiarów wspomagających z zewnątrz.
