


Inertiale Position
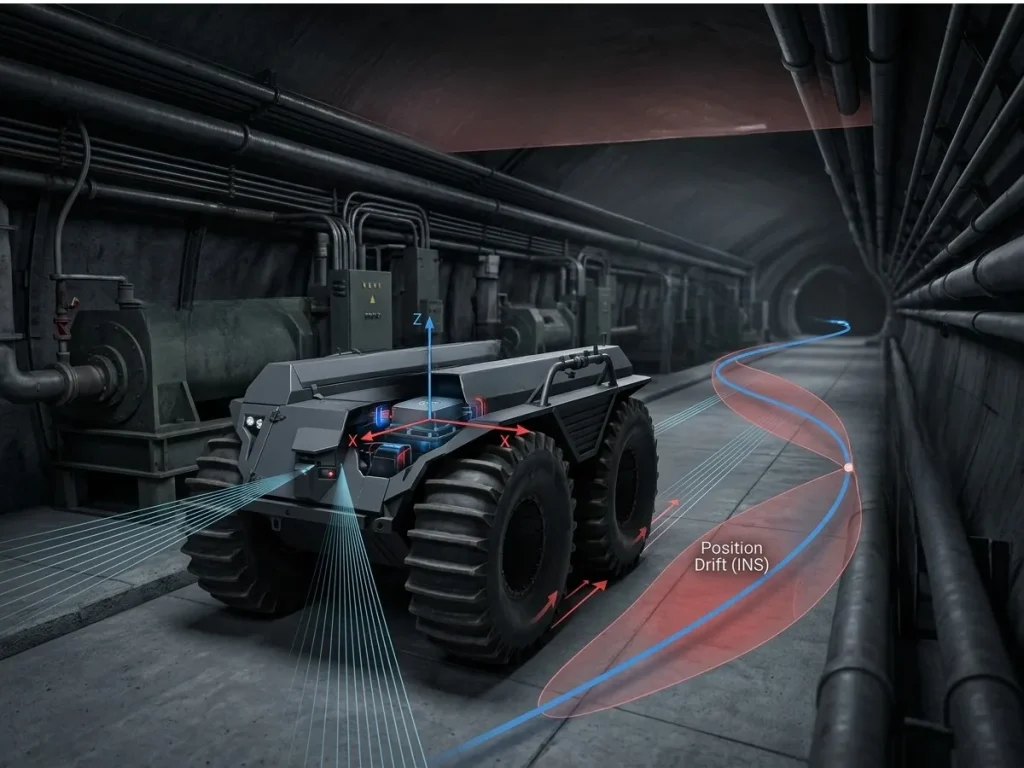
Die Inertialposition ist der geschätzte dreidimensionale Standort eines sich bewegenden Körpers, der ausschließlich aus Inertialmessungen berechnet wird. Eine Inertialnavigationseinheit (INS) ermittelt diese Position durch kontinuierliche Integration von Beschleunigungsmessungen einer Inertialmesseinheit (IMU) bei gleichzeitiger Kompensation der Fahrzeuglage und der Erdrotation. Da die Berechnung ausschließlich auf bordgeführten Sensoren beruht, bleibt die Inertialposition auch in Umgebungen verfügbar, in denen globale Satellitennavigationssysteme (GNSS) nicht verfügbar oder unzuverlässig sind.
Der Schätzungsprozess beginnt mit spezifischen Kraftmessungen, die von dreiachsigen Beschleunigungssensoren im Körperkoordinatensystem erfasst werden. Die „ INS “ wandelt diese Messwerte mithilfe der Lage-Matrix in das Navigationskoordinatensystem um. , abgeleitet von Gyroskopen oder einem Attitude and Heading Reference System (AHRS). Die Schwerkraft wird dann wiederhergestellt, um die wahre Linearbeschleunigung zu erhalten:
wobei ist die gemessene spezifische Kraft und ist der lokale Schwerkraftvektor.
Die Geschwindigkeit wird durch numerische Integration ermittelt:
Die Position ergibt sich aus einer zweiten Integration:
Diese Mechanisierungsupdates werden in Echtzeit mit Abtastraten ausgeführt, die typischerweise zwischen 100 Hz und über 4000 Hz liegen, um hochfrequente Fahrzeugdynamiken zu erfassen und numerische Integrationsfehler zu minimieren.
Beschleunigungsmesser-Bias erzeugt Geschwindigkeitsfehler, die linear mit der Zeit zunehmen, sowie Positionsfehler, die quadratisch anwachsen.
Gyroskop-Bias führt Lagewehler ein, die die Schwerkraft falsch projizieren, wodurch zusätzliche Beschleunigungsfehler entstehen und die Positionsdrift beschleunigt wird. Folglich weicht die Trägheitsposition während des autonomen Betriebs allmählich von der wahren Trajektorie ab.
Positionsabweichung
Um Positionsabweichungen bei Langzeitoperationen zu begrenzen, setzen moderne Navigationssysteme Extended-Kalman-Filter (EKF), Unscented-Kalman-Filter (UKF) oder Algorithmen zur Glättung des Positionsgraphen ein. Der Filter schätzt die Fehlervektoren des Gesamtzustands (Position, Geschwindigkeit, Lage, Sensorabweichungen und Skalierungsfaktoren), indem er hochfrequente „ INS “-Messwerte mit weniger häufigen absoluten Beobachtungswerten von Hilfsensoren zusammenführt, wie zum Beispiel:
- Global Navigation Satellite Systems (GNSS): Durch die Verwendung von zwei hochpräzisen Korrekturverfahren, RTK und PPP, wird dieser Fehler auf Zentimeter oder sogar Millimeter reduziert.
- Akustik-/Geschwindigkeitssensoren: Doppler-Geschwindigkeitsmesser (DVL), Radausmessgeräte.
- Perzeptive Sensoren: LiDAR Odometrie (LOAM), Visual-Inertial Odometry (VIO).
Bei GNSS-Ausfällen propagiert der integrierte Filter Zustandsschätzungen über die INS-Mechanisierung im Koppelkursmodus (Dead Reckoning). Er nutzt Residual-Sensormodelle, um das Fehlerwachstum zu begrenzen, bis externe Referenzsignale zurückkehren.
Leistungsstarke Faseroptische Gyroskope (FOG), Ringlaser-Gyroskope (RLG) und taktische MEMS-INS halten die genaue Trägheitsposition über längere Zeiträume aufrecht. Die Trägheitsposition liefert eine kontinuierliche Navigationslösung durch Integration der Bewegungsdynamik. Ihre Langzeitgenauigkeit hängt von der Leistung der Inertialsensoren und externen Stützmessungen ab.
