


Posicionamiento dinámico
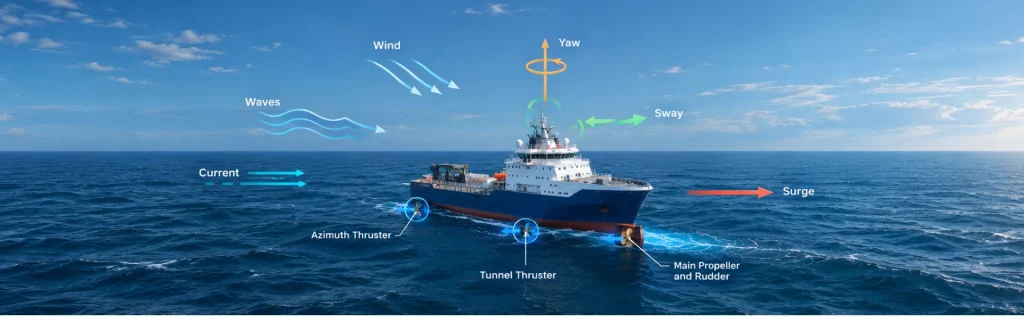
El posicionamiento dinámico (DP) es un sistema de control marino automatizado por ordenador que mantiene de forma autónoma la posición y el rumbo de una embarcación mediante propulsión activa y propulsores transversales. A diferencia del fondeo convencional, el DP no depende de anclas para mantener la estación de la embarcación. En su lugar, utiliza una arquitectura de control de lazo cerrado que combina sistemas de referencia de posición, sensores de rumbo, sensores de movimiento, mediciones ambientales, algoritmos de control y propulsión.
Un sistema DP compara continuamente el estado medido de la embarcación con su posición y rumbo de consigna. A continuación, el controlador DP calcula las fuerzas necesarias para reducir cualquier desviación. Los algoritmos de asignación de empuje convierten estas fuerzas requeridas en comandos para los propulsores individuales y las unidades de propulsión. Como resultado, la embarcación puede mantener su posición y rumbo a pesar del viento, las olas, las corrientes y otras fuerzas externas.
Los sensores son vitales en este proceso. Los sistemas de referencia de posición (PRS) pueden utilizar tecnologías GNSS, posicionamiento acústico, sistemas láser, radar o cable tenso. Las giróscopas y los sensores inerciales proporcionan mediciones precisas de rumbo y velocidad de giro. Por su parte, las MRU miden el balanceo, el cabeceo, el oleaje, la aceleración y las velocidades angulares. Los sensores de viento también aportan datos ambientales esenciales para estimar las fuerzas externas.
Además, los controladores DP pueden utilizar modelos matemáticos de la embarcación y filtrado de Kalman para estimar la posición, la velocidad, el rumbo y las perturbaciones ambientales. Estas estimaciones ayudan al sistema a distinguir el movimiento real de la embarcación del ruido de los sensores y de las fuerzas no modeladas. Por lo tanto, unos datos de sensores precisos y fiables influyen directamente en el rendimiento del DP y en su resistencia operativa.
Los sistemas de navegación inercial pueden reforzar aún más las arquitecturas DP. Un INS combina mediciones inerciales con GNSS y otras referencias externas para proporcionar datos de navegación continuos.
Durante una interrupción del GNSS, el INS estima la posición, el rumbo y el movimiento mientras su error de posición aumenta gradualmente sin correcciones externas.
El posicionamiento dinámico mide, estima, compara, calcula y ajusta continuamente el empuje para mantener la posición y el rumbo precisos de la embarcación durante operaciones en alta mar exigentes.
