


Dynamische Positionierung
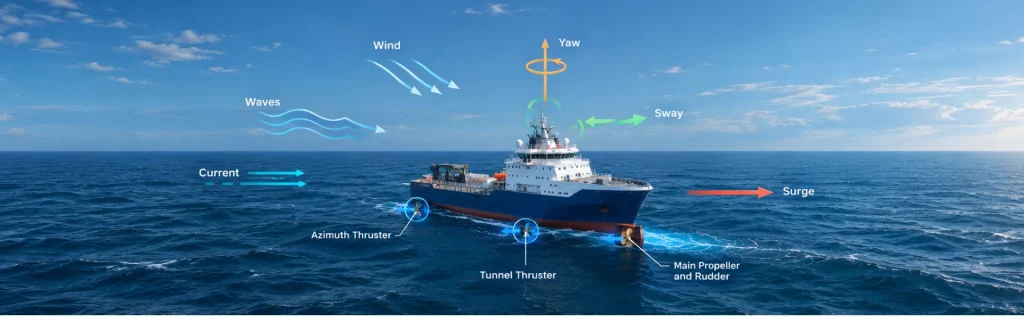
Dynamic Positioning (DP) ist ein computergesteuertes Schiffssteuerungssystem, das die Position und den Kurs eines Schiffes mithilfe aktiver Antriebe und Querstrahlruder automatisch hält. Im Gegensatz zum herkömmlichen Festmachen beruht DP nicht auf Ankern, um das Schiff auf Station zu halten. Stattdessen wird eine geschlossene Regelkreisarchitektur verwendet, die Positionsreferenzsysteme, Kurs- und Bewegungssensoren, Umweltdatenerfassung, Regelalgorithmen und den Antrieb kombiniert.
Ein DP-System vergleicht kontinuierlich den gemessenen Zustand des Schiffes mit dem vorgegebenen Sollwert für Position und Kurs. Der DP-Regler berechnet daraufhin die Kräfte, die erforderlich sind, um Abweichungen zu minimieren. Algorithmen zur Schubverteilung wandeln diese geforderten Kräfte in Steuerbefehle für einzelne Querstrahlruder und Antriebseinheiten um. Dadurch kann das Schiff seine Position und seinen Kurs trotz Wind, Wellen, Strömungen und anderer externer Kräfte halten.
Sensoren sind für diesen Prozess von entscheidender Bedeutung. Positionsreferenzsysteme (PRS) können GNSS, akustische Positionierung, Lasersysteme, Radar oder Taut-Wire-Technologien nutzen. Kreiselkompasse und Inertialsensoren liefern präzise Kurs- und Gierratenmessungen. Inzwischen messen MRUs Roll-, Nick- und Hubbewegungen sowie Beschleunigungen und Winkelgeschwindigkeiten. Windsensoren liefern zudem essenzielle Umweltdaten zur Abschätzung äußerer Kräfte.
Darüber hinaus können DP-Regler mathematische Schiffsmodelle und Kalman-Filterung nutzen, um Position, Geschwindigkeit, Kurs und Umwelteinflüsse zu schätzen. Diese Schätzungen helfen dem System, tatsächliche Schiffsbewegungen von Sensorrauschen und nicht modellierten Kräften zu unterscheiden. Daher beeinflussen genaue und zuverlässige Sensordaten die DP-Leistung und die operationelle Widerstandsfähigkeit direkt.
Inertiale Navigationssysteme können DP-Architekturen weiter stärken. Ein INS kombiniert Trägheitsmessungen mit GNSS und anderen externen Referenzen, um kontinuierliche Navigationsdaten bereitzustellen.
Während eines GNSS-Ausfalls schätzt das INS Position, Kurs und Bewegung, während der Positionsfehler ohne externe Korrekturen allmählich ansteigt.
Dynamic Positioning misst, schätzt, vergleicht, berechnet und passt den Schub kontinuierlich an, um eine präzise Position und einen genauen Kurs des Schiffes bei anspruchsvollen Offshore-Einsätzen aufrechtzuerhalten.
