

Dinamik Konumlandırma
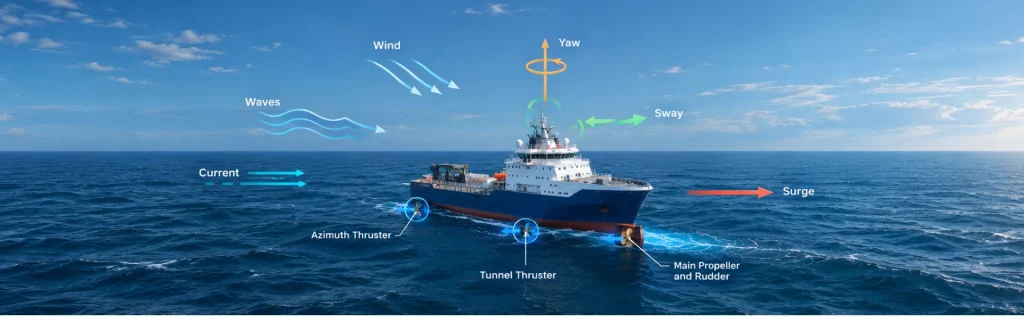
Dinamik Konumlandırma (DP), aktif tahrik ve iticiler kullanarak bir geminin konumunu ve rotasını otomatik olarak koruyan, bilgisayar kontrollü bir deniz kontrol sistemidir. Geleneksel demirleme yöntemlerinden farklı olarak, DP, gemiyi yerinde tutmak için çapalara dayanmaz. Bunun yerine, konum referans sistemleri, rota sensörleri, hareket sensörleri, çevresel ölçümler, kontrol algoritmaları ve tahrik sistemlerini bir araya getiren bir kapalı döngü kontrol mimarisi kullanır.
Bir DP sistemi, geminin ölçülen durumunu, komut verilen konumu ve yönüyle sürekli olarak karşılaştırır. DP kontrolörü daha sonra herhangi bir sapmayı azaltmak için gereken kuvvetleri hesaplar. Pervane tahsis algoritmaları, bu gerekli kuvvetleri tek tek pervaneler ve tahrik üniteleri için komutlara dönüştürür. Sonuç olarak, gemi rüzgâr, dalgalar, akıntılar ve diğer dış kuvvetlere rağmen konumunu ve yönünü koruyabilir.
Sensörler bu süreç için hayati öneme sahiptir. Konum Referans Sistemleri (PRS), GNSS, akustik konum belirleme, lazer sistemleri, radar veya gergin tel teknolojilerini kullanabilir. Jiropusulalar ve atalet sensörleri, doğru seyir yönü ve dönüş hızı ölçümleri sağlar. Bu arada, MRU'lar yuvarlanma, eğilme, dikey sallanma, ivme ve açısal hızları ölçer. Rüzgar sensörleri de dış kuvvetleri tahmin etmek için gerekli çevresel verileri sağlar.
Ayrıca, DP kontrolörleri, konum, hız, seyir yönü ve çevresel bozulmaları tahmin etmek için matematiksel gemi modelleri ve Kalman filtrelemesini kullanabilir. Bu tahminler, sistemin gerçek gemi hareketini sensör gürültüsünden ve modellenmemiş kuvvetlerden ayırt etmesine yardımcı olur. Bu nedenle, doğru ve güvenilir sensör verileri, DP performansını ve operasyonel dayanıklılığı doğrudan etkiler.
Atalet navigasyon sistemleri, DP mimarilerini daha da güçlendirebilir. Bir INS , atalet ölçümlerini GNSS ve diğer harici referanslarla birleştirerek sürekli navigasyon verileri sağlar.
GNSS kesintisi sırasında, INS konum, seyir yönü ve hareketi tahmin ederken, harici düzeltmeler olmadan konum hatası kademeli olarak artar.
Dinamik Konumlandırma, zorlu açık deniz operasyonları sırasında geminin konumunu ve seyir yönünü hassas bir şekilde korumak için itiş gücünü sürekli olarak ölçer, tahmin eder, karşılaştırır, hesaplar ve ayarlar.
