

Dynamische positionering
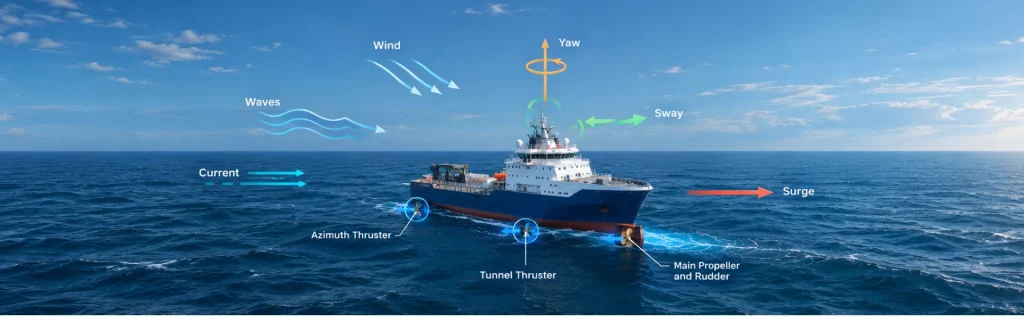
Dynamische positionering (DP) is een computergestuurd besturingssysteem voor schepen dat de positie en koers van een schip automatisch handhaaft met behulp van actieve voortstuwing en boegschroeven. In tegenstelling tot conventionele afmeermethoden maakt DP geen gebruik van ankers om het schip op zijn positie te houden. In plaats daarvan maakt het gebruik van een regelarchitectuur met gesloten regelkring die positie-referentiesystemen, koerssensoren, bewegingssensoren, omgevingsmetingen, regelalgoritmen en voortstuwing combineert.
Een DP-systeem vergelijkt voortdurend de gemeten toestand van het schip met de ingestelde positie en koers. De DP-regelaar berekent vervolgens de krachten die nodig zijn om eventuele afwijkingen te corrigeren. Algoritmen voor de toewijzing van boegschroeven zetten deze benodigde krachten om in commando’s voor individuele boegschroeven en voortstuwingseenheden. Hierdoor kan het schip zijn positie en koers handhaven ondanks wind, golven, stromingen en andere externe krachten.
Sensoren zijn van cruciaal belang voor dit proces. Positiereferentiesystemen (PRS) kunnen gebruikmaken van GNSS, akoestische positionering, lasersystemen, radar of strakke-draadtechnologieën. Gyrokompassen en inertiële sensoren leveren nauwkeurige metingen van de koers en de draaisnelheid. Tegelijkertijd meten MRU’s rol, stamp, deuk, versnelling en hoeksnelheden. Windsensoren leveren ook essentiële omgevingsgegevens voor het inschatten van externe krachten.
Bovendien kunnen DP-controllers gebruikmaken van wiskundige scheepsmodellen en Kalman-filtering om positie, snelheid, koers en omgevingsverstoringen in te schatten. Deze schattingen helpen het systeem om de werkelijke scheepsbeweging te onderscheiden van sensorruis en niet-gemodelleerde krachten. Daarom hebben nauwkeurige en betrouwbare sensorgegevens een directe invloed op de DP-prestaties en de operationele veerkracht.
Inertiële navigatiesystemen kunnen DP-architecturen verder versterken. Een ‘ INS ’ combineert inertiële metingen met GNSS en andere externe referenties om continue navigatiegegevens te leveren.
Tijdens een GNSS -storing INS schat het systeem de positie, koers en beweging, terwijl de positiefout geleidelijk toeneemt zonder externe correcties.
Dynamische positionering meet, schat, vergelijkt, berekent en past de stuwkracht continu aan om de precieze positie en koers van het schip te handhaven tijdens veeleisende offshore-operaties.
