探索我们用于动态定位的稳健惯性解决方案 →
 Navsight Marine
 Ekinox-A
 Apogee-A
Navsight Marine
IMU 和 INS
嵌入式 GNSS
防水(深度100米)
沉降量:5 厘米或 5%
探索
Ekinox-A
AHRS
0.05 ° 航向(外部)
5 厘米的起伏
0.02° 横滚角和俯仰角
探索
Apogee-A
AHRS
GNSS 航向(外部)
5 厘米的起伏
0.008° 横滚角和俯仰角
探索
动态定位
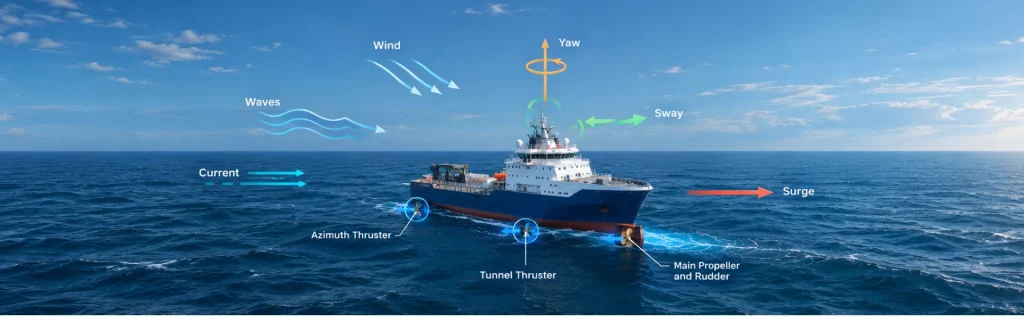
动力定位 (DP) 是一种计算机控制的船舶控制系统,它使用主动推进器和侧推器自动保持船舶的位置和航向。与传统系泊不同,DP 不依赖锚来将船舶固定在原地。相反,它使用结合了位置参考系统、航向传感器、运动传感器、环境测量、控制算法和推进的闭环控制架构。
DP 系统会不断将船舶的测量状态与其指令位置和航向进行比较。然后,DP 控制器计算出减少任何偏差所需的力。推进器分配算法将这些所需的力转换为针对各个推进器和推进单元的指令。因此,尽管面临风、浪、流和其他外力,船舶仍能保持其位置和航向。
传感器对此过程至关重要。位置参考系统 (PRS) 可以使用 GNSS、水声定位、激光系统、雷达或张紧索(taut wire)技术。罗经和惯性传感器提供准确的航向和转首率测量。同时,MRU 测量横滚、俯仰、升沉、加速度和角速率。风速传感器也为估计外力提供了必要的环境数据。
此外,DP 控制器可以使用数学船舶模型和卡尔曼滤波来估计位置、速度、航向和环境干扰。这些估计有助于系统将实际船舶运动与传感器噪声和未建模的力区分开来。因此,准确可靠的传感器数据直接影响 DP 性能和运行弹性。
惯性导航系统可以进一步增强 DP 架构。INS 将惯性测量与 GNSS 以及其他外部参考相结合,以提供连续的导航数据。
在 GNSS 中断期间,INS 会估计位置、航向和运动,而其位置误差在没有外部校正的情况下会逐渐增加。
动力定位在严苛的海上作业期间持续进行测量、估计、比较、计算和调整推力,以保持精确的船舶位置和航向。
