

Dynamisk posisjonering
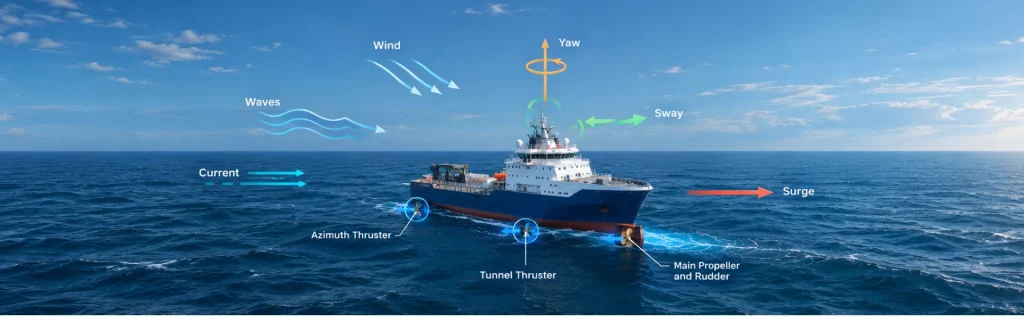
Dynamisk posisjonering (DP) er et datastyrt marint kontrollsystem som automatisk opprettholder et fartøys posisjon og kurs ved hjelp av aktiv fremdrift og thrustere. I motsetning til konvensjonell fortøyning er DP ikke avhengig av anker for å holde fartøyet på plass. I stedet benytter systemet en kontrollarkitektur med lukket sløyfe som kombinerer posisjonsreferansesystemer, kurssensorer, bevegelsessensorer, miljømålinger, kontrollalgoritmer og fremdrift.
Et DP-system sammenligner kontinuerlig fartøyets målte tilstand med den forhåndsinnstilte posisjonen og kursen. DP-kontrolleren beregner deretter kreftene som kreves for å redusere eventuelle avvik. Algoritmer for fordelingen av thrustere omregner disse nødvendige kreftene til kommandoer for de enkelte thrusterne og fremdriftsenhetene. Som et resultat kan fartøyet opprettholde sin posisjon og kurs til tross for vind, bølger, strømmer og andre ytre krefter.
Sensorer er avgjørende for denne prosessen. Posisjonsreferansesystemer (PRS) kan benytte « GNSS », akustisk posisjonering, lasersystemer, radar eller stramtrådsteknologi. Gyrokompasser og treghetssensorer gir nøyaktige målinger av kurs og svinghastighet. Samtidig måler MRU-er (Motion Reference Units) rulling, krengning, heving, akselerasjon og vinkelhastigheter. Vindsensorer gir også viktige miljødata for å estimere ytre krefter.
Videre kan DP-kontrollere bruke matematiske fartøysmodeller og Kalman-filtrering for å estimere posisjon, hastighet, kurs og miljøforstyrrelser. Disse estimatene hjelper systemet med å skille mellom faktisk fartøybevegelse og sensorstøy samt krefter som ikke er modellert. Derfor har nøyaktige og pålitelige sensordata direkte innflytelse på DP-ytelsen og driftsrobustheten.
Inertialnavigasjonssystemer kan styrke DP-arkitekturene ytterligere. Et « INS » kombinerer inertialmålinger med « GNSS » og andre eksterne referanser for å levere kontinuerlige navigasjonsdata.
Under et « GNSS »-brudd estimerer « INS » posisjon, kurs og bevegelse, mens posisjonsfeilen gradvis øker uten eksterne korreksjoner.
Dynamisk posisjonering måler, estimerer, sammenligner, beregner og justerer skyvekraften kontinuerlig for å opprettholde nøyaktig fartøyposisjon og kurs under krevende offshoreoperasjoner.
