


Posicionamento dinâmico
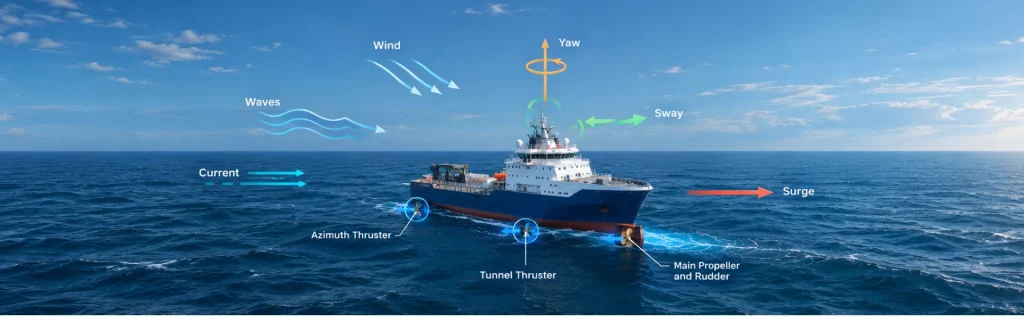
O Posicionamento Dinâmico (DP) é um sistema de controle marítimo controlado por computador que mantém automaticamente a posição e a proa de uma embarcação usando propulsão ativa e propulsores (thrusters). Ao contrário da amarração convencional, o DP não depende de âncoras para manter a embarcação na estação. Em vez disso, ele usa uma arquitetura de controle de malha fechada que combina sistemas de referência de posição, sensores de proa, sensores de movimento, medições ambientais, algoritmos de controle e propulsão.
Um sistema DP compara continuamente o estado medido da embarcação com sua posição e proa comandadas. O controlador DP calcula então as forças necessárias para reduzir qualquer desvio. Os algoritmos de alocação de propulsores convertem essas forças necessárias em comandos para propulsores individuais e unidades de propulsão. Como resultado, a embarcação pode manter sua posição e proa apesar do vento, ondas, correntes e outras forças externas.
Os sensores são vitais para esse processo. Os Sistemas de Referência de Posição (PRS) podem usar GNSS, posicionamento acústico, sistemas a laser, radar ou tecnologias de cabo tencionado (taut wire). Girocompassos e sensores inerciais fornecem medições precisas de proa e taxa de giro. Enquanto isso, as MRUs medem balanço (roll), arfagem (pitch), descolamento vertical (heave), aceleração e taxas angulares. Sensores de vento também fornecem dados ambientais essenciais para estimar forças externas.
Além disso, os controladores DP podem usar modelos matemáticos de embarcações e filtragem de Kalman para estimar posição, velocidade, proa e distúrbios ambientais. Essas estimativas ajudam o sistema a distinguir o movimento real da embarcação do ruído do sensor e de forças não modeladas. Portanto, dados de sensores precisos e confiáveis influenciam diretamente o desempenho do DP e a resiliência operacional.
Os sistemas de navegação inercial podem fortalecer ainda mais as arquiteturas de DP. Um INS combina medições inerciais com GNSS e outras referências externas para fornecer dados contínuos de navegação.
Durante uma interrupção do GNSS, o INS estima a posição, a proa e o movimento, enquanto seu erro de posição aumenta gradualmente sem correções externas.
O Posicionamento Dinâmico mede, estima, compara, calcula e ajusta continuamente o empuxo para manter a posição precisa da embarcação e a proa durante operações offshore exigentes.
