


Динамічне позиціонування
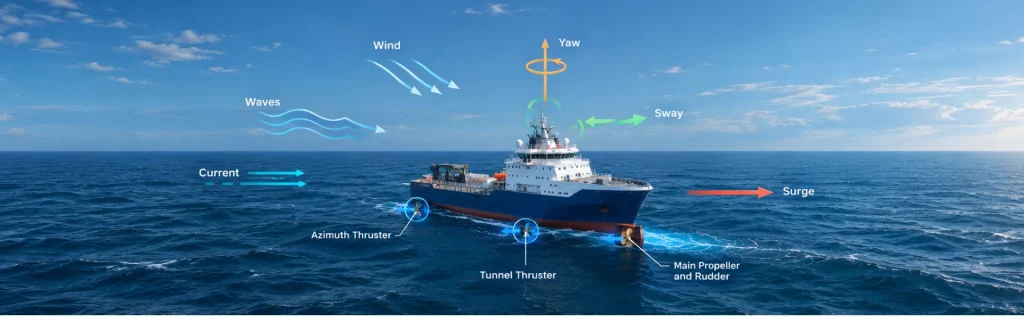
Динамічне позиціювання (DP) — це судова система управління з комп'ютерним керуванням, яка автоматично підтримує положення та heading судна за допомогою активного рушія та підрулюючих пристроїв. На відміну від звичайного швартування, DP не посилається на якорі для утримання судна на місці. Натомість вона використовує архітектуру керування із замкненим контуром, яка поєднує системи відліку положення, датчики heading, датчики руху, екологічні вимірювання, алгоритми керування та пропульсію.
Система DP безперервно порівнює виміряний стан судна із заданими положенням та heading. Потім контролер DP обчислює сили, необхідні для зменшення будь-якого відхилення. Алгоритми розподілу потужності підрулюючих пристроїв перетворюють ці необхідні сили на команди для окремих рушіїв і пропульсійних установвок. В результаті судно може підтримувати своє положення та heading незважаючи на вітер, хвилі, течії та інші зовнішні сили.
Датчики є життєво важливими для цього процесу. Системи відліку положення (PRS) можуть використовувати GNSS, акустичне позиціювання, лазерні системи, радар або технології натяжного троса. Гірокомпаси та інерціальні датчики забезпечують точні вимірювання heading та швидкості повороту. Тим часом MRU вимірюють roll, pitch, heave, прискорення та кутові швидкості. Датчики вітру також надають важливі екологічні дані для оцінки зовнішніх сил.
Крім того, контролери DP можуть використовувати математичні моделі судна та фільтрацію Калмана для оцінки положення, швидкості, heading та екологічних збурень. Ці оцінки допомагають системі відрізнити фактичний рух судна від шуму датчиків та немодельованих сил. Тому точні та надійні дані датчиків безпосередньо впливають на продуктивність DP та операційну стійкість.
Інерціальні навігаційні системи можуть додатково посилити архітектури DP. INS поєднує інерціальні вимірювання з GNSS та іншими зовнішніми еталонами для забезпечення безперервних навігаційних даних.
Під час збою GNSS INS оцінює положення, heading та рух, тоді як похибка положення поступово зростає без зовнішніх корекцій.
Динамічне позиціювання безперервно вимірює, оцінює, порівнює, обчислює та регулює тягу для підтримання точного положення та heading судна під час складних морських операцій.
