


ダイナミックポジショニング
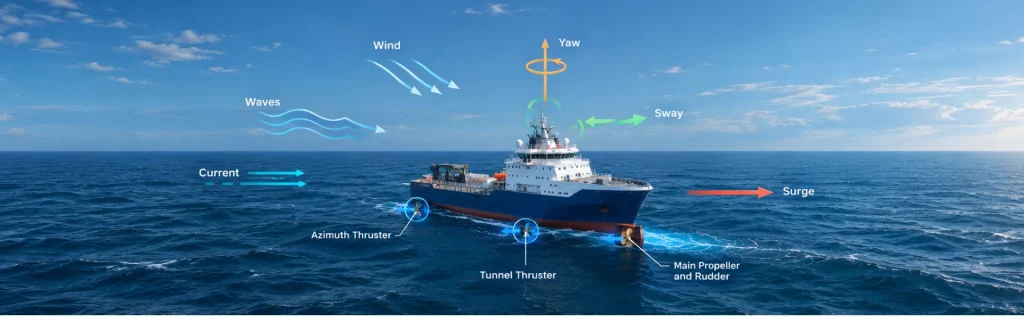
動的位置決めシステム(DP)は、アクティブな推進器やスラスターを使用して、船舶の位置と方位を自動的に維持するコンピュータ制御の海洋制御システムです。従来の係船とは異なり、DPはアンカーに頼ることなく船舶をその場に保持します。代わりに、位置基準システム、方位センサー、モーションセンサー、環境測定値、制御アルゴリズム、推進力を組み合わせた閉ループ制御アーキテクチャを使用します。
DPシステムは、船舶の測定された状態と、指令された位置および方位を継続的に比較します。次に、DPコントローラーが、あらゆる偏差を軽減するために必要な力を計算します。スラスター配分アルゴリズムは、これらの必要な力を個々のスラスターや推進ユニットへの指令に変換します。その結果、風、波、潮流、その他の外力にかかわらず、船舶は位置と方位を維持することができます。
このプロセスにおいてセンサーは不可欠です。位置基準システム(PRS)には、GNSS、音響測位、レーザーシステム、レーダー、または緊張ワイヤ技術を使用できます。ジャイロコンパスや慣性センサーは、正確な方位および旋回速度の測定値を提供します。一方、MRUはロール、ピッチ、ヒーブ、加速度、角速度を測定します。風向風速計も、外力を推定するための重要な環境データを提供します。
さらに、DPコントローラーは、数学的な船舶モデルとカルマンフィルタを使用して、位置、速度、方位、および環境の外乱を推定できます。これらの推定値は、システムが実際の船舶の動きとセンサーのノイズやモデル化されていない力を区別するのに役立ちます。したがって、正確で信頼性の高いセンサーデータは、DPのパフォーマンスと運用のレジリエンスに直接影響を与えます。
慣性航法システムは、DPアーキテクチャをさらに強化することができます。INSは、慣性測定値とGNSSおよびその他の外部リファレンスを組み合わせて、継続的な航法データを提供します。
GNSSが利用できない状況下では、外部からの補正がないため位置誤差が徐々に増加しながらも、INSが位置、方位、および動きを推定します。
動的位置決めは、過酷なオフショア作業中において、船舶の正確な位置と方位を維持するために、推力の測定、推定、比較、計算、および調整を継続的に行います。
