


Pozycjonowanie dynamiczne
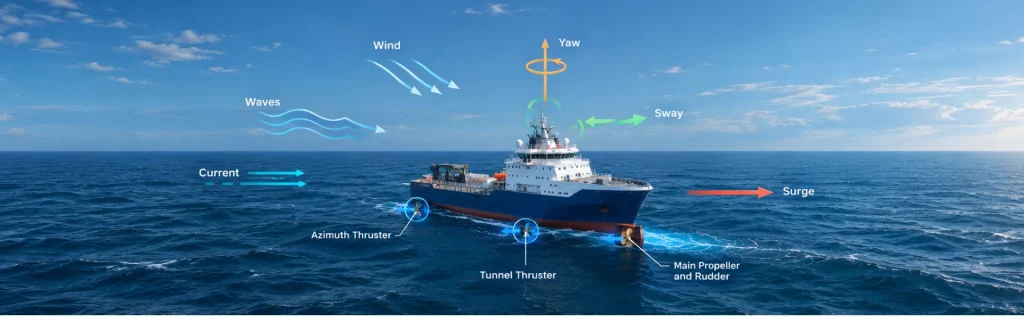
Dynamiczne pozycjonowanie (DP) to sterowany komputerowo system kontroli morskiej, który automatycznie utrzymuje pozycję i kurs statku za pomocą aktywnego napędu i pędników. W przeciwieństwie do konwencjonalnego cumowania, system DP nie polega na kotwicach w celu utrzymania statku na pozycji. Zamiast tego wykorzystuje architekturę sterowania w zamkniętej pętli, która łączy systemy referencyjne pozycji, czujniki kursu, czujniki ruchu, pomiary środowiskowe, algorytmy sterowania oraz napęd.
System DP stale porównuje zmierzony stan statku z zadaną pozycją i kursem. Następnie kontroler DP oblicza siły wymagane do zniwelowania ewentualnych odchyleń. Algorytmy alokacji pędników przekształcają te wymagane siły w polecenia dla poszczególnych pędników i jednostek napędowych. W rezultacie statek może utrzymać swoją pozycję i kurs pomimo wiatru, fal, prądów i innych sił zewnętrznych.
Czujniki mają kluczowe znaczenie w tym procesie. Systemy referencyjne pozycji (PRS) mogą wykorzystywać GNSS, pozycjonowanie akustyczne, systemy laserowe, radarowe lub technologie lin napiętych. Żyrokompasy i czujniki inercyjne zapewniają dokładne pomiary kursu i prędkości kątowej skrętu. Z kolei MRU mierzą przechyły boczne, wzdłużne, pionowe, przyspieszenia oraz prędkości kątowe. Czujniki wiatru dostarczają również niezbędnych danych środowiskowych do szacowania sił zewnętrznych.
Ponadto kontrolery DP mogą wykorzystywać matematyczne modele statków i filtrowanie Kalmana do szacowania pozycji, prędkości, kursu i zakłóceń środowiskowych. Szacunki te pomagają systemowi odróżnić rzeczywisty ruch statku od szumów czujników i nieoznaczonych sił. Dlatego dokładne i niezawodne dane z czujników bezpośrednio wpływają na wydajność DP i odporność operacyjną.
Systemy nawigacji inercyjnej mogą dodatkowo wzmocnić architektury DP. INS łączy pomiary inercyjne z GNSS i innymi zewnętrznymi odniesieniami, aby zapewnić ciągłe dane nawigacyjne.
Podczas awarii GNSS, INS szacuje pozycję, kurs i ruch, podczas gdy błąd pozycji stopniowo rośnie bez korekt zewnętrznych.
Dynamiczne pozycjonowanie stale mierzy, szacuje, porównuje, oblicza i dostosowuje ciąg, aby utrzymać precyzyjną pozycję i kurs statku podczas wymagających operacji na otwartym morzu.
