


Posizionamento dinamico
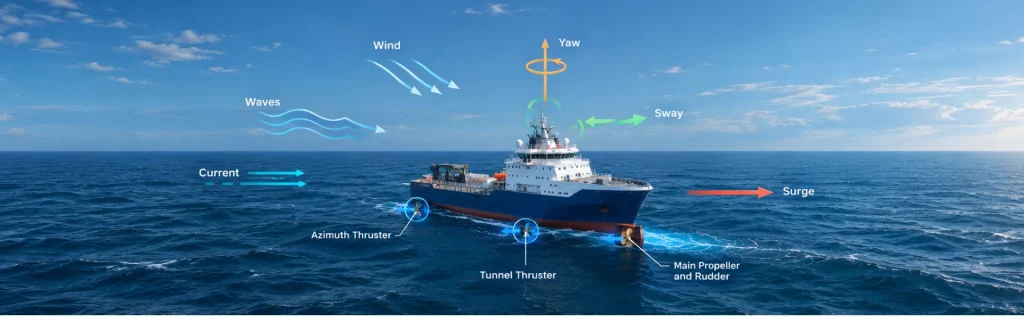
Il posizionamento dinamico (DP) è un sistema di controllo marino computerizzato che mantiene automaticamente la posizione e la rotta di una nave utilizzando propulsione attiva e propulsori (thruster). A differenza dell'ormeggio convenzionale, il DP non si basa su ancore per mantenere la nave in posizione. Utilizza invece un'architettura di controllo ad anello chiuso che combina sistemi di riferimento di posizione, sensori di rotta, sensori di movimento, misurazioni ambientali, algoritmi di controllo e propulsione.
Un sistema DP confronta continuamente lo stato misurato della nave con la sua posizione e rotta comandate. Il regolatore DP calcola quindi le forze richieste per ridurre qualsiasi deviazione. Gli algoritmi di allocazione dei propulsori convertono queste forze richieste in comandi per i singoli propulsori e unità di propulsione. Di conseguenza, la nave può mantenere la sua posizione e rotta nonostante vento, onde, correnti e altre forze esterne.
I sensori sono vitali per questo processo. I sistemi di riferimento di posizione (PRS) possono utilizzare GNSS, posizionamento acustico, sistemi laser, radar o tecnologie a cavo teso. Girocompassi e sensori inerziali forniscono misurazioni accurate di rotta e velocità di accostata. Nel frattempo, gli MRU misurano rollio, beccheggio, sussulto (heave), accelerazione e velocità angolari. I sensori del vento forniscono inoltre dati ambientali essenziali per stimare le forze esterne.
Inoltre, i controller DP possono utilizzare modelli matematici della nave e il filtro di Kalman per stimare posizione, velocità, rotta e disturbi ambientali. Queste stime aiutano il sistema a distinguere il movimento effettivo della nave dal rumore dei sensori e dalle forze non modellate. Pertanto, dati dei sensori accurati e affidabili influenzano direttamente le prestazioni del DP e la resilienza operativa.
I sistemi di navigazione inerziale possono ulteriormente rafforzare le architetture DP. Un INS combina misurazioni inerziali con GNSS e altri riferimenti esterni per fornire dati di navigazione continui.
Durante un'interruzione del GNSS, l'INS stima posizione, rotta e movimento mentre il suo errore di posizione aumenta gradualmente senza correzioni esterne.
Il posizionamento dinamico misura, stima, confronta, calcola e regola continuamente la spinta per mantenere una posizione e una rotta precise della nave durante operazioni offshore impegnative.
