


Positionnement Dynamique
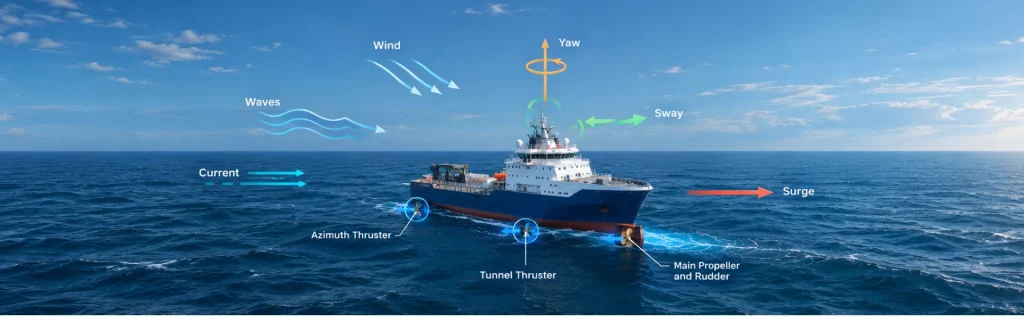
Le positionnement dynamique (DP) est un système de commande marin automatisé qui maintient automatiquement la position et le cap d'un navire à l'aide d'une propulsion active et de propulseurs. Contrairement à l'amarrage conventionnel, le DP ne repose pas sur des ancres pour maintenir le navire en station. Il utilise plutôt une architecture de commande en boucle fermée qui combine des systèmes de référence de position, des capteurs de cap, des capteurs de mouvement, des mesures environnementales, des algorithmes de contrôle et la propulsion.
Un système DP compare en continu l'état mesuré du navire avec sa position et son cap de consigne. Le régulateur DP calcule ensuite les forces nécessaires pour réduire tout écart. Les algorithmes d'allocation de poussée convertissent ces forces requises en commandes pour chaque propulseur et unité de propulsion. Par conséquent, le navire peut maintenir sa position et son cap malgré le vent, les vagues, les courants et d'autres forces externes.
Les capteurs sont essentiels à ce processus. Les systèmes de référence de position (PRS) peuvent utiliser le GNSS, le positionnement acoustique, les systèmes laser, le radar ou les technologies à fil tendu. Les gyroscopes et les capteurs inertiels fournissent des mesures précises du cap et de la vitesse de virage. Pendant ce temps, les MRU mesurent le roulis, le tangage, le pilonnement (heave), l'accélération et les vitesses angulaires. Les anémomètres fournissent également des données environnementales essentielles pour estimer les forces externes.
De plus, les régulateurs DP peuvent utiliser des modèles mathématiques de navire et le filtrage de Kalman pour estimer la position, la vitesse, le cap et les perturbations environnementales. Ces estimations aident le système à distinguer le mouvement réel du navire du bruit des capteurs et des forces non modélisées. Par conséquent, des données de capteurs précises et fiables influencent directement les performances du DP et la résilience opérationnelle.
Les systèmes de navigation inertielle peuvent renforcer davantage les architectures DP. Un INS associe des mesures inertielles au GNSS et à d'autres références externes pour fournir des données de navigation en continu.
Lors d'une coupure GNSS, l'INS estime la position, le cap et le mouvement tandis que son erreur de position augmente progressivement sans corrections externes.
Le positionnement dynamique mesure, estime, compare, calcule et ajuste en continu la poussée pour maintenir une position et un cap précis du navire lors d'opérations offshore exigeantes.
