


동적 위치 제어
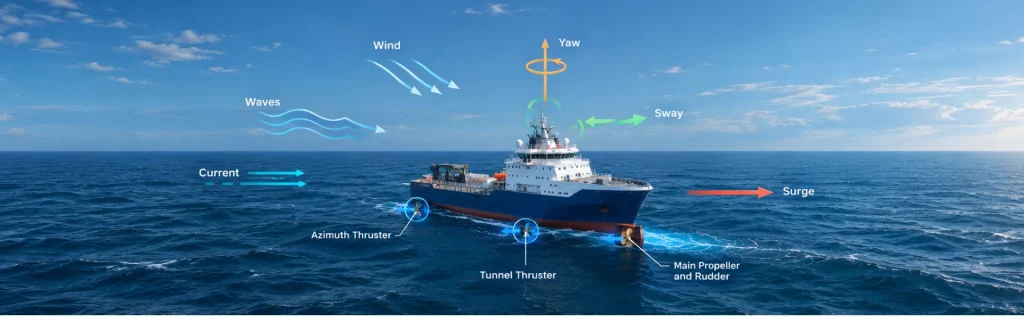
동적 위치 제어(DP)는 능동 추진기와 스러스터를 사용하여 선박의 위치와 헤딩을 자동으로 유지하는 컴퓨터 제어 해양 제어 시스템입니다. 전통적인 계류 방식과 달리, DP는 선박을 제자리에 유지하기 위해 닻에 의존하지 않습니다. 대신 위치 기준 시스템, 헤딩 센서, 모션 센서, 환경 측정값, 제어 알고리즘 및 추진기를 결합한 폐쇄 루프 제어 아키텍처를 사용합니다.
DP 시스템은 선박의 측정된 상태를 명령받은 위치 및 헤딩과 지속적으로 비교합니다. 그런 다음 DP 제어기는 편차를 줄이는 데 필요한 힘을 계산합니다. 스러스터 배분 알고리즘은 이러한 요구 힘을 개별 스러스터와 추진 유닛의 명령으로 변환합니다. 결과적으로 선박은 바람, 파도, 해류 및 기타 외력에도 불구하고 위치와 헤딩을 유지할 수 있습니다.
센서는 이 과정에서 매우 중요합니다. 위치 기준 시스템(PRS)은 GNSS, 수중 음향 측위, 레이저 시스템, 레이더 또는 텐션 와이어 기술을 사용할 수 있습니다. 자이로콤파스와 관성 센서는 정확한 헤딩 및 선회율 측정값을 제공합니다. 한편, MRU는 롤, 피치, 히브, 가속도 및 각속도를 측정합니다. 풍속 센서 역시 외력을 추정하는 데 필수적인 환경 데이터를 제공합니다.
또한, DP 제어기는 수학적 선박 모델과 칼만 필터링을 사용하여 위치, 속도, 헤딩 및 환경 교란을 추정할 수 있습니다. 이러한 추정값은 시스템이 실제 선박의 움직임을 센서 노이즈 및 모델링되지 않은 힘과 구별하는 데 도움을 줍니다. 따라서 정확하고 신뢰할 수 있는 센서 데이터는 DP 성능과 운영 탄력성에 직접적인 영향을 미칩니다.
관성 항법 장치는 DP 아키텍처를 더욱 강화할 수 있습니다. INS는 관성 측정값을 GNSS 및 기타 외부 기준과 결합하여 연속적인 항법 데이터를 제공합니다.
GNSS 신호가 차단되는 동안, INS는 외부 보정 없이 위치 오차가 점진적으로 증가하는 동안 위치, 헤딩, 모션을 추정합니다.
동적 위치 제어는 까다로운 해상 작업 중에도 선박의 정밀한 위치와 헤딩을 유지하기 위해 추력을 지속적으로 측정, 추정, 비교, 계산 및 조정합니다.
