


Cartografía basada en mochila
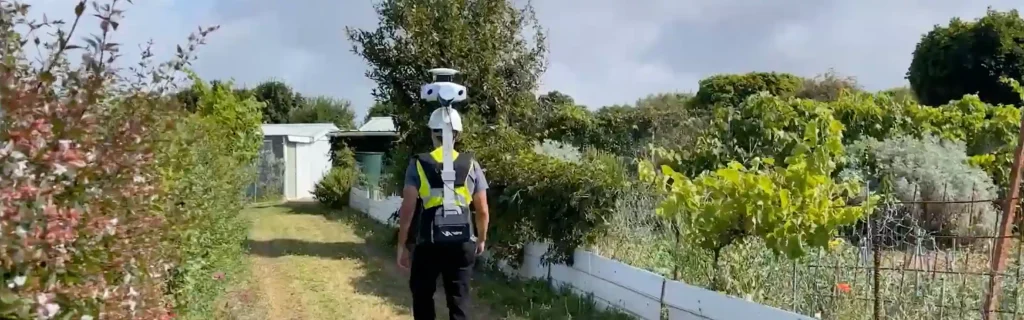
La cartografía basada en mochila utiliza equipos portátiles montados en una mochila para recopilar datos espaciales mientras se camina por un área. Este método permite a los topógrafos mapear entornos complejos o inaccesibles con flexibilidad y eficiencia. El sistema incluye típicamente un receptor GNSS, un sistema de navegación inercial (INS), sensores LiDAR, cámaras y unidades de almacenamiento de datos. Los topógrafos llevan la mochila y caminan por el sitio de estudio, recopilando datos en tiempo real.
Los sistemas de mochila capturan datos 3D utilizando escaneo láser y fotogrametría. Estas herramientas registran millones de puntos por segundo para crear nubes de puntos detalladas. El receptor GNSS realiza un seguimiento de la posición global del usuario. El INS mide la orientación y el movimiento. Juntos, estos sensores garantizan un posicionamiento preciso incluso cuando las señales GNSS son débiles o se pierden.
La cartografía en mochila funciona bien en bosques, entornos urbanos, túneles y sitios industriales. Es ideal para mapear áreas donde los vehículos o drones no pueden operar. Los topógrafos pueden caminar por senderos estrechos, bajo doseles de árboles densos o dentro de edificios. Esta movilidad reduce el tiempo necesario para capturar espacios complejos.
El sensor LiDAR emite pulsos láser para medir las distancias a las superficies cercanas. Cada pulso se refleja en los objetos y regresa al sensor. El sistema calcula la distancia basándose en el tiempo de recorrido de cada pulso. Estas distancias forman un modelo 3D detallado de los alrededores. Las cámaras pueden capturar imágenes de alta resolución para colorear la nube de puntos.
Sistemas basados en mochila
Los sistemas basados en mochila suelen utilizar tecnología de localización y mapeo simultáneos (SLAM). Los algoritmos SLAM alinean los datos entrantes con exploraciones anteriores, un proceso que ayuda al sistema a rastrear su posición y construir un mapa continuo. SLAM funciona especialmente bien en áreas sin cobertura GNSS, como minas subterráneas o espacios interiores.
Las mochilas alimentadas por batería pueden funcionar durante varias horas, permitiendo una recopilación de datos ininterrumpida en grandes áreas. Los datos recopilados se almacenan localmente para su posterior procesamiento. El software de postprocesamiento corrige errores, alinea las exploraciones y mejora la calidad de los datos. A continuación, los topógrafos extraen mediciones, crean mapas o generan modelos 3D a partir de los datos procesados.
Los sistemas de mochila son ligeros y fáciles de transportar, lo que reduce la fatiga física y mejora la seguridad en terrenos difíciles. Algunos sistemas permiten la monitorización en tiempo real a través de una tableta conectada, característica que ayuda a los operadores a comprobar la calidad de los datos durante el levantamiento.
Esta solución topográfica ofrece una recopilación de datos flexible, móvil y precisa. Combina tecnologías GNSS, INS, LiDAR y SLAM para mapear entornos complejos de manera eficiente. Esta solución es compatible con diversas aplicaciones, como la construcción, la silvicultura, la minería, la arqueología y la gestión de activos. A medida que la tecnología mejora, los sistemas de mochila continúan volviéndose más compactos, precisos y fáciles de usar.
