


Kartlegging med ryggsekk
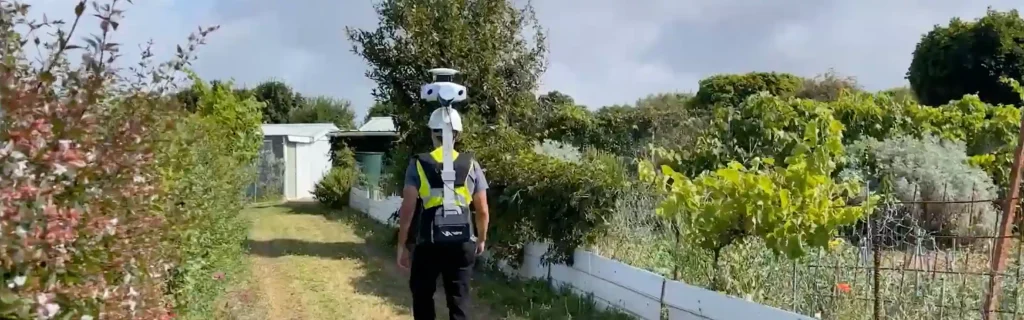
Ryggsekkbasert kartlegging innebærer bruk av bærbart utstyr montert i en ryggsekk for å samle inn romlige data mens man går gjennom et område. Denne metoden gjør det mulig for kartleggere å kartlegge komplekse eller utilgjengelige miljøer på en fleksibel og effektiv måte. Systemet består vanligvis av en GNSS -mottaker, et inertialnavigasjonssystem (INS), LiDAR-sensorer, kameraer og datalagringsenheter. Kartleggerne bærer ryggsekken og går gjennom kartleggingsområdet, samtidig som de samler inn data i sanntid.
Ryggsekk-systemene registrerer 3D-data ved hjelp av laserskanning og fotogrammetri. Disse verktøyene registrerer millioner av punkter per sekund for å skape detaljerte punktskyer. GPS-mottakeren ( GNSS ) sporer brukerens globale posisjon. Inertialnavigasjonssystemet ( INS ) måler orientering og bevegelse. Sammen sikrer disse sensorene nøyaktig posisjonering selv når GNSS -signalene er svake eller går tapt.
Ryggsekk-kartlegging fungerer godt i skoger, urbane miljøer, tunneler og på industriområder. Det er ideelt for kartlegging av områder der kjøretøy eller droner ikke kan operere. Landmålere kan gå gjennom trange stier, under tett trekronetak eller inne i bygninger. Denne mobiliteten reduserer tiden det tar å kartlegge komplekse områder.
LiDAR-sensoren sender ut laserpulser for å måle avstander til nærliggende overflater. Hver puls reflekteres av objekter og returnerer til sensoren. Systemet beregner avstanden basert på hver pulss reisetid. Disse avstandene danner en detaljert 3D-modell av omgivelsene. Kameraer kan ta bilder med høy oppløsning for å fargelegge punktskyen.
Ryggsekkbaserte systemer
Ryggsekkbaserte systemer bruker ofte SLAM-teknologi (Simultaneous Localization and Mapping). SLAM-algoritmer sammenstiller innkommende data med tidligere skanninger. Denne prosessen hjelper systemet med å spore sin posisjon og bygge opp et sammenhengende kart. SLAM fungerer spesielt godt i områder uten tilgang til « GNSS », som for eksempel underjordiske gruver eller innendørs lokaler.
Batteridrevne ryggsekker kan være i drift i flere timer. De muliggjør uavbrutt datainnsamling over store områder. De innsamlede dataene lagres lokalt for senere behandling. Etterbehandlingsprogramvare korrigerer feil, samkjører skanninger og forbedrer datakvaliteten. Landmålere henter deretter ut målinger, lager kart eller genererer 3D-modeller fra de behandlede dataene.
Ryggsekkbaserte systemer er lette og enkle å bære. De reduserer fysisk belastning og forbedrer sikkerheten i vanskelig terreng. Noen systemer tillater overvåking i sanntid via et tilkoblet nettbrett. Denne funksjonen hjelper operatørene med å kontrollere datakvaliteten under oppmålingen.
Denne oppmålingsløsningen tilbyr fleksibel, mobil og nøyaktig datainnsamling. Den kombinerer GNSS, INS, LiDAR og SLAM-teknologier for å kartlegge komplekse miljøer effektivt. Denne løsningen støtter ulike bruksområder, blant annet bygg og anlegg, skogbruk, gruvedrift, arkeologi og eiendomsforvaltning. Etter hvert som teknologien forbedres, blir ryggsekk-systemene stadig mer kompakte, nøyaktige og brukervennlige.
