


背包式测绘
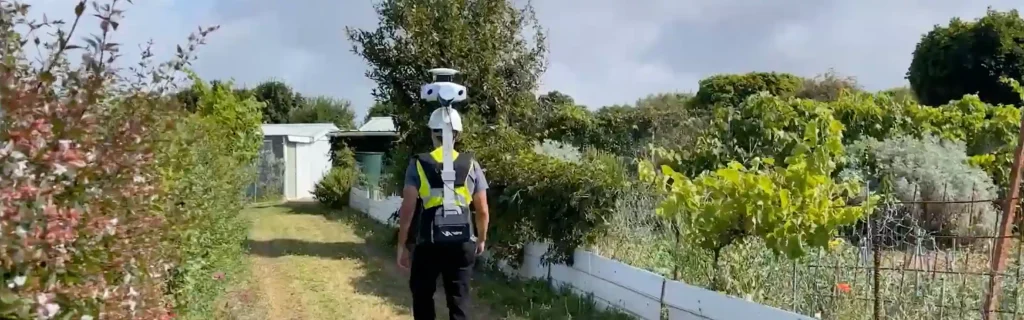
背包式测绘使用安装在背包中的便携式设备,在区域内行走时收集空间数据。这种方法使测量员能够灵活且高效地绘制复杂或无法进入的环境地图。该系统通常包括 GNSS 接收器、惯性导航系统 (INS)、激光雷达传感器、相机和数据存储单元。测量员背着背包走过测量现场,实时收集数据。
背包系统使用激光扫描和摄影测量捕获 3D 数据。这些工具每秒记录数百万个点以创建详细的点云。GNSS 接收器跟踪用户的全局位置。INS 测量姿态和运动。即使在 GNSS 信号微弱或丢失的情况下,这些传感器也能共同确保准确定位。
背包式测绘非常适用于森林、城市环境、隧道和工业现场。它是绘制车辆或无人机无法操作的区域的理想选择。测量员可以穿过狭窄的小径、茂密的树冠下或建筑物内部。这种移动性减少了捕获复杂空间所需的时间。
激光雷达传感器发射激光脉冲来测量到附近表面的距离。每个脉冲从物体反射并返回传感器。系统根据每个脉冲的飞行时间计算距离。这些距离构成了周围环境的详细 3D 模型。相机可以捕获高分辨率图像来为点云着色。
基于背包的系统
基于背包的系统通常使用同时定位与建图(SLAM)技术。SLAM 算法将传入的数据与先前的扫描进行对齐。此过程帮助系统追踪其位置并构建连续的地图。SLAM 在 GNSS 信号无法覆盖的区域(如地下矿井或室内空间)表现尤为出色。
电池供电的背包可以运行数小时。它们允许在大面积范围内进行不间断的数据采集。采集到的数据会本地存储以便后续处理。后处理软件可以校正误差、对齐扫描并提高数据质量。随后,测量员可以从处理后的数据中提取测量值、创建地图或生成 3D 模型。
背包系统轻便且易于携带。它们减轻了体力消耗,并提高了在复杂地形中的安全性。某些系统允许通过连接的平板电脑进行实时监控。此功能有助于操作员在测绘过程中检查数据质量。
该测绘解决方案提供灵活、移动且精准的数据采集。它结合了 GNSS、INS、LiDAR 和 SLAM 技术,以高效地对复杂环境进行测绘。该解决方案支持多种应用,包括建筑、林业、采矿、考古和资产管理。随着技术的改进,背包系统正变得越来越紧凑、更精准且更易于使用。
