

Levantamento topográfico baseado em mochila
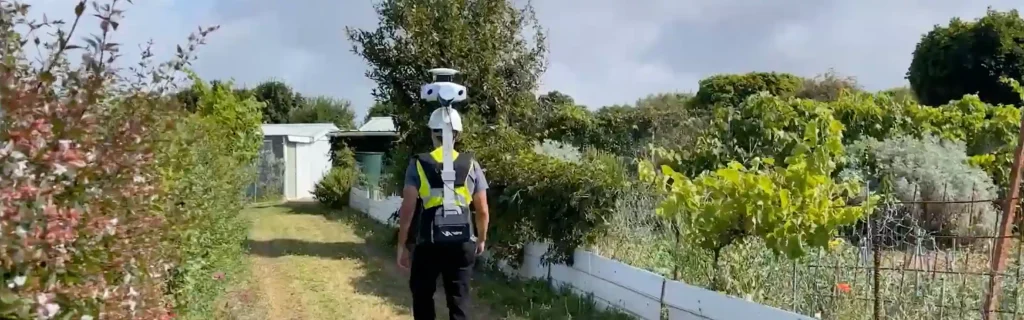
O levantamento baseado em mochila usa equipamentos portáteis montados em uma mochila para coletar dados espaciais enquanto se caminha por uma área. Esse método permite que topógrafos mapeiem ambientes complexos ou inacessíveis com flexibilidade e eficiência. O sistema normalmente inclui um receptor GNSS, um sistema de navegação inercial (INS), sensores LiDAR, câmeras e unidades de armazenamento de dados. Os topógrafos vestem a mochila e caminham pelo local do levantamento, coletando dados em tempo real.
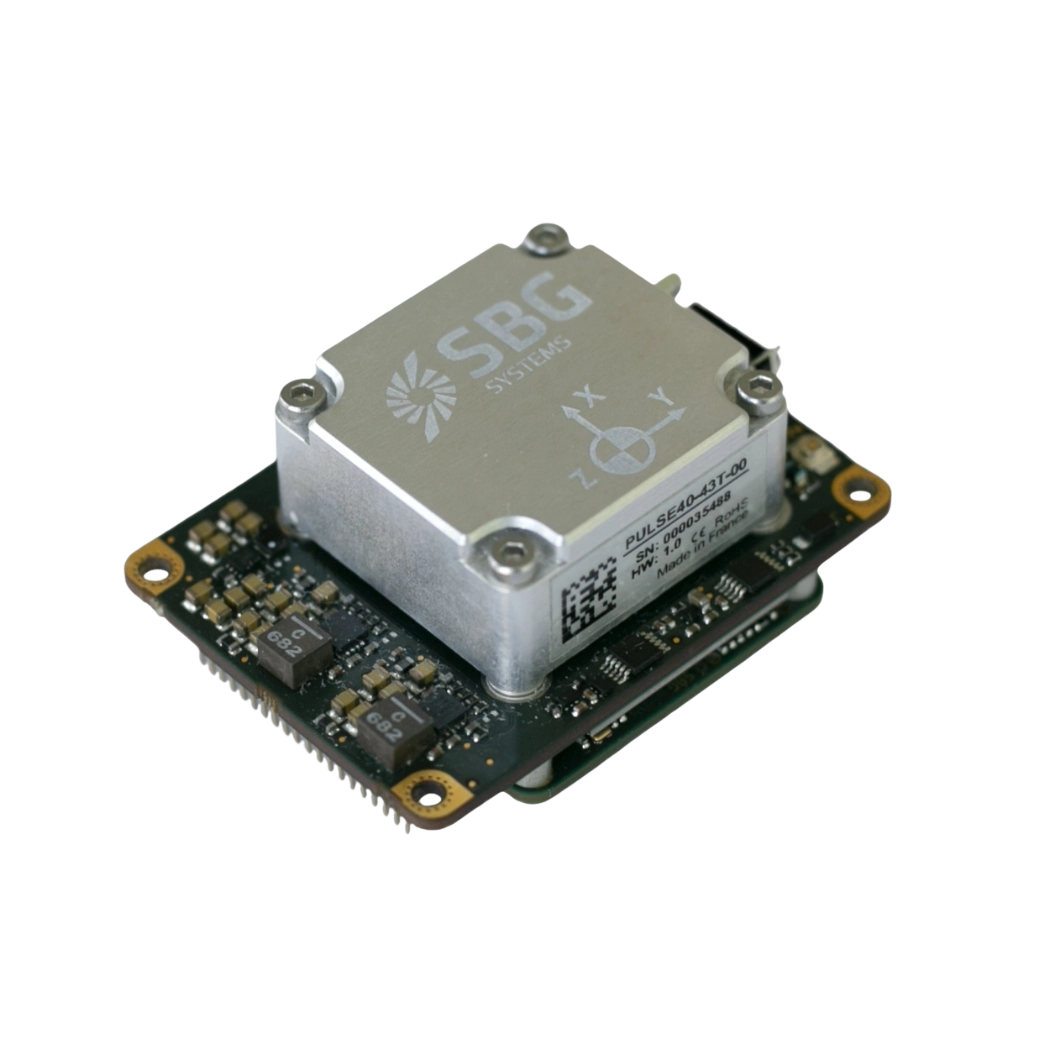
Sistemas de mochila capturam dados 3D usando escaneamento a laser e fotogrametria. Essas ferramentas registram milhões de pontos por segundo para criar nuvens de pontos detalhadas. O receptor GNSS rastreia a posição global do usuário. O INS mede a orientação e o movimento. Juntos, esses sensores garantem um posicionamento preciso mesmo quando os sinais de GNSS estão fracos ou perdidos.
O levantamento com mochila funciona bem em florestas, ambientes urbanos, túneis e locais industriais. É ideal para mapear áreas onde veículos ou drones não conseguem operar. Os topógrafos podem caminhar por caminhos estreitos, sob copas de árvores densas ou dentro de edifícios. Essa mobilidade reduz o tempo necessário para capturar espaços complexos.
O sensor LiDAR emite pulsos de laser para medir distâncias até superfícies próximas. Cada pulso reflete nos objetos e retorna ao sensor. O sistema calcula a distância com base no tempo de viagem de cada pulso. Essas distâncias formam um modelo 3D detalhado do entorno. Câmeras podem capturar imagens de alta resolução para colorir a nuvem de pontos.
Sistemas baseados em mochila
Os sistemas baseados em mochila geralmente usam a tecnologia de localização e mapeamento simultâneos (SLAM). Os algoritmos SLAM alinham os dados de entrada com as varreduras anteriores. Este processo ajuda o sistema a rastrear sua posição e construir um mapa contínuo. O SLAM funciona especialmente bem em áreas com restrição de GNSS, como minas subterrâneas ou espaços internos.
Mochilas alimentadas por bateria podem funcionar por várias horas. Elas permitem a coleta ininterrupta de dados em grandes áreas. Os dados coletados são armazenados localmente para processamento posterior. O software de pós-processamento corrige erros, alinha varreduras e melhora a qualidade dos dados. Os topógrafos então extraem medições, criam mapas ou geram modelos 3D a partir dos dados processados.
Os sistemas de mochila são leves e fáceis de transportar. Eles reduzem o esforço físico e melhoram a segurança em terrenos difíceis. Alguns sistemas permitem o monitoramento em tempo real por meio de um tablet conectado. Este recurso ajuda os operadores a verificar a qualidade dos dados durante o levantamento.
Esta solução de levantamento oferece coleta de dados flexível, móvel e precisa. Ela combina as tecnologias GNSS, INS, LiDAR e SLAM para mapear ambientes complexos de forma eficiente. Esta solução suporta diversas aplicações, incluindo construção, silvicultura, mineração, arqueologia e gestão de ativos. À medida que a tecnologia melhora, os sistemas de mochila continuam a se tornar mais compactos, mais precisos e mais fáceis de usar.
