


Landmeten met behulp van een rugzak
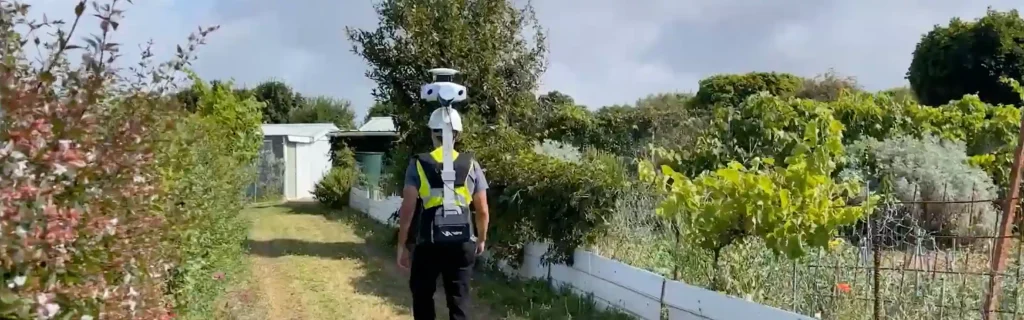
Bij het meten met een rugzak wordt gebruikgemaakt van draagbare apparatuur die in een rugzak is gemonteerd om ruimtelijke gegevens te verzamelen terwijl men door een gebied loopt. Met deze methode kunnen landmeters complexe of ontoegankelijke omgevingen flexibel en efficiënt in kaart brengen. Het systeem bestaat doorgaans uit een GNSS -ontvanger, een inertiële navigatiesysteem (INS), LiDAR-sensoren, camera’s en gegevensopslagapparatuur. Landmeters dragen de rugzak en lopen door het meetgebied, waarbij ze in realtime gegevens verzamelen.
Rugzaksystemen leggen 3D-gegevens vast met behulp van laserscanning en fotogrammetrie. Deze instrumenten registreren miljoenen punten per seconde om gedetailleerde puntenwolken te creëren. De GNSS -ontvanger volgt de globale positie van de gebruiker. Het INS meet oriëntatie en beweging. Samen zorgen deze sensoren voor een nauwkeurige positionering, zelfs wanneer GNSS -signalen zwak zijn of wegvallen.
Landmetingen met rugzakken werken goed in bossen, stedelijke omgevingen, tunnels en industriële terreinen. Het is ideaal voor het in kaart brengen van gebieden waar voertuigen of drones niet kunnen opereren. Landmeters kunnen door smalle paden lopen, onder dicht gebladerte of binnen in gebouwen. Deze mobiliteit verkort de tijd die nodig is om complexe ruimtes in kaart te brengen.
De LiDAR-sensor zendt laserpulsen uit om afstanden tot nabijgelegen oppervlakken te meten. Elke puls kaatst terug van objecten en keert terug naar de sensor. Het systeem berekent de afstand op basis van de reistijd van elke puls. Deze afstanden vormen een gedetailleerd 3D-model van de omgeving. Camera’s kunnen beelden met hoge resolutie vastleggen om de puntenwolk van kleur te voorzien.
Systemen op basis van rugzakken
Systemen op basis van rugzakken maken vaak gebruik van SLAM-technologie (Simultaneous Localization and Mapping). SLAM-algoritmen stemmen de binnenkomende gegevens af op eerdere scans. Dit proces helpt het systeem zijn positie te bepalen en een doorlopende kaart op te bouwen. SLAM werkt bijzonder goed in gebieden waar geen toegang is tot het mobiele netwerk ( GNSS), zoals ondergrondse mijnen of binnenruimtes.
Rugzakken op batterijen gaan enkele uren mee. Ze maken ononderbroken gegevensverzameling over grote gebieden mogelijk. De verzamelde gegevens worden lokaal opgeslagen voor latere verwerking. Naverwerkingssoftware corrigeert fouten, stemt scans op elkaar af en verbetert de gegevenskwaliteit. Landmeters halen vervolgens metingen uit de gegevens, maken kaarten of genereren 3D-modellen op basis van de verwerkte gegevens.
Rugzaksystemen zijn licht van gewicht en gemakkelijk mee te nemen. Ze verminderen de fysieke belasting en verbeteren de veiligheid op moeilijk begaanbaar terrein. Sommige systemen maken realtime monitoring mogelijk via een aangesloten tablet. Deze functie helpt operators om de gegevenskwaliteit tijdens het landmeting te controleren.
Deze landmeetoplossing biedt flexibele, mobiele en nauwkeurige gegevensverzameling. Het combineert GNSS, INS, LiDAR- en SLAM-technologieën om complexe omgevingen efficiënt in kaart te brengen. Deze oplossing ondersteunt diverse toepassingen, waaronder de bouw, bosbouw, mijnbouw, archeologie en activabeheer. Naarmate de technologie verbetert, worden rugzaksystemen steeds compacter, nauwkeuriger en gebruiksvriendelijker.
