Mapeamento Móvel Baseado em SLAM
O vMS3D é um sistema de mapeamento móvel que combina o melhor das tecnologias inerciais, GNSS e SLAM.
“A Ellipse INS fornece dados de velocidade muito, muito precisos.” | Sr. Ninot, Fundador da VIAMETRIS
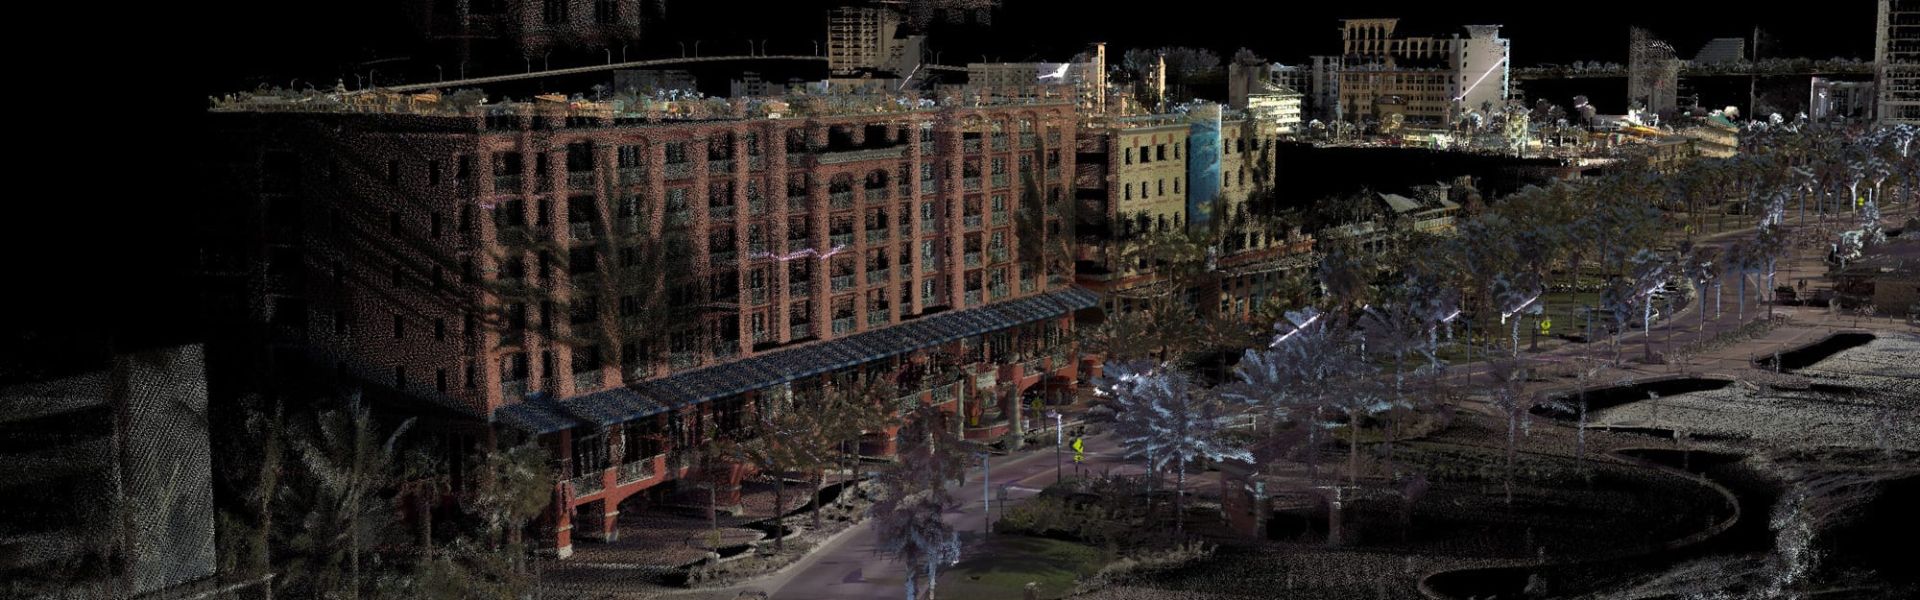
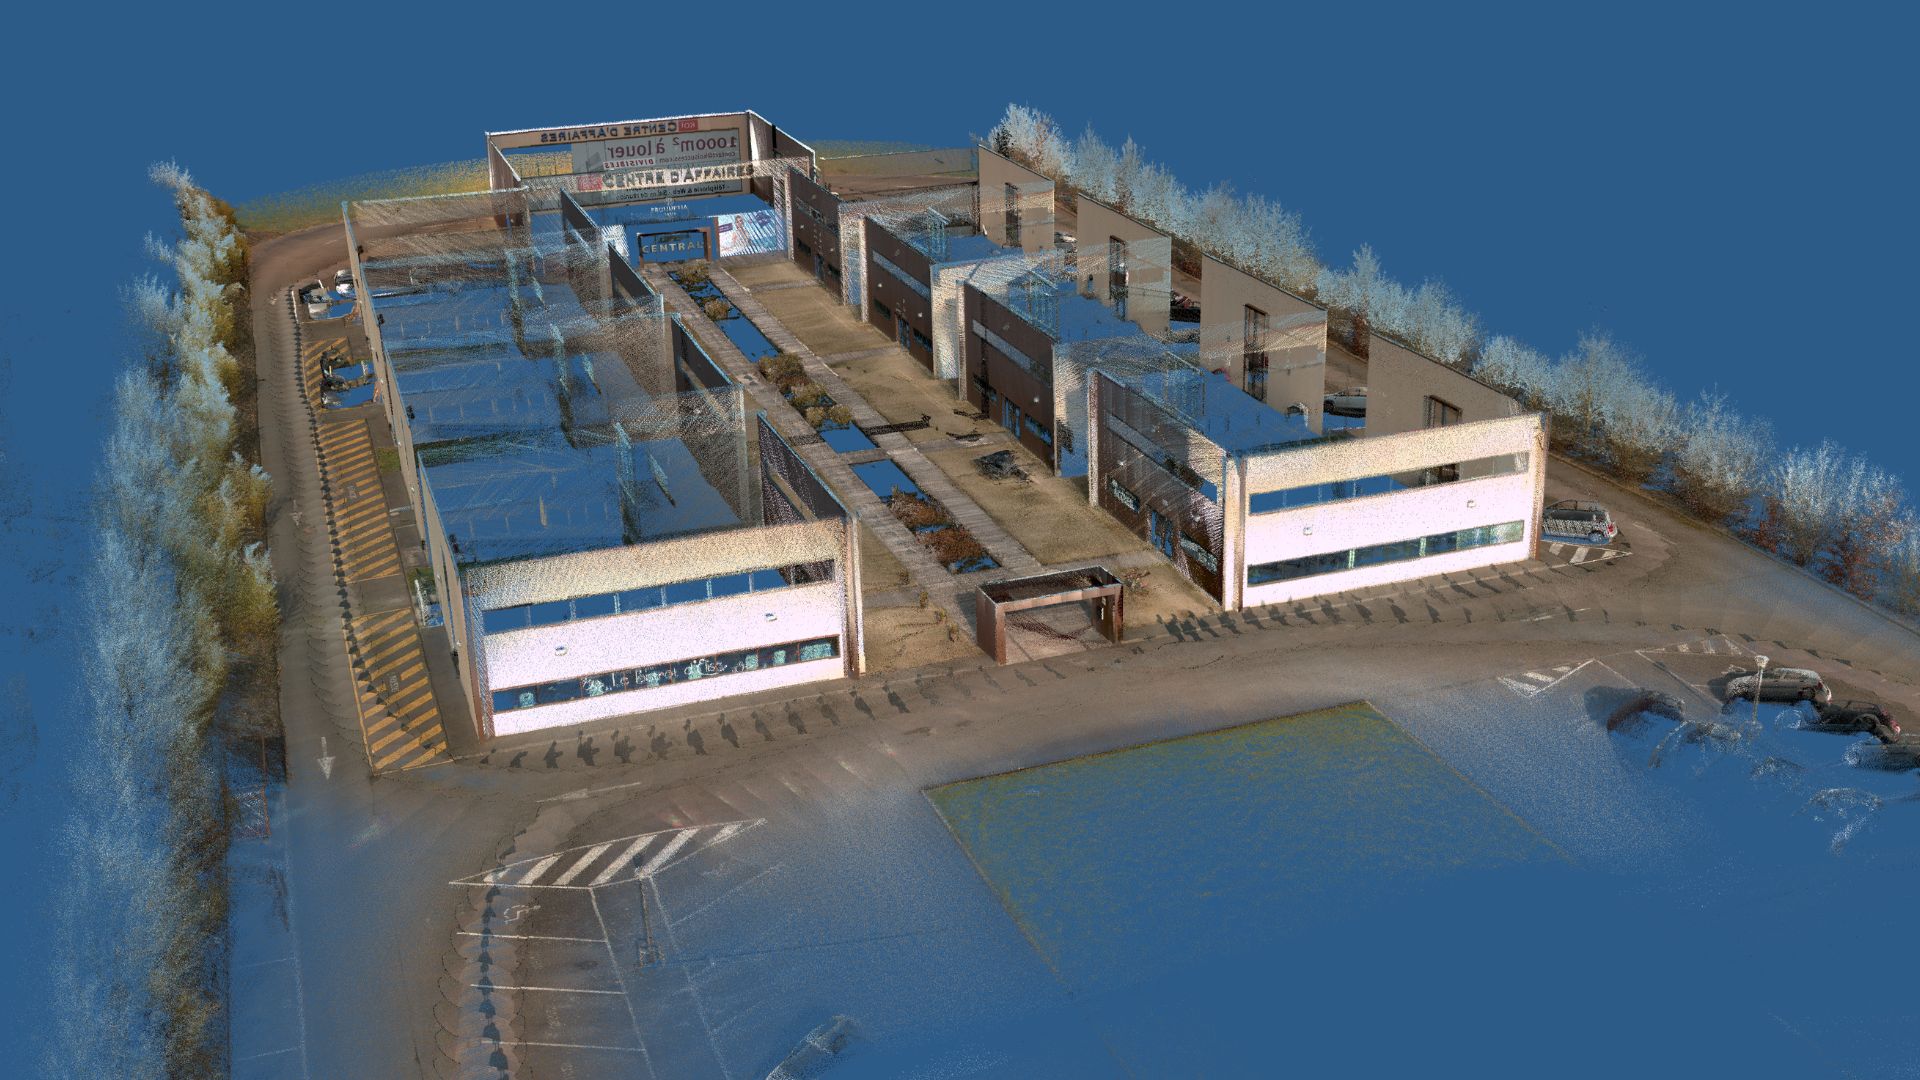
A VIAMETRIS é pioneira no desenvolvimento de soluções baseadas em SLAM. Há dois anos, a empresa lançou o iMS3D, um sistema de mapeamento interno baseado na tecnologia SLAM.
Capitalizando essa experiência, a empresa acaba de lançar uma nova solução: o vMS3D, um sistema de mapeamento móvel que combina o melhor das tecnologias inerciais, GNSS e SLAM para oferecer uma solução inovadora com uma excelente relação custo-benefício.
O Sistema de Mapeamento Móvel Mais Inteligente
O vMS3D se assemelha a um Sistema de Mapeamento Móvel (MMS) clássico. Ele integra uma câmera de 360°, um LiDAR rotativo e um sistema de navegação interna com receptor GNSS.
O fluxo de trabalho automático e direto esconde o cálculo interno sutil e sofisticado que o torna único. De fato, o vMS3D é equipado com um LiDAR adicional utilizado para o cálculo SLAM.
Após a aquisição, o software de pós-processamento - chamado PPiMMS - analisa automaticamente as situações em que o GNSS é suficiente, onde a navegação inercial é preferida ou onde o SLAM é necessário.
O Melhor de GNSS, Inercial e SLAM
A solução vMS3D considera as vantagens e desvantagens de cada tecnologia, dependendo de suas condições de uso:
- GNSS: Quando o receptor GNSS fornece dados confiáveis, por exemplo, em ambiente de céu aberto, a solução baseia-se em sua posição. Se ocorrer uma interrupção ou perturbação do GNSS, o sistema escolhe entre dados inerciais ou baseados em SLAM
- SLAM: A posição calculada a partir do SLAM é preferida em ambientes densos onde os objetos ao redor são muito diversos e próximos, como em cânions urbanos ou florestas. As capacidades do SLAM são limitadas em ambientes onde os objetos estão muito distantes ou não são distinguíveis.
- Inercial: As informações de velocidade e orientação fornecidas pelo Sistema de Navegação Inercial (INS) são capazes de auxiliar a navegação em todos os casos em que o GNSS e o SLAM são limitados. O Sistema de Navegação Inercial fornece rolagem (roll) e arfagem (pitch) para restringir todos os dados do LiDAR, de modo que a nuvem de pontos seja referenciada ao nível do solo. As taxas de giro também são muito úteis, especialmente quando ocorre uma mudança abrupta de direção. De fato, a compensação de orientação é necessária entre dois escaneamentos quando o LiDAR está em movimento.
Ellipse-D, a Escolha Inteligente da VIAMETRIS
Já muito satisfeito com o Ellipse para o seu iMS3D interno, Jérôme Ninot, fundador da VIAMETRIS, não precisou procurar muito para selecionar um INS para seu novo projeto inovador.
“O Ellipse INS fornece dados de velocidade muito, muito precisos”, afirma o Sr. Ninot.
O cálculo inovador de SLAM permite que a VIAMETRIS utilize sensores inerciais em miniatura e de baixo custo, enquanto outros sistemas no mercado exigem sistemas inerciais de maior precisão. Os sensores Ellipse entregam uma atitude precisa de 0,1°.
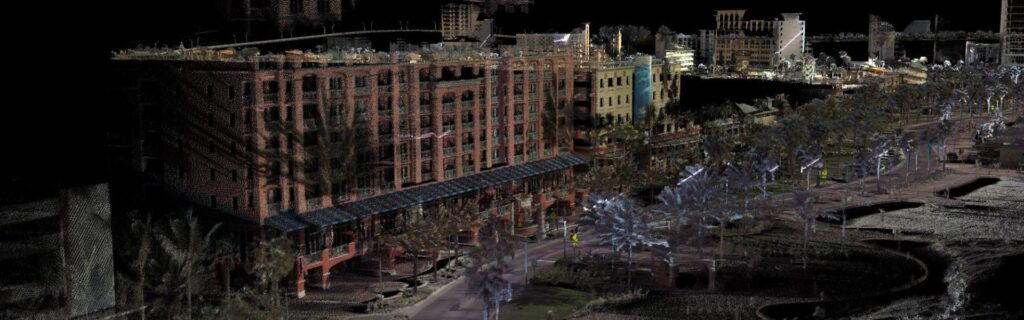
O Sr. Ninot também escolheu o modelo Ellipse-D pelo fator de forma miniatura e all-in-one, além do receptor RTK GNSS embutido.
“Com um INS integrado como o Ellipse-D, oferecendo uma única interface de comunicação e sincronização integrada com o GNSS e o LiDAR, pudemos nos concentrar em nossa expertise em SLAM”, acrescenta o CEO, antes de mencionar que menos cabos são sempre uma boa escolha.
Ellipse-D, um parceiro para muitas tarefas
Integrado a esta solução inovadora, o Ellipse-D executa várias tarefas. Primeiro, ele fornece rolagem (roll) e arfagem (pitch) para restringir todos os dados do LiDAR, de modo que a nuvem de pontos seja referenciada ao nível do solo.
Em segundo lugar, as taxas de giro do Ellipse-D são muito úteis, especialmente quando ocorre uma mudança abrupta de direção. De fato, a compensação de orientação é necessária entre dois escaneamentos quando o LiDAR está em movimento.
Finalmente, o Ellipse-D funde em tempo real informações inerciais e de GNSS para fornecer excelentes medições de velocidade, que também são muito importantes para auxiliar continuamente os algoritmos internos do vMS3D.
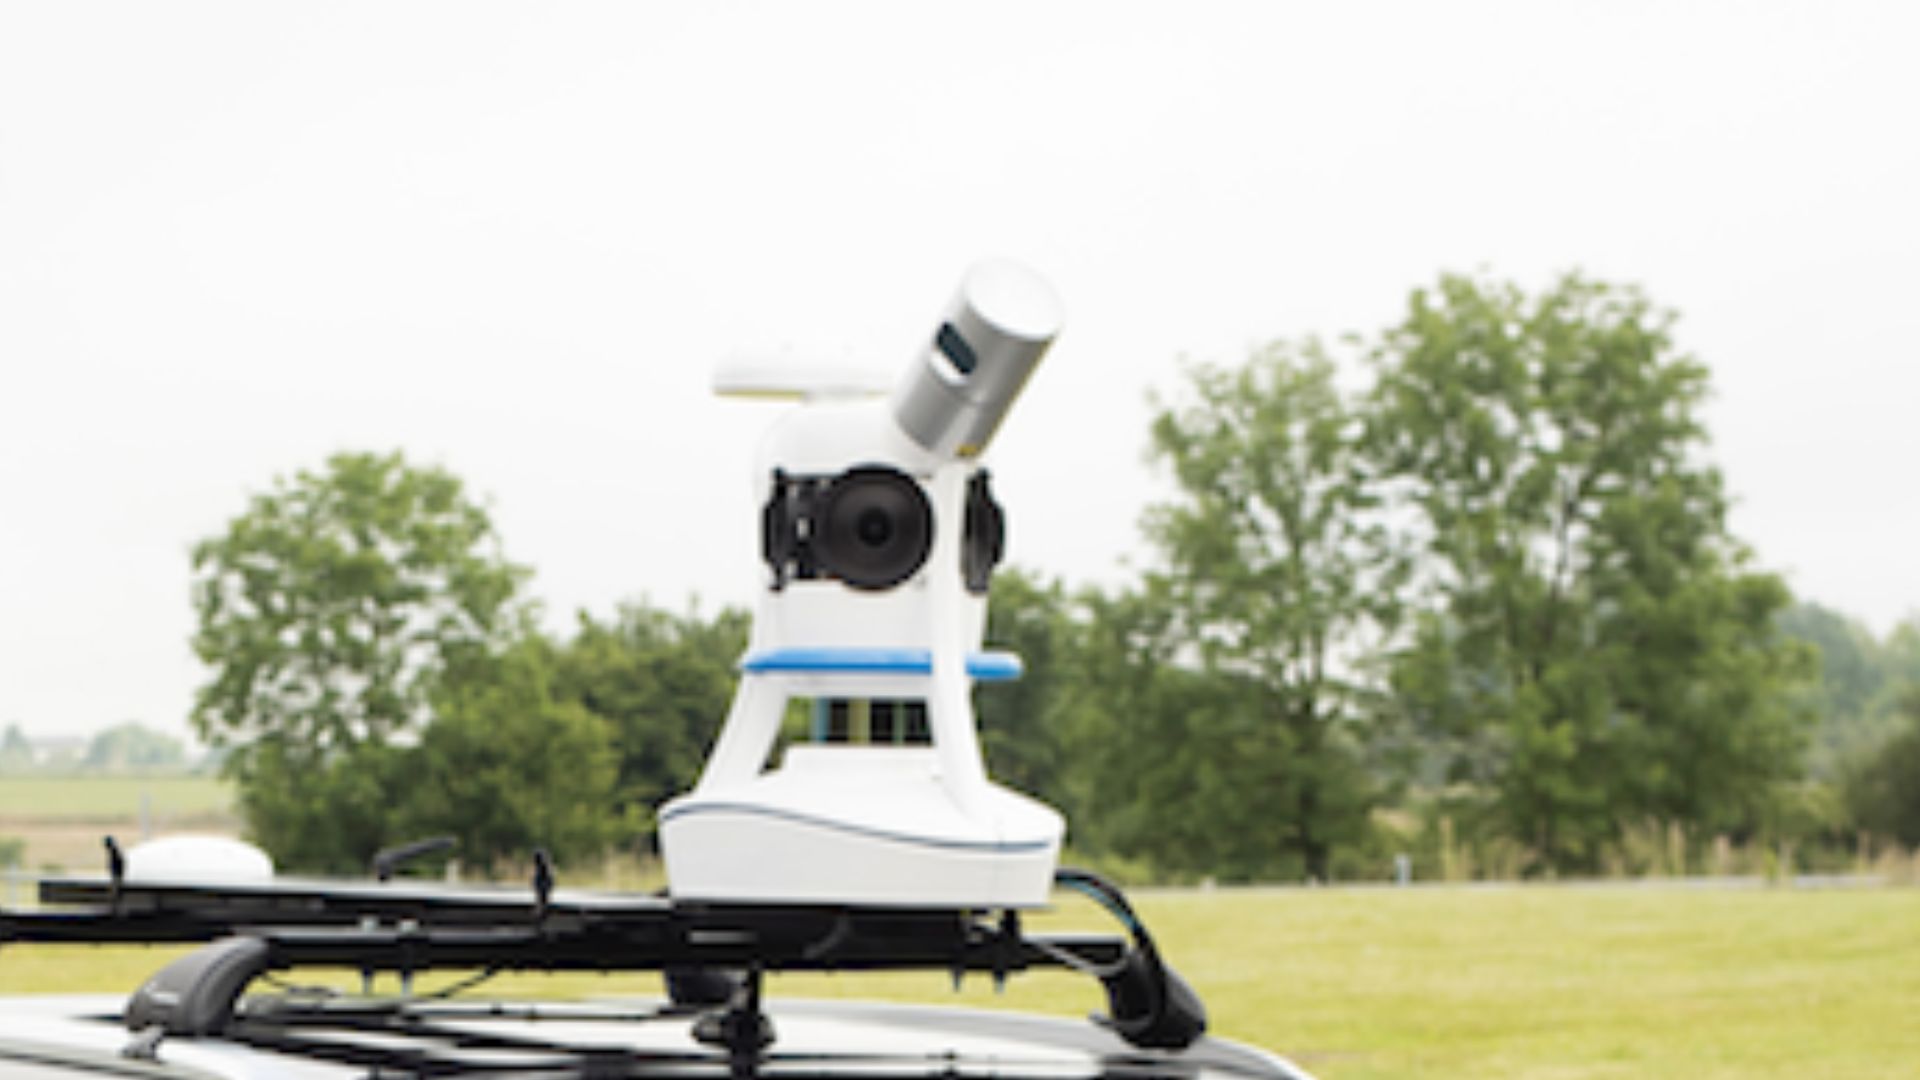
Ellipse-D
O Ellipse-D é um sistema de navegação inercial que integra GNSS RTK de dupla antena e dupla frequência, sendo compatível com nosso software de pós-processamento Qinertia.
Projetado para aplicações robóticas e geoespaciais, ele pode fundir a entrada do odômetro com Pulse ou CAN OBDII para maior precisão de navegação por estimativa (dead-reckoning).

Solicitar um orçamento para o Ellipse-D
Você tem alguma dúvida?
Bem-vindo à nossa seção de perguntas frequentes! Aqui, você encontrará respostas para as dúvidas mais comuns sobre os aplicativos que apresentamos. Se não encontrar o que procura, sinta-se à vontade para entrar em contato conosco diretamente!
Como posso combinar sistemas inerciais com um LIDAR para mapeamento com drones?
A combinação dos sistemas inerciais da SBG Systems com LiDAR para mapeamento com drones aumenta a precisão e a confiabilidade na captura de dados geoespaciais precisos.
Veja a seguir como funciona a integração e quais são os benefícios para o mapeamento com drones:
- Um método de sensoriamento remoto que usa pulsos de laser para medir distâncias até a superfície da Terra, criando um mapa 3D detalhado do terreno ou de estruturas.
- O INS da SBG Systems combina uma Unidade de Medição Inercial (IMU) com dados GNSS para fornecer posicionamento, orientação (arfagem, rolagem, guinada) e velocidade precisos, mesmo em ambientes sem sinal GNSS.
O sistema inercial da SBG é sincronizado com os dados do LiDAR. O INS rastreia com precisão a posição e a orientação do drone, enquanto o LiDAR captura os detalhes do terreno ou do objeto abaixo.
Ao conhecer a orientação exata do drone, os dados do LiDAR podem ser posicionados com precisão no espaço 3D.
O componente GNSS fornece posicionamento global, enquanto a IMU oferece dados de orientação e movimento em tempo real. A combinação garante que, mesmo quando o sinal GNSS estiver fraco ou indisponível (por exemplo, perto de edifícios altos ou florestas densas), o INS possa continuar a rastrear a trajetória e a posição do drone, permitindo um mapeamento LiDAR consistente.
O que é a sondagem por eco multifeixe?
A sondagem por eco de feixes múltiplos (MBES) é uma técnica avançada de levantamento hidrográfico utilizada para mapear o fundo do mar e as características subaquáticas com alta precisão.
Ao contrário das ecobatímetros monofeixe tradicionais, que medem a profundidade em um único ponto diretamente abaixo da embarcação, o MBES utiliza uma matriz de feixes de sonar para capturar simultaneamente medições de profundidade em uma ampla faixa do fundo do mar. Isso permite um mapeamento detalhado e de alta resolução do terreno submarino, incluindo topografia, características geológicas e potenciais perigos.
Os sistemas MBES emitem ondas sonoras que se propagam pela água, refletem no fundo do mar e retornam à embarcação. Ao analisar o tempo que os ecos levam para retornar, o sistema calcula a profundidade em vários pontos, criando um mapa abrangente da paisagem subaquática.
Essa tecnologia é essencial para diversas aplicações, incluindo navegação, construção naval, monitoramento ambiental e exploração de recursos, fornecendo dados essenciais para operações marítimas seguras e para a gestão sustentável dos recursos marinhos.
Qual é a diferença entre RTK e PPK?
A Cinemática em Tempo Real (RTK) é uma técnica de posicionamento em que as correções GNSS são transmitidas quase em tempo real, tipicamente usando um fluxo de correção em formato RTCM. No entanto, podem surgir desafios para garantir as correções GNSS, especificamente no que diz respeito à integridade, disponibilidade, cobertura e compatibilidade.
A principal vantagem do PPK em relação ao pós-processamento RTK é que as atividades de processamento de dados podem ser otimizadas durante o pós-processamento, incluindo o processamento para frente e para trás, enquanto que, no processamento em tempo real, qualquer interrupção ou incompatibilidade nas correções e em sua transmissão resultará em menor precisão de posicionamento.
Uma primeira vantagem fundamental do pós-processamento GNSS (PPK) em relação ao tempo real (RTK) é que o sistema utilizado em campo não precisa contar com um enlace de dados (*datalink*)/rádio para alimentar as correções RTCM provenientes das CORS para o sistema INS/GNSS.
A principal limitação à adoção do pós-processamento é a necessidade de o aplicativo final atuar sobre o ambiente. Por outro lado, se o seu aplicativo puder suportar o tempo de processamento adicional necessário para produzir uma trajetória otimizada, isso melhorará significativamente a qualidade dos dados para todos os seus resultados finais.
