使用背包式设备进行室内测绘
Ellipse-D RTK INS 助力 SLAM 计算,并可同步激光雷达和相机。
“我们与 SBG Systems 尤其是 Ellipse 系列的合作已经持续多年。我们始终信赖这些坚固耐用的惯性传感器。” | Jérôme N.,VIAMETRIS 创始人
背包式移动扫描系统
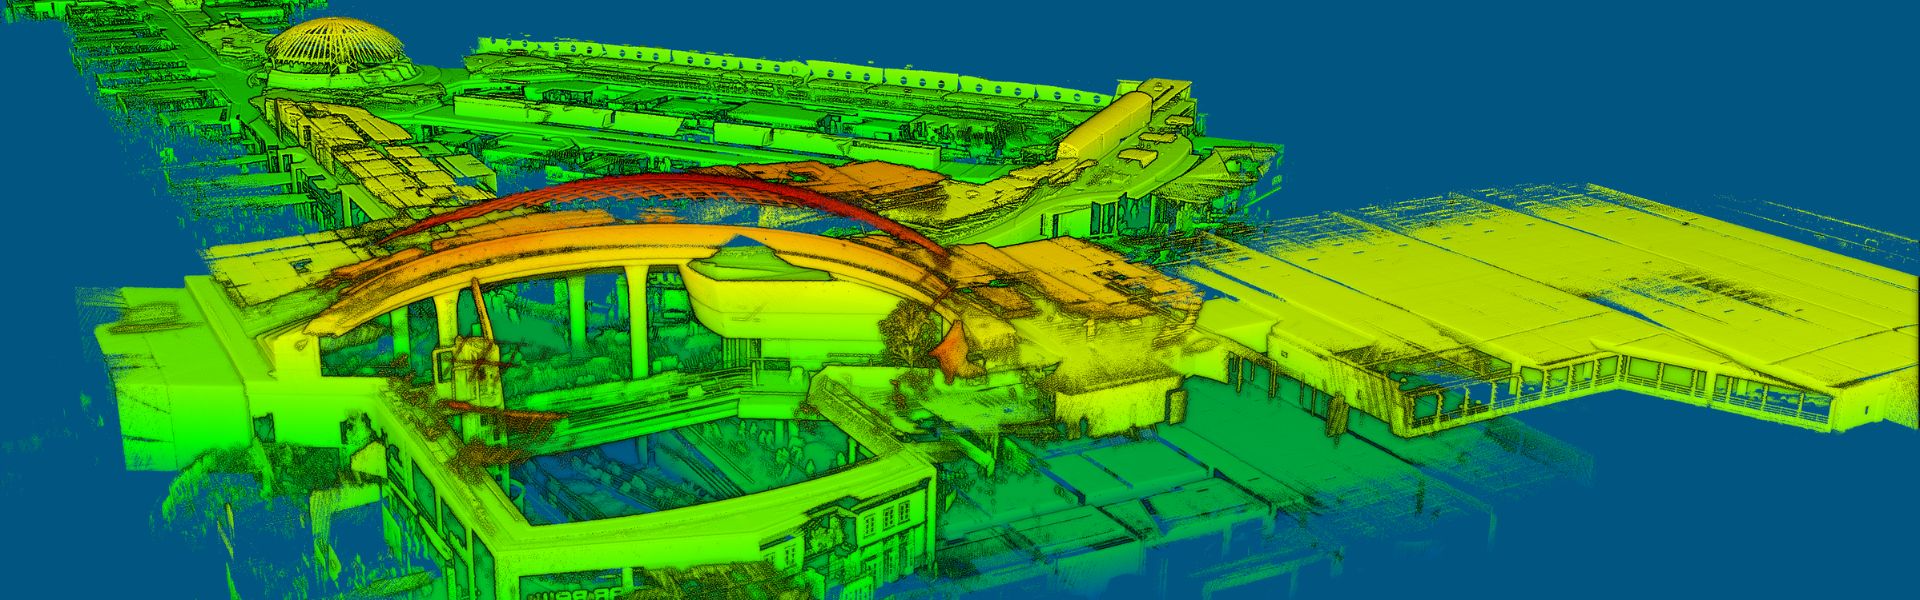
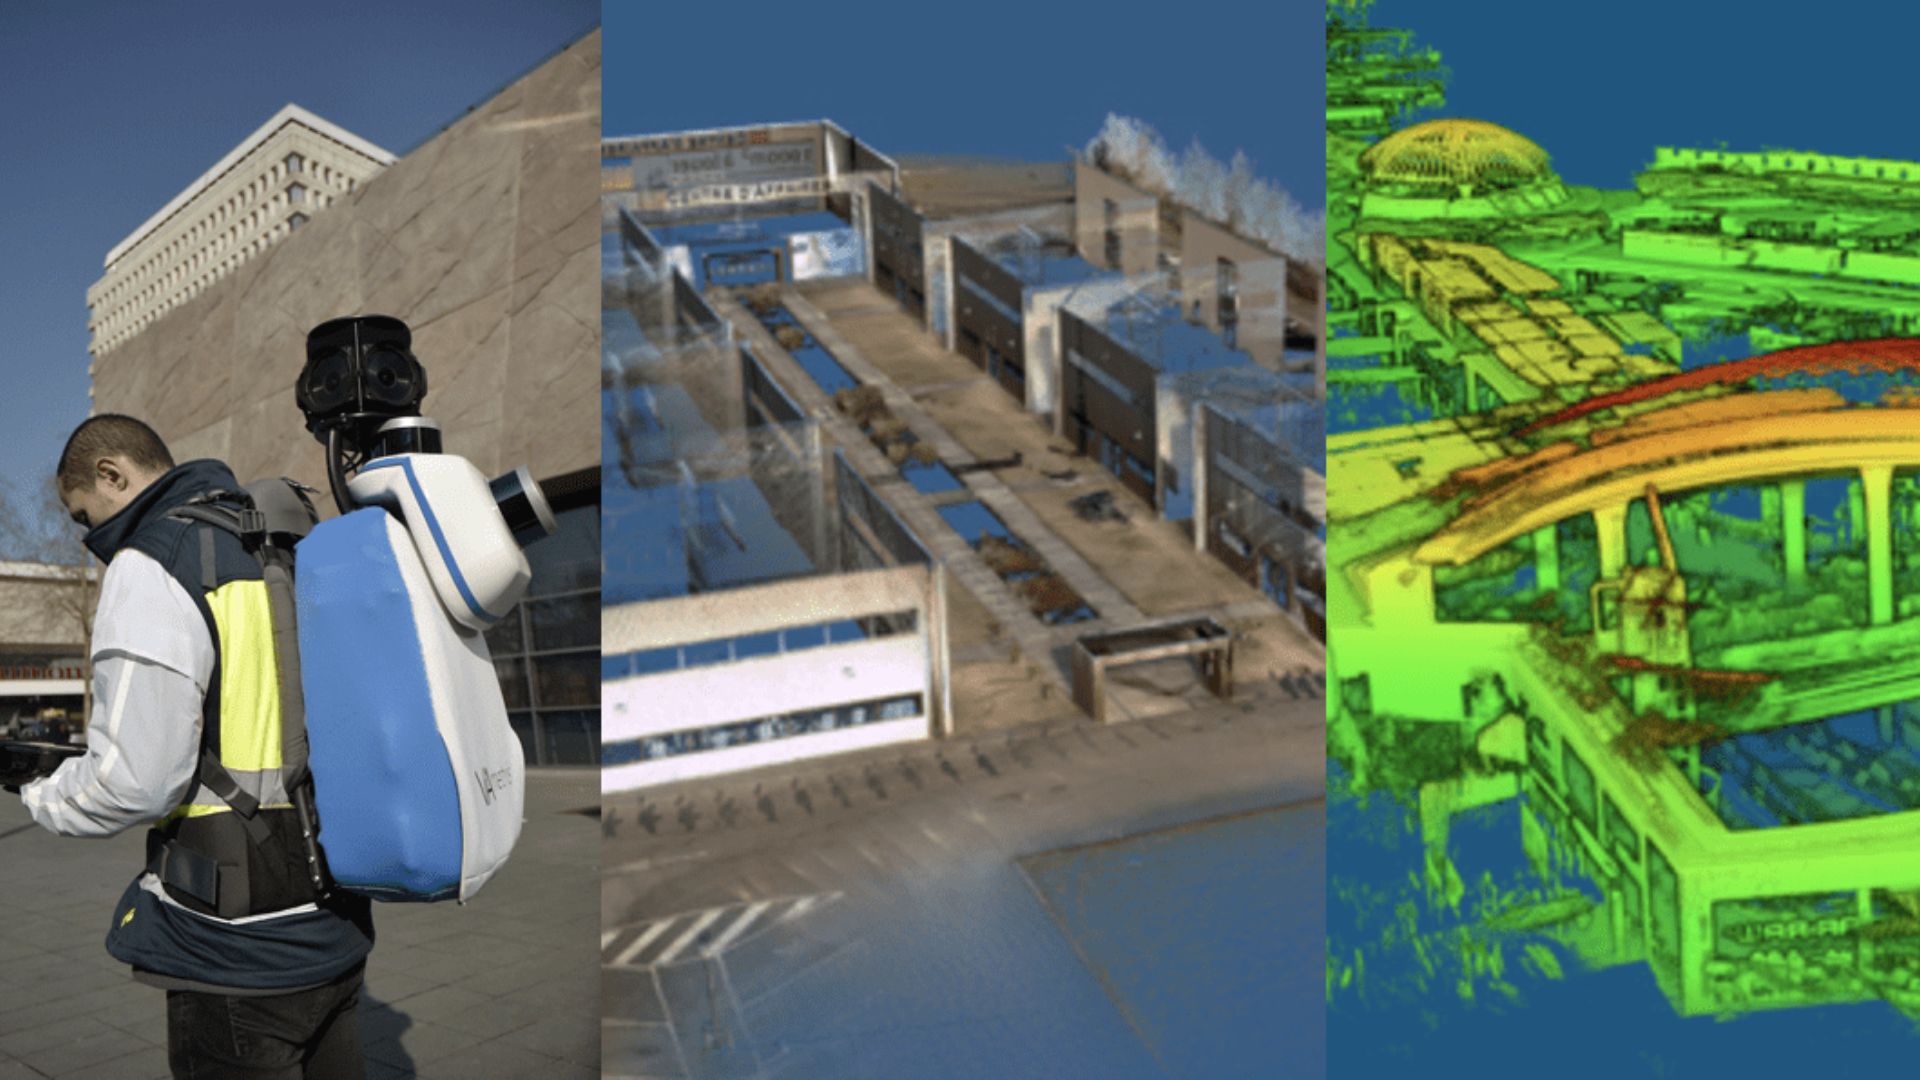
bMS3D-360 专为最具挑战性的环境而设计。它内置了两个 Velodyne LiDAR 传感器、一台 360 度 Ladybug 相机、SBG 惯性导航系统 Ellipse-D(带有内部 L1/L2 GNSS 接收器)以及一台计算机。
工作流速度提升了7倍
工作流程很简单。测量员启动系统,在平板电脑上检查 GNSS 和惯性信息是否已计算完成,然后开始测量。
回到办公室后,用户启动 INS/GNSS 后处理软件以提高姿态和位置精度,然后使用 VIAMETRIS 软件对点云进行地理参考和色彩渲染。
采集的数据可直接导入最常见的设计软件中。与传统方法相比,此工作流程的速度加快了 7 倍。
不会丢失数据;点云可用于进一步的测量,这意味着节省了时间和差旅费用。
除了 bMS3D-360 经过验证的性能外,一些细节也使其在市场上脱颖而出,例如位于可伸缩杆上的 360 度相机,展开时可获得更大的视野,收回时更安全(有些屋顶可能非常低,例如在停车场中)。
它是唯一提供此类相机的背包,极大简化了处理工作。在点云中导航时,用户只需打开扫描环境的全景照片,而不必查看 4 个不同的相机视点。
当 GNSS 遇到干扰源时,INS 会在 SLAM 技术受限的地方维持轨迹。 GNSS 的应用
用于辅助SLAM计算的RTKINS
Ellipse-D 是一款高度紧凑的惯性导航系统,集成了一个 L1/L2 GNSS 接收器。这款工业级 INS 借助内置的扩展卡尔曼滤波算法,可计算横摇、俯仰、航向以及位置。
在实时状态下,Ellipse-D 的姿态数据可用于修正设备姿态,并辅助 SLAM 计算航向。
事实上,如果基于 SLAM 的航向输出频率为 20 Hz,那么基于惯性的航向输出频率则可达到 200 Hz。在两次 SLAM 信息更新之间,INS 能够保持航向的稳定性。
GNSS 接收器为点云提供绝对定位,并增加了高程约束。此外,当 GNSS 受到干扰时,INS 能够在 SLAM 技术失效的情况下维持轨迹。例如,在没有附近物体可供激光雷达测量的停车场中,INS 能够确保精确导航。
VIAMETRIS 创始人 Jérôme Ninot 这样解释这一选择:“我们与 SBG Systems 尤其是 Ellipse 系列的合作已经有多年了。我们一直信赖这些坚固耐用的惯性传感器,因此在为背包式系统选择 INS/GNSS 系统时,我们很高兴地发现 Ellipse-D 已经内置了 GNSS 接收器。”
Jérôme 强调说,无需集成额外设备始终能节省大量时间。
Ellipse-D
Ellipse-D 是一款集成双天线和双频 RTK GNSS 的惯性导航系统,与我们的后处理软件 Qinertia 兼容。
它专为机器人和地理空间应用而设计,可将里程计输入与 Pulse 或 CAN OBDII 进行融合,以提高推算定位精度。

索取 Ellipse-D 报价
你有问题吗?
欢迎访问我们的“常见问题”栏目!在这里,您可以找到关于我们展示的应用程序的常见问题的解答。如果您没能找到所需信息,欢迎直接联系我们!
GNSS 与 GPS 有何区别?
GNSS 代表全球导航卫星系统,GPS 代表 全球定位系统。这些术语经常互换使用,但它们在基于卫星的导航系统中指的是不同的概念。
GNSS 是所有卫星导航系统的统称,而 GPS 则特指美国的系统。GNSS 包含多个系统,提供更全面的全球覆盖,而 GPS 只是这些系统中的一个。
通过集成来自多个系统的的数据,您可以通过 GNSS 获得更高的精度和可靠性,而单独的 GPS 可能会根据卫星可用性和环境条件而受到限制。
AHRS 和 INS 之间有什么区别?
姿态和航向参考系统 (AHRS) 与惯性导航系统 (INS) 之间的主要区别在于其功能和提供数据的范围。
AHRS 提供方位信息——具体而言是车辆或设备的姿态(俯仰角、横滚角)和航向(偏航角)。它通常使用传感器组合(包括陀螺仪、加速度计和磁力计)来计算和稳定方位。AHRS 输出三个轴(俯仰、横滚和偏航)上的角位置,使系统能够了解其在空间中的方位。它通常用于航空、无人机、机器人和海洋系统中,以提供准确的姿态和航向数据,这对于车辆控制和稳定至关重要。
INS 不仅提供方位数据(类似于 AHRS),还能随着时间推移跟踪车辆的位置、速度和加速度。它使用惯性传感器来估计 3D 空间中的运动,而不依赖于诸如 GNSS 等外部参考。它结合了 AHRS 中的传感器(陀螺仪、加速度计),但也可能包含用于位置和速度跟踪的更高级算法,通常与 GNSS 等外部数据集成以提高精度。
综上所述,AHRS 侧重于方位(姿态和航向),而 INS 则提供全套导航数据,包括位置、速度和方位。
IMU 和 INS 之间有什么区别?
惯性测量单元(IMU)与惯性导航系统(INS)之间的区别在于它们的功能和复杂性。
IMU(惯性测量单元)提供有关车辆线速度和角速度的原始数据,这些数据由加速度计和陀螺仪测量。它提供有关横滚、俯仰、偏航和运动的信息,但不计算位置或导航数据。IMU 专门用于传输有关运动和方向的基本数据,以便进行外部处理以确定位置或速度。
另一方面,INS(惯性导航系统)将 IMU 数据与先进算法相结合,以计算车辆随时间推移的位置、速度和姿态。它融合了诸如用于传感器融合和集成的卡尔曼滤波等导航算法。INS 提供实时的导航数据,包括位置、速度和姿态,而无需依赖 GNSS 等外部定位系统。
该导航系统通常用于需要全面导航解决方案的应用中,特别是在无 GNSS 环境中,例如军用无人机、船舶和潜艇。
如何将惯性系统与用于无人机测绘的 LiDAR 相结合?
将 SBG Systems 的惯性系统与用于无人机测绘的 LiDAR 相结合,可提高捕获精确地理空间数据的准确性和可靠性。
以下是该集成的工作原理及其对无人机测绘的益处:
- 一种遥感方法,使用激光脉冲测量到地表距离,从而创建地形或结构的高细节 3D 地图。
- SBG Systems INS 将 IMU 与 GNSS 数据相结合,即使在 GNSS 信号受限的环境中也能提供准确的位置、姿态(俯仰、横滚、偏航)和速度。
SBG 的惯性系统与 LiDAR 数据同步。INS 精确跟踪无人机的位置和方向,而 LiDAR 则捕获下方的地形或物体细节。
通过了解无人机的精确姿态,可以将激光雷达数据在三维空间中准确定位。
GNSS 组件提供全球定位,而 IMU 则提供实时的方位和运动数据。这种组合确保了即使在 GNSS 信号微弱或不可用(例如在高大建筑物附近或茂密森林中)的情况下,INS 也能继续追踪无人机的路径和位置,从而实现一致的 LiDAR 测绘。
什么是同时定位与建图?
同步定位与建图 (SLAM) 是一种计算技术,允许机器人、车辆或设备在构建未知环境地图的同时,确定其在该地图中的自身位置。
它结合了来自各种传感器(例如,摄像头、LiDAR、雷达、IMU、GNSS)的数据,并利用滤波或优化等算法,以实现实时建图和导航。
SLAM 使自主系统能够在没有预先地图或 GPS 的情况下导航并理解其周围环境。
