Innenraumkartierung mit Back-pack
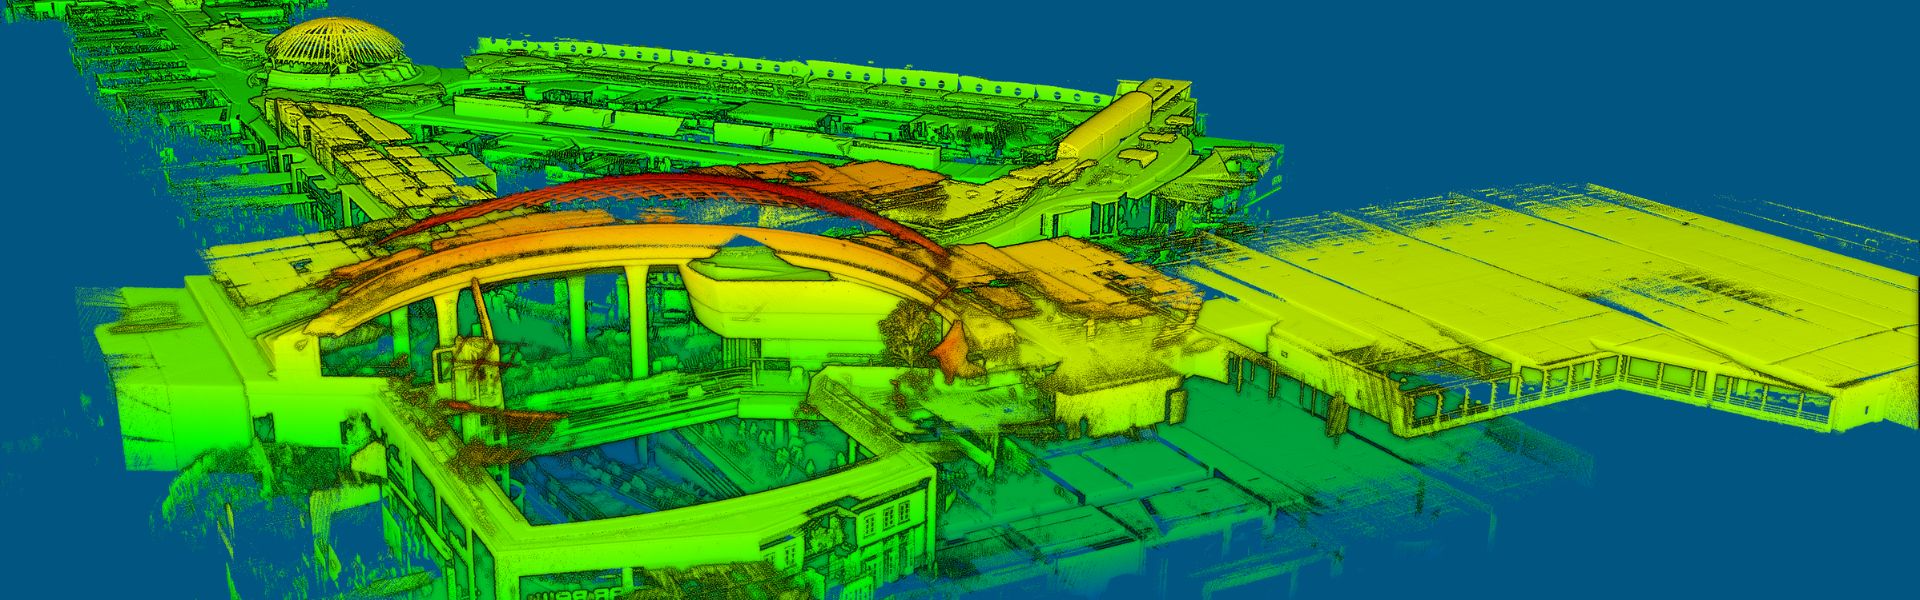
Das RTK-INS Ellipse-D unterstützt die SLAM-Berechnung und synchronisiert LiDAR und Kamera.
„Wir arbeiten nun schon seit Jahren mit SBG Systems und insbesondere der Ellipse-Serie zusammen. Auf diese robusten Inertialsensoren konnten wir uns stets verlassen.“ | Jérôme N., Gründer von VIAMETRIS
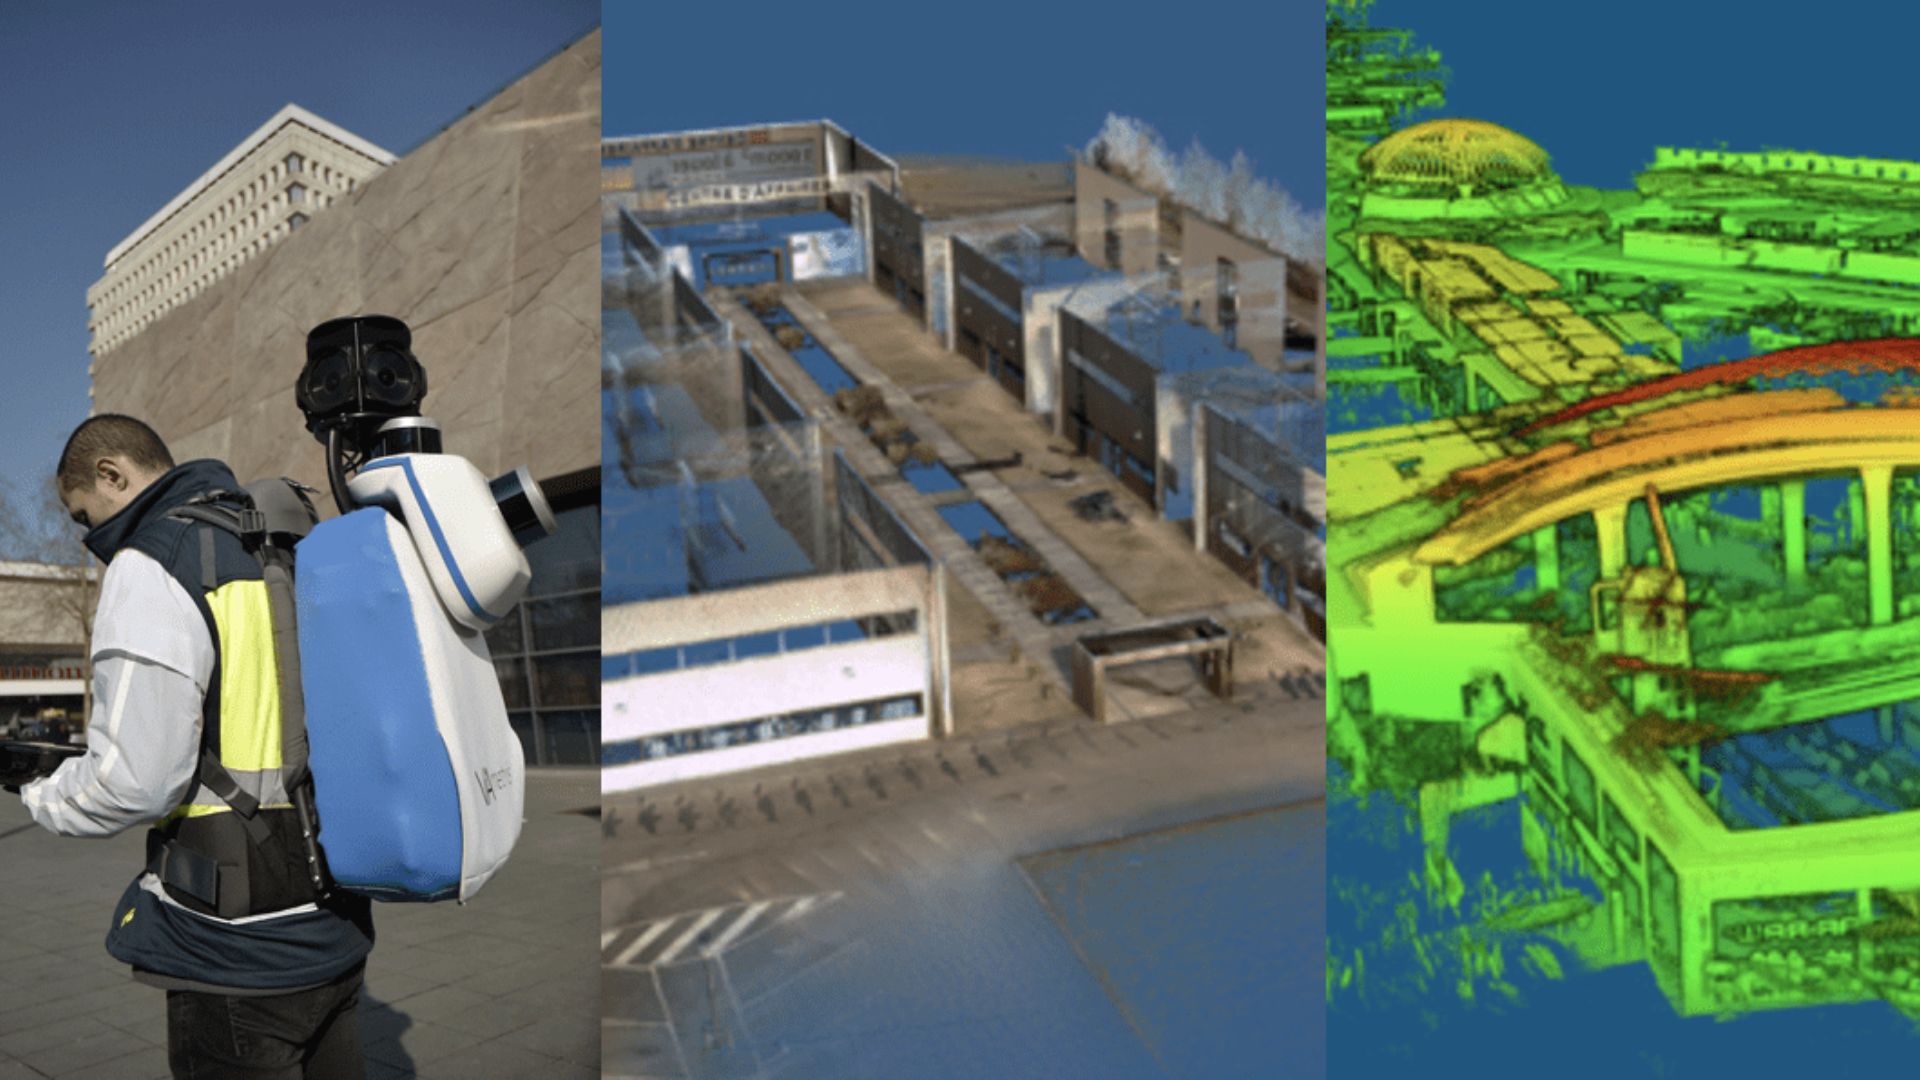
Rucksackgestütztes mobiles Scansystem
Der bMS3D-360 wurde für anspruchsvollste Umgebungen entwickelt. Er enthält zwei Velodyne LiDAR-Sensoren, eine 360-Grad-Ladybug-Kamera, das Ellipse-D, das SBG-Trägheitsnavigationssystem mit internem L1/L2-GNSS-Empfänger sowie einen Computer.
Ein um das 7-Fache beschleunigter Arbeitsablauf
Der Arbeitsablauf ist einfach. Der Vermieter startet das System, prüft auf einem Tablet, ob die GNSS- und Inertialinformationen berechnet werden, und beginnt mit der Vermessung.
Wieder im Büro startet der Anwender die INS/GNSS-Nachbearbeitungssoftware, um die Ausrichtungs- und Positionsgenauigkeit zu erhöhen, und verwendet dann die VIAMETRIS-Software, um die Punktwolke zu georeferenzieren und zu kolorieren.
Die erfassten Daten können direkt in die gängigsten CAD- und Konstruktionssoftware-Lösungen importiert werden. Dieser Arbeitsablauf ist im Vergleich zu einer herkömmlichen Methode siebenmal schneller.
Es fehlen keine Daten; die Punktwolke kann für weitere Messungen verwendet werden, was eine Ersparnis an Zeit und Reisekosten bedeutet.
Zusätzlich zur bewährten Leistung des bMS3D-360 sorgen einige Details für den Unterschied auf dem Markt, wie etwa die auf einem ausfahrbaren Mast angebrachte 360°-Kamera für ein größeres Sichtfeld im ausgefahrenen Zustand und eine höhere Sicherheit im eingefahrenen Zustand (einige Dächer können sehr niedrig sein, wie zum Beispiel in Parkhäusern).
Es ist der einzige Rucksack, der eine solche Kamera bietet, was die Nachbearbeitung erheblich vereinfacht. Beim Navigieren in der Punktwolke öffnet der Anwender ein einziges Bild der im 360°-Modus gescannten Umgebung, anstatt vier verschiedene Kameraperspektiven betrachten zu müssen.
Wenn das GNSS auf Störquellen stößt, hält das INS die Trajektorie dort aufrecht, wo die SLAM-Technologie an ihre Grenzen stößt.
Das RTK- INS , das die SLAM-Berechnung unterstützt
Das Ellipse-D ist ein äußerst kompaktes Inertialnavigationssystem mit integriertem L1/L2-GNSS-Empfänger. Dieses INS der Industrieklasse berechnet dank integrierter erweiterter Kalman-Filterung Roll-, Nick- und Gierwinkel sowie die Position.
In Echtzeit werden die Orientierungsdaten des Ellipse-D verwendet, um die Lage des Geräts zu korrigieren und die SLAM-basierte Kursbestimmung zu unterstützen.
Wird der SLAM-basierte Kurs mit 20 Hz ausgegeben, liefert der inertialbasierte Kurs 200 Hz. Zwischen zwei SLAM-Messwerten hält das INS den Kurs stabil.
Der GNSS-Empfänger liefert absolute Positionsdaten für die Punktwolke und fügt eine Höhenbeschränkung hinzu. Darüber hinaus kompensiert das INS GNSS-Ausfälle dort, wo die SLAM-Technologie an ihre Grenzen stößt. So sorgt das INS beispielsweise auf Parkplätzen ohne nahegelegene Objekte für LiDAR-Messungen für eine präzise Navigation.
Jérôme Ninot, Gründer von VIAMETRIS, erklärt diese Entscheidung: „Wir arbeiten seit Jahren mit SBG Systems und speziell mit der Ellipse-Serie zusammen. Wir haben uns immer auf diese robusten Inertialsensoren verlassen. Als es darum ging, ein INS/GNSS-System für unseren Rucksack auszuwählen, waren wir daher froh, dass das Ellipse-D bereits einen GNSS-Empfänger integriert hatte.“
Es sei immer ein Zeitgewinn, keine zusätzliche Ausrüstung integrieren zu müssen, betont Jérôme.
Ellipse-D
Das Ellipse-D ist ein Inertiales Navigationssystem mit integriertem Dual-Antennen- und Dual-Frequenz-RTK-GNSS, das mit unserer Post-Processing-Software Qinertia kompatibel ist.
Es wurde für Roboter- und Geodäsie-Anwendungen entwickelt und kann Odometriedaten mit Pulse oder CAN OBDII kombinieren, um die Koppelungsnavigation (Dead Reckoning) zu präzisieren.

Angebot für Ellipse-D anfordern
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich! Hier finden Sie Antworten auf die häufigsten Fragen zu den von uns vorgestellten Anwendungen. Sollten Sie nicht fündig werden, können Sie sich gerne direkt an uns wenden!
Was ist der Unterschied zwischen GNSS und GPS?
GNSS steht für Global Navigation Satellite System und GPS für Global Positioning System. Diese Begriffe werden oft synonym verwendet, aber sie beziehen sich auf unterschiedliche Konzepte innerhalb satellitengestützter Navigationssysteme.
GNSS ist ein Sammelbegriff für alle Satellitennavigationssysteme, während GPS sich speziell auf das US-amerikanische System bezieht. GNSS umfasst mehrere Systeme, die eine umfassendere globale Abdeckung bieten, wobei GPS nur eines dieser Systeme ist.
Durch die Integration von Daten aus mehreren Systemen bietet GNSS eine verbesserte Genauigkeit und Zuverlässigkeit, während GPS allein je nach Satellitenverfügbarkeit und Umgebungsbedingungen Einschränkungen aufweisen kann.
Worin besteht der Unterschied zwischen AHRS und INS?
Der Hauptunterschied zwischen einem Attitude and Heading Reference System (AHRS) und einem Inertial Navigation System (INS) liegt in ihrer Funktionalität und dem Umfang der bereitgestellten Daten.
Ein AHRS liefert Orientierungsinformationen – genauer gesagt die Lage (Nick-, Rollwinkel) und den Kurs (Gierwinkel) eines Fahrzeugs oder Geräts. Es verwendet typischerweise eine Kombination aus Sensoren wie Gyroskopen, Beschleunigungsmessern und Magnetometern, um die Orientierung zu berechnen und zu stabilisieren. Das AHRS gibt die Winkelposition in drei Achsen (Nick-, Roll- und Gierwinkel) aus, sodass ein System seine Ausrichtung im Raum erfassen kann. Es wird häufig in der Luftfahrt, bei UAVs, in der Robotik und in Schiffssystemen eingesetzt, um genaue Lage- und Kursdaten bereitzustellen, die für die Fahrzeugsteuerung und -stabilisierung unerlässlich sind.
Ein INS liefert nicht nur Lagedaten (wie ein AHRS), sondern verfolgt auch die Position, Geschwindigkeit und Beschleunigung eines Fahrzeugs im Laufe der Zeit. Es nutzt Inertialsensoren, um die Bewegung im 3D-Raum abzuschätzen, ohne auf externe Referenzen wie GNSS angewiesen zu sein. Es kombiniert die in einem AHRS vorhandenen Sensoren (Gyroskope, Beschleunigungsmesser), kann jedoch auch fortschrittlichere Algorithmen für die Positions- und Geschwindigkeitsverfolgung enthalten und wird zur Erhöhung der Genauigkeit häufig mit externen Daten wie GNSS integriert.
Zusammenfassend lässt sich sagen, dass sich das AHRS auf die Orientierung (Lage und Kurs) konzentriert, während das INS eine vollständige Palette von Navigationsdaten einschließlich Position, Geschwindigkeit und Orientierung bereitstellt.
Was ist der Unterschied zwischen IMU und INS?
Der Unterschied zwischen einer Inertial Measurement Unit (IMU) und einem Trägernavigationssystem (INS) liegt in ihrer Funktionalität und Komplexität.
Eine IMU (Trägheitsmesseinheit) liefert Rohdaten zur Linearbeschleunigung und Winkelgeschwindigkeit des Fahrzeugs, gemessen von Beschleunigungsmessern und Gyroskopen. Sie liefert Informationen über Roll-, Nick- und Gierwinkel sowie Bewegungen, berechnet jedoch keine Positions- oder Navigationsdaten. Die IMU ist speziell darauf ausgelegt, wesentliche Daten zu Bewegung und Orientierung für eine externe Verarbeitung zur Bestimmung von Position oder Geschwindigkeit weiterzuleiten.
Andererseits kombiniert ein INS (Trägernavigationssystem) IMU-Daten mit fortschrittlichen Algorithmen, um die Position, Geschwindigkeit und Orientierung eines Fahrzeugs im Laufe der Zeit zu berechnen. Es integriert Navigationsalgorithmen wie die Kalman-Filterung zur Sensorfusion und -integration. Ein INS liefert Echtzeit-Navigationsdaten, einschließlich Position, Geschwindigkeit und Orientierung, ohne auf externe Positionierungssysteme wie GNSS angewiesen zu sein.
Dieses Navigationssystem wird typischerweise in Anwendungen eingesetzt, die umfassende Navigationslösungen erfordern, insbesondere in GNSS-abgedeckten oder -freien Umgebungen wie militärischen UAVs, Schiffen und U-Booten.
Wie kann ich Inertialsysteme für die Drohnenkartierung mit einem LIDAR kombinieren?
Die Kombination der Trägheitssysteme von SBG Systems mit LiDAR für die Drohnenkartierung erhöht die Genauigkeit und Zuverlässigkeit bei der Erfassung präziser Geodaten.
So funktioniert die Integration und welche Vorteile sie für die Kartierung mit Drohnen bietet:
- Eine Fernerkundungsmethode, bei der Laserpulse verwendet werden, um Entfernungen zur Erdoberfläche zu messen und eine detaillierte 3D-Karte des Geländes oder von Strukturen zu erstellen.
- Das INS von SBG Systems kombiniert eine Trägheitsmesseinheit (IMU) mit GNSS-Daten, um präzise Positionen, Orientierungen (Nick-, Roll- und Gierwinkel) sowie Geschwindigkeiten bereitzustellen – selbst in GNSS-gestörten oder -abgedeckten Umgebungen.
Das Inertialsystem von SBG ist mit den LiDAR-Daten synchronisiert. Das INS erfasst präzise die Position und Ausrichtung der Drohne, während das LiDAR die darunterliegenden Details des Geländes oder Objekts erfasst.
Da die genaue Ausrichtung der Drohne bekannt ist, lassen sich die LiDAR-Daten im 3D-Raum präzise verorten.
Die GNSS-Komponente sorgt für die globale Positionierung, während die IMU Echtzeitdaten zu Ausrichtung und Bewegung liefert. Diese Kombination stellt sicher, dass das INS selbst bei schwachem oder nicht verfügbarem GNSS-Signal (z. B. in der Nähe hoher Gebäude oder dichter Wälder) den Pfad und die Position der Drohne weiterhin verfolgen kann, was eine konsistente LiDAR-Kartierung ermöglicht.
Was bedeutet simultane Lokalisierung und Kartierung (SLAM)?
Simultane Lokalisierung und Kartierung (SLAM) ist eine rechnergestützte Technik, die es einem Roboter, Fahrzeug oder Gerät ermöglicht, eine Karte einer unbekannten Umgebung zu erstellen und gleichzeitig seine eigene Position innerhalb dieser Karte zu bestimmen.
Es kombiniert Daten von verschiedenen Sensoren (z.B. Kameras, LiDAR, Radar, IMUs, GNSS) mit Algorithmen wie Filterung oder Optimierung, um Echtzeit-Kartierung und -Navigation zu ermöglichen.
SLAM ermöglicht autonomen Systemen, ihre Umgebung ohne vorherige Karten oder GPS zu navigieren und zu verstehen.
