Mapeamento interno com mochila
O Ellipse-D RTK INS auxilia no cálculo do SLAM, sincroniza LiDAR e Câmera.
“Já trabalhamos há anos com a SBG Systems e com a série Ellipse em particular. Sempre confiamos nesses sensores inerciais robustos.” | Jérôme N., Fundador da VIAMETRIS
Sistema de escaneamento móvel baseado em mochila
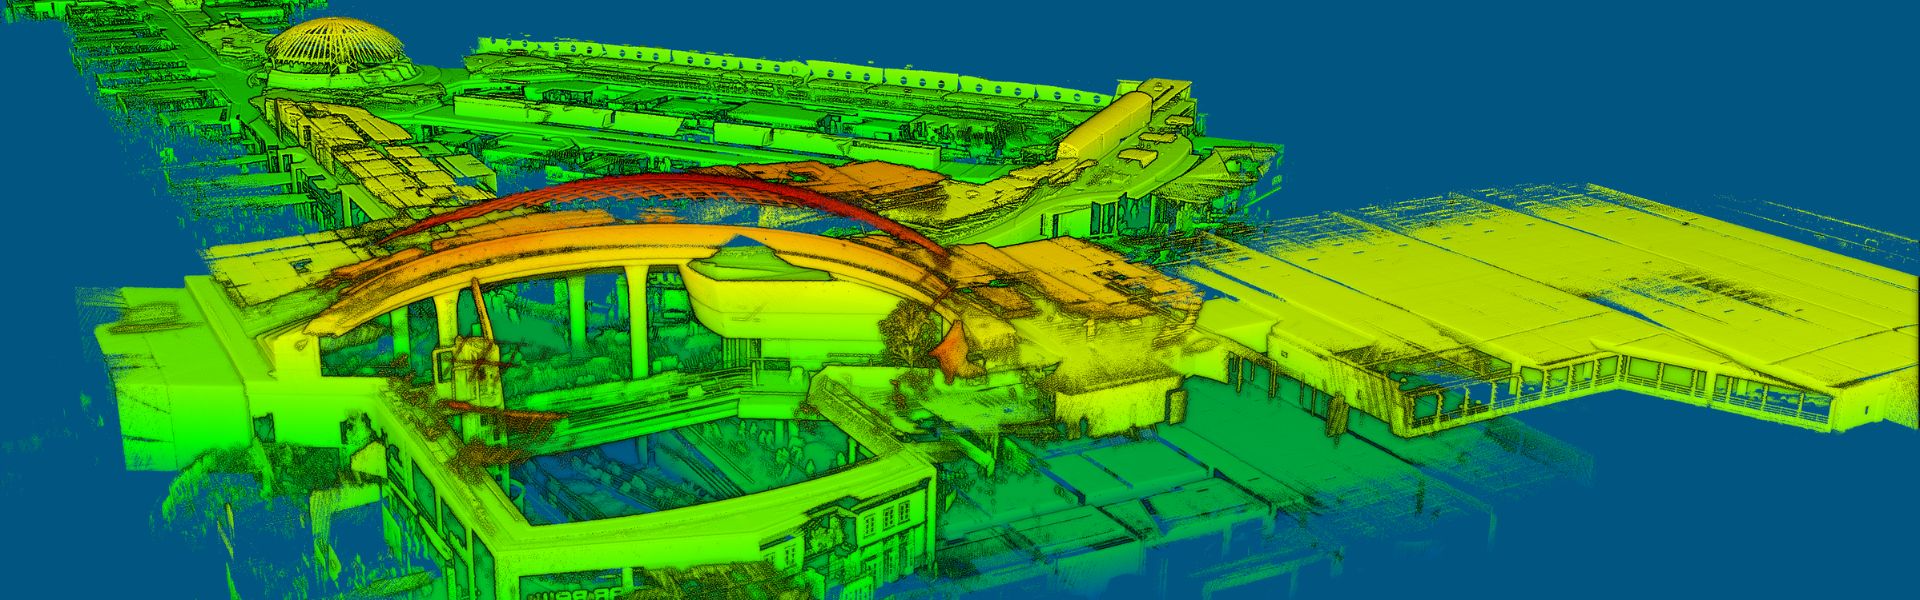
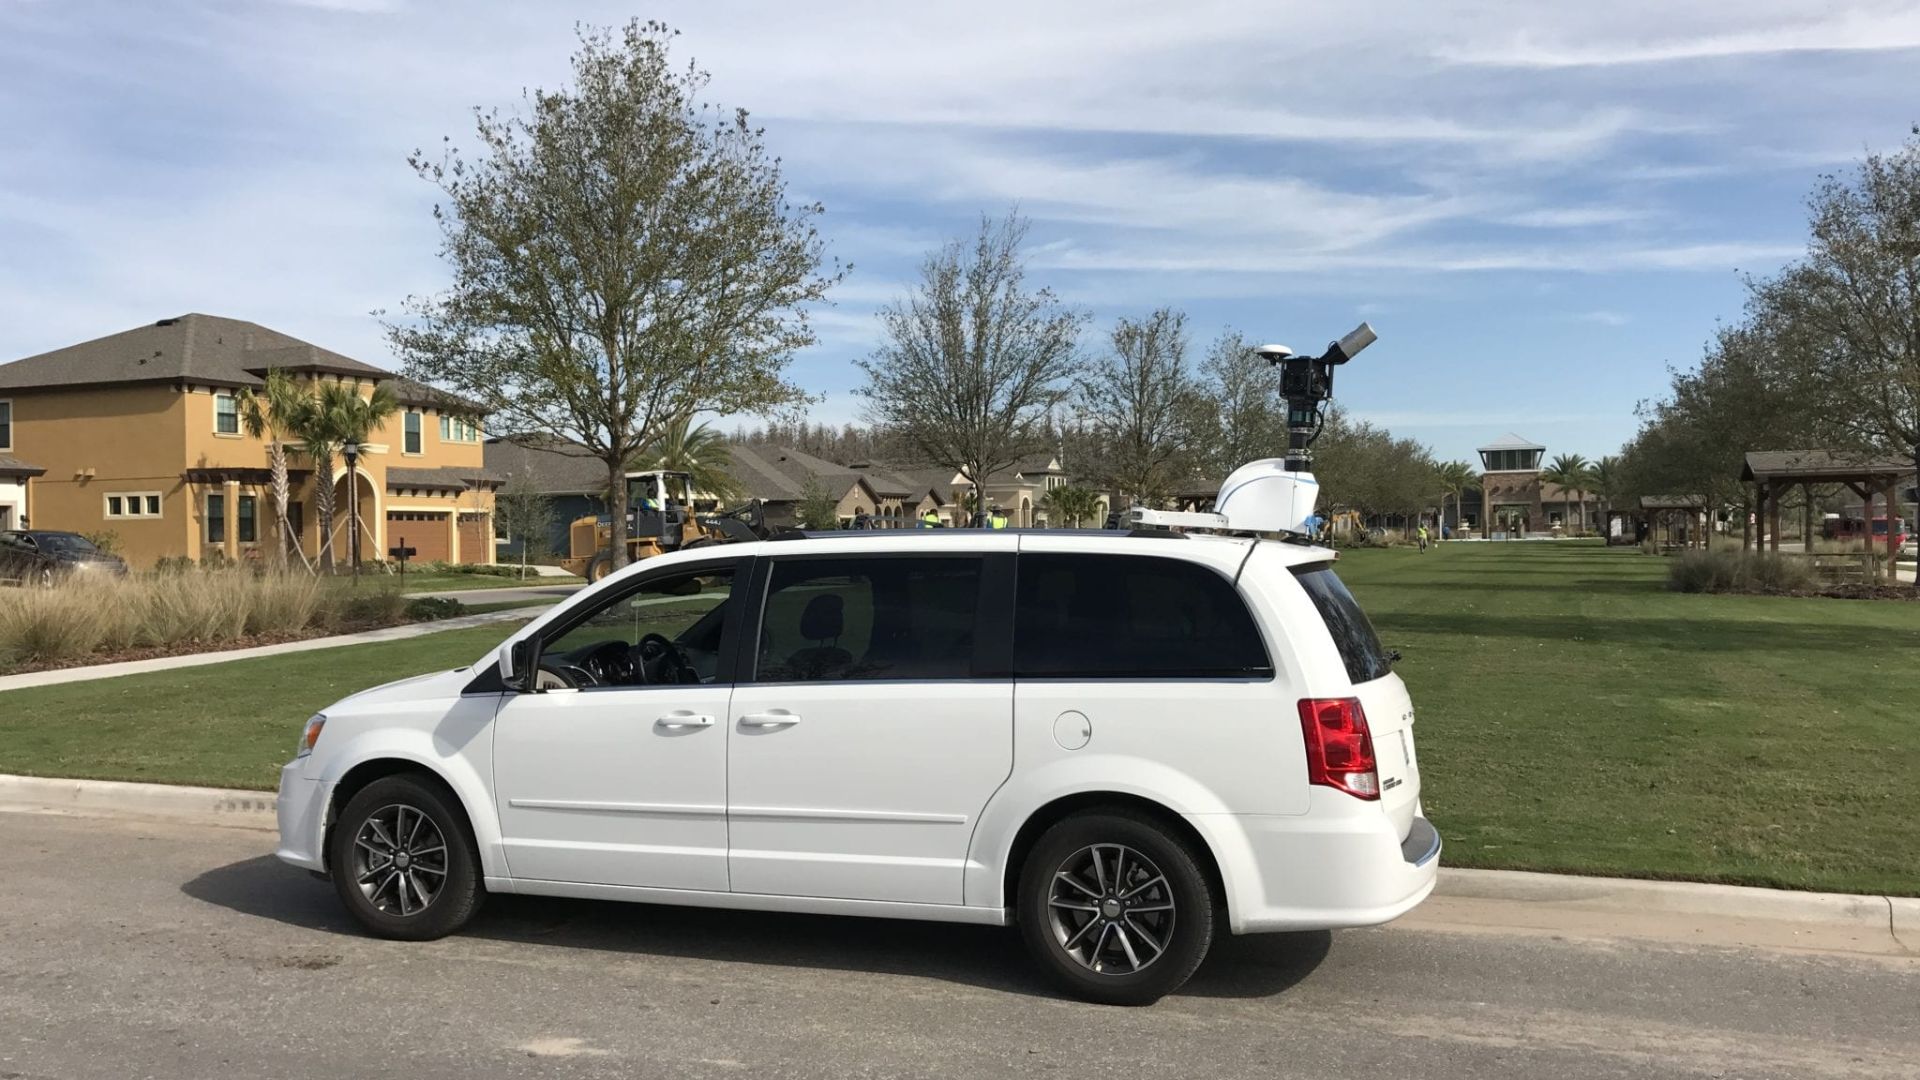
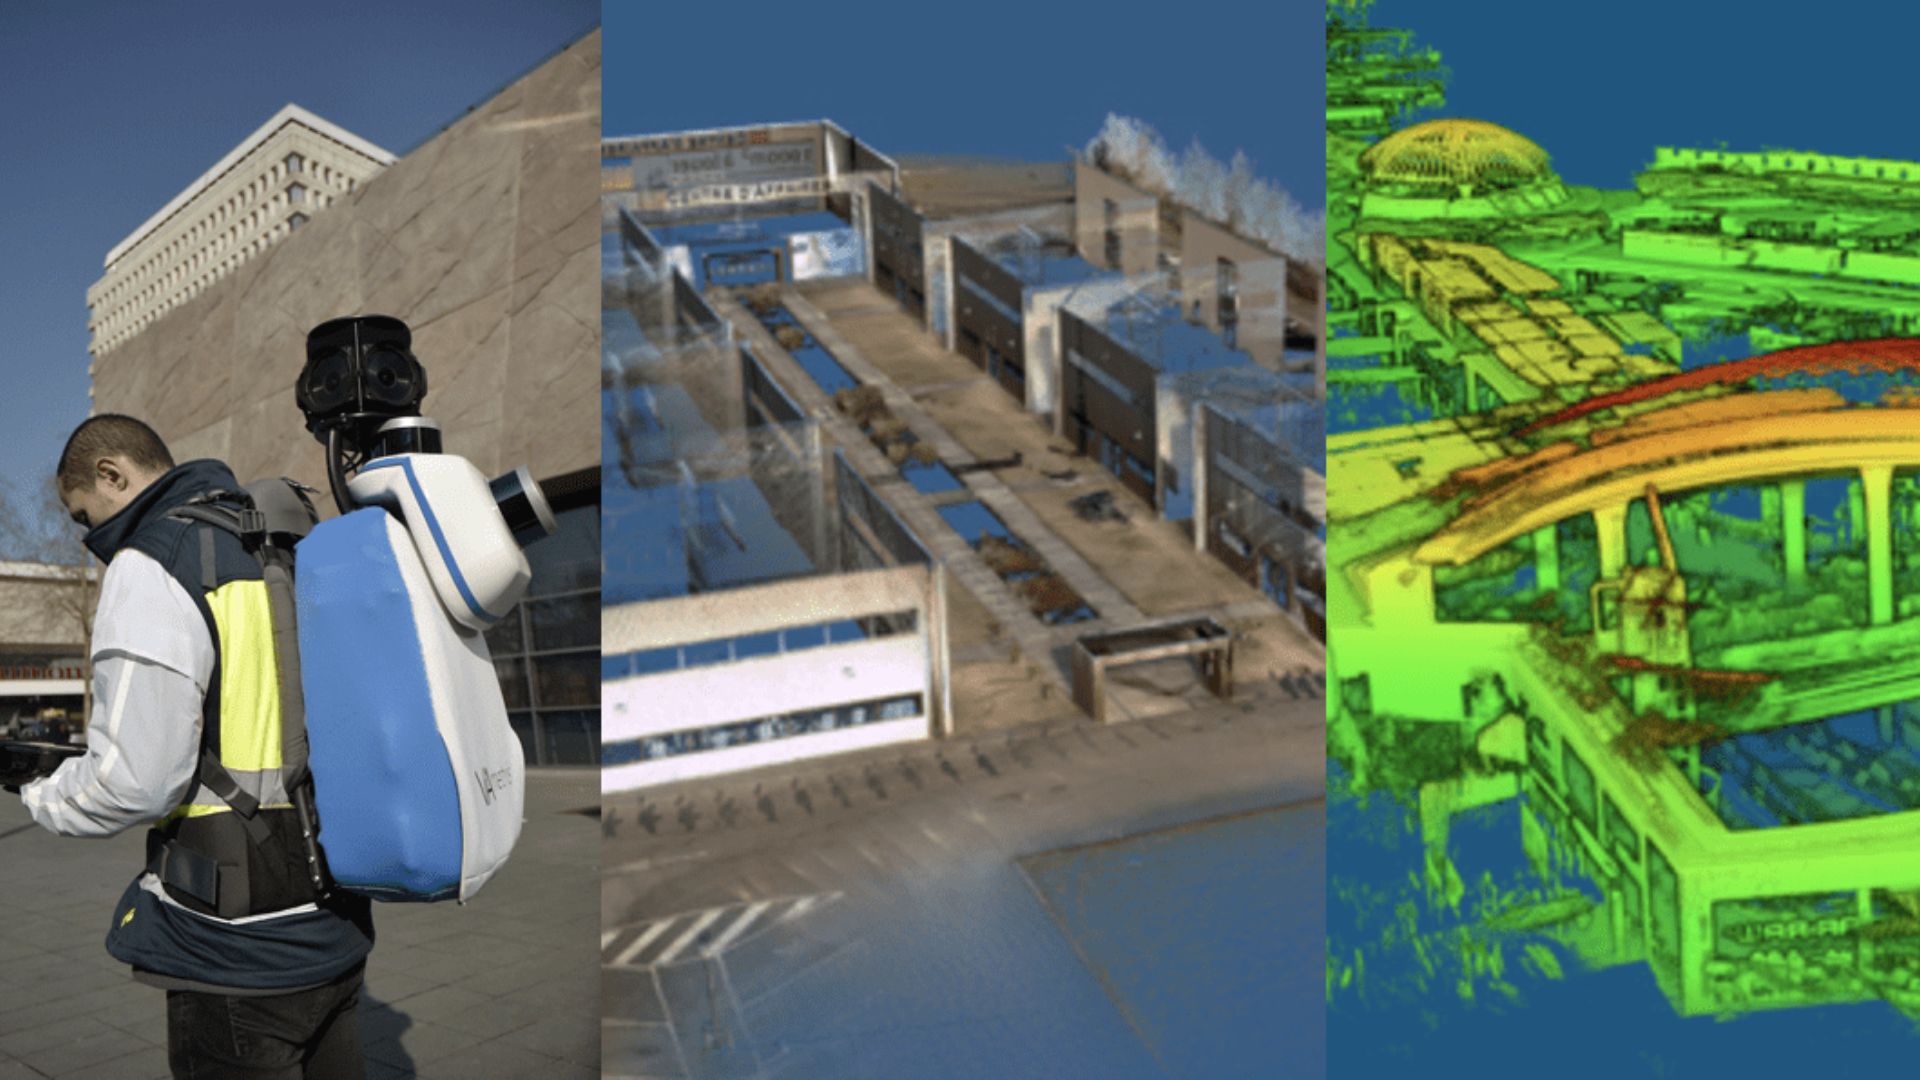
O bMS3D-360 foi projetado para os ambientes mais desafiadores. Ele incorpora dois sensores LiDAR da Velodyne, uma câmera 360 Ladybug, o Ellipse-D, o sistema de navegação inercial da SBG com receptor GNSS L1/L2 interno e um computador.
Um fluxo de trabalho 7 vezes mais rápido
O fluxo de trabalho é simples. O topógrafo inicia o sistema, verifica em um tablet se as informações de GNSS e inerciais estão sendo calculadas e inicia o levantamento.
De volta ao escritório, o usuário inicia o software de pós-processamento INS/GNSS para aumentar a precisão de orientação e posição, e então usa o software da VIAMETRIS para georreferenciar e colorizar a nuvem de pontos.
Os dados coletados estão prontos para serem importados nos softwares de projeto mais comuns. Este fluxo de trabalho é 7 vezes mais rápido em comparação com um método tradicional.
Não há dados faltando; a nuvem de pontos pode ser usada para medições adicionais, o que significa economia de tempo e despesas de viagem.
Além do desempenho comprovado do bMS3D-360, alguns detalhes fazem a diferença no mercado, como a câmera 360 localizada em um mastro retrátil para um campo de visão maior quando implantada e maior segurança quando retraída (alguns tetos podem ser muito baixos, em estacionamentos por exemplo).
É a única mochila a oferecer tal câmera, o que simplifica enormemente o trabalho de tratamento. Ao navegar na nuvem de pontos, o usuário abre uma imagem exclusiva do ambiente escaneado em 360° em vez de olhar para 4 pontos de vista de câmera diferentes.
Quando o GNSS enfrenta fontes de perturbação, o INS mantém a trajetória onde a tecnologia SLAM é limitada.
O RTK INS para auxiliar o cálculo do SLAM
O Ellipse-D é um sistema de navegação inercial altamente compacto que integra um receptor GNSS L1/L2. Este INS de grau industrial calcula rolagem (roll), arfagem (pitch) e direção (heading), bem como a posição, graças à filtragem Kalman estendida embutida.
Em tempo real, os dados de orientação do Ellipse-D são usados para corrigir a atitude do equipamento e auxiliar a direção calculada pelo SLAM.
De fato, se a direção baseada no SLAM é fornecida a 20 Hz, a direção baseada no sistema inercial é entregue a 200 Hz. Entre duas informações do SLAM, o INS mantém a direção robusta.
O receptor GNSS fornece posicionamento absoluto para a nuvem de pontos e adiciona restrição de altitude. Além disso, quando perturbações afetam o GNSS, o INS mantém a trajetória onde a tecnologia SLAM falha. Por exemplo, em estacionamentos sem objetos próximos para medição por LiDAR, o INS garante navegação precisa.
Jérôme Ninot, fundador da VIAMETRIS, explica essa escolha: “Já faz anos que trabalhamos com a SBG Systems e com a série Ellipse em particular. Sempre confiamos nesses sensores inerciais robustos, então, quando chegou o momento de escolher um sistema INS/GNSS para nossa mochila, ficamos felizes por o Ellipse-D já integrar um receptor GNSS.”
É sempre um ganho de tempo não ter que integrar um equipamento adicional, insiste Jérôme.
Ellipse-D
O Ellipse-D é um sistema de navegação inercial que integra GNSS RTK de dupla antena e dupla frequência, sendo compatível com nosso software de pós-processamento Qinertia.
Projetado para aplicações robóticas e geoespaciais, ele pode fundir a entrada do odômetro com Pulse ou CAN OBDII para maior precisão de navegação por estimativa (dead-reckoning).

Solicitar um orçamento para o Ellipse-D
Você tem alguma dúvida?
Bem-vindo à nossa seção de perguntas frequentes! Aqui, você encontrará respostas para as dúvidas mais comuns sobre os aplicativos que apresentamos. Se não encontrar o que procura, sinta-se à vontade para entrar em contato conosco diretamente!
Qual é a diferença entre GNSS e GPS?
GNSS significa Global Navigation Satellite System e GPS para Global Positioning System. Esses termos são frequentemente usados de forma intercambiável, mas se referem a conceitos distintos dentro dos sistemas de navegação baseados em satélite.
GNSS é um termo coletivo para todos os sistemas de navegação por satélite, enquanto o GPS se refere especificamente ao sistema dos EUA. Ele abrange múltiplos sistemas que fornecem uma cobertura global mais abrangente, enquanto o GPS é apenas um desses sistemas.
Você obtém maior precisão e confiabilidade com o GNSS ao integrar dados de múltiplos sistemas, enquanto o GPS isolado pode apresentar limitações dependendo da disponibilidade de satélites e das condições ambientais.
Qual é a diferença entre AHRS e INS?
A principal diferença entre um Sistema de Referência de Atitude e Proa (AHRS) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e no escopo dos dados que fornecem.
O AHRS fornece informações de orientação — especificamente, a atitude (pitch, roll) e o heading (yaw) de um veículo ou dispositivo. Ele normalmente usa uma combinação de sensores, incluindo giroscópios, acelerômetros e magnetômetros, para calcular e estabilizar a orientação. O AHRS emite a posição angular em três eixos (pitch, roll e yaw), permitindo que um sistema compreenda sua orientação no espaço. Ele é frequentemente usado na aviação, em UAVs, robótica e sistemas marítimos para fornecer dados precisos de atitude e heading, o que é fundamental para o controle e a estabilização de veículos.
Um INS não apenas fornece dados de orientação (como um AHRS), mas também rastreia a posição, a velocidade e a aceleração de um veículo ao longo do tempo. Ele utiliza sensores inerciais para estimar o movimento no espaço tridimensional sem depender de referências externas como o GNSS. Ele combina os sensores encontrados no AHRS (giroscópios, acelerômetros), mas também pode incluir algoritmos mais avançados para rastreamento de posição e velocidade, frequentemente integrando-se a dados externos como o GNSS para maior precisão.
Em resumo, o AHRS foca na orientação (atitude e heading), enquanto o INS fornece um conjunto completo de dados de navegação, incluindo posição, velocidade e orientação.
Qual é a diferença entre IMU e INS?
A diferença entre uma Unidade de Medição Inercial (IMU) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e complexidade.
Uma IMU fornece dados brutos sobre a aceleração linear e a velocidade angular do veículo, medidas por acelerômetros e giroscópios. Ela fornece informações sobre rolagem (roll), arfagem (pitch), Guinada (yaw) e movimento, mas não calcula dados de posição ou navegação. A IMU é projetada especificamente para transmitir dados essenciais sobre movimento e orientação para processamento externo a fim de determinar posição ou velocidade.
Por outro lado, um INS combina dados de IMU com algoritmos avançados para calcular a posição, a velocidade e a orientação de um veículo ao longo do tempo. Ele incorpora algoritmos de navegação como o filtro de Kalman para fusão e integração de sensores. Um INS fornece dados de navegação em tempo real, incluindo posição, velocidade e orientação, sem depender de sistemas de posicionamento externos como o GNSS.
Esse sistema de navegação é normalmente utilizado em aplicações que exigem soluções de navegação abrangentes, particularmente em ambientes negados de GNSS, como UAVs militares, navios e submarinos.
Como posso combinar sistemas inerciais com um LIDAR para mapeamento com drones?
A combinação dos sistemas inerciais da SBG Systems com LiDAR para mapeamento com drones aumenta a precisão e a confiabilidade na captura de dados geoespaciais precisos.
Veja a seguir como funciona a integração e quais são os benefícios para o mapeamento com drones:
- Um método de sensoriamento remoto que usa pulsos de laser para medir distâncias até a superfície da Terra, criando um mapa 3D detalhado do terreno ou de estruturas.
- O INS da SBG Systems combina uma Unidade de Medição Inercial (IMU) com dados GNSS para fornecer posicionamento, orientação (arfagem, rolagem, guinada) e velocidade precisos, mesmo em ambientes sem sinal GNSS.
O sistema inercial da SBG é sincronizado com os dados do LiDAR. O INS rastreia com precisão a posição e a orientação do drone, enquanto o LiDAR captura os detalhes do terreno ou do objeto abaixo.
Ao conhecer a orientação exata do drone, os dados do LiDAR podem ser posicionados com precisão no espaço 3D.
O componente GNSS fornece posicionamento global, enquanto a IMU oferece dados de orientação e movimento em tempo real. A combinação garante que, mesmo quando o sinal GNSS estiver fraco ou indisponível (por exemplo, perto de edifícios altos ou florestas densas), o INS possa continuar a rastrear a trajetória e a posição do drone, permitindo um mapeamento LiDAR consistente.
O que significa localização e mapeamento simultâneos?
Localização e Mapeamento Simultâneos (SLAM) é uma técnica computacional que permite a um robô, veículo ou dispositivo construir um mapa de um ambiente desconhecido enquanto determina simultaneamente sua própria posição dentro desse mapa.
Ele combina dados de vários sensores (por exemplo, câmeras, LiDAR, radar, IMUs, GNSS) com algoritmos como filtragem ou otimização para alcançar mapeamento e navegação em tempo real.
O SLAM permite que sistemas autônomos naveguem e compreendam seus arredores sem mapas prévios ou GPS.
