Cartographie d'intérieur avec sac à dos
L'Ellipse-D INS RTK facilite le calcul SLAM et synchronise le LiDAR et la caméra.
“Cela fait maintenant des années que nous travaillons avec SBG Systems et la série Ellipse en particulier. Nous avons toujours fait confiance à ces capteurs inertiels robustes.” | Jérôme N., Fondateur de VIAMETRIS
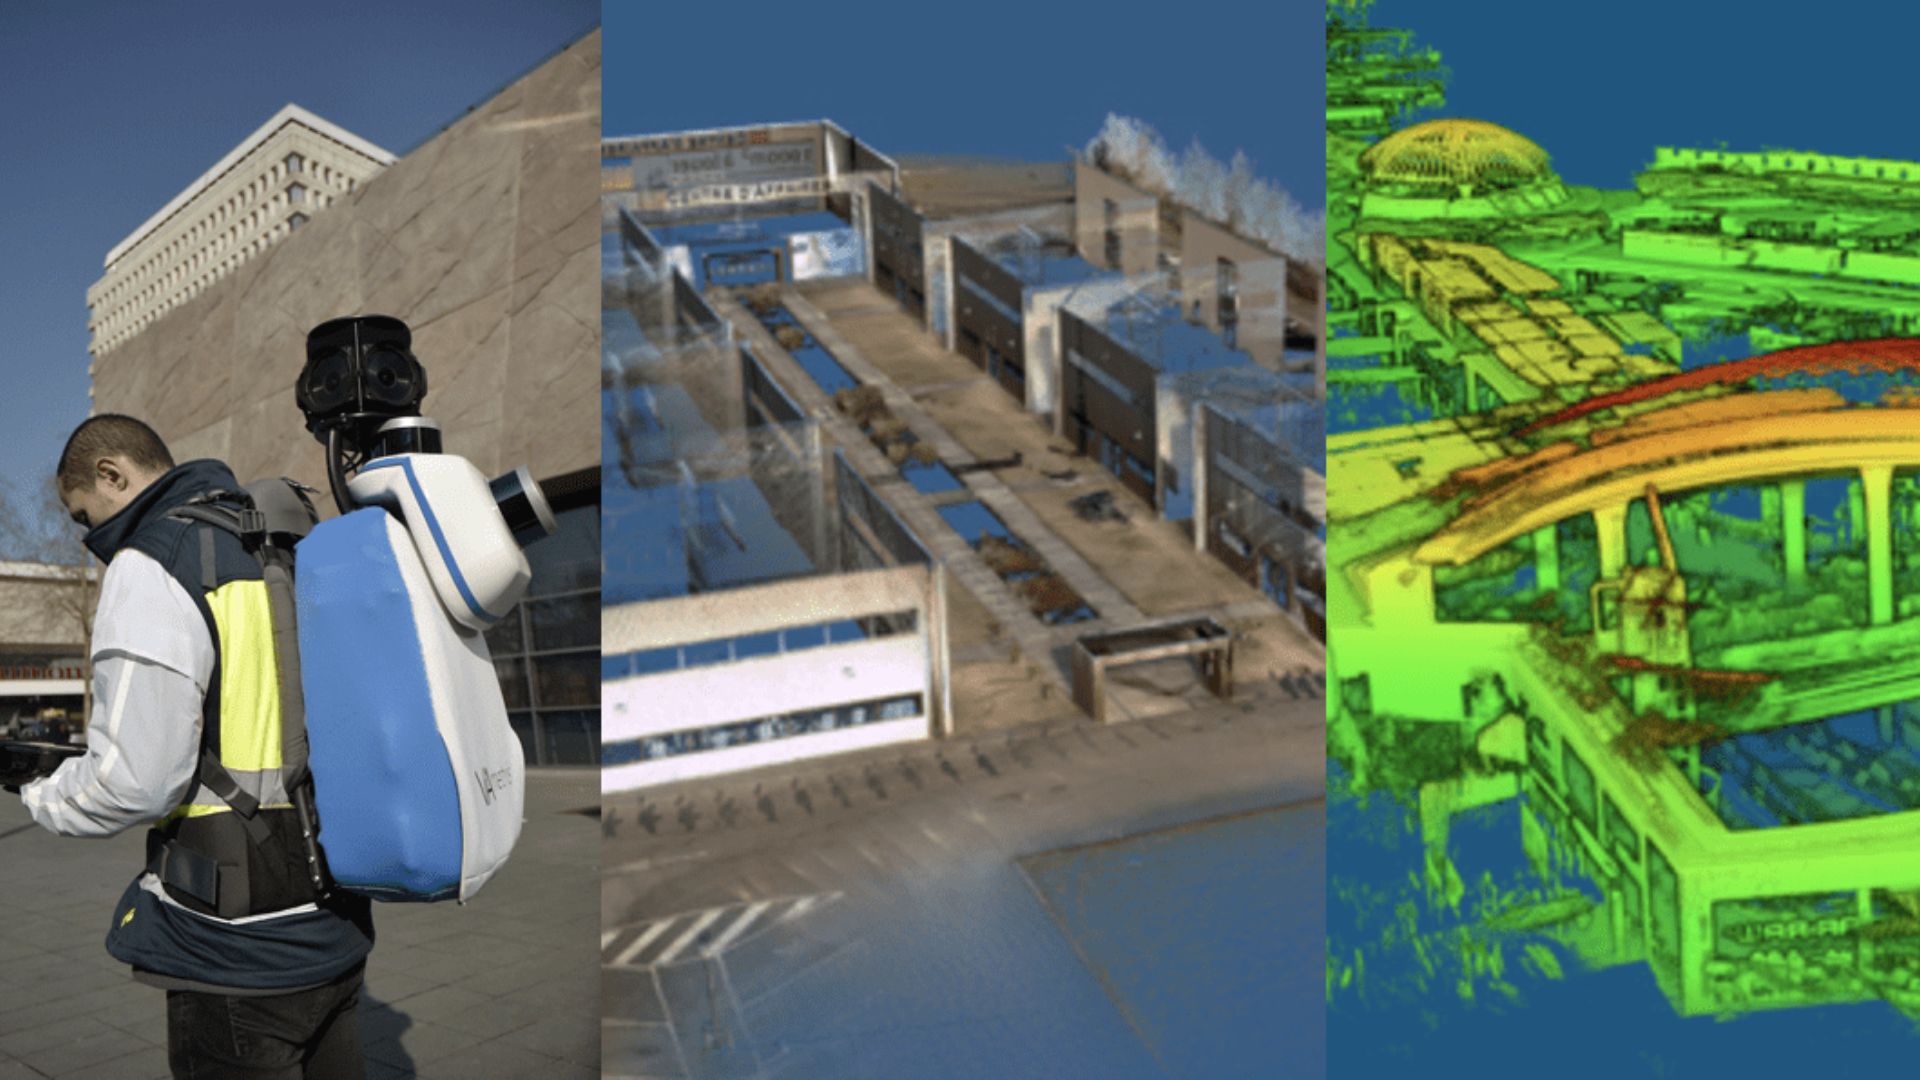
Système de scan mobile par sac à dos
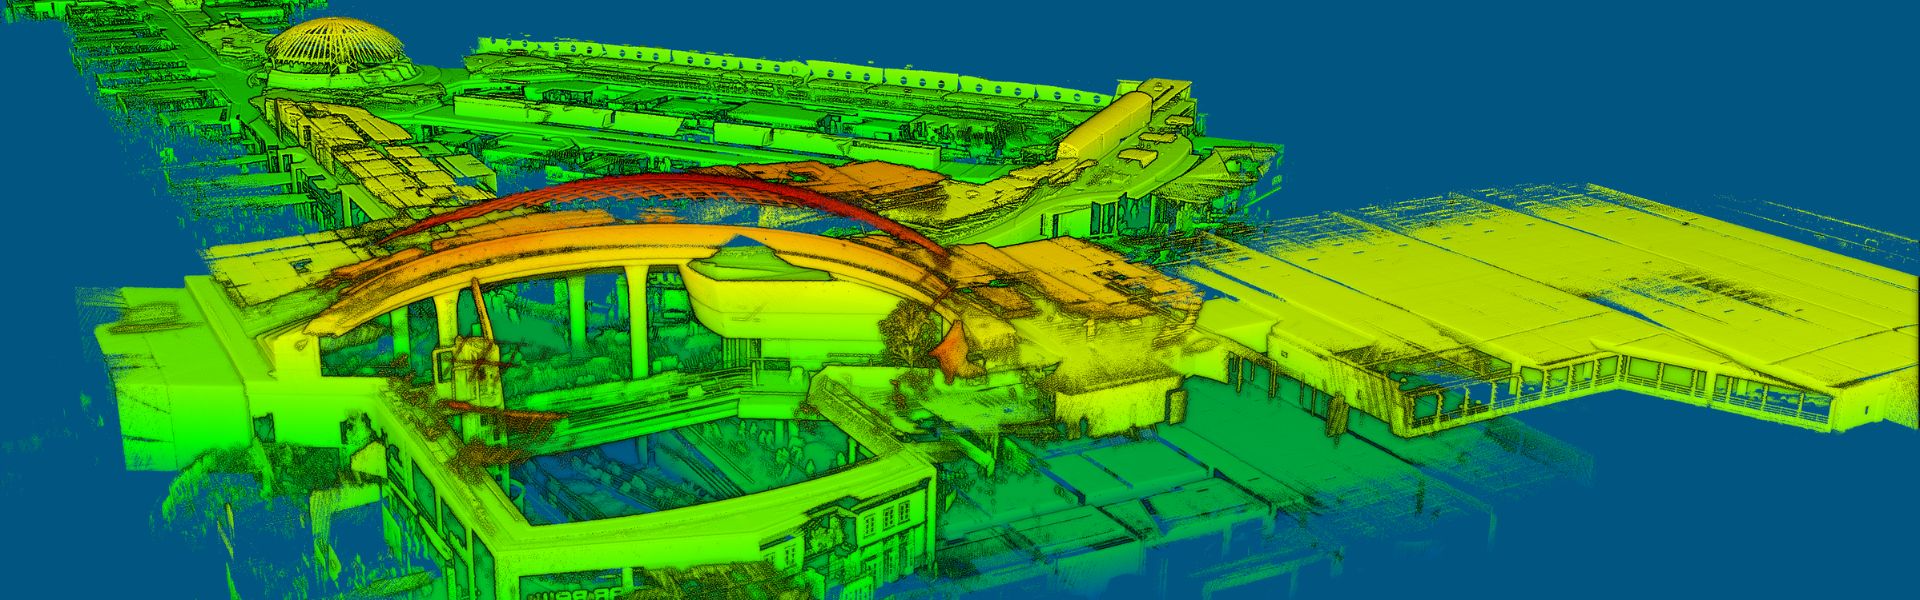
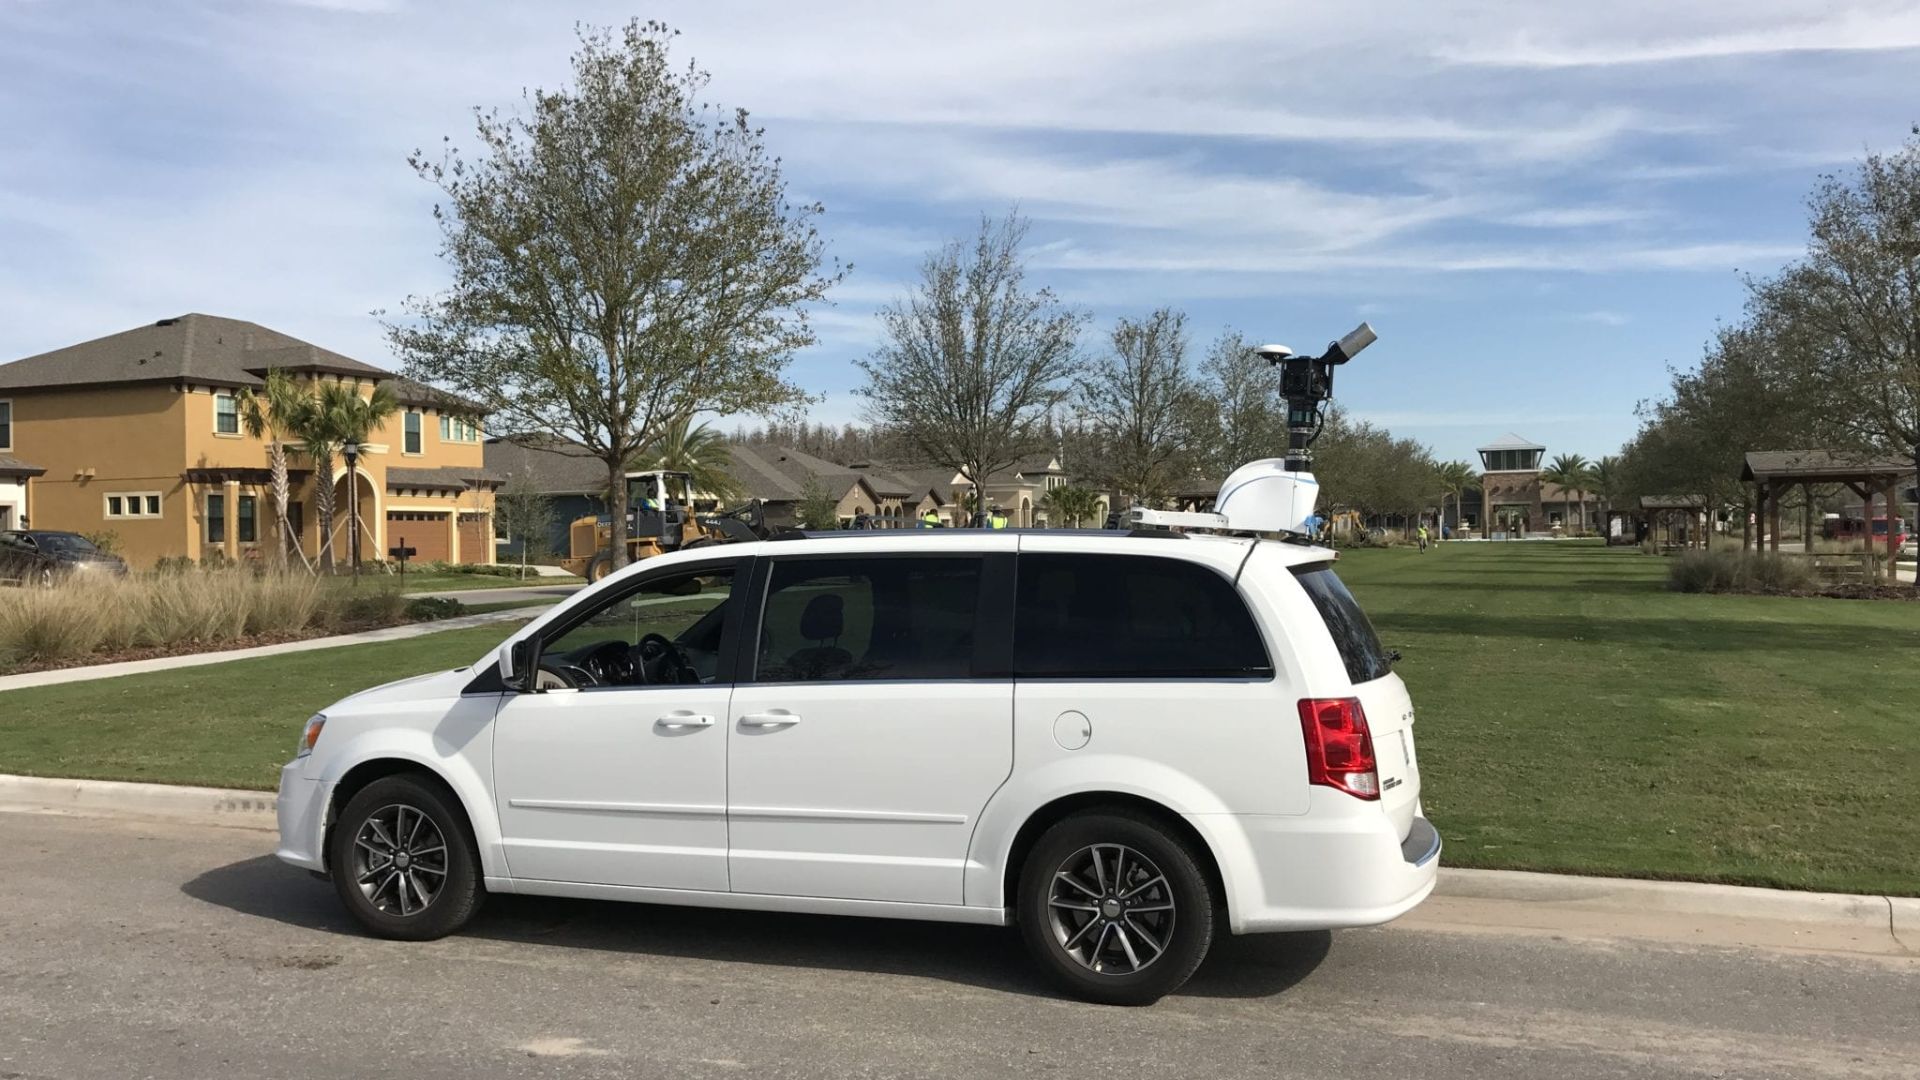
Le bMS3D-360 a été conçu pour les environnements les plus exigeants. Il intègre deux capteurs LiDAR Velodyne, une caméra 360 Lady-bug, l'Ellipse-D, le système de navigation inertielle de SBG avec récepteur GNSS L1/L2 interne, ainsi qu'un ordinateur.
Un flux de travail accéléré par 7
Le flux de travail est simple. L'opérateur démarre le système, vérifie sur une tablette que les données GNSS et inertielles sont calculées, puis lance le relevé.
De retour au bureau, l'utilisateur lance le logiciel de post-traitement INS/GNSS pour accroître la précision de l'orientation et de la position, puis utilise le logiciel VIAMETRIS pour géoréférencer et coloriser le nuage de points.
Les données collectées sont prêtes à être importées dans les logiciels de conception les plus courants. Ce flux de travail est sept fois plus rapide qu'avec une méthode traditionnelle.
Il n'y a aucune donnée manquante ; le nuage de points peut être exploité pour des mesures ultérieures, ce qui représente un gain de temps et d'économies sur les frais de déplacement.
Outre les performances avérées du bMS3D-360, certains détails font la différence sur le marché, comme la caméra à 360° montée sur un mât rétractable pour un champ de vision élargi lorsqu'elle est déployée, et une sécurité accrue une fois repliée (certains passages sous toiture pouvant être très bas, dans les parkings par exemple).
Il s'agit du seul sac à dos à proposer une telle caméra, ce qui simplifie grandement le travail de traitement. Lors de la navigation dans le nuage de points, l'utilisateur ouvre une image unique de l'environnement numérisé à 360° au lieu de consulter quatre points de vue de caméras différents.
Lorsque le GNSS fait face à des sources de perturbation, l'INS maintient la trajectoire là où la technologie SLAM atteint ses limites.
L'INS RTK pour assister le calcul SLAM
L'Ellipse-D est un système de navigation inertielle très compact intégrant un récepteur GNSS L1/L2. Cet INS de qualité industrielle calcule le roulis, le tangage, le cap ainsi que la position grâce au Filtrage de Kalman Étendu embarqué.
En temps réel, les données d'orientation de l'Ellipse-D sont utilisées pour corriger l'attitude de l'équipement et assistent le cap calculé par le SLAM.
En effet, si le cap basé sur le SLAM est fourni à 20 Hz, le cap basé sur l'inertiel est délivré à 200 Hz. Entre deux informations SLAM, l'INS maintient un cap robuste.
Le récepteur GNSS fournit un positionnement absolu au nuage de points et ajoute une contrainte d'altitude. De plus, lorsque des perturbations affectent le GNSS, l'INS maintient la trajectoire là où la technologie SLAM échoue. Par exemple, dans les parkings sans objets proches pour la mesure LiDAR, l'INS assure une navigation précise.
Jérôme Ninot, Fondateur de VIAMETRIS, explique ce choix : “Cela fait des années que nous travaillons avec SBG Systems et la série Ellipse en particulier. Nous avons toujours fait confiance à ces capteurs inertiels robustes, alors quand il a fallu choisir un système INS/GNSS pour notre sac à dos, nous étions ravis que l'Ellipse-D intègre déjà un récepteur GNSS.”
C'est toujours un gain de temps de ne pas avoir à intégrer un équipement supplémentaire, insiste Jérôme.
Ellipse-D
L'Ellipse-D est un système de navigation inertielle intégrant une double antenne et un GNSS RTK bi-fréquence, compatible avec notre logiciel de post-traitement Qinertia.
Conçu pour les applications robotiques et géospatiales, il permet de fusionner les données d'un odomètre avec un signal d'impulsions (Pulse) ou CAN OBDII pour une précision accrue en navigation à estimes.

Demander un devis pour l'Ellipse-D
Vous avez des questions ?
Bienvenue dans notre section FAQ ! Vous y trouverez les réponses aux questions les plus fréquemment posées concernant les applications que nous présentons. Si vous ne trouvez pas ce que vous cherchez, n'hésitez pas à nous contacter directement !
Qu'est-ce que le GNSS par rapport au GPS ?
Le GNSS signifie Système Mondial de Navigation par Satellite et le GPS signifie Système de Positionnement Global. Ces termes sont souvent employés indifféremment, mais ils désignent des concepts distincts au sein des systèmes de navigation par satellite.
Le GNSS est un terme générique désignant l'ensemble des systèmes de navigation par satellite, tandis que le GPS fait spécifiquement référence au système américain. Il inclut plusieurs systèmes qui offrent une couverture mondiale plus complète, alors que le GPS n'est qu'un de ces systèmes.
Vous bénéficiez d'une précision et d'une fiabilité accrues avec le GNSS grâce à l'intégration de données provenant de plusieurs systèmes, tandis que le GPS seul peut présenter des limites en fonction de la disponibilité des satellites et des conditions environnementales.
Quelle est la différence entre un AHRS et un INS ?
La principale différence entre une Centrale d'Attitude et de Cap (AHRS) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et dans l'étendue des données qu'ils fournissent.
Un AHRS fournit des informations d'orientation, plus précisément l'attitude (tangage, roulis) et le cap (yaw) d'un véhicule ou d'un dispositif. Il utilise généralement une combinaison de capteurs, incluant des gyroscopes, des accéléromètres et des magnétomètres, pour calculer et stabiliser l'orientation. L'AHRS délivre la position angulaire sur trois axes (tangage, roulis et lacet), permettant à un système de comprendre son orientation dans l'espace. Il est souvent utilisé dans l'aviation, les drones, la robotique et les systèmes marins pour fournir des données précises d'attitude et de cap, indispensables au contrôle et à la stabilisation des véhicules.
Un INS fournit non seulement des données d'orientation (comme un AHRS), mais suit également la position, la vitesse et l'accélération d'un véhicule au fil du temps. Il utilise des capteurs inertiels pour estimer le mouvement dans un espace tridimensionnel sans dépendre de références externes telles que le GNSS. Il combine les capteurs présents dans un AHRS (gyroscopes, accéléromètres) mais peut également intégrer des algorithmes plus avancés pour le suivi de la position et de la vitesse, en se couplant souvent à des données externes comme le GNSS pour une précision accrue.
En résumé, l'AHRS se concentre sur l'orientation (attitude et cap), tandis que l'INS fournit un ensemble complet de données de navigation, incluant la position, la vitesse et l'orientation.
Quelle est la différence entre IMU et INS ?
La différence entre une Unité de Mesure Inertielle (IMU) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et leur complexité.
Une IMU (unité de mesure inertielle) fournit des données brutes sur l'accélération linéaire et la vitesse angulaire du véhicule, mesurées par des accéléromètres et des gyroscopes. Elle transmet des informations sur le roulis, le tangage, le lacet et le mouvement, mais ne calcule ni la position ni les données de navigation. L'IMU est spécifiquement conçue pour relayer les données essentielles relatives au mouvement et à l'orientation afin qu'elles soient traitées en externe pour déterminer la position ou la vitesse.
D'autre part, un INS (système de navigation inertielle) combine les données d'une IMU avec des algorithmes avancés pour calculer la position, la vitesse et l'orientation d'un véhicule au fil du temps. Il intègre des algorithmes de navigation tels que le filtrage de Kalman pour la fusion et l'intégration de capteurs. Un INS fournit des données de navigation en temps réel, incluant la position, la vitesse et l'orientation, sans dépendre de systèmes de positionnement externes tels que le GNSS.
Ce système de navigation est généralement utilisé dans des applications qui nécessitent des solutions de navigation complètes, en particulier dans les environnements où le GNSS est absent, tels que les drones militaires, les navires et les sous-marins.
Comment puis-je combiner des systèmes inertiels avec un LIDAR pour la cartographie par drone ?
L'association des systèmes inertiels de SBG Systems avec un LiDAR pour la cartographie par drone améliore la précision et la fiabilité dans la capture de données géospatiales précises.
Voici comment l'intégration fonctionne et les avantages qu'elle apporte à la cartographie par drone :
- Une méthode de télédétection qui utilise des pulses laser pour mesurer les distances par rapport à la surface de la Terre, créant ainsi une carte 3D détaillée du terrain ou des structures.
- Un INS SBG Systems associe une unité de mesure inertielle (IMU) aux données GNSS pour fournir un positionnement, une orientation (tangage, roulis, lacet) et une vitesse précis, même dans les environnements où le GNSS est indisponible.
Le système inertiel de SBG est synchronisé avec les données du LiDAR. L'INS suit avec précision la position et l'orientation du drone, tandis que le LiDAR capture les détails du terrain ou des objets en contrebas.
En connaissant l'orientation précise du drone, les données LiDAR peuvent être positionnées avec précision dans l'espace 3D.
Le composant GNSS assure le positionnement mondial, tandis que l'IMU fournit des données de mouvement et d'orientation en temps réel. Cette association garantit que même lorsque le signal GNSS est faible ou indisponible (à proximité de grands bâtiments ou de forêts denses, par exemple), l'INS peut continuer à suivre la trajectoire et la position du drone, permettant ainsi une cartographie LiDAR cohérente.
Que signifie la localisation et la cartographie simultanées (SLAM) ?
Simultaneous Localization and Mapping (SLAM) est une technique de calcul qui permet à un robot, un véhicule ou un appareil de construire une carte d'un environnement inconnu tout en déterminant simultanément sa propre position au sein de cette carte.
Elle combine les données de divers capteurs (par exemple, caméras, LiDAR, radar, IMU, GNSS) avec des algorithmes tels que le filtrage ou l'optimisation pour réaliser une cartographie et une navigation en temps réel.
Le SLAM permet aux systèmes autonomes de naviguer et de comprendre leur environnement sans cartes préalables ni GPS.
