Colaboração entre o Fraunhofer Institute IOSB e a SBG Systems
O Fraunhofer Institute é uma renomada organização de pesquisa alemã, pioneira em inovação em uma ampla variedade de domínios científicos.
“Robôs autônomos de grande escala estão prestes a revolucionar a indústria da construção em breve, transformando a eficiência e a inovação.” | Florian OLLIER, Chefe de Marketing da SBG Systems
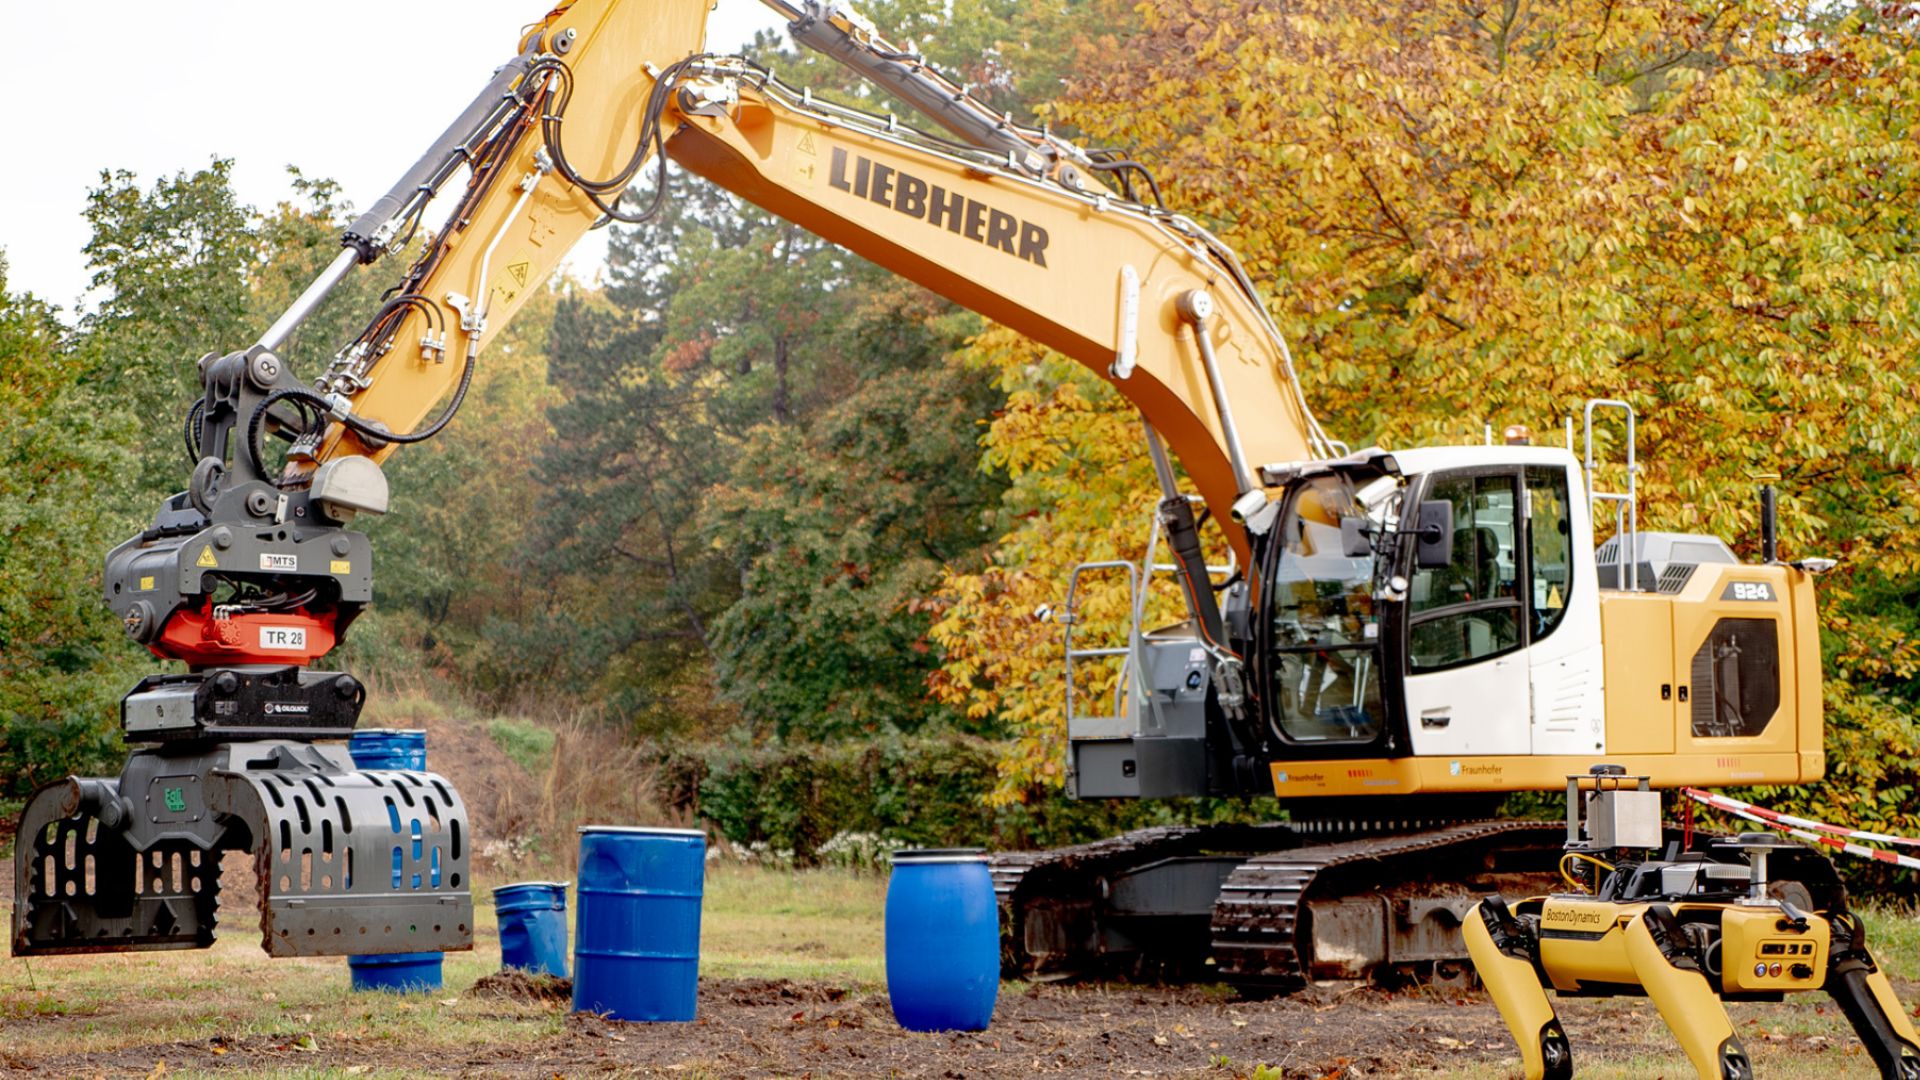
O Instituto Fraunhofer, uma renomada organização de pesquisa alemã, tem sido pioneiro em inovação em uma ampla gama de domínios científicos. Dentro de sua extensa rede de 76 institutos, o Instituto Fraunhofer de Optrônica, Tecnologias de Sistemas e Exploração de Imagens IOSB destaca-se por seu trabalho inovador em sistemas robóticos móveis autônomos.
Este estudo de caso explora a colaboração entre o Fraunhofer IOSB e a SBG Systems, com foco na integração de nossos sensores inerciais em veículos de construção autônomos.
Reformulando a tecnologia de construção
Sistemas autônomos tornaram-se indispensáveis para tarefas que são perigosas, difíceis ou monótonas para seres humanos.
O grupo de pesquisa de Sistemas Robóticos Autônomos da Fraunhofer IOSB especializa-se no desenvolvimento de veículos de construção autônomos, desde escavadeiras para ambientes não estruturados até Unimogs que puxam um caminhão basculante para remover o solo do canteiro de obras.
Veículos autônomos devem compreender seu ambiente e criar um mapa 3-D para determinar sua localização. Eles utilizam dados de sensores para determinar como se deslocar em seu ambiente.
Uma colaboração de orgulho
Para alcançar a verdadeira autonomia em veículos de construção, sensores precisos e confiáveis são cruciais. Esses sensores devem fornecer dados em tempo real para percepção de ambiente, mapeamento e navegação.
O Fraunhofer IOSB precisava de um fornecedor que pudesse entregar sensores inerciais de alto desempenho para aprimorar as capacidades de seus veículos autônomos de construção.
Temos orgulho de colaborar com o estimado Fraunhofer Institute, renomado por sua inovação. O Fraunhofer IOSB utilizou vários de nossos produtos em diferentes plataformas.
Implementação
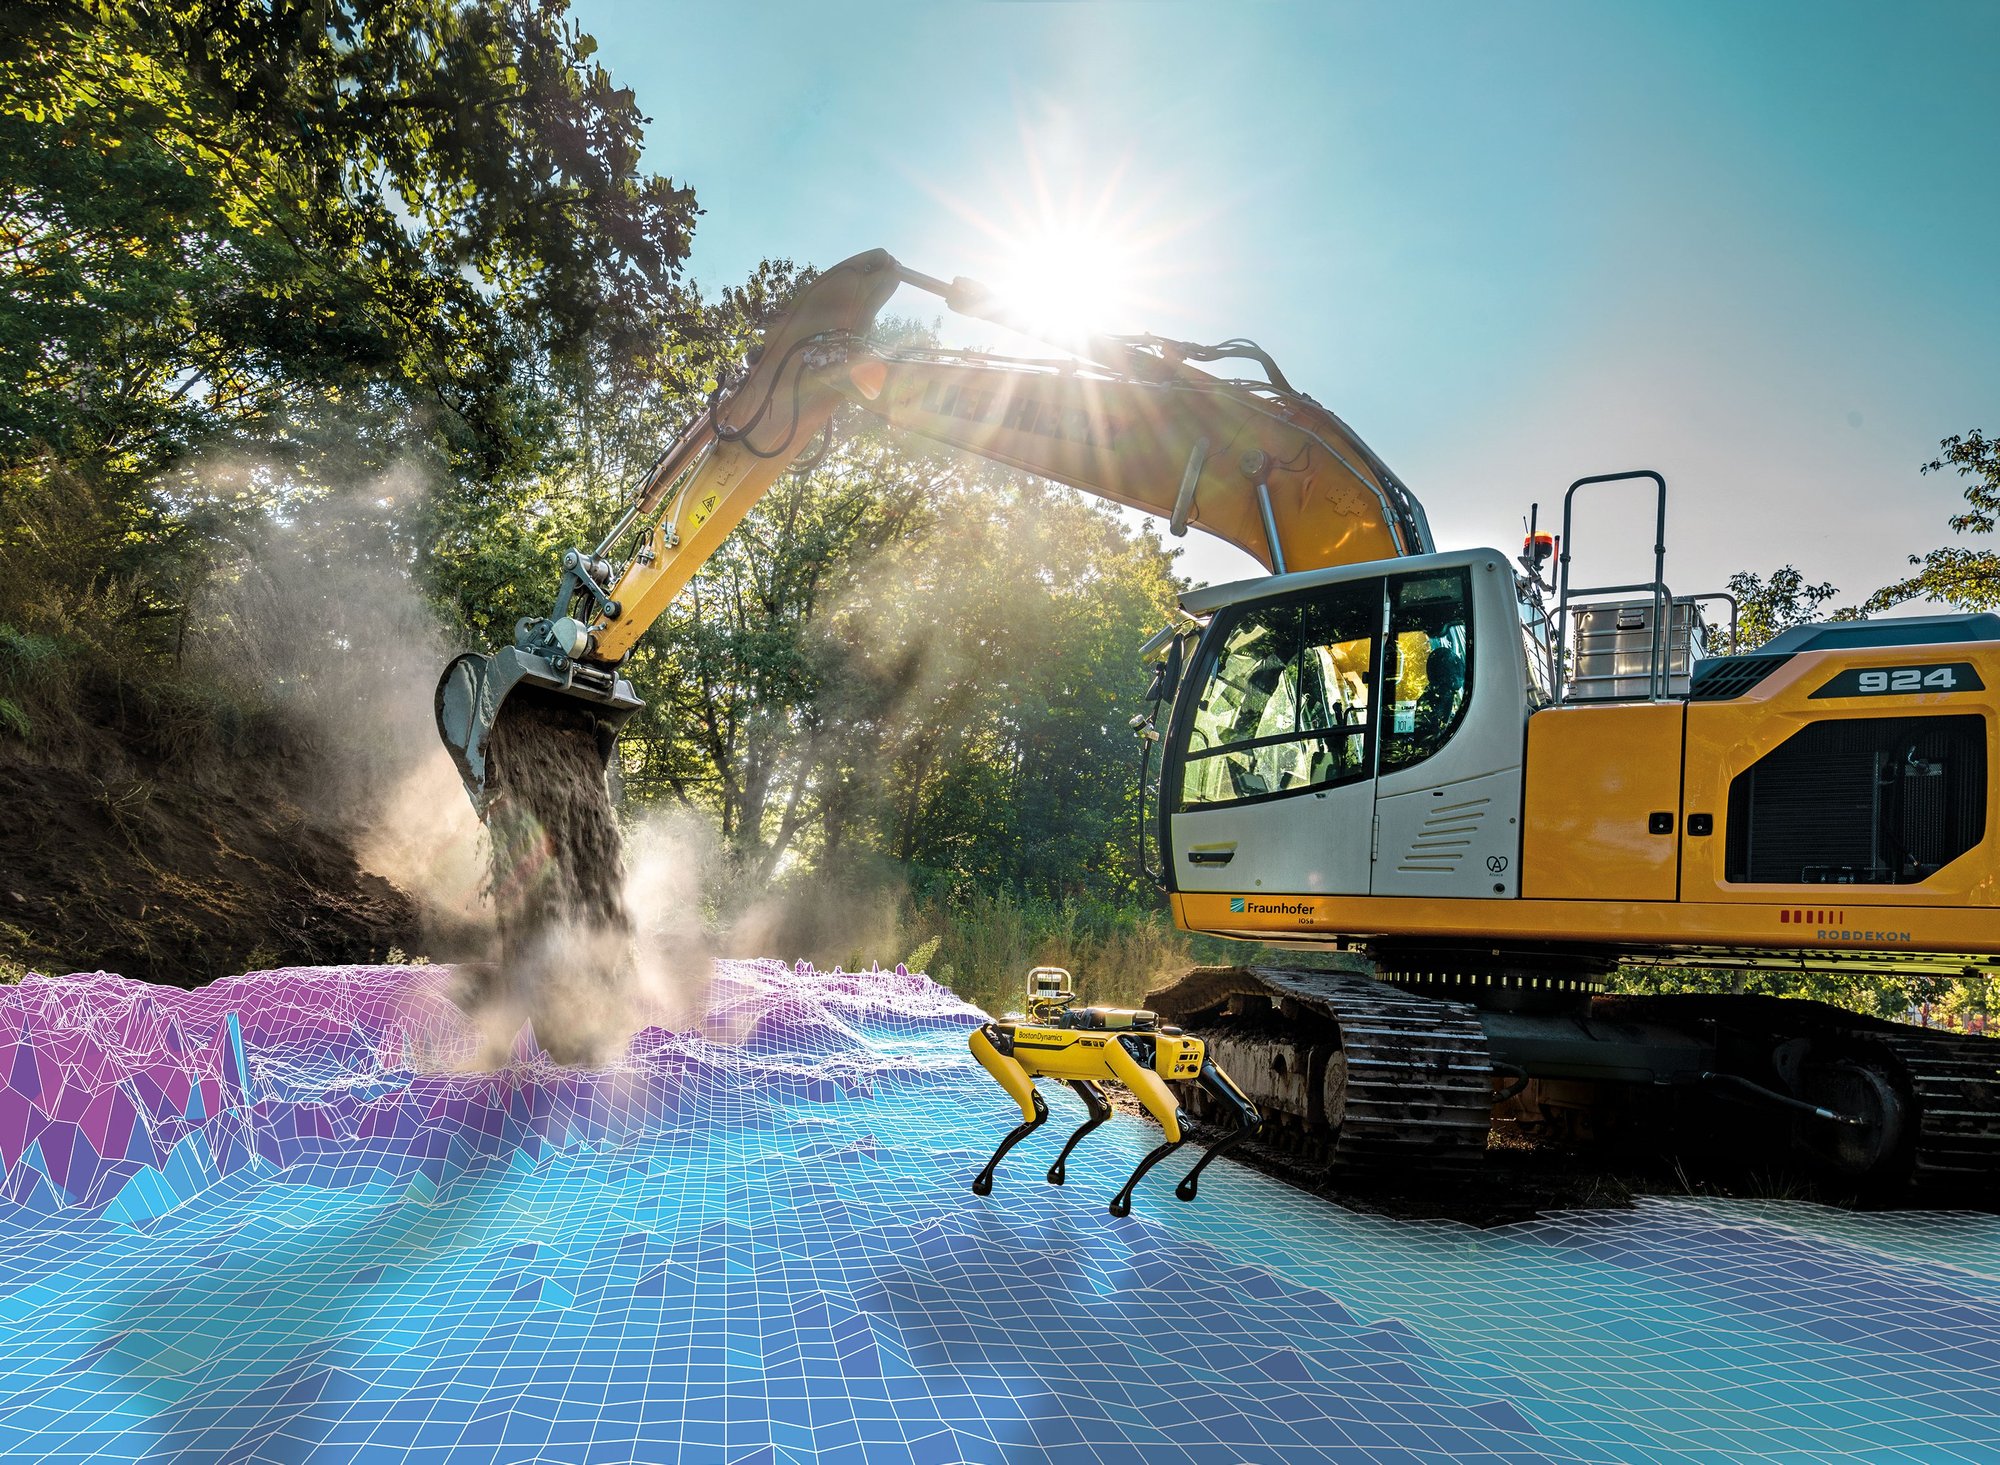
Uma aplicação notável envolve a integração do nosso sensor inercial Ekinox em uma escavadeira autônoma capaz de remover solo.
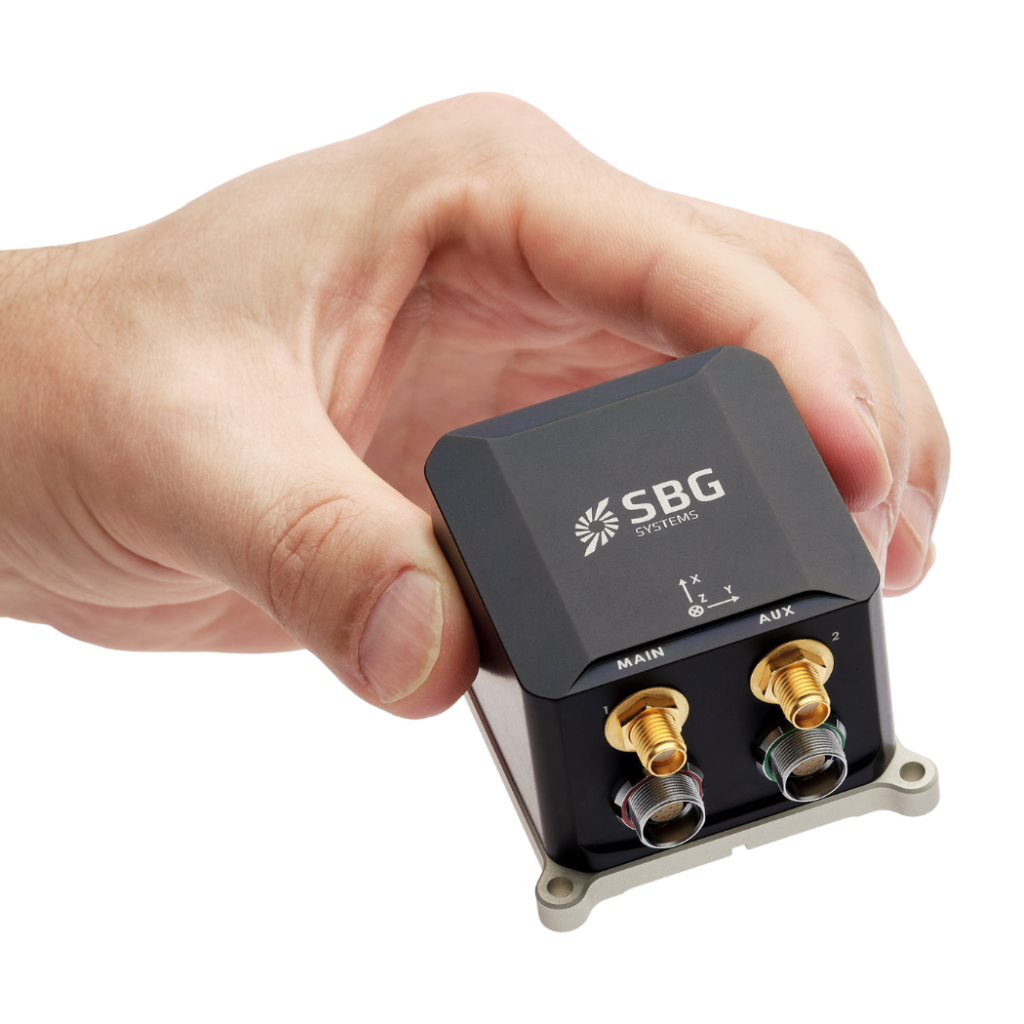
O Ekinox desempenhou um papel fundamental na captura de dados de movimento e orientação do veículo, permitindo o mapeamento preciso do ambiente em tempo real.
Esses dados, combinados com algoritmos avançados desenvolvidos pelos pesquisadores do Fraunhofer, permitiram percepção, mapeamento e navegação precisos.
Resultados
- Escavação autônoma / Remoção autônoma de solo: A escavadeira equipada com o Ekinox Micro da SBG Systems alcançou um alto nível de autonomia em tarefas de remoção de solo. A precisão e a confiabilidade do sensor inercial contribuíram para a capacidade do veículo de operar de forma independente em ambientes não estruturados.
- Resgate de tambores: A escavadeira autônoma demonstrou versatilidade ao estender suas capacidades para resgatar tambores. Ela foi capaz de realizar várias tarefas dentro de sua área de operação.
- Operações com Unimog: O Fraunhofer IOSB está atualmente convertendo o Unimog em um robô que puxa um reboque basculante para transportar o solo para fora do canteiro de obras. Os sensores inerciais da SBG Systems alimentam o pipeline de autonomia, que deve aumentar a eficiência e a segurança da operação.
Em pocas palavras
O Fraunhofer IOSB e a SBG Systems demonstram como sensores avançados e pesquisa impulsionam grandes avanços. Além disso, sua parceria destaca o impacto da inovação no crescimento tecnológico.
A integração de IMUs avançadas em veículos de construção autônomos aprimora as capacidades atuais das máquinas. Além disso, essa integração abre as portas para futuros avanços na robótica autônoma. Por fim, o Fraunhofer IOSB e a SBG Systems colaboram para expandir os limites da tecnologia autônoma.
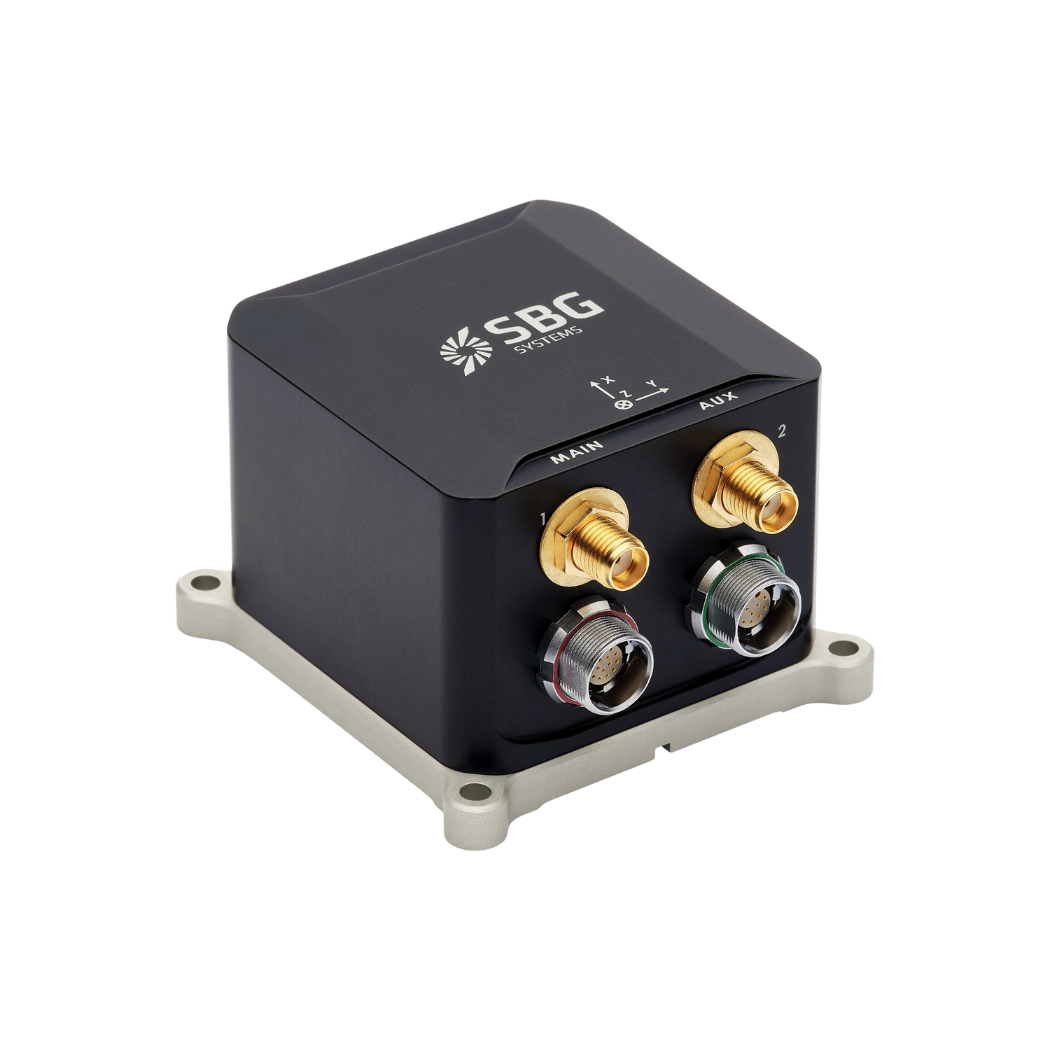
Ekinox Micro
O Ekinox Micro combina um sensor inercial MEMS de alto desempenho com um receptor GNSS de dupla antena, multi-frequência e constelação quádrupla para fornecer precisão incomparável até mesmo nas aplicações mais desafiadoras. Com um datalogger integrado de 8 GB.
Projetado para operar nas condições mais severas, o Ekinox Micro é qualificado com padrão militar, tornando-se a escolha ideal para qualquer aplicação crítica de missão.
Solicitar um orçamento para o Ekinox Micro
Você tem alguma dúvida?
Bem-vindo à nossa seção de perguntas frequentes! Aqui, você encontrará respostas para dúvidas comuns sobre nossas aplicações em destaque. Além disso, caso não encontre a resposta certa, entre em contato conosco diretamente para obter suporte.
O que é uma carga útil?
A carga útil refere-se a qualquer equipamento, dispositivo ou material que um veículo (drone, embarcação… ) transporta para cumprir sua finalidade específica, além das funções básicas. A carga útil é distinta dos componentes necessários para o funcionamento do veículo, como seus motores, bateria e estrutura.
Exemplos de cargas úteis:
- Câmeras: câmeras de alta resolução, câmeras termográficas...
- Sensores: LiDAR, sensores hiperespectrais, sensores químicos…
- Equipamentos de comunicação: rádios, repetidores de sinal…
- Instrumentos científicos: sensores meteorológicos, amostradores de ar…
- Outros equipamentos especializados
O que é o pós-processamento GNSS?
O pós-processamento GNSS, ou PPK, é uma abordagem em que as medições de dados GNSS brutos registradas em um receptor GNSS são processadas após a atividade de aquisição de dados. Eles podem ser combinados com outras fontes de medições GNSS para fornecer a trajetória cinemática mais completa e precisa para esse receptor GNSS, mesmo nos ambientes mais desafiadores.
Essas outras fontes podem ser uma estação base GNSS local no projeto de aquisição de dados ou próximo a ele, ou estações de referência operadas continuamente (CORS) existentes, normalmente oferecidas por órgãos governamentais e/ou provedores comerciais de redes CORS.
Um software de Pós-Processamento Cinemático (PPK) pode utilizar informações de órbita e relógio de satélites GNSS disponíveis gratuitamente para ajudar a melhorar ainda mais a precisão. O PPK permite a determinação precisa da localização de uma estação base GNSS local em um datum de sistema de referência de coordenadas global absoluto, que é utilizado.
O software PPK também é capaz de realizar transformações complexas entre diferentes sistemas de referência de coordenadas, auxiliando em projetos de engenharia.
Em outras palavras, permite acessar correções, aumenta a precisão do projeto e pode até mesmo reparar perdas de dados ou erros ocorridos durante o levantamento ou a instalação após a missão.
O “ INS ” aceita entradas de sensores auxiliares externos?
Sistemas de Navegação Inercial da nossa empresa aceitam entradas de sensores de auxílio externos, tais como sensores de dados atmosféricos, magnetômetros, odômetros, DVL e outros.
Essa integração torna o INS altamente versátil e confiável, especialmente em ambientes sem sinal de GNSS.
Esses sensores externos melhoram o desempenho geral e a precisão do INS , fornecendo dados complementares.
Qual é a diferença entre IMU e INS?
A diferença entre uma Unidade de Medição Inercial (IMU) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e complexidade.
Uma IMU fornece dados brutos sobre a aceleração linear e a velocidade angular do veículo, medidas por acelerômetros e giroscópios. Ela fornece informações sobre rolagem (roll), arfagem (pitch), Guinada (yaw) e movimento, mas não calcula dados de posição ou navegação. A IMU é projetada especificamente para transmitir dados essenciais sobre movimento e orientação para processamento externo a fim de determinar posição ou velocidade.
Por outro lado, um INS combina dados de IMU com algoritmos avançados para calcular a posição, a velocidade e a orientação de um veículo ao longo do tempo. Ele incorpora algoritmos de navegação como o filtro de Kalman para fusão e integração de sensores. Um INS fornece dados de navegação em tempo real, incluindo posição, velocidade e orientação, sem depender de sistemas de posicionamento externos como o GNSS.
Esse sistema de navegação é normalmente utilizado em aplicações que exigem soluções de navegação abrangentes, particularmente em ambientes negados de GNSS, como UAVs militares, navios e submarinos.
O que significa MEMS?
MEMS significa Sistemas Micro-Eletromecânicos (Micro-Electro-Mechanical Systems). Refere-se a dispositivos miniaturizados que integram elementos mecânicos, sensores, atuadores e eletrônica em um substrato de silício comum por meio da tecnologia de microfabricação. Os MEMS são pequenos componentes mecânicos construídos em um chip que podem detectar, controlar e atuar em escala microscópica. Eles são amplamente utilizados em IMUs, sensores de pressão, microfones, acelerômetros, giroscópios, dispositivos médicos e sistemas automotivos.
