探索我们的惯性导航系统 →
 Ekinox Micro
 Ellipse-D
 Quanta Plus
Ekinox Micro
INS
内置 GNSS 单/双天线
0.015° 横滚角和俯仰角
0.05° 航向
探索
Ellipse-D
INS
双天线RTKINS
0.05° 横滚角和俯仰角
0.2° 航向
探索
Quanta Plus
INS
内部大地测量双天线
0.03 ° 航向
0.015° RTK 横滚角与俯仰角
探索
噪声密度
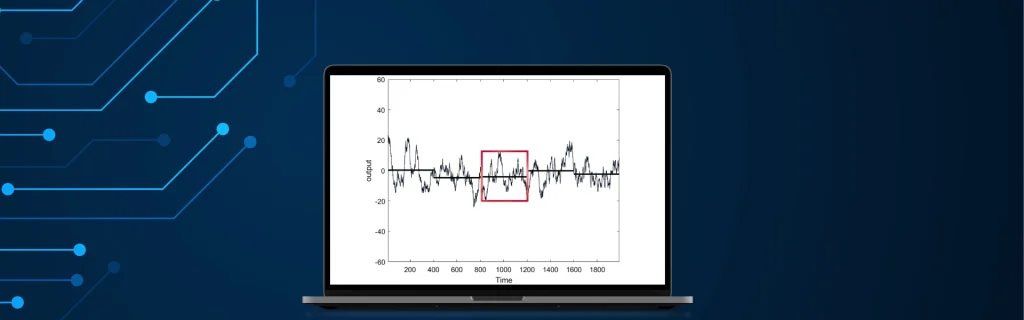
噪声密度,通常被称为噪声功率谱密度,表示给定信号中每单位频率所含的噪声功率水平。在导航领域,它特指可能影响 GPS/GNSS、雷达和通信设备等导航系统性能的干扰信号或不必要的信号。噪声密度对于理解噪声如何影响导航数据的质量和精度至关重要。
噪声密度在决定导航系统的性能和精度方面起着重要作用。了解其影响有助于设计能够有效抑制噪声并提高可靠性的系统。
在 GPS/GNSS 系统中,噪声密度影响定位和授时信息的精度。GNSS 信号中存在的噪声可能源于多种因素,包括大气干扰、多径效应和电子噪声。高噪声密度可能导致计算出的位置和速度出现误差,这在航空、海上导航和自动驾驶车辆等应用中至关重要。
用于导航和监视的雷达系统同样受到噪声密度的影响。过多的噪声会掩盖微弱的回波,从而降低雷达准确检测和跟踪目标的能力。这在空中交通管制和天气监测等应用中尤为关键,因为这些应用需要高分辨率、可靠的检测。
导航系统通常依赖通信系统进行数据传输和接收。通信信道中的噪声密度可能导致信号劣化,影响传输信息的清晰度和可靠性。这可能会影响实时导航更新、控制指令以及导航设备之间的数据交换。
抑制噪声密度的技术
信号处理技术用于将噪声的影响降至最低。例如,滤波器在保留所需信号的同时消除不需要的噪声。低通滤波器可衰减高频噪声。自适应滤波器根据信号和噪声调整特征。
误差校正技术通过使用卡尔曼滤波器来估计和校正噪声引起的误差,从而提高系统精度。校准程序可调整系统以应对已知的噪声和干扰。
现代导航系统采用更有效抵抗噪声干扰的高级接收机设计。GPS/GNSS 接收机使用代码分发来改善信噪比。雷达系统使用高级调制方案来增强性能。多天线系统和分集技术为该问题提供了有效的解决方案。这些设备可减轻多径干扰并减少噪声。
您是否在寻找缓解噪声密度的合适解决方案?
