探索我们的 AUV 解决方案 →
 Navsight Marine
 Ellipse-D
 Stellar-40
Navsight Marine
IMU 和 INS
嵌入式 GNSS
防水(100 米深度)
升沉:5 厘米或 5%
发现
Ellipse-D
INS
双天线 RTK INS
0.05 ° 横滚和俯仰
0.2 ° 航向精度
发现
Stellar-40
INS
先进的抗干扰和抗欺骗能力
在 GNSS 禁用情况下,位置误差低至 0.2 % DT
0.05° 航向 (RTK)
发现
AUV – 自主式水下航行器
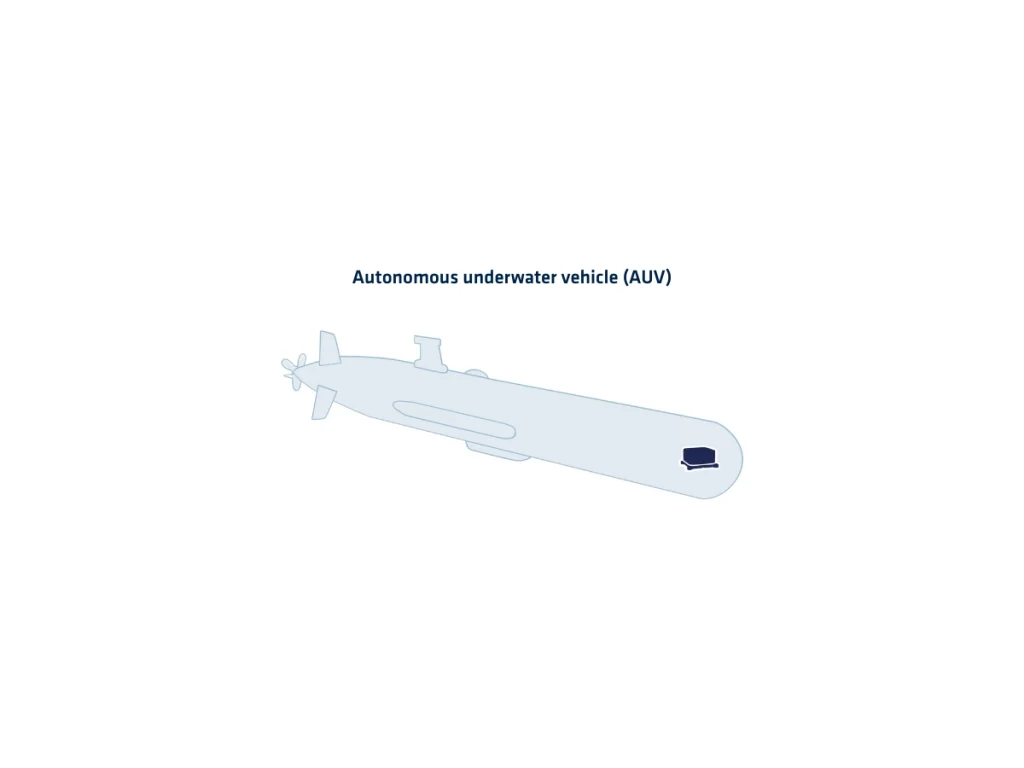
自主水下航行器 (AUV) 是一种自导引海洋系统,旨在独立在海面下运行,无需实时人工控制或系留通信。这些航行器依靠先进的感知、导航和控制技术,积极收集数据、检查水下结构、测绘海底并执行复杂的任务。其自主性源于精确惯性传感器、水声定位系统、先进算法和任务驱动控制逻辑的集成。
与遥控潜水器不同,AUV 在三维水下环境中自由航行。它们携带自己的能源,执行预编程的任务计划,并智能地适应环境变化。在运行过程中,航行器通过融合来自 IMU、DVL 和深度传感器的的数据,持续估计其位置、速度和姿态。浮出水面后,它会主动整合可用的 GNSS 信号,以增强整体导航性能并校正累积的惯性漂移。
在无法接收GNSS 信号的水下,机载惯性导航系统 (INS) 成为实现强固推算定位的核心参考。高级别惯性数据融合在维持可靠的轨迹跟踪以及实现现代 AUV 运行所需的自主性方面起着决定性作用。
AUV 应用于各个领域:科学海洋勘探、海底采矿评估、军事侦察、管道巡检、环境监测或搜救。它们能够深入深海、驾驭复杂的洋流并收集高分辨率数据,从而显着降低了人类风险和运营成本。随着机载计算和能源管理能力的提高,它们现在可以在恶劣且无 GNSS 环境中执行更长时间、更复杂的任务。
从导航的角度来看,任务的成功取决于精确的传感器集成和可靠的状态估计。在具有挑战性的水下环境中进行动态机动时,INS 必须积极抑制漂移并保持稳定性。它始终如一地为制导和控制算法提供准确的情境感知,从而在任务期间实现精确且自主的决策。
