


逆向处理
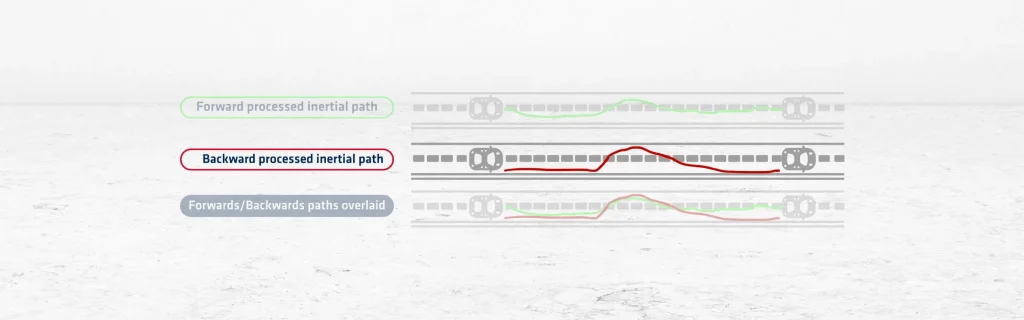
反向处理是一种 GNSS 后处理技术,它从数据集的末尾到开始计算位置和轨迹。它遵循与正向处理相同的原理,但按时间倒序排列。该方法使用原始 GNSS 数据和参考站校正来估计位置、速度和姿态。
该算法从最后一个历元开始,在收集到的数据中向后移动(反向处理的惯性路径)。它应用卫星轨道模型、钟差校正和大气模型。每个计算出的位置都使用来自较晚时间步长的数据来精炼较早的数据。这一方向有助于提高信号临时丢失或退化区段的精度。
当与正向处理结合使用时,反向处理尤其有效。合并这两种解决方案可创建一个误差更小、更稳健的轨迹。这种合并方法利用两个方向的优势来弥补各自的弱点。例如,如果正向处理在数据集末尾遇到困难,反向处理可以对其进行修正。
当与惯性导航系统 (INS) 搭配使用时,它可进一步增强定位。系统使用卡尔曼滤波来融合 GNSS 和惯性数据。这种组合即使在 GNSS 受限的环境中也能提供高精度。它对无人机、移动测量和海洋测量特别有用。
反向处理还允许用户验证正向结果。通过对这二者进行比较,用户可以检测到不一致性并提高数据可靠性。某些软件解决方案会根据数据质量自动在正向和反向模式之间切换。
该方法需要访问完整的数据集,因此仅用于任务后分析。它无法提供实时校正。尽管如此,它仍然是高精度应用中的宝贵工具。
总之,它通过提高精度、填补数据空白以及精炼从末端到起始端的轨迹估计,强化了基于 GNSS 的定位。

