探索我们针对自动驾驶车辆高动态机动的解决方案 ↓

Stellar-40
INS
先进的抗干扰和抗欺骗能力
在 GNSS 禁用情况下,位置误差低至 0.2 % DT
0.05° 航向 (RTK)
发现

Ellipse-D
INS
双天线 RTK INS
0.05 ° 横滚和俯仰
0.2 ° 航向精度
发现

Ekinox Micro
INS
内部 GNSS 单/双天线
0.015 ° 横滚和纵倾
0.05 ° 航向精度
发现
无人驾驶运输
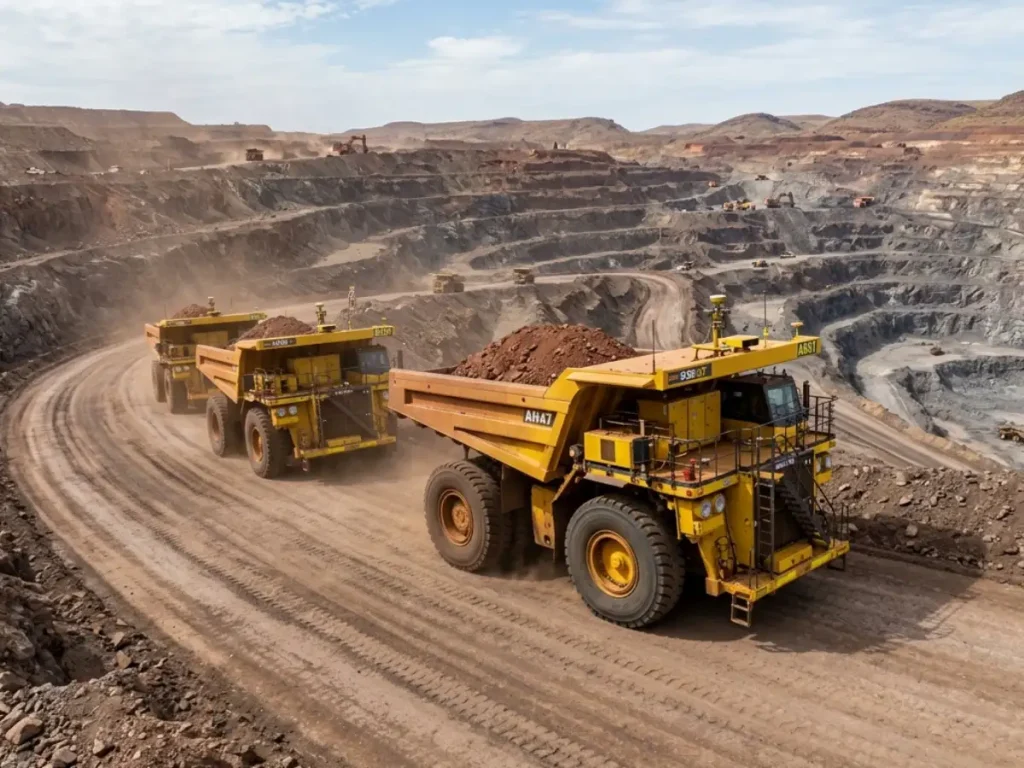
自主运输是指对采矿卡车进行自动化操作,且只有有限的人工干预或无需直接人工干预。在实践中,自主矿卡使用定位、感知、通信和车辆控制技术来沿预定义路线行驶、管理速度、避开障碍物以及执行装载和倾卸循环。
现代自主运输解决方案集成了 GNSS、惯性测量单元 (IMU)、LiDAR、摄像机、雷达和机载计算。例如,GNSS 提供全球定位,而惯性导航在卫星信号减弱或暂时不可用时保持持续的运动估计。因此,传感器融合将这些测量结果结合起来,以提供可靠的位置、速度和姿态估计。
此外,自主运输操作依赖于复杂矿山环境中精确的定位和可靠的车辆控制。然而,高墙运输道路、灰尘、振动、不断变化的地形以及 GNSS 受阻区域可能会对传统定位系统带来挑战。因此,惯性导航系统 (INS) 有助于在短暂的 GNSS 中断期间保持导航连续性(推算定位导航)并支持稳定的轨迹控制。
大型矿山可以通过集中式车队管理系统部署大型自主运输车队。因此,这些系统协调自主运输车辆、优化路线、监控车辆状态并管理卡车与其他采矿设备之间的交互。
总之,自主运输将精确的导航、感知和自动化控制相结合,以改善采矿作业。特别是,这些技术帮助矿业公司提高运营一致性、减少对危险环境的暴露并提高车队利用率。
