자율주행 차량의 고동적 기동을 위한 솔루션을 살펴보세요 ↓



자율 운송
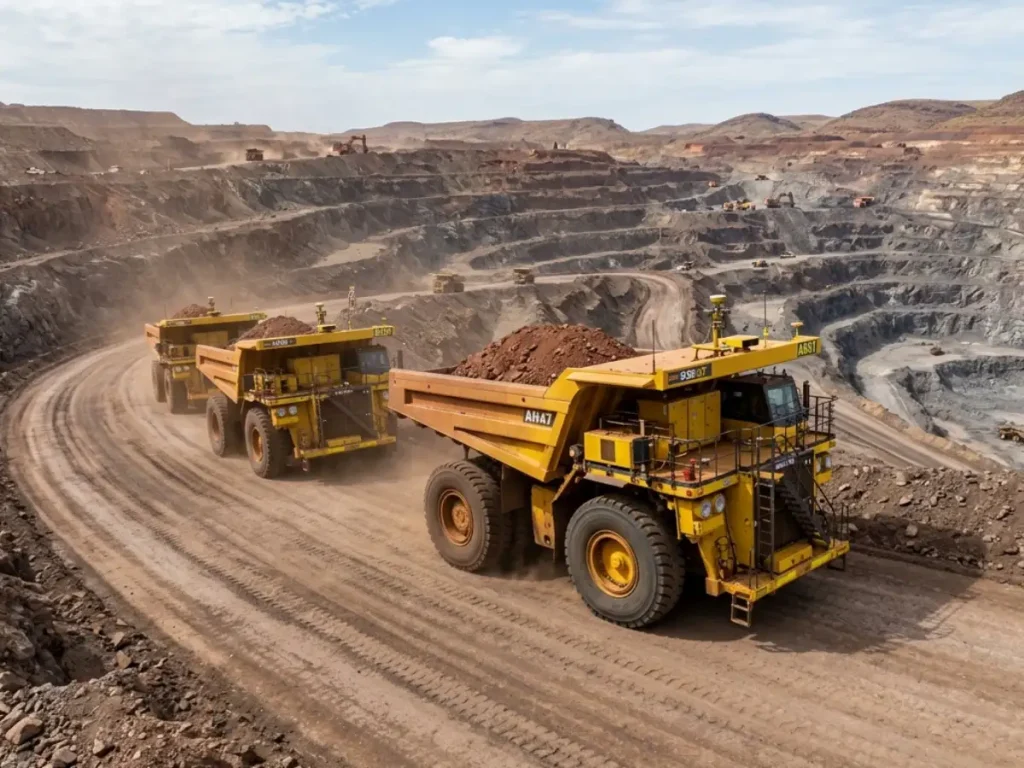
자율 운반은 직접적인 인간의 제어가 거의 또는 전혀 없는 상태에서 광산용 덤프 트럭을 자동화하여 운행하는 것을 말합니다. 실제로 자율형 광산 트럭은 위치 지정, 인식, 통신, 차량 제어 기술을 사용하여 사전 정의된 경로를 탐색하고, 속도를 관리하며, 장애물을 회피하고, 적재 및 하역 주기를 실행합니다.
현대적인 자율 운반 솔루션은 GNSS, 관성 측정 장치(IMU), 라이다(LiDAR), 카메라, 레이더 및 온보드 컴퓨팅을 통합합니다. 예를 들어 GNSS는 전역 위치 지정을 제공하는 한편, 관성 항법은 위성 신호가 저하되거나 일시적으로 사용불능이 될 때 지속적인 모션 추정을 유지합니다. 결과적으로 센서 융합은 이러한 측정값을 결합하여 견고한 위치, 속도 및 자세 추정값을 제공합니다.
또한 자율 운반 작업은 복잡한 광산 환경 전반에서 정확한 위치 추정(localization)과 신뢰할 수 있는 차량 제어에 의존합니다. 그러나 높은 암벽의 운반 도로, 먼지, 진동, 변화하는 지형, GNSS 차단 구역은 기존 위치 지정 시스템에 어려움을 줄 수 있습니다. 따라서 관성 항법 시스템(INS)은 짧은 GNSS 중단 시간 동안 항법 연속성을 유지하고(추측 항법(dead reckoning navigation)), 안정적인 궤도 제어를 지원합니다.
대규모 광산 현장은 중앙 집중식 함대 관리 시스템을 통해 대규모 자율 운반 차량 군집을 배치할 수 있습니다. 결과적으로 이 시스템들은 자율 운반 차량을 조율하고, 경로를 최적화하며, 차량 상태를 모니터링하고, 트럭과 기타 광산 장비 간의 상호 작용을 관리합니다.
결론적으로 자율 운반은 정밀한 항법, 인식, 자동화된 제어를 결합하여 채굴 작업을 개선합니다. 특히 이러한 기술은 광산 기업이 작업 일관성을 높이고, 위험한 환경에 대한 노출을 줄이며, 함대 활용도를 향상시키도록 돕습니다.
