Utforsk våre løsninger for svært dynamiske manøvrer i autonome kjøretøy ↓



Autonom transport
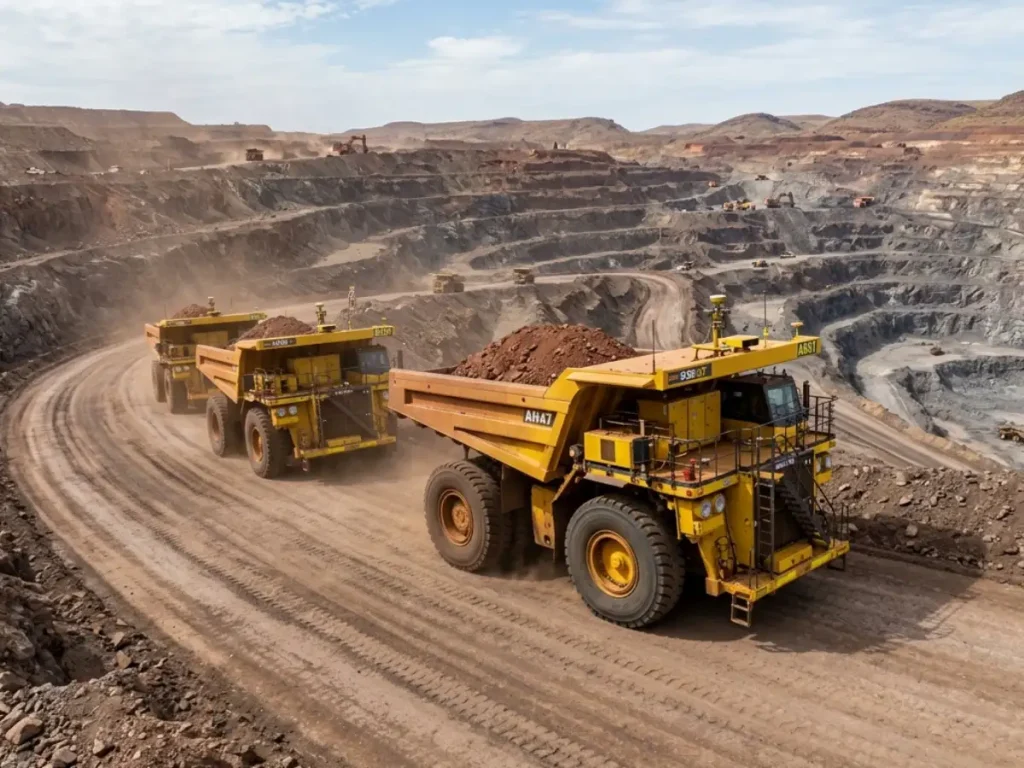
Autonom transport betegner automatisert drift av lastebiler i gruvedrift med begrenset eller ingen direkte menneskelig kontroll. I praksis benytter autonome lastebiler teknologier for posisjonering, omgivelsesoppfatning, kommunikasjon og kjøretøykontroll for å navigere langs forhåndsdefinerte ruter, regulere hastigheten, unngå hindringer og gjennomføre laste- og tømmesykluser.
Moderne løsninger for autonom transport integrerer GNSS, treghetsmåleenheter (IMU-er), LiDAR, kameraer, radar og innebygd databehandling. For eksempel sørger GNSS for global posisjonering, mens treghetsnavigasjon opprettholder kontinuerlig bevegelsesestimering når satellittsignalene svekkes eller midlertidig blir utilgjengelige. Som et resultat kombinerer sensorfusjon disse målingene for å levere robuste estimater av posisjon, hastighet og orientering.
I tillegg er autonome transportoperasjoner avhengige av nøyaktig lokalisering og pålitelig kjøretøykontroll i komplekse gruvemiljøer. Imidlertid kan transportveier med høye vegger, støv, vibrasjoner, skiftende terreng og områder med hindringer GNSS utgjøre en utfordring for konvensjonelle posisjoneringssystemer. Derfor bidrar et inertialnavigasjonssystem (INS) til å opprettholde navigasjonskontinuiteten under korte GNSS utfall (navigasjon etter beregning) og støtter stabil banekontroll.
Store gruveanlegg kan ta i bruk store flåter av autonome transportkjøretøy gjennom sentraliserte flåtestyringssystemer. Disse systemene koordinerer dermed de autonome transportkjøretøyene, optimaliserer ruter, overvåker kjøretøyenes status og styrer samspillet mellom lastebilene og annet gruveutstyr.
Sammenfattende kan man si at autonom transport kombinerer presis navigasjon, persepsjon og automatisert styring for å forbedre gruvedriften. Spesielt bidrar disse teknologiene til at gruveselskaper kan øke driftskonsistensen, redusere eksponeringen for farlige miljøer og forbedre utnyttelsen av flåten.
