De stappen bij het opbouwen van zelfvertrouwen
In elk productieproces is vertrouwen meer dan alleen een wenselijke eigenschap; het vormt de basis waarop langdurig succes en partnerschappen worden opgebouwd.

ISO 9001-gecertificeerd
Onze ISO 9001:2015-certificering, toegekend door Bureau Veritas, weerspiegelt ons sterke streven naar kwaliteit en voortdurende verbetering.
Deze internationale norm legt sterk de nadruk op risicogebaseerd denken en vereist dat wij potentiële risico’s en kansen in kaart brengen die van invloed kunnen zijn op de kwaliteit van onze producten en diensten. Wij nemen proactieve maatregelen om deze factoren aan te pakken en zo een constante uitmuntendheid te waarborgen.
Om onze certificering te behouden, beschikken we over robuuste processen voor het monitoren, meten, analyseren en evalueren van de effectiviteit van ons kwaliteitsmanagementsysteem (QMS). Door regelmatige externe audits en managementbeoordelingen kunnen we verbeterpunten opsporen en waar nodig corrigerende maatregelen nemen.
Het succesvol doorstaan van de strenge audit bevestigt dat ons QMS voldoet aan de hoogste internationale normen. Deze erkenning versterkt niet alleen het vertrouwen en de tevredenheid van onze klanten, maar geeft ons ook een duidelijk voordeel.
Kalibratie- en validatietests
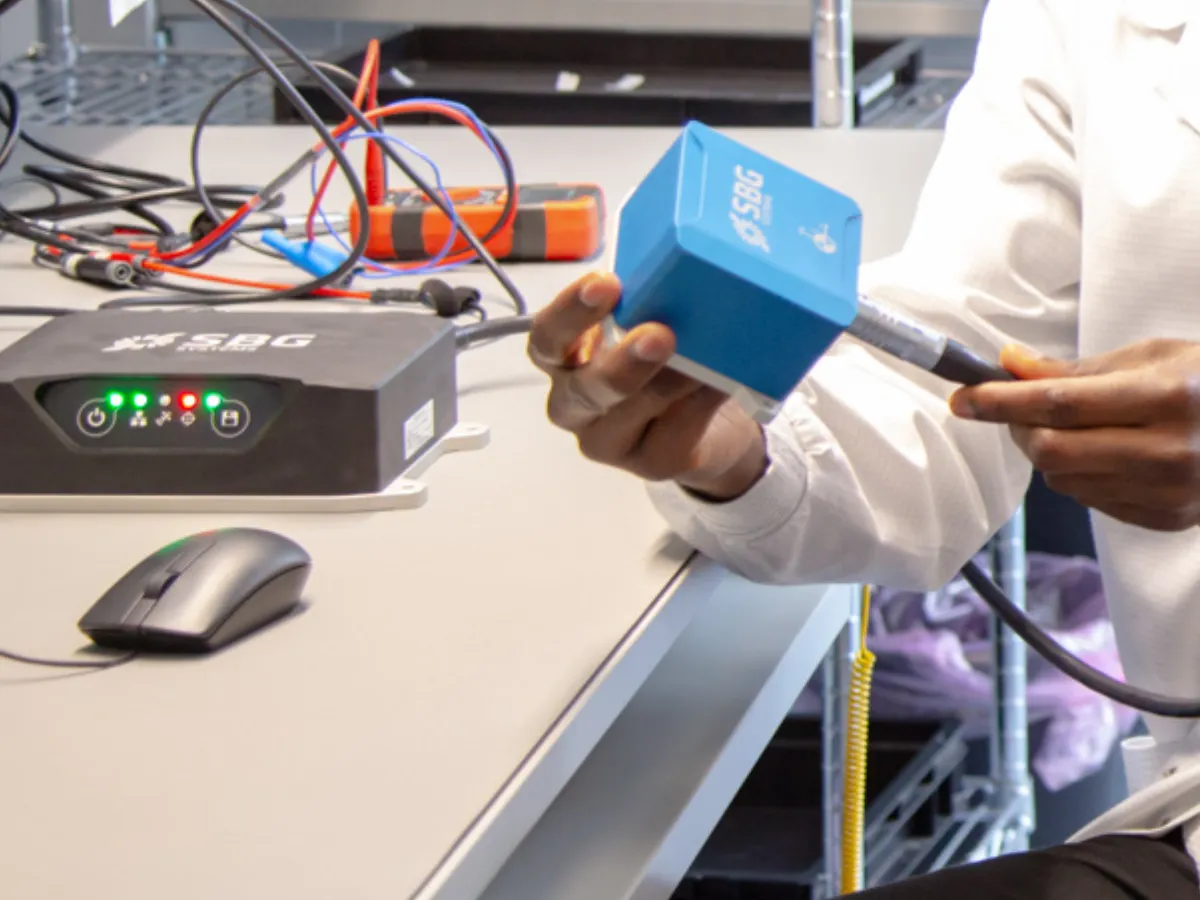
SBG Systems voert voor elke IMU, AHRS en INS vóór verzending een uitgebreide fabriekskalibratie en -validatie uit. Elke sensor wordt afzonderlijk gekarakteriseerd met behulp van geautomatiseerde meerassige bewegingssystemen en temperatuurkamers om de unieke foutbronnen ervan te compenseren.
Zodra dit proces is voltooid, worden de kalibratieparameters permanent opgeslagen in het niet-vluchtige geheugen van de sensor en gecontroleerd door middel van strenge validatietests. Dit eenmalige fabrieksproces zorgt ervoor dat elk exemplaar voldoet aan de gepubliceerde specificaties en betrouwbare prestaties op lange termijn levert, zonder dat er routinematige herkalibratie nodig is.
Uitgebreide Kalman-filters
Het Extended Kalman Filter (EKF) is een krachtig algoritme dat op grote schaal wordt gebruikt in inertiële sensorsystemen om toestanden zoals positie, snelheid en oriëntatie in realtime te schatten.
In tegenstelling tot de standaard Kalman-filters, die uitgaan van lineaire dynamica, is het EKF ontworpen om de niet-lineaire relaties te verwerken die inherent zijn aan inertiële sensoren zoals versnellingsmeters en gyroscopen. Door het systeem te lineariseren rond de huidige toestandsschatting, voorspelt het EKF de volgende toestand en werkt deze bij aan de hand van sensormetingen, waardoor de invloed van ruis en afwijkingen effectief wordt verminderd.
We hebben geavanceerde algoritmen voor datafusie ontwikkeld, speciaal afgestemd op de behoeften van inertiële navigatie. Afhankelijk van het platform werken we met los of strak gekoppelde INS/GNSS Extended Kalman Filters (EKF) om de beste prestaties te leveren in elke toepassing, of deze nu in de lucht, op het land of op zee plaatsvindt.
Geavanceerde bewegingsprofielen
Bewegingsprofielen voor inertiële sensoren zijn wiskundige of algoritmische weergaven van bewegingspatronen die beschrijven hoe snelheid, versnelling en positie in de loop van de tijd veranderen.
Deze profielen zijn essentieel voor het interpreteren van ruwe gegevens van versnellingsmeters, gyroscopen en magnetometers, waardoor de beweging van een object in de 3D-ruimte nauwkeurig kan worden gevolgd. Door specifieke patronen te modelleren, zoals lineaire, roterende of complexe dynamische bewegingen, stellen bewegingsprofielen systemen in staat om fouten zoals sensordrift of ruis te voorspellen en te compenseren.
We besteden veel zorg aan het verfijnen van onze IMU en het ondersteunen van foutmodellen voor apparatuur om optimale prestaties te garanderen met een breed scala aan apparatuur: IMU, GNSS, Dual Antenna Heading, magnetometer, odometer (DMI), DVL en andere.
Ons navigatiefilter integreert ook uw specifieke voertuigbeperkingen, zoals dynamische beperkingen voor auto’s of verbeterde hoogteberekening voor schepen.