Güven oluşturmanın aşamaları
Herhangi bir üretim sürecinde güven, sadece arzu edilen bir nitelikten öte, uzun vadeli başarının ve ortaklıkların üzerine inşa edildiği temeldir.

ISO 9001 sertifikalı
Bureau Veritas tarafından verilen ISO 9001:2015 sertifikamız, kaliteye ve sürekli iyileştirmeye olan güçlü bağlılığımızı yansıtmaktadır.
Bu uluslararası standart, risk temelli düşünceye büyük önem vermekte ve ürünlerimizin ve hizmetlerimizin kalitesini etkileyebilecek potansiyel riskleri ve fırsatları belirlememizi gerektirmektedir. Bu faktörleri ele almak için proaktif önlemler alarak tutarlı bir mükemmellik sağlıyoruz.
Sertifikamızı korumak için, Kalite Yönetim Sistemimizin (QMS) etkinliğini izlemek, ölçmek, analiz etmek ve değerlendirmek üzere sağlam süreçlere sahibiz. Düzenli dış denetimler ve yönetim gözden geçirmeleri, iyileştirme gerektiren alanları tespit etmemizi ve gerektiğinde düzeltici eylemler uygulamamızı sağlar.
Sıkı denetimden başarıyla geçmek, QMS’mizin en yüksek uluslararası standartları karşıladığını teyit eder. Bu takdir, sadece müşteri güvenini ve memnuniyetini güçlendirmekle kalmaz, aynı zamanda bize açık bir avantaj da sağlar.
Kalibrasyon ve doğrulama testleri
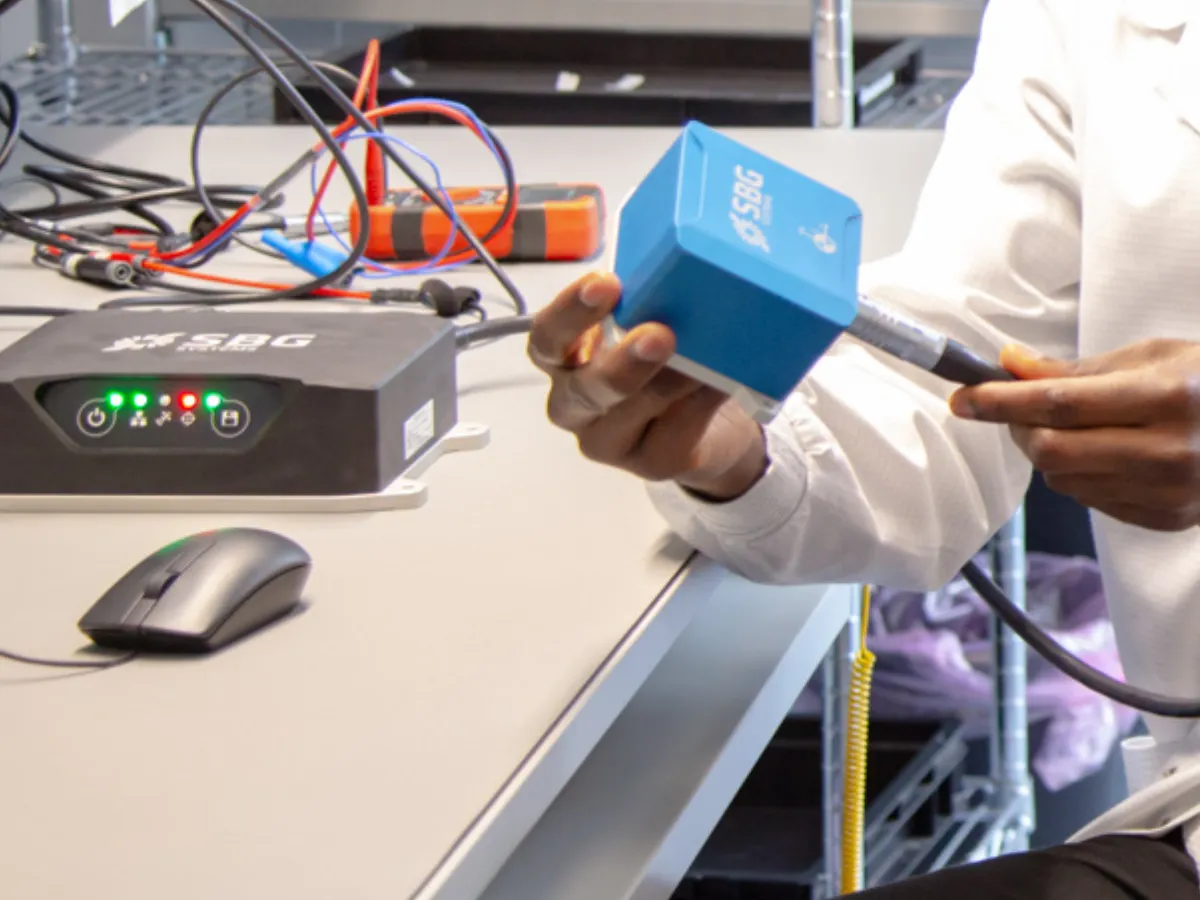
SBG Systems IMU, ve modellerinin her birinde sevkiyat öncesinde kapsamlı bir fabrika kalibrasyonu ve doğrulama işlemi gerçekleştirilir. Her sensör, kendine özgü hata kaynaklarını telafi etmek amacıyla otomatik çok eksenli hareket sistemleri ve sıcaklık odaları kullanılarak ayrı ayrı karakterize edilir. İşlem tamamlandığında, kalibrasyon parametreleri sensörün kalıcı belleğinde kalıcı olarak saklanır ve titiz doğrulama testleri yoluyla kontrol edilir. Bu tek seferlik fabrika işlemi, her birimin yayınlanan teknik özelliklere uymasını ve rutin yeniden kalibrasyon gerektirmeden güvenilir, uzun vadeli performans sunmasını garanti eder. AHRS INS
Genişletilmiş Kalman filtreleri
Genişletilmiş Kalman Filtresi (EKF), atalet sensör sistemlerinde konum, hız ve yön gibi durumları gerçek zamanlı olarak tahmin etmek için yaygın olarak kullanılan güçlü algoritmalardır.
Doğrusal dinamikleri varsayan standart Kalman filtrelerinden farklı olarak, EKF, ivmeölçerler ve jiroskoplar gibi atalet sensörlerinde doğal olarak bulunan doğrusal olmayan ilişkileri ele almak üzere tasarlanmıştır. EKF, sistemi mevcut durum tahmini etrafında doğrusallaştırarak bir sonraki durumu tahmin eder ve sensör ölçümlerini kullanarak bunu günceller; böylece gürültü ve sapmaların etkisini etkili bir şekilde azaltır.
Atalet navigasyon ihtiyaçlarına özel olarak tasarlanmış, son teknoloji veri birleştirme algoritmaları geliştirdik. Platformlara bağlı olarak, hava, kara veya deniz uygulamalarında en iyi performansı sağlamak için gevşek veya sıkı bir şekilde birbirine bağlı INS/GNSS genişletilmiş Kalman filtreleri (EKF) kullanıyoruz.
Gelişmiş hareket profilleri
Atalet sensörleri için hareket profilleri, hız, ivme ve konumun zaman içinde nasıl değiştiğini tanımlayan hareket kalıplarının matematiksel veya algoritmik temsilidir.
Bu profiller, ivmeölçerler, jiroskoplar ve manyetometrelerden elde edilen ham verilerin yorumlanmasında hayati öneme sahiptir ve bir nesnenin 3B uzaydaki hareketinin doğru bir şekilde izlenmesini sağlar. Doğrusal, dönme veya karmaşık dinamik hareketler gibi belirli kalıpları modelleyerek, hareket profilleri sistemlerin sensör sapması veya gürültü gibi hataları öngörmesine ve telafi etmesine olanak tanır.
Geniş bir ekipman yelpazesinde optimum performans elde edilmesini sağlamak için, IMU ve ekipman hata modellerimizi iyileştirmeye büyük özen gösteriyoruz: IMU, GNSS, Çift antenli yön bulma, manyetometre, odometre (DMI), DVL ve diğerleri.
Navigasyon filtremiz ayrıca, otomotiv dinamik kısıtlamaları veya denizcilik için geliştirilmiş irtifa hesaplaması gibi araçlara özgü kısıtlamalarınızı da entegre eder.