Ellipse допомагає боротися з лісовими пожежами
Рішення Fire Flight використовує наш інерційний вимірювальний блок (IMU) для допомоги в боротьбі з лісовими пожежами.
«Ellipse був простим GPS/IMU для інтеграції в нашу систему, що підкріплювалося якісною технічною підтримкою. Завдяки цьому ми змогли успішно розгорнути наші системи картографування пожеж по всьому світу. Я вдячний за підтримку, яку моя команда та я отримували протягом останніх кількох років.» | Д-р Пол Д., головний виконавчий директор Fire Flight Technologies
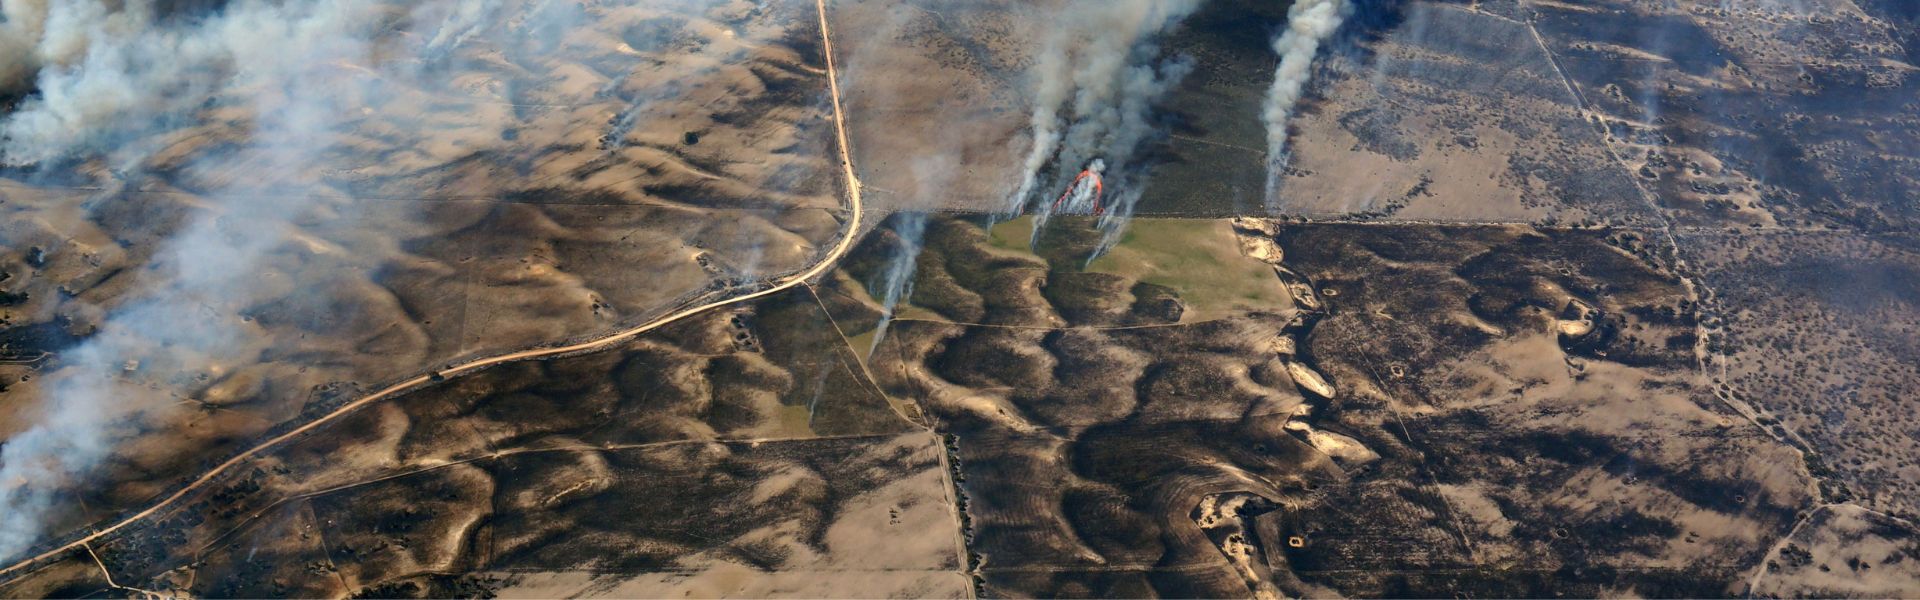
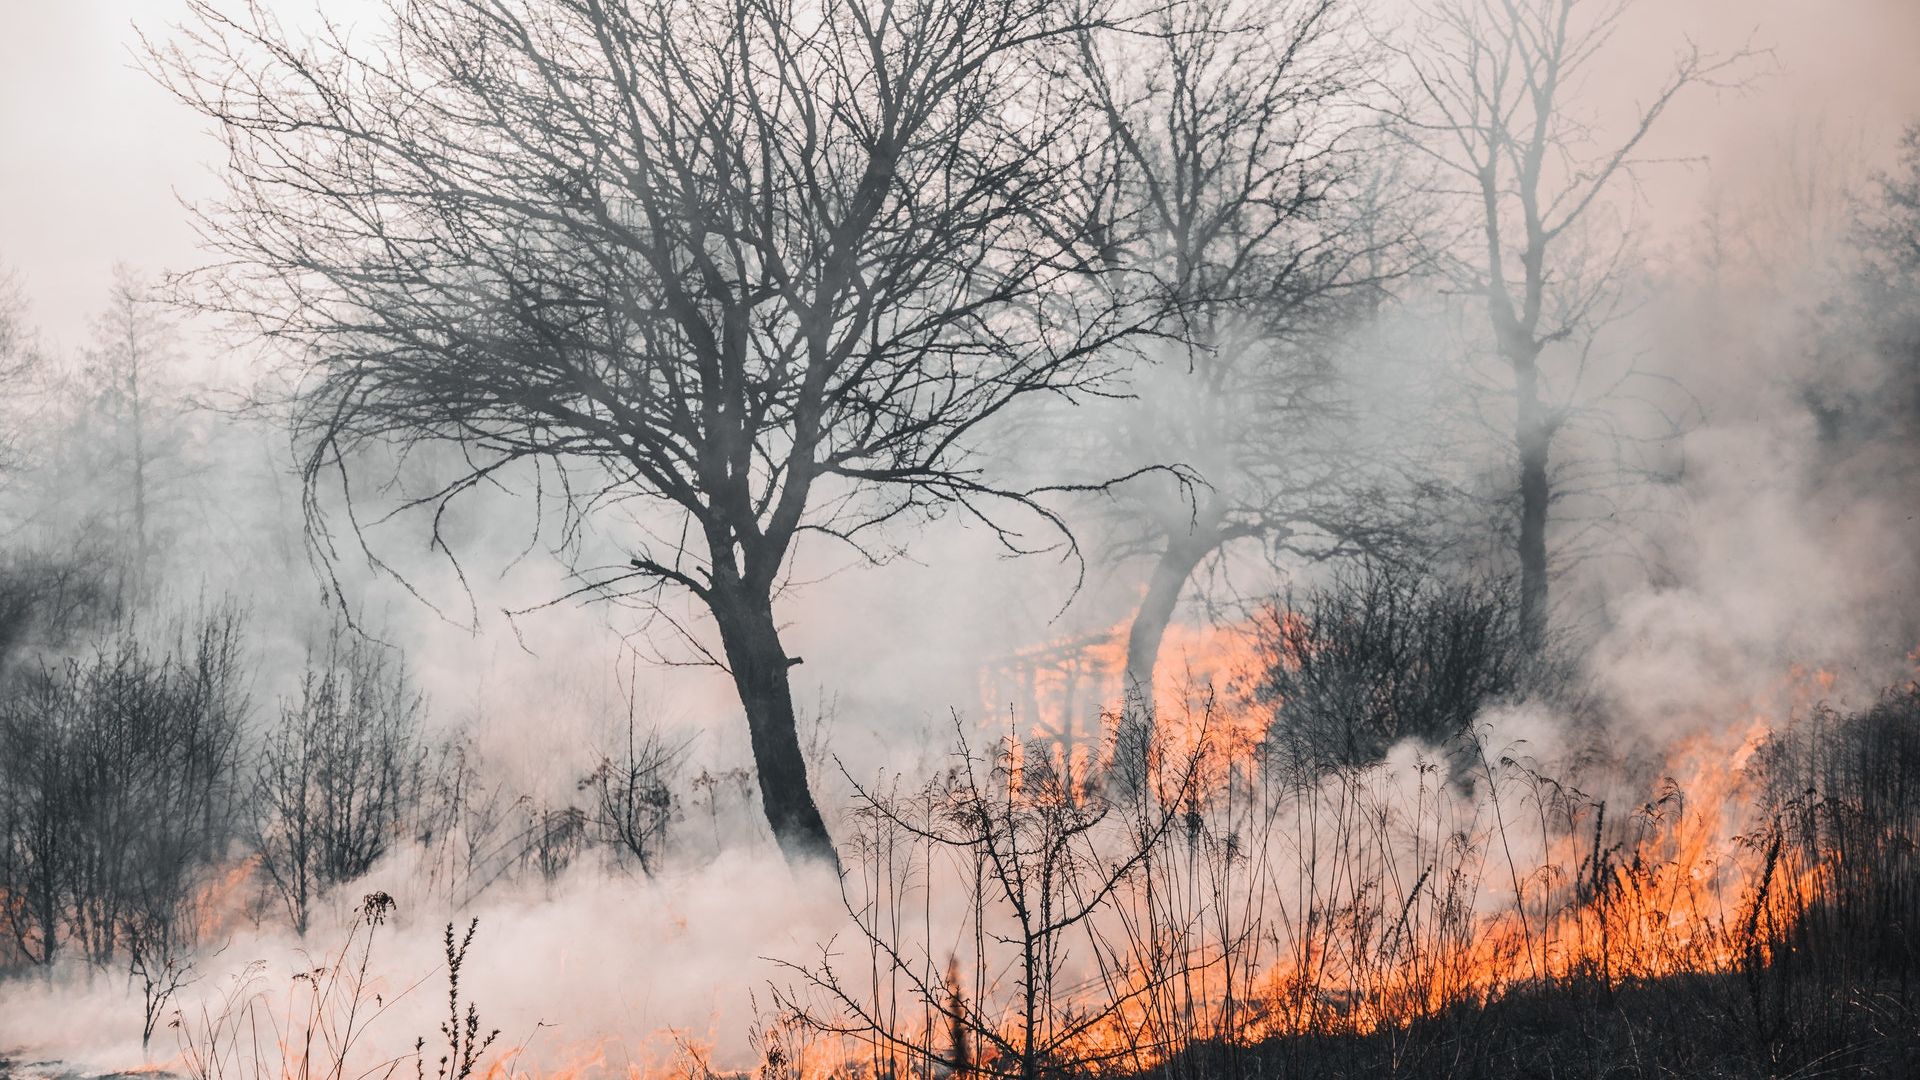
Зміна клімату сприяла збільшенню ризику та масштабів лісових пожеж (відомих як чагарникові пожежі в Австралії).
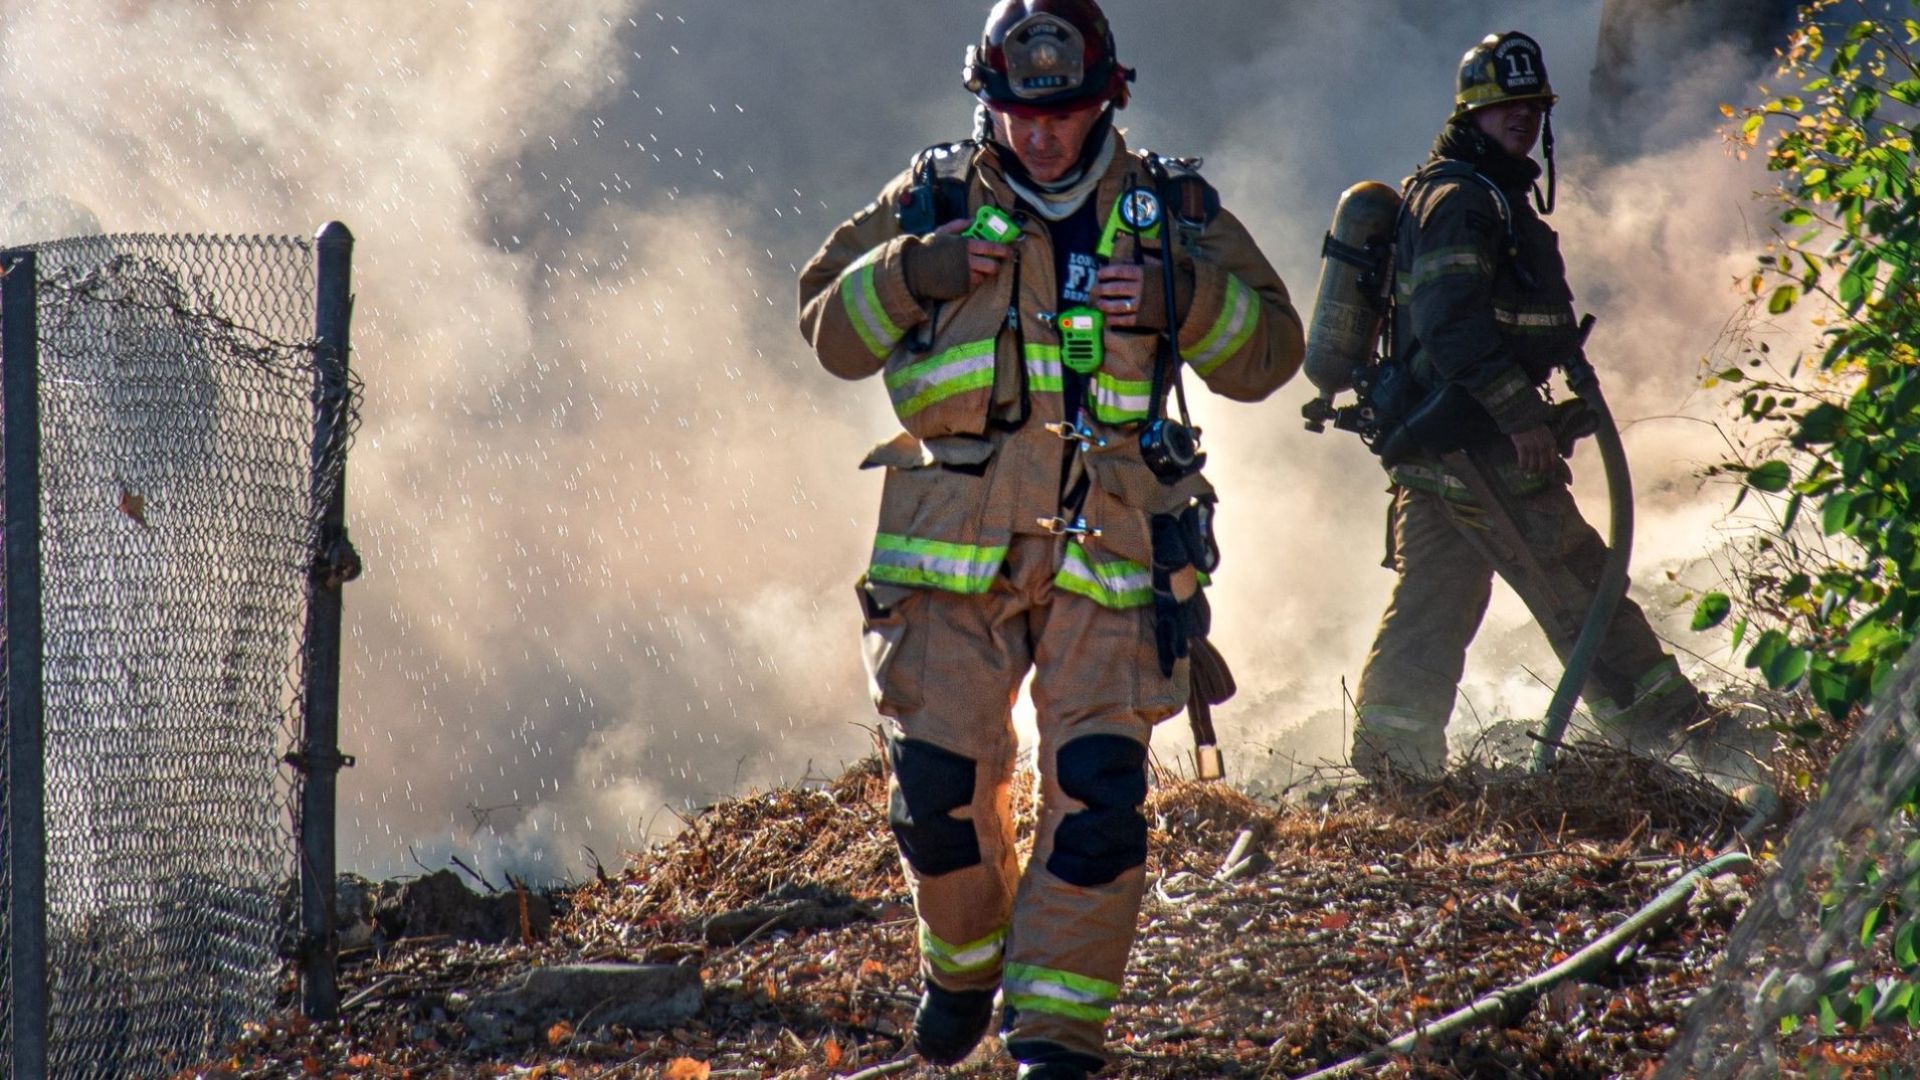
Лісові пожежі щороку знищують тисячі гектарів лісів. Прогнозування та раннє виявлення лісових пожеж може врятувати життя, інфраструктуру та екологічно чутливі зони.
Не менш важливим є планування відновлення під час та після лісової пожежі. Оскільки лісові пожежі стають все частішими, пожежні служби покладаються на технології, що створюють карти пожеж у реальному часі для боротьби з ними.
Компанія Fire Flight, що базується в Австралії, є глобальним постачальником послуг із картографування пожеж та аналізу даних про пожежі в реальному часі. Компанія надає своїм кінцевим користувачам (наприклад, керівникам пожежних служб та пожежним агентствам) інформацію про межі пожежі, а також карти тепловізійних зображень пожежі.
Система картографування пожеж Fire Flight є поєднанням апаратного забезпечення (камери картографування пожеж, GPS/IMU, комп'ютери) та програмного забезпечення, встановленого на пілотованому літаку. Літак літає високо над активними лісовими пожежами, де створює точні карти в реальному часі.
Ці карти передаються кінцевому користувачу, щоб допомогти їм розробити плани боротьби з пожежами.
Точність IMU є ключовою
Геопросторова точність карти пожежі безпосередньо залежить від точності IMU, інтегрованого в систему. Крім того, Fire Flight прагнула використовувати економічно ефективний IMU, який забезпечує точні дані в реальному часі для системи картографування пожеж.
У минулому вони купували IMU в інших місцях; однак ці пристрої забезпечували низьку точність і викликали незадоволення. Після випробування кількох конкурентів компанія Fire Flight остаточно схвалила наше рішення Ellipse-D. Крім того, проаналізувавши їхні потреби, наша команда продукту рекомендувала Ellipse-D як найкращий варіант.
Ellipse-D, двоантенна INS, забезпечує точніший heading, ніж одноантенні системи. Проте Fire Flight висловила занепокоєння щодо встановлення подвійних антен GNSS для Ellipse-D. Вони хвилювалися через потенційні труднощі під час встановлення та додаткові вимоги до сертифікації.
Безперебійна інтеграція
Після перших випробувань і демонстрацій команда Fire Flight остаточно переконалася у необхідності використання подвійного GNSS-модуля Ellipse-D, як ми й рекомендували. Вони обрали Ellipse-D за його надійність і високу точність. У Fire Flight відзначили оперативність нашої служби підтримки на етапі інтеграції.
Інтеграція Ellipse-D у систему картографування пожеж Fire Flight пройшла бездоганно! Це партнерство є чудовим прикладом того, як інноваційні технології можуть вирішувати критичні проблеми, зумовлені зміною клімату.
Ми надзвичайно пишаємося тим, що є частиною рішення Fire Flight на базі технології повітряного сканування, яке допомагає їм у місії із захисту людей, майна та довкілля.
Ellipse-D
Ellipse-D — це інерціальна навігаційна система, що об'єднує подвійну антену та дводіапазонний RTK GNSS, сумісну з нашим програмним забезпеченням для постобробки Qinertia.
Розроблена для робототехнічних і геопросторових застосувань, вона може об'єднувати дані одометра з вхідними сигналами Pulse або CAN OBDII для підвищення точності методом dead-reckoning.

Запросити ціну на Ellipse-D
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо представлених нами додатків. Крім того, якщо ви не знайдете потрібну інформацію, будь ласка, зверніться до нас безпосередньо для отримання додаткової допомоги.
У чому різниця між IMU та INS?
Різниця між інерціальним вимірювальним блоком (IMU) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та складності.
IMU (інерціальний вимірювальний блок) надає необроблені дані про лінійне прискорення та кутову швидкість транспортного засобу, виміряні акселерометрами та гіроскопами. Він передає інформацію про roll, pitch, heading та рух, але не обчислює дані про положення чи навігацію. IMU спеціально розроблений для передачі важливих даних про рух та орієнтацію для зовнішньої обробки з метою визначення положення чи швидкості.
З іншого боку, INS (інерціальна навігаційна система) поєднує дані IMU з передовими алгоритмами для обчислення положення, швидкості та орієнтації транспортного засобу в часі. Вона містить навігаційні алгоритми, такі як фільтрація Калмана для злиття та інтеграції даних сенсорів. INS надає навігаційні дані в реальному часі, зокрема щодо положення, швидкості та орієнтації, без покладання на зовнішні системи позиціонування, такі як GNSS.
Ця навігаційна система зазвичай використовується в додатках, які потребують комплексних навігаційних рішень, особливо в середовищах із denied GNSS, таких як військові БПЛА, кораблі та підводні човни.
У чому полягає різниця між RTK і PPK?
Кінематика в реальному часі (RTK) — це метод позиціонування, за якого поривки GNSS-корекцій передаються майже в реальному часі, зазвичай за допомогою потоку корекцій у форматі RTCM. Проте можуть виникати труднощі із забезпеченням GNSS-корекцій, зокрема їхньої повноти, доступності, покриття та сумісності.
Головною перевагою PPK перед пост-обробкою RTK є те, що під час пост-обробки можна оптимізувати процеси обробки даних, включаючи пряму та зворотну обробку, тоді як під час обробки в режимі реального часу будь-яке переривання або несумісність поправок та їх передачі призведе до зниження точності позиціонування.
Перша ключова перевага пост-обробки GNSS (PPK) порівняно з реальним часом (RTK) полягає в тому, що система, яка використовується в полі, не потребує каналу передачі даних/радіозв'язку для передачі RTCM-корекцій від CORS до системи INS/GNSS.
Головним обмеженням для впровадження пост-обробки є необхідність того, щоб кінцевий додаток впливав на навколишнє середовище. З іншого боку, якщо ваш додаток може витримати додатковий час обробки, необхідний для отримання оптимізованої траєкторії, це значно покращить якість даних для всіх ваших кінцевих результатів.
Що таке GNSS проти GPS?
GNSS розшифровується як Global Navigation Satellite System, а GPS — як Global Positioning System. Ці терміни часто використовуються як взаємозамінні, але вони стосуються різних понять у межах супутникових навігаційних систем.
GNSS — це загальний термін для всіх супутникових навігаційних систем, тоді як GPS конкретно стосується системи США. GNSS охоплює кілька систем, що забезпечують більш повне глобальне покриття, тоді як GPS є лише однією з цих систем.
Ви отримуєте вищу точність і надійність за допомогою GNSS завдяки інтеграції даних з кількох систем, тоді як GPS самостійно може мати обмеження залежно від доступності супутників і умов довкілля.
