


Sıkı bağlantı
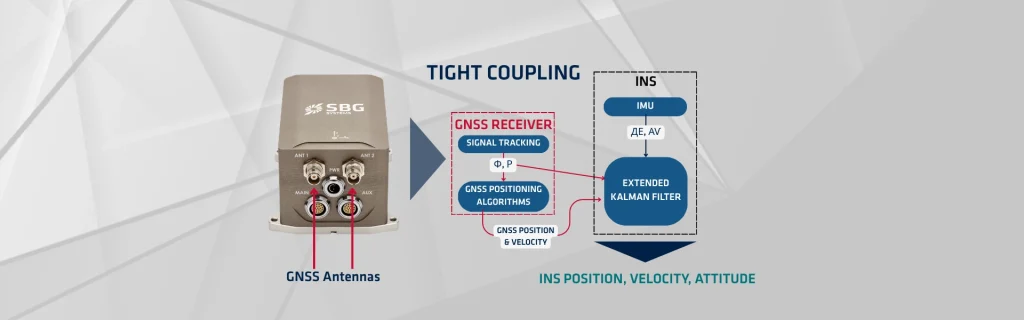
Sıkı bağlanma, sağlam ve yüksek hassasiyetli Küresel Navigasyon Uydu Sistemi (GNSS) ile Atalet Navigasyon Sistemi (INS) entegrasyonu için kritik öneme sahip gelişmiş bir veri birleştirme stratejisidir. Bu yaklaşım, her iki sistemin güçlü yönlerini — GNSS ’ten gelen uzun vadeli kararlılık ile INS’ten gelen yüksek hızda kısa vadeli hassasiyet— birleştirerek, temel ölçümlerini tek bir tahminci (genellikle Kalman Filtresi) içinde doğrudan birleştirir. Özellikle GNSS sinyalleri kısmen engellendiğinde veya kalitesi düştüğünde performans önemli ölçüde artar.
GNSS alıcıları, sinyallerin birden fazla uydudan gelme süresini ölçerek konumu belirler. Bu süreç, uyduların görünürlüğüne ve geometrisine bağlı olarak farklı doğruluk derecelerinde mutlak konum belirlemeleri sağlar. Ancak, GNSS kentsel kanyonlar veya ormanlar gibi ortamlarda sinyal kesintilerine karşı hassastır ve bu da veri boşluklarına ve navigasyon kaybına (sapma) yol açar.
Sıkı bağlantılı sistemler, INS içindeki sapmayı azaltmak için yardımcı sinyal parametrelerinin ölçümlerini kullanır. Gevşek bağlantılı sistemlerle karşılaştırıldığında, sıkı bağlantı, yetersiz GNSS verisi konum belirlemeyi engellese bile INS hata durumlarını günceller. Bu durum, dörtten az GNSS uydunun görünür olduğu zamanlarda ortaya çıkar ve bu da yalnızca GNSS bilgisini kullanarak bir konum çözümü belirlemeyi imkansız hale getirir.
Gevşek bağlantılı sistemlerde bu durum tam bir veri kesintisine neden olur. Ancak sıkı bağlantılı sistemler, sınırlı GNSS ölçümlerini kullanabilir ve bu da INS hata sapmasını kısmen azaltmalarına olanak tanır.
Bu hedefe ulaşmak için, sıkı bağlantılı sistemler IMU (Atalet Ölçüm Birimi) 'ni gerçek zamanlı olarak kalibre etmeli ve özellikle GNSS sinyalinin engellenmediği dönemlere odaklanmalıdır. Bu kalibrasyon, IMU sapmasının kesin olarak bilinmesini sağlar ve IMU 'yi GNSS sinyalinin gelecekteki konumunu tahmin etmeye (öngörülü modelleme) alıştırır.
IMU 'nin GNSS sinyalinin geçerliliğini ve hassasiyetini değerlendirmesini ve tahminine karşılık gelen GNSS sinyalini seçmesini sağlayarak, sistem IMU ile GNSS arasında güçlü bir bağlantı kurar.
Sıkı bağlanma mimarisi
Sıkı bağlamanın temel kavramı, GNSS adresindeki psödomenzil ve taşıyıcı faz ölçümlerini doğrudan Kalman Filtresi’nin gözlem güncelleme adımında kullanmaktır. Bu, Kalman Filtresi’nin tamamen işlenmiş, bağımsız GNSS konum ve hız çözümünü kullandığı gevşek bağlamadan önemli bir sapmadır.
Sıkı bağlanmış bir sistemde, Kalman Filtresi’nin durum vektörü tipik olarak INS hata durumlarını içerir:
- Konum hataları (δr)
- Hız hataları (δv)
- Konum hataları (δ𝛙)
- IMU sensör sapmaları (ivmeölçer ve jiroskop)
Kalman Filtresi, zaman yayılımı (tahmin) adımı için INS mekanizasyon denklemlerini kullanır. Bu, yüksek hızda IMU verilerini kullanarak INS durumlarını ileriye doğru yayar.
Sıkı bağlanmanın avantajları
Sıkı bağlanma, özellikle görev sonrasında tüm sensör verilerinin mevcut olduğu son işleme uygulamaları için birçok önemli avantaj sunar. 3B konumu hesaplamak için en az dört GNSS uydusundan gelen verileri gerektiren gevşek bağlanmanın aksine, sıkı bağlanma yalnızca tek bir görünen uyduya ihtiyaç duyar. Tek bir psödomenzil ölçümüyle bile Kalman Filtresi, INS sapmasını etkili bir şekilde sınırlayan bir hata düzeltme vektörü türetmeye devam edebilir. Bu yetenek, kısmen engellenmiş alanlarda hayati önem taşır.
Ham GNSS ölçümlerinden yararlanarak, filtreleme işlemi durum vektörü içinde GNSS alıcı saat sapmasını doğrudan modelleyebilir ve tahmin edebilir. Bu derin entegrasyon düzeyi, özellikle Gerçek Zamanlı Kinematik (RTK) veya Hassas Nokta Konumlandırma (PPP) sonradan işleme teknikleri için taşıyıcı faz ölçümleri birleştirildiğinde, daha doğru ve hassas bir genel navigasyon çözümü sağlar.
Kesintisiz, entegre düzeltme süreci, daha pürüzsüz ve tutarlı bir navigasyon kalitesi sağlar. Algoritmalar, yüksek hassasiyetli INS verilerini, genellikle gürültülü olan GNSS gözlemleriyle en uygun şekilde dengeler. GNSS kesintileri sırasında, iyi kalibre edilmiş INS (sürekli sapma tahmini sayesinde) üstün bir kestirimle konum belirleme çözümü sunar.
Sonradan işleme, ileri ve geri filtrelemeyi içerir. Veriler önce kronolojik olarak işlenir (ileri filtre). Ardından, bir geri filtre, son ileri tahminleri başlangıç koşulları olarak kullanarak verileri ters yönde işler. Sabit aralıklı bir yumuşatıcı (örn. Rauch-Tung-Striebel yumuşatıcı), her iki filtreden elde edilen sonuçları yumuşatır. Bu yumuşatma adımı, görev zaman çizelgesinin tamamı boyunca mevcut tüm verilerden yararlanarak en doğru ve istatistiksel olarak en uygun yörünge çözümünü sunar. Bu da, haritalama ve ölçme gibi yüksek hassasiyet gerektiren uygulamalar için sıkı bağlamayı altın standart haline getirir.
