Karmaşık ortamlarda hassasiyetin artırılması
Doğrudan Coğrafi Referanslama (DG), açık hava ortamlarında harita oluşturmak için birincil yöntem olmakla birlikte, kapalı mekanlarda veya “ GNSS ” (Yer Referanslama) açısından zorlu ortamlarda nadiren kullanılır. DG, INS verilerini (konum ve yön) sensör verileriyle (LiDAR veya kamera görüntüleri gibi) birleştirerek, önceden ölçülmüş çok sayıda Yer Kontrol Noktası’na (GCP) ihtiyaç duymadan gözlemlenen nesnelerin konumunu doğru bir şekilde belirler.
Ancak, iç mekanlarda GNSS kullanılamadığından, tamamen kapalı alanlarda geleneksel doğrudan jeoreferanslama uygulanamaz. Çoğu durumda, haritalama hem iç hem de dış mekan ortamlarını kapsayan hibrit bir şekilde gerçekleştirilir.
Çoğu kişi bu tür senaryolar için geleneksel haritalama teknolojilerine güvense de, doğru INS ve son işleme yazılımının seçilmesi, Doğrudan Jeoreferanslamanın faydalarını bu kullanım durumlarına da genişletebilir. Yüksek hassasiyetli, düşük sapmalı bir INS cihazını gelişmiş son işleme yazılımıyla entegre ederek, uzun süreler boyunca doğru ve doğrudan coğrafi referanslandırılmış bir çözüm elde etmek mümkündür. SLAM gibi algılama tabanlı algoritmalar, haritalama doğruluğunu daha da artırmak için bu hassas konumlandırmayı doğrudan kullanabilir.
Bu yaklaşım, mutlak konumlandırma çözümü ve koordinat referans çerçevesi (datum) ile tam olarak uyumlu iç mekan haritaları oluşturur. Sonuç olarak, iç ve dış mekan veri kümeleri arasında uzamsal tutarlılığı sağlayarak iş akışlarını geliştirir ve işbirliğini iyileştirir.
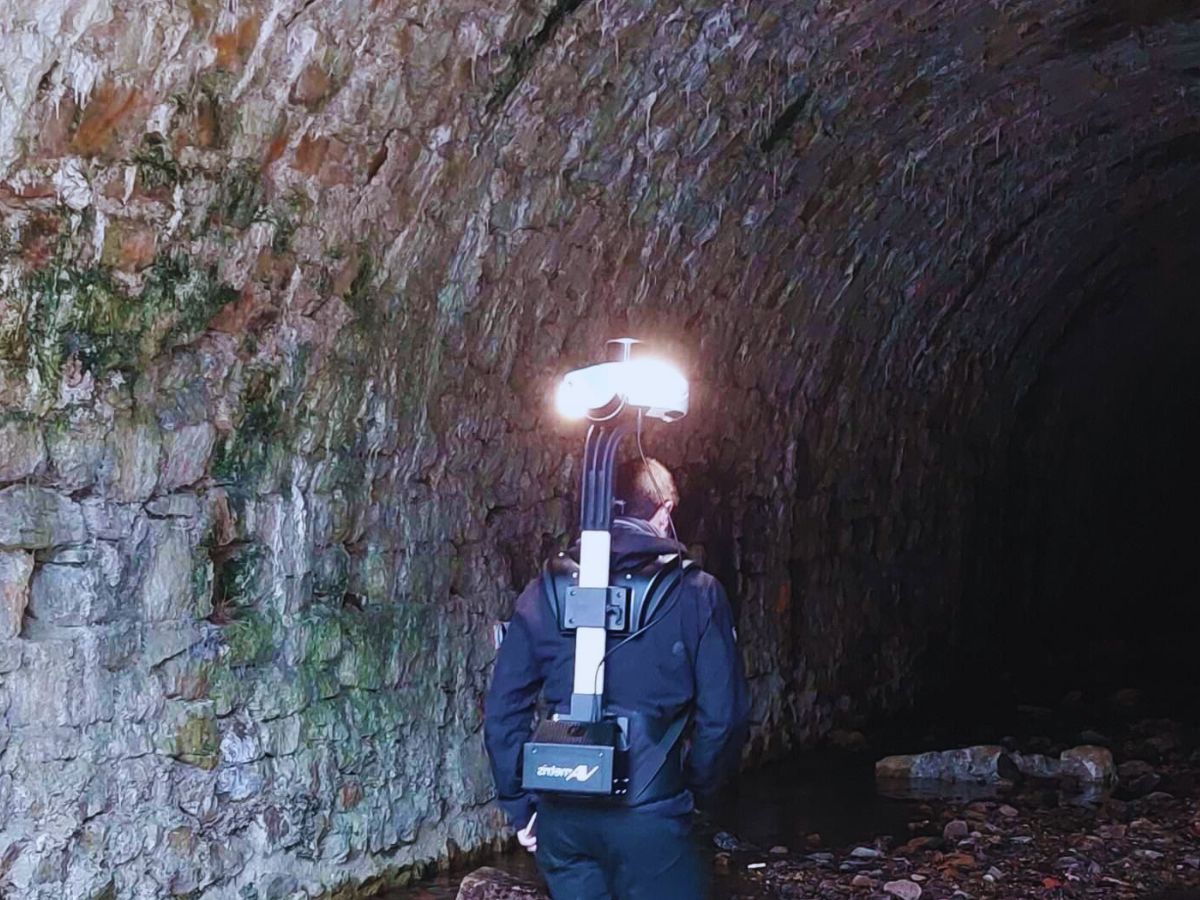
İç mekan haritalama çözümleri için atalet sistemleri
GNSS ’in kullanılamadığı tamamen kapalı ortamlarda, haritalama işlemi, Eşzamanlı Konum Belirleme ve Haritalama (SLAM) gibi algılama tabanlı algoritmalarla birleştirilmiş Atalet Ölçüm Birimleri’ne (IMU’lar) dayanır. Geleneksel doğrudan coğrafi referanslamadan farklı olarak, bu yaklaşım GNSS ’e bağlı değildir; bunun yerine, doğru konumlandırmayı sağlamak için IMU verilerini LiDAR, kameralar veya derinlik sensörleriyle birlikte kullanır.
SLAM, ortamı sürekli olarak haritalandırırken aynı anda sistemin ortam içindeki konumunu tahmin ederek çalışır. Ancak, özellikle özellik açısından yoksul alanlarda veya dinamik ortamlarda, SLAM tek başına sapma sorunları yaşayabilir. Üst düzey IMU’lar, SLAM tabanlı haritalamayı stabilize etmede hayati bir rol oynar ve görsel girdilerin güvenilir olmadığı durumlarda bile tutarlı hareket izleme sağlar. Yüksek hassasiyetli, düşük sapmalı bir IMU entegre edilerek, haritalama uygulamalarında SLAM performansını iyileştirmek mümkündür.
Nitekim, IMU sapma birikimini azaltarak daha uzun süreler boyunca doğru konumlandırmayı sürdürür ve karanlık odalar veya belirgin özelliklerin bulunmadığı koridorlar gibi düşük görüş koşullarında güvenilirliği artırır. Bu kombinasyon, uzamsal tutarlılığını koruyan ve harici veri kümeleriyle iyi bir şekilde uyumlu olan doğru iç mekan haritalarının oluşturulmasını sağlar.
Sonuç olarak, sistem iş akışlarını kolaylaştırır ve tamamen GNSS-denied ortamlarda bile işbirliğine dayalı haritalama çabalarını iyileştirir.
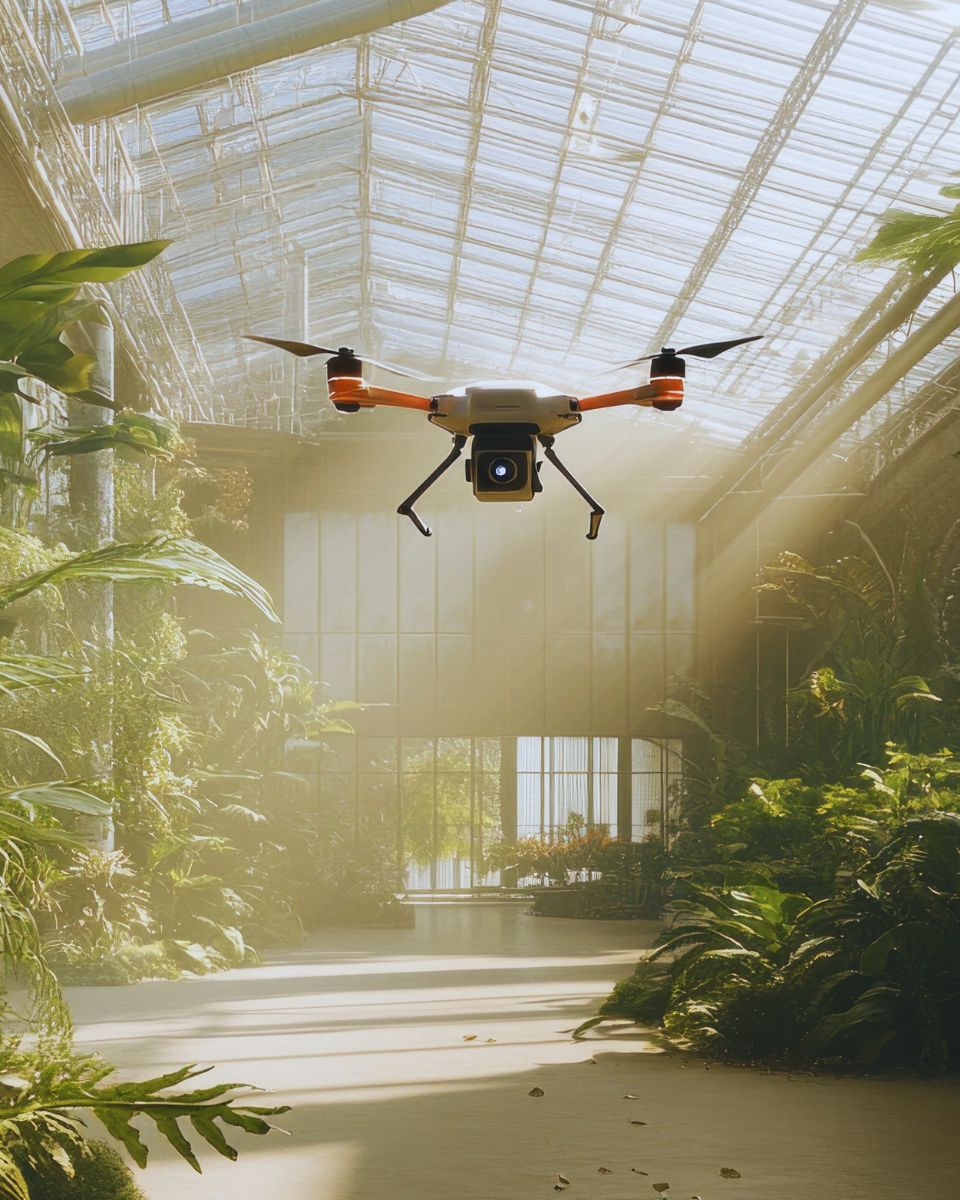
İç mekan haritalama çözümlerimizi keşfedin
Hareket ve navigasyon ürünlerimiz, iç mekan haritalama sistemleriyle sorunsuz bir şekilde entegre olur. Son teknoloji ürünü atalet sistemlerimiz, en zorlu ortamlarda bile yüksek kaliteli iç mekan haritaları oluşturmak için ihtiyaç duyduğunuz doğruluğu ve güvenilirliği sağlar.
İç mekan haritalama için ister mobil robotlar ister taşınabilir sistemler kullanıyor olun, ürünlerimiz doğru haritalar oluşturmak için gereken hassasiyeti, performansı ve iş akışını sunar. Sistemlerimiz, endüstriyel denetimler, tesis yönetimi, acil durum müdahalesi ve daha fazlasını içeren çok çeşitli uygulamalar için idealdir.

Quanta Plus

Qinertia GNSS-INS
Harita uygulamaları broşürü
Broşürümüzü doğrudan e-posta kutunuza alın!
Örnek olay incelemeleri
Vaka çalışmalarımızı inceleyerek, dünya çapındaki ekiplerin atalet çözümlerimizi çeşitli iç mekan haritalama uygulamalarına nasıl başarıyla entegre ettiklerini görün. Karmaşık tesislerde yol bulan depo robotlarından, iç mekanların doğru 3B haritalarını oluşturan insansız hava araçlarına kadar, ürünlerimiz haritalama projelerinin verimliliğini ve doğruluğunu artırmada önemli bir rol oynamıştır.
Sistemlerimizin gerçek hayattaki kullanım örneklerini görün. Vaka çalışmalarımızı okuyarak, SBG Systems adresindeki çözümlerimizin haritalama çözümlerinize nasıl hassasiyet ve güvenilirlik kazandırabileceğini öğrenin.
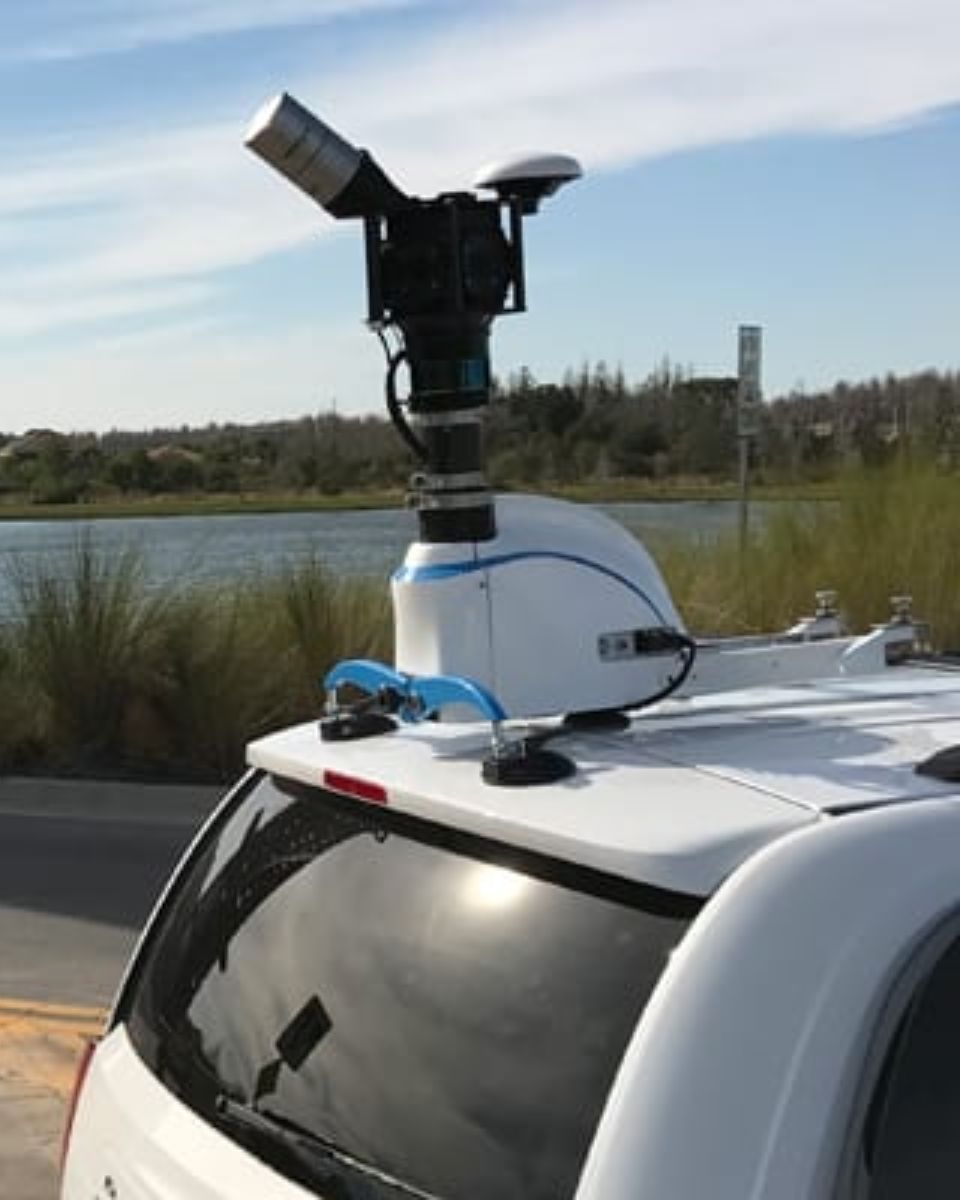
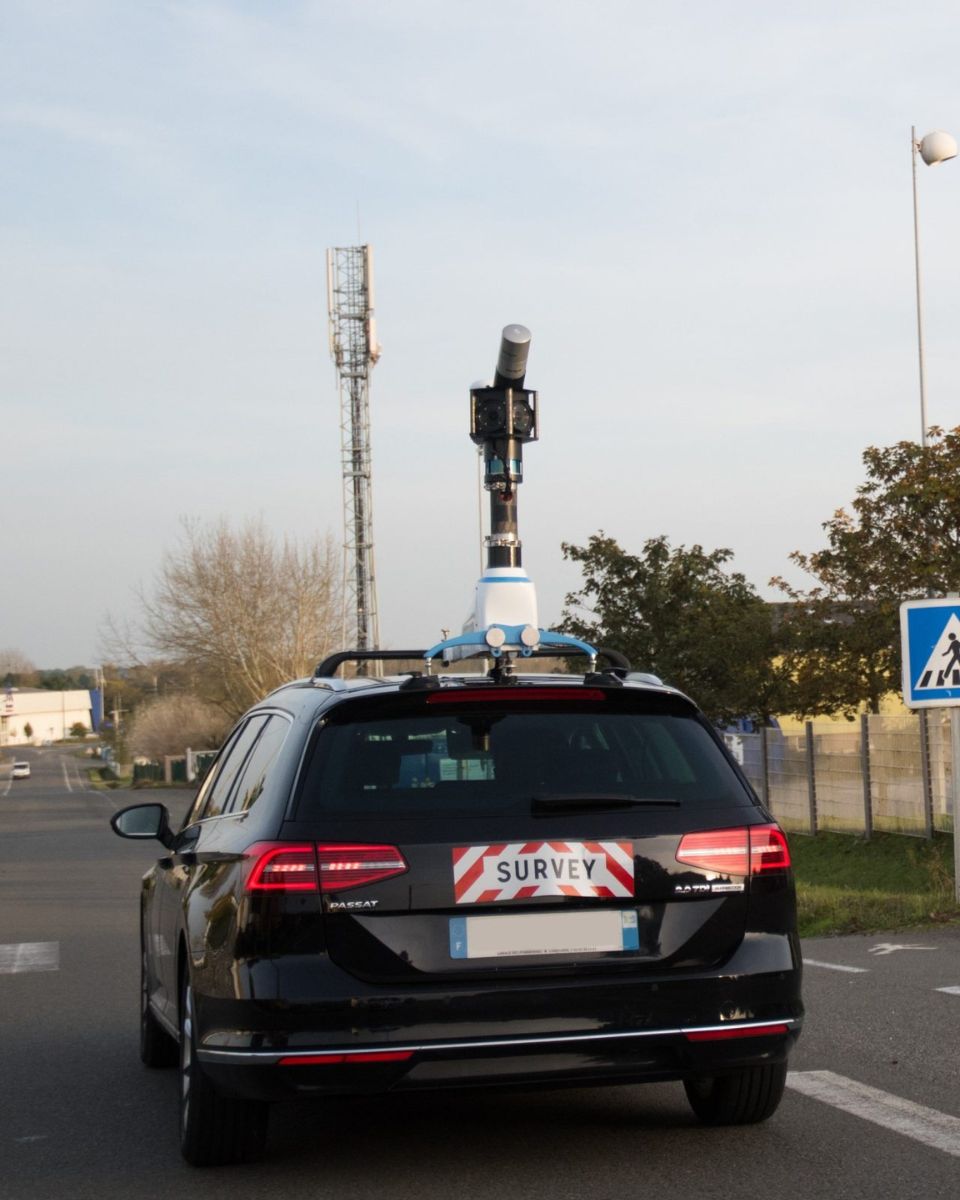



Hakkımızda konuşuyorlar
Müşterilerimiz, endüstriyel üreticilerden acil durum müdahale ekiplerine kadar geniş bir yelpazede yer almaktadır ve bu müşteriler, gözlem engelli ortamlarda ( GNSS) doğru ve güvenilir haritalar oluşturmak için atalet sistemlerimize güvenmektedir.
Memnun müşterilerimizin arasına katılın ve sektör lideri çözümlerimizle iç mekan haritalama ihtiyaçlarınızı nasıl karşılayabileceğimiz hakkında daha fazla bilgi edinin.



Diğer anket uygulamalarını keşfedin
Çeşitli ölçüm ihtiyaçlarınız için gelişmiş atalet navigasyon çözümlerimizin gücünden yararlanın. Bu çözümler kara, hava ve deniz operasyonlarını destekler. Teknolojimiz, her türlü ortamda güvenilir veriler, yüksek hassasiyet ve tutarlı performans sunar.
Sorularınız var mı?
İç mekan haritalama sistemlerinin nasıl çalıştığını merak mı ediyorsunuz? Atalet sistemlerinin, “ GNSS ” (GPS sinyallerinin alınamadığı) ortamlarda doğru haritalamaya nasıl katkıda bulunduğunu daha ayrıntılı olarak öğrenmek mi istiyorsunuz? SSS bölümümüzde, iç mekan haritalama sistemleriyle ilgili en sık sorulan soruların yanıtlarını bulabilirsiniz; bu bilgiler arasında kullanılan teknolojiler, en iyi uygulamalar ve ürünlerimizi çözümlerinize nasıl entegre edebileceğiniz de yer almaktadır.
İç mekan konum belirleme sistemi nedir?
İç Mekan Konum Belirleme Sistemi (IPS), GNSS sinyallerinin zayıf olabileceği veya hiç bulunmayabileceği binalar gibi kapalı alanlarda nesnelerin veya kişilerin konumlarını doğru bir şekilde belirleyen özel bir teknolojidir. IPS, alışveriş merkezleri, havalimanları, hastaneler ve depolar gibi ortamlarda hassas konum bilgileri sağlamak için çeşitli teknikler kullanır.
IPS, konum belirleme amacıyla aşağıdakiler dahil olmak üzere çeşitli teknolojilerden yararlanabilir:
- Wi-Fi: Konum tahmininde birden fazla erişim noktasından gelen sinyal gücü ve üçgenleme yöntemini kullanır.
- Bluetooth Low Energy (BLE): İzleme amacıyla yakındaki cihazlara sinyal gönderen işaretçiler kullanır.
- Ultrason: Genellikle mobil cihaz sensörleriyle birlikte, konumun doğru bir şekilde tespit edilmesi için ses dalgalarını kullanır.
- RFID (Radyo Frekansı Tanımlama): Gerçek zamanlı takip amacıyla ürünlerin üzerine yerleştirilen etiketleri içerir.
- Atalet Ölçüm Birimleri (IMU'lar): Bu sensörler hareketi ve yönelimi izler; diğer yöntemlerle birleştirildiğinde konum doğruluğunu artırır.
İç mekanın ayrıntılı bir dijital haritası, doğru konum belirleme için vazgeçilmezdir; bu sırada mobil cihazlar veya özel ekipmanlar, konum belirleme altyapısından sinyalleri toplar.
IPS, navigasyonu geliştirir, varlıkları takip eder, acil durum hizmetlerine destek olur, perakende davranışlarını analiz eder ve akıllı bina sistemlerine entegre olur; böylece geleneksel GNSS ’ın yetersiz kaldığı alanlarda operasyonel verimliliği önemli ölçüde artırır.
SLAM ne anlama gelir?
SLAM (Simultaneous Localization and Mapping), robotik ve bilgisayar görme alanlarında, bilinmeyen bir ortamın haritasını oluştururken aynı zamanda bir ajanın o ortamdaki konumunu takip etmek için kullanılan bir hesaplama tekniğidir. Bu teknik, iç mekanlar veya yoğun kentsel alanlar gibi “ GNSS ”ın kullanılamadığı durumlarda özellikle yararlıdır.
SLAM sistemleri, ajanın konumunu ve yönelimini gerçek zamanlı olarak belirler. Bu, robotun veya cihazın ortamda ilerlerken hareketinin izlenmesini içerir. Ajan hareket ederken, SLAM sistemi ortamın bir haritasını oluşturur. Bu, çevrenin yerleşimini, engellerini ve özelliklerini yansıtan 2B veya 3B bir temsil olabilir.
Bu sistemler, çevreyle ilgili veri toplamak için genellikle kameralar, LiDAR veya atalet ölçüm birimleri (IMU’lar) gibi çok sayıda sensör kullanır. Bu veriler, hem konum belirleme hem de haritalama işlemlerinin doğruluğunu artırmak amacıyla birleştirilir.
SLAM algoritmaları, gelen verileri işleyerek haritayı ve ajanın konumunu sürekli olarak günceller. Bu süreç, filtreleme ve optimizasyon teknikleri de dahil olmak üzere karmaşık matematiksel hesaplamaları içerir.
Fotogrametri nedir?
Fotogrametri, nesnelerin veya ortamların mesafelerini, boyutlarını ve özelliklerini ölçmek ve haritalandırmak için fotoğrafların kullanıldığı bilim ve tekniktir. Fotogrametri, farklı açılardan çekilmiş üst üste binen görüntüleri analiz ederek, doğru 3B modellerin, haritaların veya ölçümlerin oluşturulmasını sağlar. Bu süreç, üçgenleme ilkelerini kullanarak birden fazla fotoğrafta ortak noktaları belirleyip bunların uzaydaki konumlarını hesaplamak suretiyle işler.
Fotogrametri, aşağıdakiler gibi çeşitli alanlarda yaygın olarak kullanılmaktadır:
- Fotogrametrik topografik haritalama: Manzaraların ve kentsel alanların 3B haritalarının oluşturulması.
- Mimarlık ve mühendislik: Bina belgeleri ve yapısal analiz için.
- Arkeolojide fotogrametri: Kazı alanlarının ve eserlerin belgelenmesi ve yeniden canlandırılması.
- Hava fotogrametrisi ölçümleri: Arazi ölçümü ve inşaat planlaması için.
- Ormancılık ve tarım: Ekinlerin, ormanların ve arazi kullanımındaki değişikliklerin izlenmesi.
Fotogrametri, modern insansız hava araçları (İHA) ile birleştirildiğinde, havadan görüntülerin hızlı bir şekilde toplanmasını sağlar ve bu da onu büyük ölçekli ölçüm, inşaat ve çevre izleme projeleri için verimli bir araç haline getirir.
LiDAR nedir?
LiDAR (Işık Algılama ve Mesafe Ölçümü), nesnelere veya yüzeylere olan mesafeleri ölçmek için lazer ışığı kullanan bir uzaktan algılama teknolojisidir. LiDAR, lazer darbeleri yayarak ve ışığın bir hedefe çarptıktan sonra geri dönmesi için geçen süreyi ölçerek, çevrenin şekli ve özellikleri hakkında hassas, üç boyutlu bilgiler üretebilir. Genellikle Dünya yüzeyinin, yapıların ve bitki örtüsünün yüksek çözünürlüklü 3B haritalarını oluşturmak için kullanılır.
LiDAR sistemleri, aşağıdakiler de dahil olmak üzere çeşitli sektörlerde yaygın olarak kullanılmaktadır:
- Topografik haritalama: Arazileri, ormanları ve kentsel ortamları ölçmek amacıyla.
- Otonom Lidar araçları: Navigasyon ve engel algılama amacıyla.
- Tarım: Mahsulleri ve tarla koşullarını izlemek.
- Çevresel izleme: Sel modellemesi, kıyı şeridi erozyonu ve daha fazlası için.
LiDAR sensörleri, insansız hava araçlarına, uçaklara veya araçlara monte edilebilir ve bu sayede geniş alanlarda hızlı veri toplanmasını sağlar. Bu teknoloji, yoğun ormanlar veya engebeli araziler gibi zorlu ortamlarda bile ayrıntılı ve doğru ölçümler sunma yeteneği nedeniyle büyük beğeni toplamaktadır.
IMU u nedir?
Atalet Ölçüm Birimi (IMU), bir platformun doğrusal ivmelerini ve açısal dönme hızlarını ölçerek hareketini ve yönelimini belirleyen kompakt bir sensör modülüdür. Temel olarak, bir IMU , altı ölçüm derecesi sağlamak üzere ortogonal eksenler boyunca düzenlenmiş üç ivmeölçer ve üç jiroskopu bir araya getirir.
İvmeölçerler, platformun uzayda nasıl ivme kazandığını algılarken, jiroskoplar ise platformun nasıl döndüğünü izler. Bu ölçümleri birlikte işleyerek, bir İ IMU u (IMU), herhangi bir harici sinyale bağlı kalmadan hız, konum ve yön değişiklikleri hakkında hassas bilgiler sağlar. Bu da IMU'ları, GPS'in kullanılamadığı, güvenilir olmadığı veya kasıtlı olarak engellendiği ortamlarda navigasyon için vazgeçilmez kılar. IMU'ların performansı, büyük ölçüde sensör kalitesine, kalibrasyona ve sapmalar, gürültü, ölçek faktörleri ve hizalama hataları gibi hataların ne kadar iyi kontrol edildiğine bağlıdır.
Yüksek kaliteli IMU’lar, hataların zamanla hızla birikmemesini sağlamak için gelişmiş kalibrasyon, termal telafi, titreşim filtreleme ve sapma kararlılığı mekanizmalarına sahiptir. Bu özellikleri sayesinde IMU’lar, İHA’lardan, oyalanma mühimmatlarından ve otonom araçlardan AUV’lere, robotik sistemlereve endüstriyel stabilizasyon sistemlerinekadar geniş bir uygulama yelpazesinde kullanılmakta ve en zorlu operasyon koşullarında bile hareket ve yönelim konusunda sağlam ve kesintisiz bir farkındalık sağlamaktadır.
Referans çerçevesi nedir?
Bir referans çerçevesi, temelde nesnelerin konumunu, hareketini ve yönelimini tanımlamak için kullandığınız bir koordinat sistemidir. Atalet navigasyonunda, bu referans çerçevesi, ivmeölçerler, jiroskoplar ve manyetometreler gibi sensörlerden elde edilen ölçümleri tutarlı ve anlamlı bir şekilde ifade etmenizi sağlayan matematiksel temeli oluşturur.
Çalıştığınız her vektör (ivme, hız, konum), seçilen bir referans sistemine göre tanımlanır; bu nedenle bu referans sistemlerini seçmek ve anlamak hayati önem taşır. Uygulamada, iki geniş kategoriyle karşı karşıya kalırız: atalet referans sistemleri ve atalet dışı referans sistemleri.
Atalet sistemi, ya tamamen hareketsiz olan ya da sabit bir hızla hareket eden, dönme veya ivme içermeyen bir sistemdir; bu sistemde Newton yasaları doğrudan uygulanabilir. Dünya üzerinde gerçek atalet sistemleri bulunmadığından, bunlara yaklaşık bir yaklaşım uygularız; genellikle yüksek irtifa veya uzay uygulamaları için Dünya Merkezli Atalet (ECI) sistemini kullanırız.
Çoğu kara ve deniz operasyonunda, Dünya Merkezli ve Dünya Sabitli (ECEF) koordinat sistemi gibi atalet dışı koordinat sistemlerine ya da Kuzey-Doğu-Aşağı (NED) veya Doğu-Kuzey-Yukarı (ENU) gibi yerel navigasyon koordinat sistemlerine dayanırız. Bu koordinat sistemleri Dünya ile birlikte döner ve yerçekimini içerir; bu nedenle hareket denklemlerinde Coriolis ve merkezkaç etkileri dikkate alınmalıdır.
INS 'da, araca bağlı gövde referans sistemi, ham IMU verilerinin ölçüldüğü sistemdir; navigasyon referans sistemi ise hız, duruş ve konumu ifade etmek istediğiniz sistemdir; atalet referans sistemi ise ideal matematiksel referans olarak bu sistemlerin üzerinde yer alır. Dönme matrisleri, kuaterniyonlar veya yön kosinüs matrisleri aracılığıyla gerçekleştirilen bu çerçeveler arasındaki dönüşümler, sistemin yönelimini aktarmasına ve ivmeleri hız ve konuma entegre etmesine olanak tanır. Sonuç olarak, bir referans çerçeve, ham atalet ölçümlerini kullanılabilir navigasyon bilgilerine dönüştüren ortak bir “dil” sağlar.
