Coast Autonomous, sürücüsüz servis aracın Ellipse-D ile donatıyor
Atalet sensörümüz, müşterimizin otonom servis aracı çözümü için geliştirdiği 7 katmanlı haritalama ve konum belirleme sisteminin bir parçasıdır.
“Ellipse-D, tamamen entegre bir INS/GNSS olup, çözümümüze uygulanması son derece kolaydır.” | Coast Autonomous
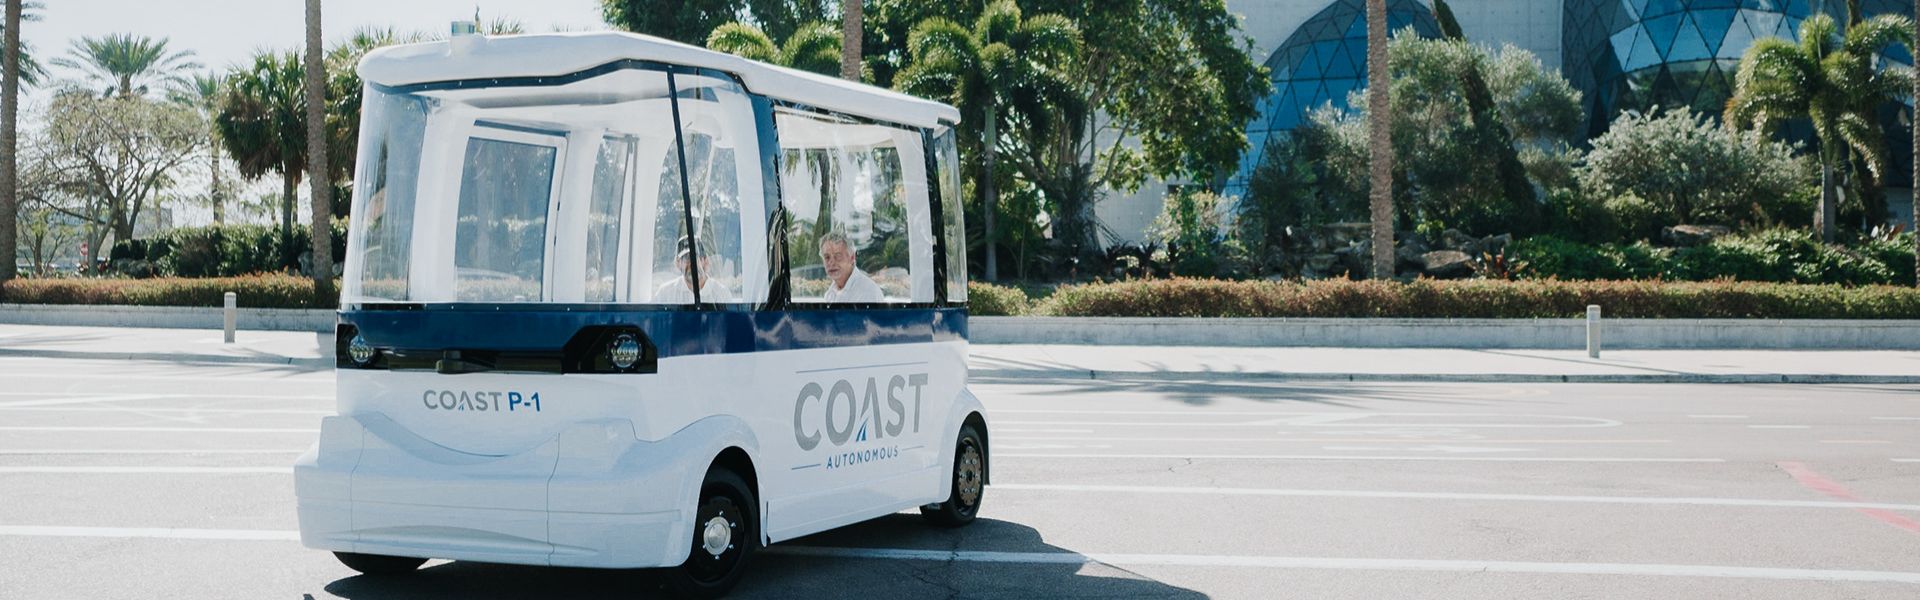
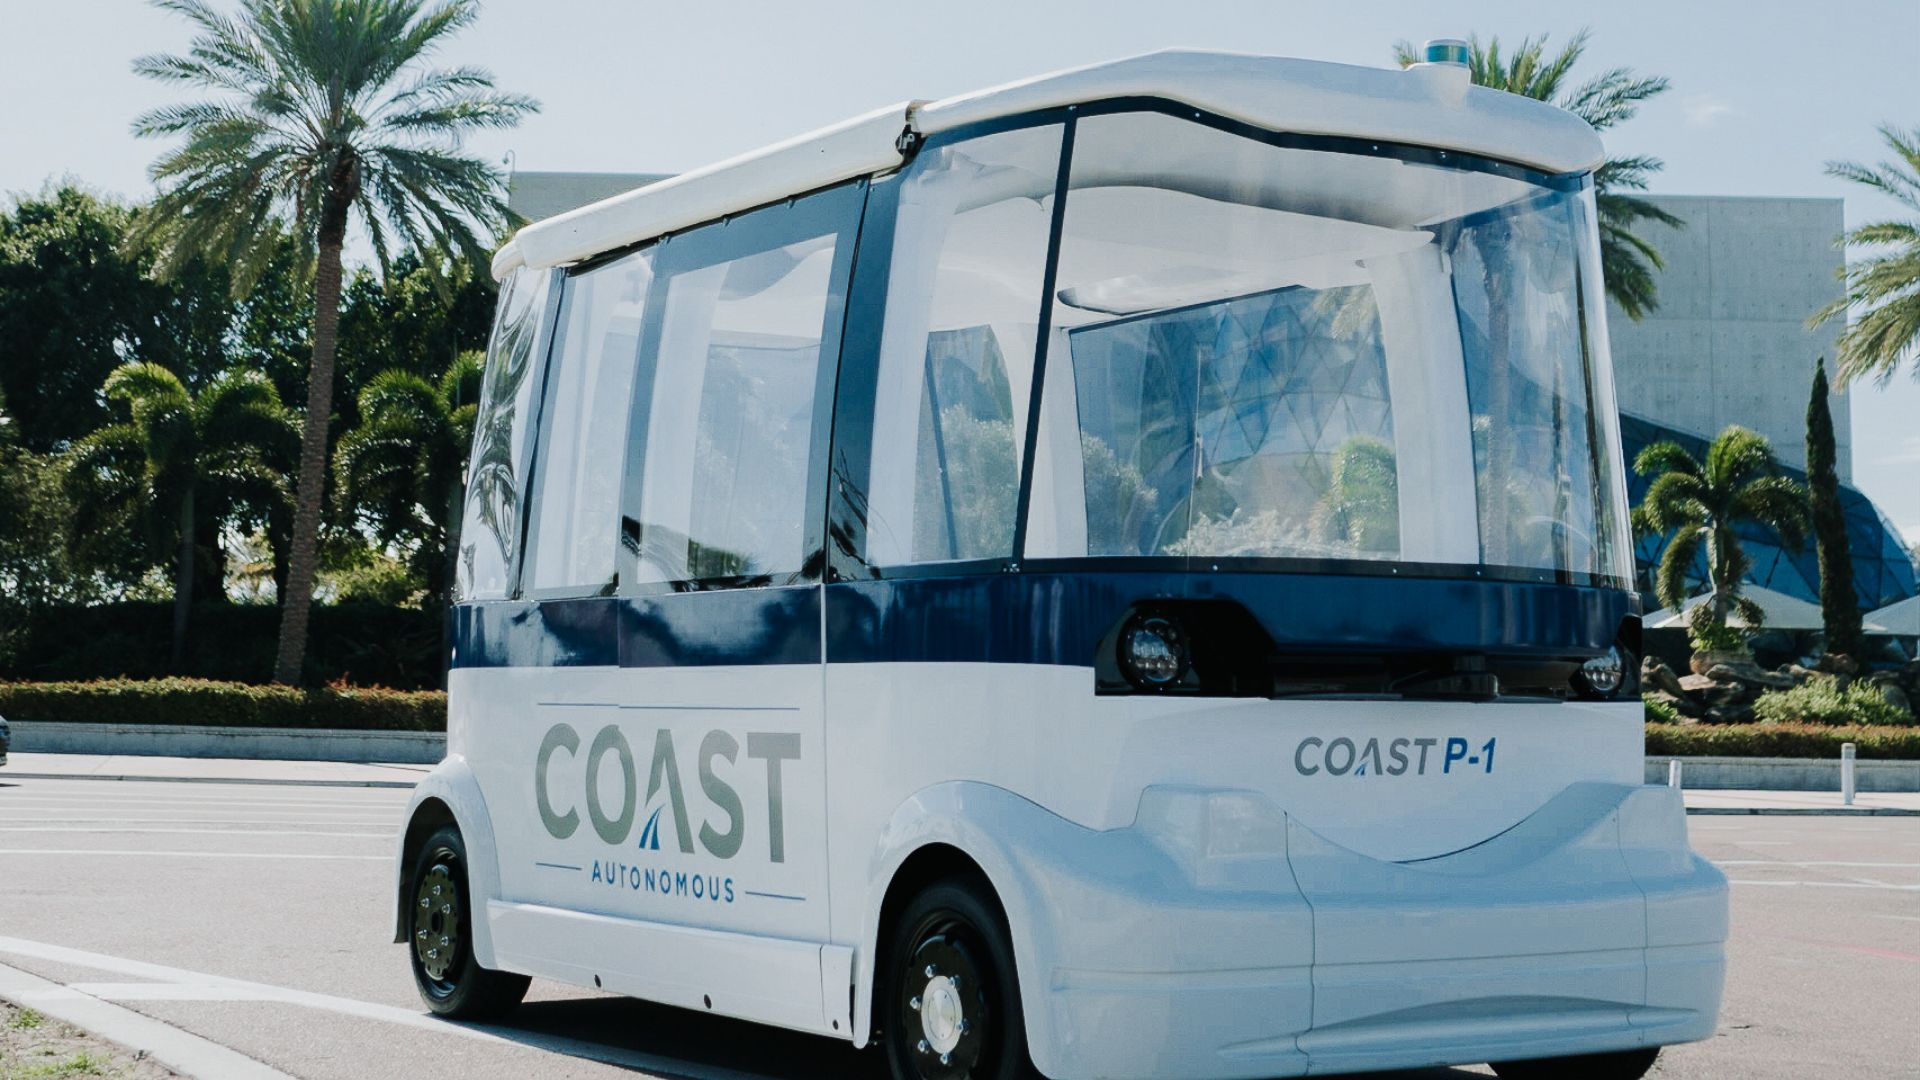
Değerli iş ortağımız Coast Autonomous, otonom mobilite çözümleri sunan bir şirkettir. Otonom golf arabalarından hizmet araçlarına kadar geniş bir yelpazede çözümler sunmaktadır. Bu çözümler, en yeni P-1 sürücüsüz servis aracında Ellipse-D atalet navigasyon sensörümüzü entegre etmiştir.
Kentsel ortamlarda sürücüsüz ulaşım çözümleri
Coast Autonomous, “şehri insanlara geri vermek” fikriyle P-1 otonom servis aracını geliştirdi.
Bu sürücüsüz servis aracı, kentsel ortamlar veya kampüsler gibi yaya alanlarında insanları taşımak üzere tasarlanmıştır. Hem karma trafikte hem de yüksek hızlı şeritlerde çalışabilir.
Bu tür bir servis aracının geliştirilmesinde öne çıkan üç temel özellik güvenlik, yolcu deneyimi ve uygun hızdır; araç, hızını ve davranışını belirlemek için sürekli olarak çevresini analiz eder.
Coast Autonomous teknolojisi, farklı hızlarda sorunsuz duruşlarla güvenli ve konforlu bir yolculuk sağlar.
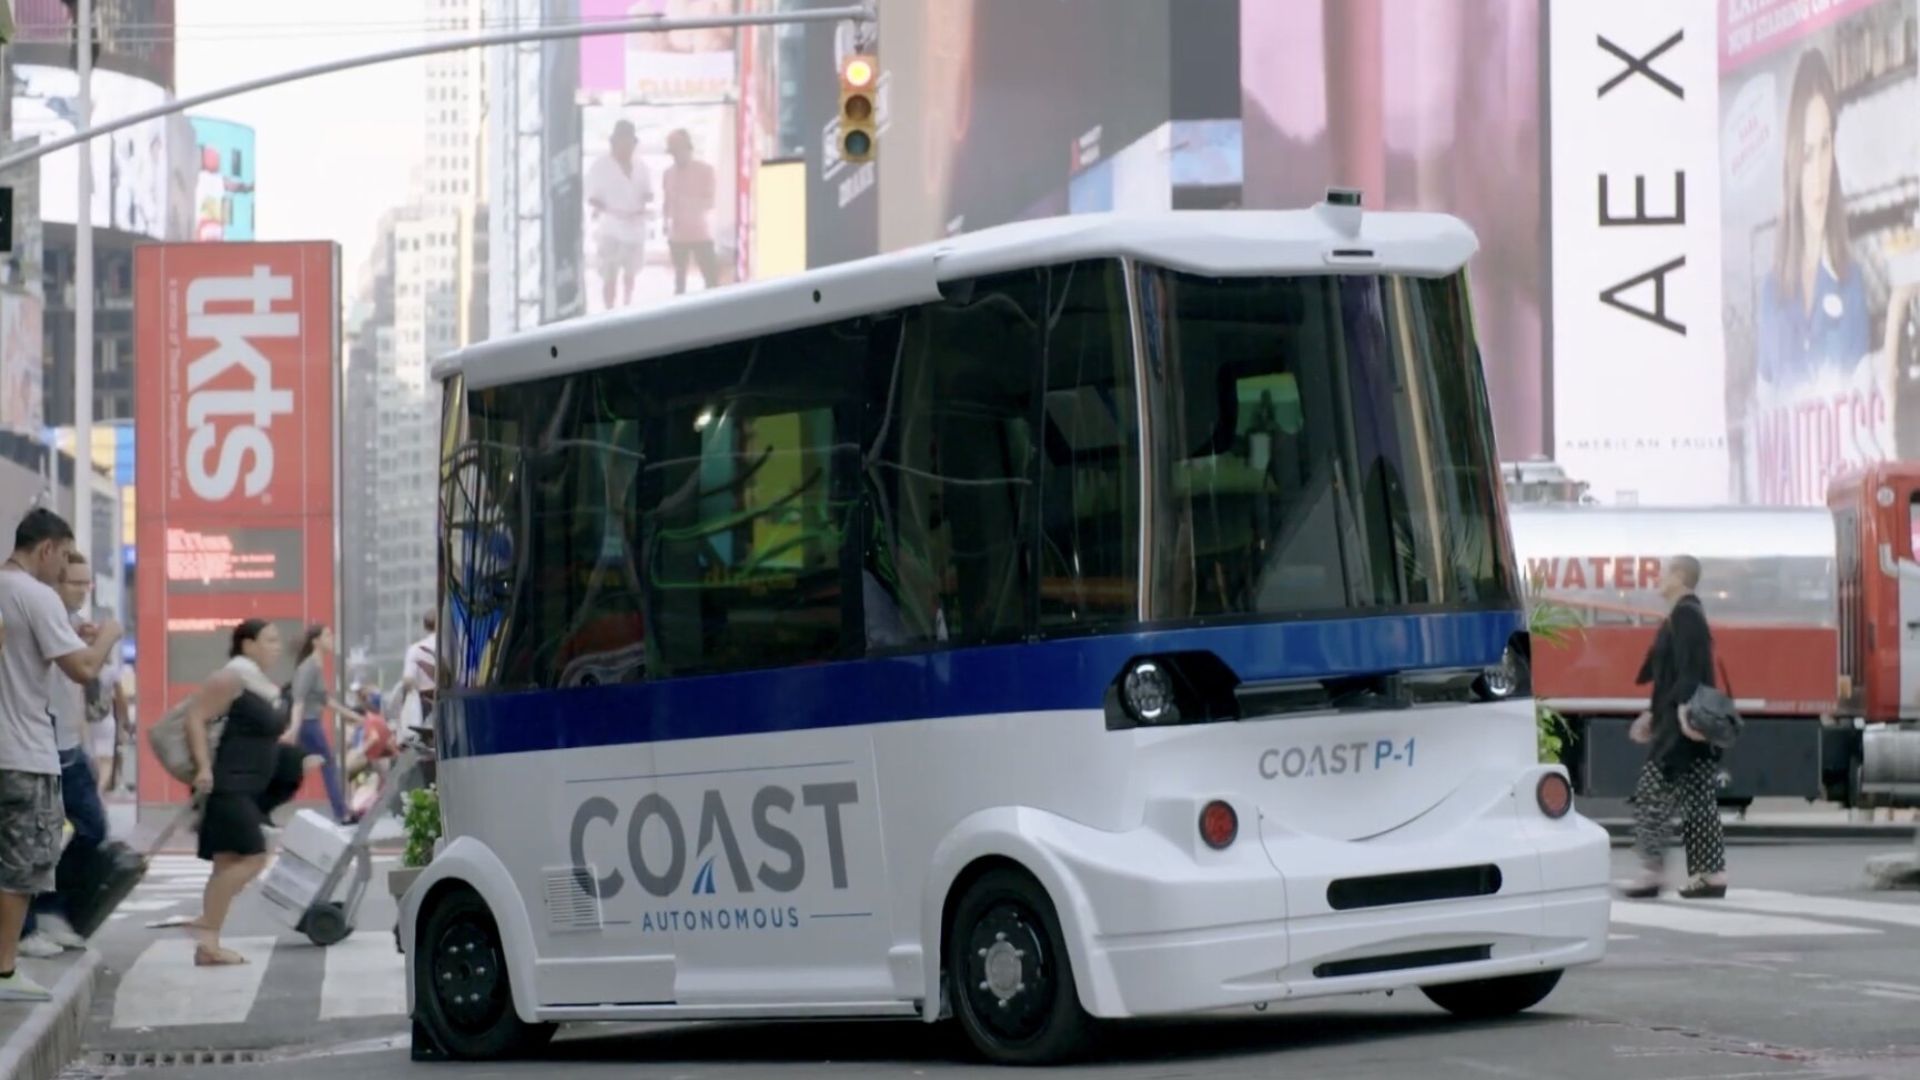
Bu çözüm, yedi ülkede 60'tan fazla kez başarıyla test edilmiş ve 120.000'den fazla yolcuyu güvenli bir şekilde taşımıştır. Denemelerden biri, “ GNSS için son derece zor bir bölge” olarak bilinen New York Şehri’ndeki Broadway’in kalabalık yaya bölgesinde gerçekleştirilmiştir.
Sürücüsüz servis aracının konumunu ve yönünü belirleyin
Şirket, robotik ve yapay zeka (AI), filo yönetimi ve denetimi ile konum belirleme ve haritalama özelliklerini içeren, tam entegre bir 6 Seviyeli Otonom Sistem geliştirdi.
Servis aracını bir robotik yazılım kontrol ederken, yapay zeka aracın nasıl davranması gerektiğini belirler ve çevresine göre kararlar alır.
Haritalama ve konum belirleme konusunda ise şirket, navigasyon için yalnızca GPS/GNSS ’e veya işaretçilere güvenmemektedir.
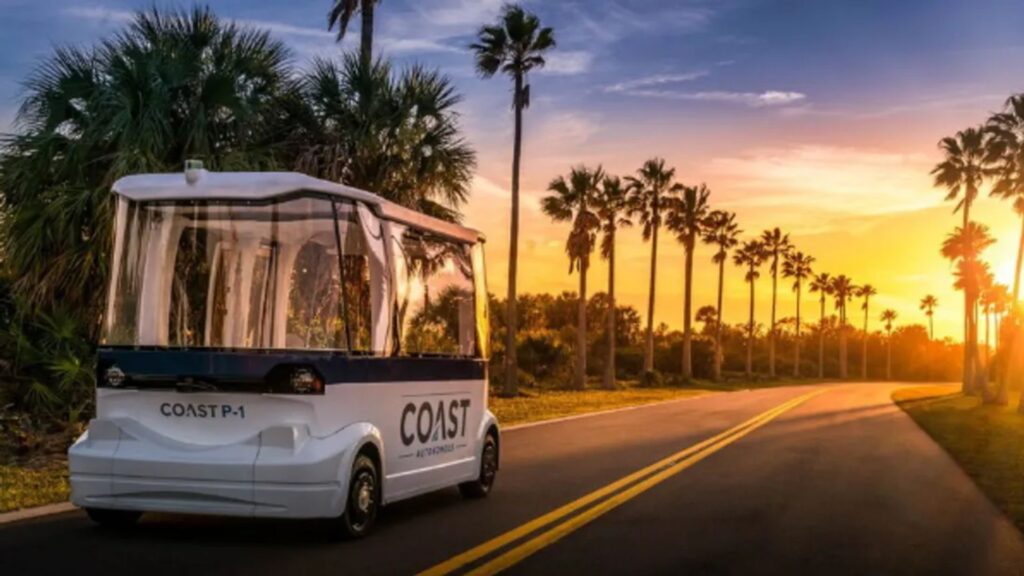
Atalet ve SLAM gibi 7 farklı teknolojiyi kullanarak tam bir sistem kurdular. Bu sayede mekik, kapalı alanlarda ve hatta binaların yakınında veya kanopilerin altında gibi zorlu koşullarda bile yol bulabiliyor.
Bu teknolojiler birbirini tamamlayıcı nitelikte olduğundan, sistem belirli bir anda veya herhangi bir ortamda kullanılacak en uygun teknolojiyi belirleyebiliyor.
Yedi konum belirleme katmanı şunlardır:
– Optik SLAM.
– SBG Ellipse-D RTK GNSS/INS çift antenli GNSS hız sensörlü
– Tahmini konum belirleme için odometri
– 2D LiDAR SLAM
– 3D LiDAR SLAM
RTK GNSS/INS daha küçük ve daha ucuz hale geldiğinde
Ellipse-D, çift antenli ve çift frekanslı bir RTK GNSS entegre eden ve aynı zamanda Post-Processing yazılımımız Qinertia ile uyumlu bir Atalet Navigasyon Sistemi idi.
Ellipse Serisi ürün yelpazesinin tamamı yakın zamanda yenilendiğinden, bu çözüm artık Ellipse-D 3. Nesil ile değiştirilmiştir.
Bu yeni INS/GNSS , önceki tüm özelliklerini daha küçük boyut ve ağırlıkta bir pakette korurken, üst düzey filtreleme imkanı sunan güçlü bir 64 bit mimariye sahiptir.
Güç tüketimi de azaltılmıştır. Otomotiv uygulamaları için tasarlanan bu cihaz, gelişmiş kestirimsel konum belirleme doğruluğu sağlamak üzere kilometre sayacı girişini Pulse veya CAN OBDII ile birleştirebilir.
Ellipse-D
Ellipse-D, Post-Processing yazılımımız Qinertia ile uyumlu, çift antenli ve çift frekanslı bir RTK GNSS entegre eden bir atalet navigasyon sistemidir.
Robotik ve jeo-uzamsal uygulamalar için tasarlanan bu sistem, gelişmiş kestirimsel navigasyon doğruluğu sağlamak üzere odometre verilerini Pulse veya CAN OBDII ile birleştirebilir.

Ellipse-D için fiyat teklifi isteyin
Sorularınız var mı?
Sıkça Sorulan Sorular bölümümüze hoş geldiniz! Burada, sunduğumuz uygulamalarla ilgili en sık sorulan soruların yanıtlarını bulabilirsiniz. Aradığınız cevabı bulamazsanız, lütfen doğrudan bizimle iletişime geçmekten çekinmeyin!
Otonom araçların otonomi seviyeleri nelerdir?
Otonom araçların otonomi seviyeleri, Otomotiv Mühendisleri Derneği (SAE) tarafından altı seviyeye (Seviye 0’dan Seviye 5’e kadar) sınıflandırılır ve bu sınıflandırma, araç çalışmasındaki otomasyonun derecesini tanımlar. İşte ayrıntıları:
- Seviye 0: Otomasyon Yok – İnsan sürücü, uyarılar ve ikazlar gibi yalnızca pasif sistemlerin desteğiyle, her an aracın kontrolünü tamamen elinde tutar.
- Seviye 1: Sürücü Yardımı – Araç, direksiyon veya hızlanma/yavaşlama konusunda destek sağlayabilir; ancak insan sürücünün kontrolü elinde tutması ve çevreyi izlemesi gerekir (örneğin, uyarlanabilir hız sabitleyici).
- Seviye 2: Kısmi Otomasyon – Araç, hem direksiyonu hem de hızlanma/yavaşlamayı aynı anda kontrol edebilir; ancak sürücünün dikkatini vermesi ve her an kontrolü devralmaya hazır olması gerekir (örneğin, Tesla’nın Otopilot sistemi, GM’nin Super Cruise sistemi).
- Seviye 3: Koşullu Otomasyon – Araç, belirli koşullarda sürüşün tüm unsurlarını üstlenebilir; ancak insan sürücü, sistem tarafından talep edildiğinde müdahale etmeye hazır olmalıdır (örneğin, otoyol sürüşü). Sürücünün aktif olarak durumu izlemesi gerekmez, ancak uyanık kalması gerekir.
- Seviye 4: Yüksek Otomasyon – Araç, belirli koşullar veya ortamlar (örneğin kentsel alanlar veya otoyollar) içinde insan müdahalesi olmaksızın tüm sürüş görevlerini otonom olarak yerine getirebilir. Ancak, diğer ortamlarda veya özel durumlarda, bir kişinin sürüşü devralması gerekebilir.
- Seviye 5: Tam Otomasyon – Araç tamamen otonomdur ve her koşulda, herhangi bir insan müdahalesi olmaksızın tüm sürüş görevlerini yerine getirebilir. Sürücüye gerek yoktur ve araç her yerde, her koşulda çalışabilir.
Bu seviyeler, temel sürücü destek sistemlerinden tam otonomiye kadar otonom araç teknolojisinin gelişimini tanımlamaya yardımcı olur.
Otonom inşaat sistemlerinde coğrafi referanslama nedir?
Otonom inşaat sistemlerinde coğrafi referanslama, haritalar, modeller veya sensör ölçümleri gibi inşaat verilerinin gerçek dünyadaki coğrafi koordinatlarla eşleştirilmesi sürecini ifade eder. Bu, insansız hava araçları, robotlar veya ağır iş makineleri gibi otonom makineler tarafından toplanan veya üretilen tüm verilerin, enlem, boylam ve rakım gibi küresel bir koordinat sisteminde doğru bir şekilde konumlandırılmasını sağlar.
Otonom inşaat bağlamında, coğrafi referanslama, makinelerin geniş şantiyelerde hassas bir şekilde çalışmasını sağlamak açısından hayati önem taşır. Bu teknoloji, GNSS (Küresel Navigasyon Uydu Sistemleri) gibi uydu tabanlı konum belirleme teknolojilerini kullanarak projeyi gerçek dünyadaki bir konuma bağlayarak yapıların, malzemelerin ve ekipmanların doğru bir şekilde yerleştirilmesini sağlar.
Coğrafi referanslama, kazı, tesviye veya malzeme dökümü gibi işlerin otomatikleştirilmesini ve hassas bir şekilde kontrol edilmesini sağlayarak verimliliği artırır, hataları azaltır ve inşaatın tasarım şartnamelerine uygun şekilde yürütülmesini garanti eder. Ayrıca, ilerleme takibini, kalite kontrolünü ve Coğrafi Bilgi Sistemleri (GIS) ile Yapı Bilgi Modellemesi (BIM) ile entegrasyonu kolaylaştırarak proje yönetimini geliştirir.
IMU ile INS arasındaki fark nedir?
Atalet Ölçüm Birimi (IMU) ile Atalet Navigasyon Sistemi (INS) arasındaki fark, işlevsellikleri ve karmaşıklıklarında yatmaktadır.
IMU ( ), ivmeölçerler ve jiroskoplar tarafından ölçülen aracın doğrusal ivmesi ve açısal hızı hakkında ham veriler sağlar. Yuvarlanma, eğilme, sapma ve hareket hakkında bilgi verir, ancak konum veya navigasyon verilerini hesaplamaz. IMU , konum veya hızın belirlenebilmesi için harici işleme yönelik hareket ve yönelimle ilgili temel verileri iletmek üzere özel olarak tasarlanmıştır.
Öte yandan, INS ( ), IMU verileri gelişmiş algoritmalarla birleştirerek bir aracın zaman içindeki konumunu, hızını ve yönelimini hesaplar. Sensör füzyonu ve entegrasyonu için Kalman filtrelemesi gibi navigasyon algoritmalarını içerir. Bir INS , GNSS gibi harici konum belirleme sistemlerine bağımlı olmadan konum, hız ve yönelim dahil olmak üzere gerçek zamanlı navigasyon verileri sağlar.
Bu navigasyon sistemi genellikle kapsamlı navigasyon çözümleri gerektiren uygulamalarda, özellikle de askeri İHA’lar, gemiler ve denizaltılar gibi GNSS erişiminin engellendiği ortamlarda kullanılır.
GNSS 'in GPS'e göre farkı nedir?
GNSS "Global Navigation Satellite System" (Küresel Navigasyon Uydu Sistemi) ve " Global Positioning System" ( Küresel Konumlandırma Sistemi) kısaltmalarıdır. Bu terimler genellikle birbirinin yerine kullanılır, ancak uydu tabanlı navigasyon sistemleri kapsamında farklı kavramları ifade ederler.
GNSS tüm uydu navigasyon sistemlerini kapsayan genel bir terimdir; oysa GPS, özellikle ABD sistemini ifade eder. Bu terim, daha kapsamlı bir küresel kapsama alanı sunan birçok sistemi içerirken, GPS ise bu sistemlerden sadece biridir.
GNSS, birden fazla sistemden gelen verileri entegre ederek daha yüksek doğruluk ve güvenilirlik sağlarken, GPS tek başına kullanıldığında uydu erişilebilirliğine ve çevresel koşullara bağlı olarak bazı sınırlamalarla karşılaşılabilir.
