Otonom inşaat araçları için atalet sistemleri
INS veya atalet navigasyon sistemleri, karmaşık ortamlarda hassas konum belirleme ve hareket izleme sağlayarak otonom inşaat makineleri için hayati öneme sahiptir. INS sensörlerimiz, otonom kamyonlar, buldozerler, ekskavatörler ve vinçler gibi araçlara yol gösterir. Bu sensörler, gerçek zamanlı konum, hız ve yön verileri sunarak, GNSS kapsama alanının zayıf olduğu yerlerde bile güvenli ve verimli çalışmayı mümkün kılar.
Gerçek zamanlı kinematik (RTK) GNSS teknolojisiyle birleştirildiğinde, INS ürünümüz, tesviye, kazı ve malzeme yerleştirme gibi görevlerde santimetre düzeyinde doğruluk sağlar. Bu entegrasyon, hassasiyeti artırır, hataları azaltır ve proje gecikmelerini en aza indirir.
Ekskavatörler ve buldozerler gibi makineler, 24 saat boyunca çalışabilir ve minimum denetimle hafriyat ve tesviye işlerini tamamlayabilir. Bu, makinelerin yakıt tüketimini azaltmasına ve verimliliği artırmasına olanak tanır; sonuç olarak maliyet tasarrufu ve çevresel faydalar sağlanır.
Ölçme ve haritalama çözümleri
Atalet sistemleri, inşaat ölçüm ve haritalama uygulamalarında da hayati bir rol oynar. INS ve GNSS ile donatılmış drone’lar, havadan ölçümler yapmak için kullanılır. Bu cihazlar, inşaat sahalarının ayrıntılı topografik haritalarını ve 3B modellerini oluşturmak üzere yüksek çözünürlüklü görüntüler ve veriler toplar. Bu haritalar, şantiye koşulları hakkında değerli bilgiler sunarak proje yöneticilerinin ve mühendislerin bilinçli kararlar almasına yardımcı olur.
INS 'ın entegrasyonu, karmaşık arazi koşullarına sahip bölgelerde veya zayıf GNSS sinyallerinin olduğu yerlerde bile verilerin doğru bir şekilde coğrafi referanslanmasını sağlar. Ayrıca, INS donanımlı drone'lar inşaat sürecini sürekli olarak izleyebilir. Şantiye koşullarındaki değişiklikleri takip eder ve çalışmaların plana uygun şekilde tamamlandığından emin olurlar.
Bu düzeyde hassasiyet ve otomasyon, geleneksel ölçüm yöntemleri için gereken zaman ve iş gücünü önemli ölçüde azaltır.
İnşaat sahalarında artırılmış güvenlik
Dozerler, ekskavatörler, tekerlekli yükleyiciler ve nakliye kamyonları gibi otonom inşaat araçları, şantiyelerde güvenliğin artırılmasına katkıda bulunur.
İnşaat işi doğası gereği risklidir; işçiler ağır makineler, dengesiz arazi ve yüksek rakımlar gibi tehlikelere maruz kalır. Otonom makineler ve uzaktan kumandalı inşaat araçlarının kullanılmasıyla bu risklerin çoğu azaltılabilir.
Atalet sistemlerimiz, otonom inşaat ekipmanlarının konumu ve hareketi hakkında gerçek zamanlı veriler sağlar. Hassas kontrol elde edin ve kaza olasılığını azaltın.
Ayrıca, otonom insansız hava araçları, insan işçileri riske atmadan dengesiz yapılar veya derin kazı alanları gibi tehlikeli bölgeleri incelemek için kullanılabilir. Otomasyon ve hassas navigasyonun bu birleşimi, inşaat personeli için daha güvenli bir çalışma ortamı yaratmaya yardımcı olur.
Otonom inşaat için çözümler
Otonom makinelerin ve sistemlerin performansını artırmak üzere tasarlanmış geniş bir hareket ve navigasyon ürünleri yelpazesi sunuyoruz. “ GNSS ” teknolojisiyle entegre edilmiş yüksek hassasiyetli atalet sistemlerimiz, otonom inşaat projeleriniz için gerekli olan doğruluğu ve güvenilirliği sağlar. Bu sayede ekipmanlarınız, minimum insan müdahalesiyle tesviye, kazı ve malzeme yerleştirme gibi görevleri yerine getirebilir.

Ellipse-A

Ellipse-D

Ekinox Micro
Otonom uygulamalar broşürü
Broşürümüzü anında doğrudan e-posta kutunuza alın.
Örnek olay incelemeleri
Atalet ürünlerimizin inşaat sektörünü nasıl dönüştürdüğünü merak mı ediyorsunuz?
Vaka çalışmalarımız, SBG Systems’ teknolojisinin otonom inşaat projelerindeki gerçek hayattaki uygulamalarını öne çıkarıyor.
Örneğin, çözümlerimiz yol yapımı ve büyük ölçekli altyapı projelerine başarıyla entegre ediliyor.
Ayrıca, bu çözümler inşaat süreçleri genelinde verimliliği artırıyor, doğruluğu yükseltiyor ve güvenliği güçlendiriyor.




Hakkımızda konuşuyorlar
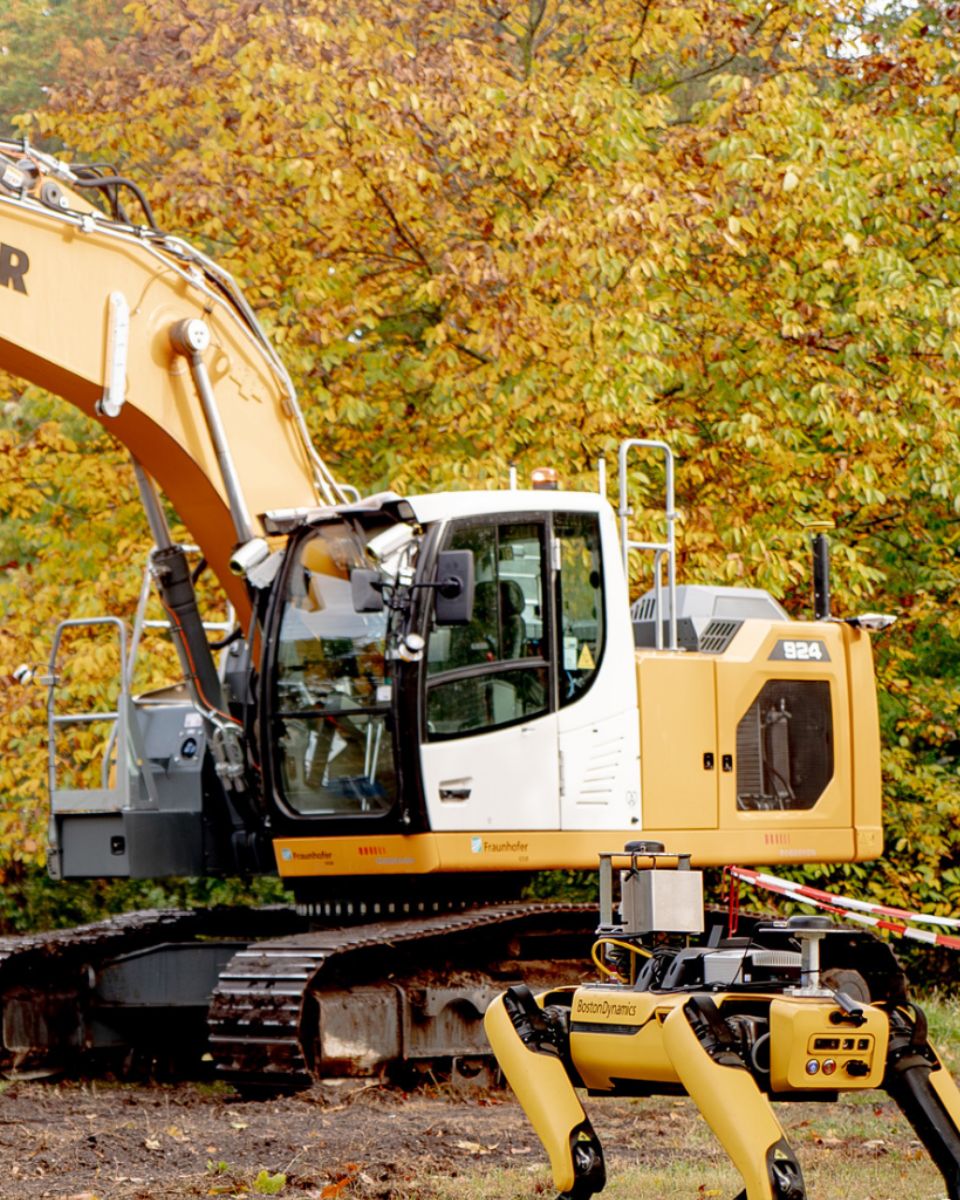
Teknolojimizi benimseyen yenilikçiler ve müşterilerimizden ilk elden dinleyin.
Müşterilerimizin yorumları ve başarı öyküleri, sensörlerimizin pratik yönlendirme ve sabitleme uygulamalarında yarattığı önemli etkiyi ortaya koymaktadır.



Diğer otonom endüstriyel uygulamaları keşfedin
Gelişmiş atalet navigasyon sistemlerimizin ve hareket sensörlerimizin, çok çeşitli otonom araç uygulamalarını nasıl dönüştürdüğünü keşfedin. Kara robotlarından su altı araçlarına kadar, çözümlerimiz çeşitli ve zorlu ortamlarda hassas ve güvenilir bir performans sağlar. En son teknolojiye sahip çözümlerimizle otonom teknolojilerin gelişimine nasıl destek olduğumuzu keşfedin.
Sorularınız var mı?
Otonom inşaat, hızla gelişen bir alandır ve projelerinizde bu teknolojilerden en iyi şekilde nasıl yararlanabileceğiniz konusunda sorularınız olabilir. SSS bölümümüz, bu konulara ilişkin net ve özlü cevaplar sunmaktadır. Bu bölüm, otonom inşaat, atalet sistemleri ve bunların pratik uygulamalarını kapsamaktadır.
AHRS ile INS arasındaki fark nedir?
Bir Tutum ve Yön Referans Sistemi (AHRS) ile bir Ataletli Navigasyon Sistemi (INS) arasındaki temel fark, işlevselliklerinde ve sağladıkları verilerin kapsamında yatmaktadır.
AHRS bir araç veya cihazın yönelim bilgilerini —özellikle de duruşunu (pitch, roll) ve seyrini (yaw)— sağlar. Yönelimi hesaplamak ve dengelemek için genellikle jiroskoplar, ivmeölçerler ve manyetometreler gibi sensörlerin bir kombinasyonunu kullanır. AHRS , üç eksende (yukarı-aşağı, sağa-sola ve sağa-sola) açısal konumu verir ve böylece sistemin uzaydaki yönelimini anlamasını sağlar. Genellikle havacılık, İHA’lar, robotik ve denizcilik sistemlerinde, araç kontrolü ve dengeleme için hayati önem taşıyan doğru konum ve yön verilerini sağlamak amacıyla kullanılır.
Bir INS , yalnızca yönlendirme verileri sağlamakla kalmaz ( AHRS gibi), aynı zamanda bir aracın konumunu, hızını ve ivmesini zaman içinde izler. GNSS gibi harici referanslara bağlı kalmadan 3 boyutlu uzaydaki hareketi tahmin etmek için atalet sensörlerini kullanır. AHRS (jiroskoplar, ivmeölçerler) içinde bulunan sensörleri bir araya getirir; ancak konum ve hız izleme için daha gelişmiş algoritmalar da içerebilir ve genellikle daha yüksek doğruluk elde etmek amacıyla GNSS gibi harici verilerle entegre olur.
Özetle, AHRS yönelim (konum ve seyir yönü) bilgilerine odaklanırken, INS konum, hız ve yönelim dahil olmak üzere eksiksiz bir navigasyon verileri seti sunmaktadır.
Gerçek Zamanlı Kinematik Nedir?
Gerçek Zamanlı Kinematik (RTK), Küresel Navigasyon Uydu Sistemi (GNSS) ölçümlerinden elde edilen konum verilerinin doğruluğunu artırmak için kullanılan hassas bir uydu navigasyon tekniğidir. Bu teknik, haritalama, tarım ve otonom araç navigasyonu gibi uygulamalarda yaygın olarak kullanılmaktadır.
GNSS sinyallerini alan ve konumunu yüksek doğrulukla hesaplayan bir baz istasyonu kullanılarak. Ardından, düzeltme verilerini bir veya daha fazla gezici alıcıya (rover) gerçek zamanlı olarak iletir. Gezici alıcılar, bu verileri kullanarak GNSS ölçümlerini ayarlar ve konum doğruluğunu artırır.
RTK, GNSS sinyallerini gerçek zamanlı olarak düzelterek santimetre düzeyinde bir doğruluk sağlar. Bu, genellikle birkaç metrelik bir doğruluk sunan standart GNSS konumlandırma yönteminden önemli ölçüde daha hassastır.
Baz istasyonundan gelen düzeltme verileri, radyo, hücresel ağlar veya internet gibi çeşitli iletişim yöntemleri aracılığıyla gezgin araçlara gönderilir. Bu gerçek zamanlı iletişim, dinamik operasyonlar sırasında doğruluğu korumak açısından hayati önem taşır.
Otonom inşaat sistemlerinde coğrafi referanslama nedir?
Otonom inşaat sistemlerinde coğrafi referanslama, haritalar, modeller veya sensör ölçümleri gibi inşaat verilerinin gerçek dünyadaki coğrafi koordinatlarla eşleştirilmesi sürecini ifade eder. Bu, insansız hava araçları, robotlar veya ağır iş makineleri gibi otonom makineler tarafından toplanan veya üretilen tüm verilerin, enlem, boylam ve rakım gibi küresel bir koordinat sisteminde doğru bir şekilde konumlandırılmasını sağlar.
Otonom inşaat bağlamında, coğrafi referanslama, makinelerin geniş şantiyelerde hassas bir şekilde çalışmasını sağlamak açısından hayati önem taşır. Bu teknoloji, GNSS (Küresel Navigasyon Uydu Sistemleri) gibi uydu tabanlı konum belirleme teknolojilerini kullanarak projeyi gerçek dünyadaki bir konuma bağlayarak yapıların, malzemelerin ve ekipmanların doğru bir şekilde yerleştirilmesini sağlar.
Coğrafi referanslama, kazı, tesviye veya malzeme dökümü gibi işlerin otomatikleştirilmesini ve hassas bir şekilde kontrol edilmesini sağlayarak verimliliği artırır, hataları azaltır ve inşaatın tasarım şartnamelerine uygun şekilde yürütülmesini garanti eder. Ayrıca, ilerleme takibini, kalite kontrolünü ve Coğrafi Bilgi Sistemleri (GIS) ile Yapı Bilgi Modellemesi (BIM) ile entegrasyonu kolaylaştırarak proje yönetimini geliştirir.
INS 'u nedir?
Bir INS (Ataletli Navigasyon Sistemi), yalnızca atalet sensörlerini kullanarak bir platformun konumunu, yönünü ve hızını belirleyen bağımsız bir navigasyon çözümüdür; tipik olarak:
- İvmeölçerler (doğrusal ivmeyi ölçer)
- Jiroskoplar (açısal dönüşü ölçer)
Nasıl Çalışır?
Jiroskoplar, platformun nasıl döndüğünü (yuvarlanma, eğilme, sapma) izler. İvmeölçerler ise üç eksen boyunca hareketi ölçer. Bir navigasyon filtresi (genellikle Kalman filtresi), bu ölçümleri zaman içinde entegre ederek şunları hesaplar:
- Konum (x, y, z)
- Hız
- Tutum (yönelim)
Temel Özellikler
- Tamamen otonom: Çalışması için harici sinyallere gerek yoktur
- Yüksek güncelleme hızı: Genellikle saniyede yüzlerce veya binlerce ölçüm
- Her türlü ortamda çalışır: Yeraltında, su altında, kapalı mekanlarda ve GPS sinyalinin ulaşmadığı ortamlarda çalışır
- Hassasiyet, sensör sınıfına bağlıdır: Tüketici sınıfı IMU’lardan taktik ve navigasyon sınıfı sensörlere kadar çeşitlilik gösterir INS
Yaygın Kullanım Alanları
- Havacılık ve savunma: füzeler, İHA’lar, gezici mühimmatlar, zırhlı araçlar
- Denizcilik: Otonom Sualtı Araçları (AUV), Otonom Su Üstü Araçları (USV), gemiler, hidrografi sistemleri
- Kara robotikleri: otonom araçlar, SLAM, AGV’ler
- Ölçme ve haritalama: mobil haritalama sistemleri, LiDAR
- Endüstriyel: stabilizasyon, hareket izleme
