

Navigasyonda tutum
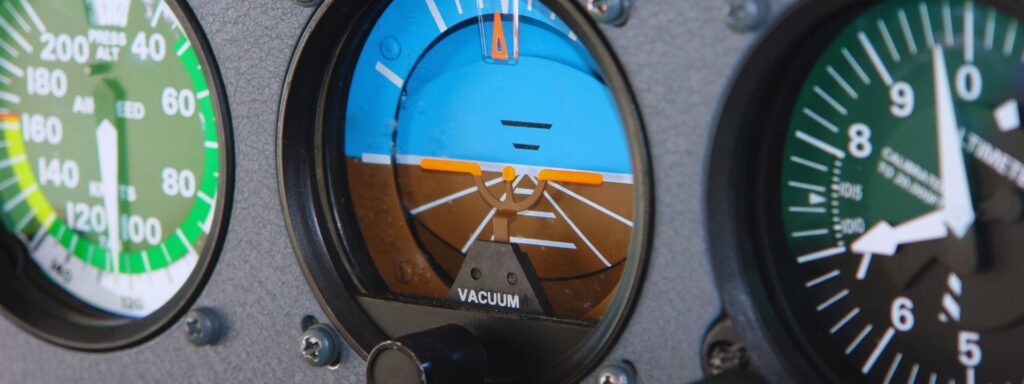
Navigasyonda “attitude” (konum), bir aracın veya nesnenin sabit bir referans çerçevesine göre yönelimini ifade eder; bu yönelim genellikle üç dönme ekseni ile tanımlanır: pitch, roll ve yaw.
Bu eksenler, aracın üç boyutlu uzaydaki açısal konumunu ve hareketini tanımlar. Pitch, aracın burnunun yukarı veya aşağı eğimini ifade eder; roll, aracın boyuna ekseni boyunca yanlara doğru eğilmesini temsil eder; yaw ise dikey ekseni etrafında sola veya sağa dönüşü belirtir. Bu parametreler bir araya geldiğinde, bir aracın çevresinde nasıl konumlandırıldığını ve manevra yaptığını tanımlar.
Attitude, istikrarı korumak, hassas kontrolü sağlamak ve çeşitli alanlarda doğru navigasyonu mümkün kılmak için hayati öneme sahiptir. Örneğin havacılıkta, konum, pilotların veya otopilot sistemlerinin düz uçuşu sürdürmesine, dönüşler yapmasına ve türbülansa uyum sağlamasına yardımcı olur.
Benzer şekilde, deniz seyrüseferinde konum kontrolü, dalgalar ve akıntıların yarattığı zorluklara rağmen geminin dik durmasını ve rotasında kalmasını sağlar.
Uzay araçlarında konum, özellikle dış görsel ipuçlarının bulunmadığı durumlarda antenleri, güneş panellerini veya bilimsel aletleri doğru yöne yönlendirmede kritik bir rol oynar.
Konumu ölçmek ve kontrol etmek için, genellikle Ataletli Navigasyon Sistemine (INS) entegre edilmiş jiroskoplar, ivmeölçerler ve manyetometreler gibi sistemler kullanılır. Bu sistemler, doğru yönelimi korumak için GNSS veya yıldız izleyiciler gibi harici veri kaynaklarıyla birlikte çalışır.
Konumu anlamak ve yönetmek, rüzgar, dalgalar veya yerçekimi anomalileri gibi dış kuvvetlerin bir aracın yörüngesini etkileyebileceği dinamik ortamlarda özellikle önemlidir.
Bu nedenle, etkili bir konum kontrolü, güvenli ve verimli bir seyahat sağlar ve araçların navigasyon hedeflerine hassas bir şekilde ulaşmasını mümkün kılar.
GNSS tutum çözümleri
GNSS Konum çözümleri, uzayda bir nesnenin yönelimini tanımlayan yuvarlanma, eğilme ve sapma açılarını sağlar. Bu üç bileşen, nesnenin Dünya yüzeyine veya bir referans çerçeveye göre konumunu anlamak için hayati önem taşır.
- Yuvarlanma, nesnenin öne doğru ekseni etrafındaki dönmesini ifade eder ve nesnenin sola ve sağa eğilmesini etkiler.
- Eğim, yan yana eksen etrafındaki dönme hareketidir ve yukarı-aşağı eğimi belirler.
- Yaw, nesnenin baktığı yönü belirleyen dikey eksen etrafındaki dönmedir.
Bu çözümler, GNSS alıcılarından gelen verileri ivmeölçerler ve jiroskoplar gibi ek sensörlerle birleştirerek son derece hassas ve güvenilir konum bilgileri sunar.
Bu yaklaşım, uçak, gemi ve otonom araçlar için navigasyon sistemleri gibi hassas yönlendirmenin hayati önem taşıdığı ortamlarda özellikle değerlidir. Sistem, bu çeşitli sensör girdilerini entegre ederek zorlu koşullarda bile optimum performans sağlar.
Tutum Temsilleri
Konum, bir nesnenin Dünya yüzeyi gibi bir referans çerçeveye göre yönelimini veya dönüşünü tanımlar. Bununla birlikte, navigasyonda konum, bir nesnenin uzayda nasıl hareket ettiğini belirlemede kritik bir rol oynar. Bu kavram, hava araçları, İHA’lar, gemiler ve diğer otonom sistemler için geçerlidir. Ayrıca, mühendisler konumu matematiksel ve görsel olarak çeşitli şekillerde temsil edebilirler.
1 – Euler Açıları (Yuvarlanma, Eğilme, Dönme)
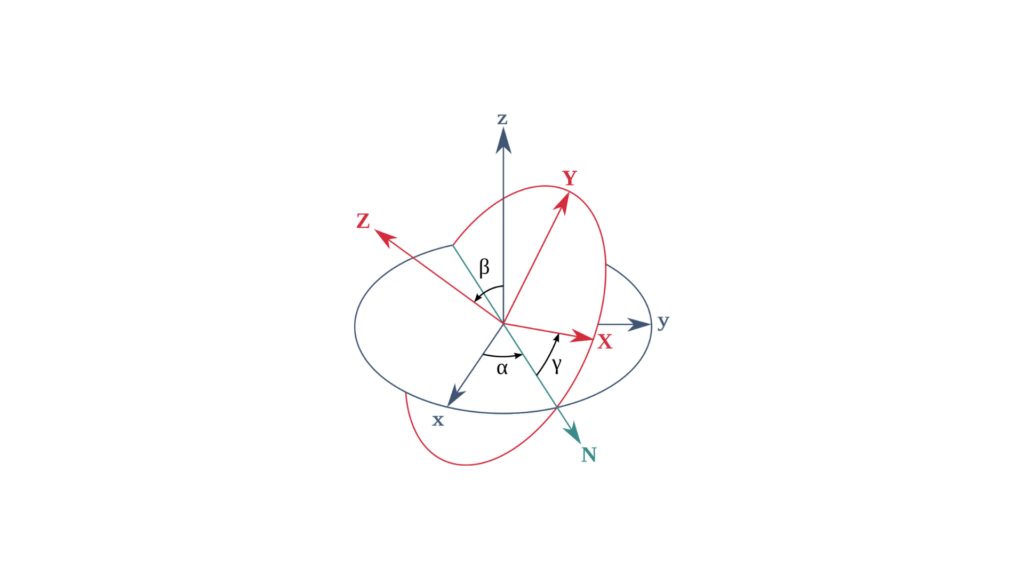
Euler açıları, bir nesnenin yönelimini üç dönme hareketi aracılığıyla ifade eder: yuvarlanma, eğilme ve sapma. Bu açılar, belirli bir sırayla üç eksen etrafındaki dönme hareketlerini tanımlar; örneğin:
Yuvarlanma (φ): Önden arkaya ekseni etrafında dönme.
Eğilme (θ): Yan yana ekseni etrafında dönme.
Sapma (ψ): Dikey eksen etrafındadönme .
Matematiksel Gösterim
Euler açıları, 3×3'lük bir dönme matrisi olarak gösterilebilir; burada:
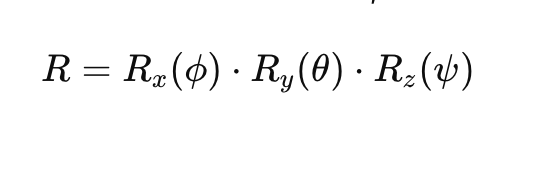
İşte:
- Rx(ϕ)R_x(\phi)Rx(ϕ), yuvarlanma için dönme matrisidir.
- Ry(θ)R_y(\theta)Ry(θ), eğim açısı için dönme matrisidir.
- Rz(ψ)R_z(\psi)Rz(ψ), yaw için dönme matrisidir.
Her bir dönme matrisi şu şekilde verilir:
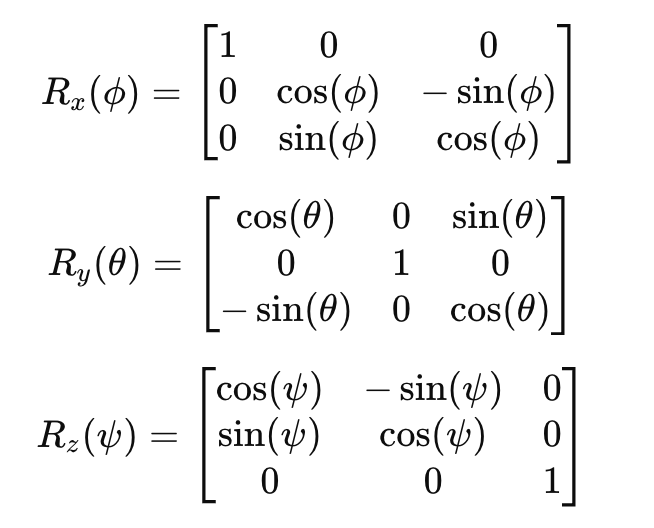
2 – Döndürme Matrisleri
Dönme matrisleri, konumu temsil etmenin alternatif bir yolunu sunar. Bu yöntemde, 3×3’lük bir matris, bir nesnenin sabit bir koordinat sistemine göre 3 boyutlu uzaydaki yönelimini tanımlar. Bu matrisler ortogonaldir; yani satırları ve sütunları birim vektörlerden oluşur. Dolayısıyla, matrisin tersi, basitçe transpozesidir.
Matematiksel Gösterim
Genel bir dönme matrisi 𝑅’yi şu şekilde yazabilirsiniz:
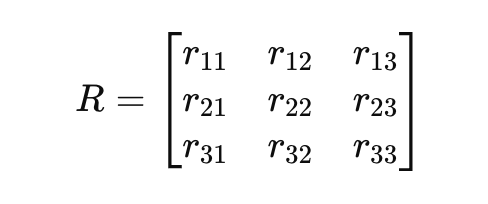
3 – Kuaterniyonlar
Kuaterniyonlar, dönme hareketinin daha kompakt ve sayısal açıdan kararlı bir temsilini sağlar. Euler açılarıyla ilişkili tekillik ve gimbal kilidi sorunlarını ortadan kaldırırlar. Bir kuaterniyon 𝑞, 4 boyutlu bir vektördür:
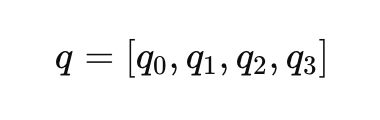
Burada 𝑞0 skaler bileşendir ve [𝑞1, 𝑞2, 𝑞3] vektör bileşenleridir. Bir dönmenin kuaterniyon gösterimi şu şekilde yazılabilir:
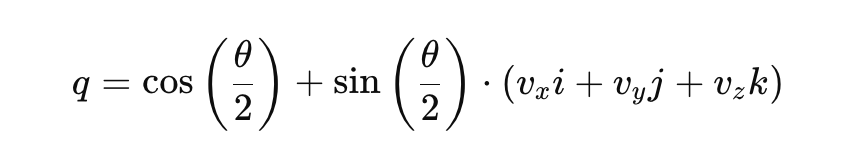
İşte:
- θ, dönme açısıdır.
- [vx, vy, vz], dönme eksenini temsil eden birim vektördür.
- i, j, k temel kuaterniyon birimleridir .
Kuaterniyonların Avantajları:
- Gimbal kilitlenmesini ve tekillikleri önler.
- Enterpolasyon için hesaplama açısından daha verimlidir.
4 – Yön Kosinüs Matrisleri (DCM)
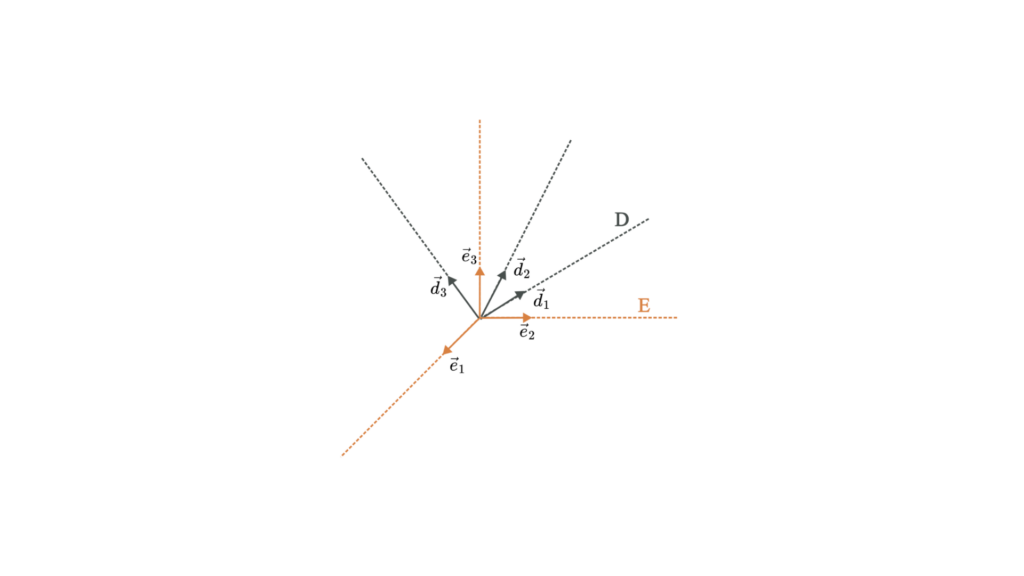
Yön kosinüs matrisi, dönme matrisine benzer ve aynı zamanda bir nesnenin yönelimini tanımlar. DCM, bir referans sistemindeki bir vektörün koordinatlarını, başka bir referans sistemindeki aynı vektörün koordinatlarıyla ilişkilendirir.
Matematiksel Gösterim
Bir yön kosinüs matrisi 𝐶, iki koordinat sistemi arasındaki ilişkiyi tanımlayan 3×3’lük bir matristir:
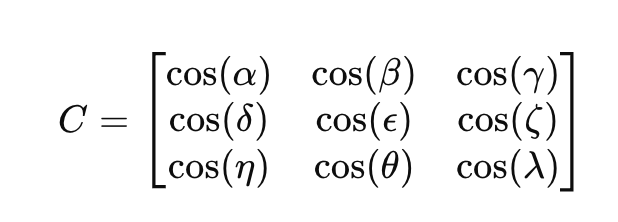
Burada cos (⋅) terimleri, iki koordinat sisteminin vektörleri arasındaki açının kosinüsünü temsil eder.
