Ellipse otonom araçların navigasyonunda kullanılan
GNSS/ UNMANNED SOLUTION’ın otonom platformlarında navigasyon ve konum belirleme için çift antenliINS
” Ultra yüksek hassasiyete ihtiyacımız var. Araç yolda seyir halinde olduğu için genellikle santimetre düzeyinde bir doğruluk gerekiyor. IMU cihazının doğruluğu çok önemlidir; çünkü araç, tünel gibi ortamlarda bazen GPS sinyalini kaybedebilir. ” – UNMANNED SOLUTION Ar-Ge Ekibi
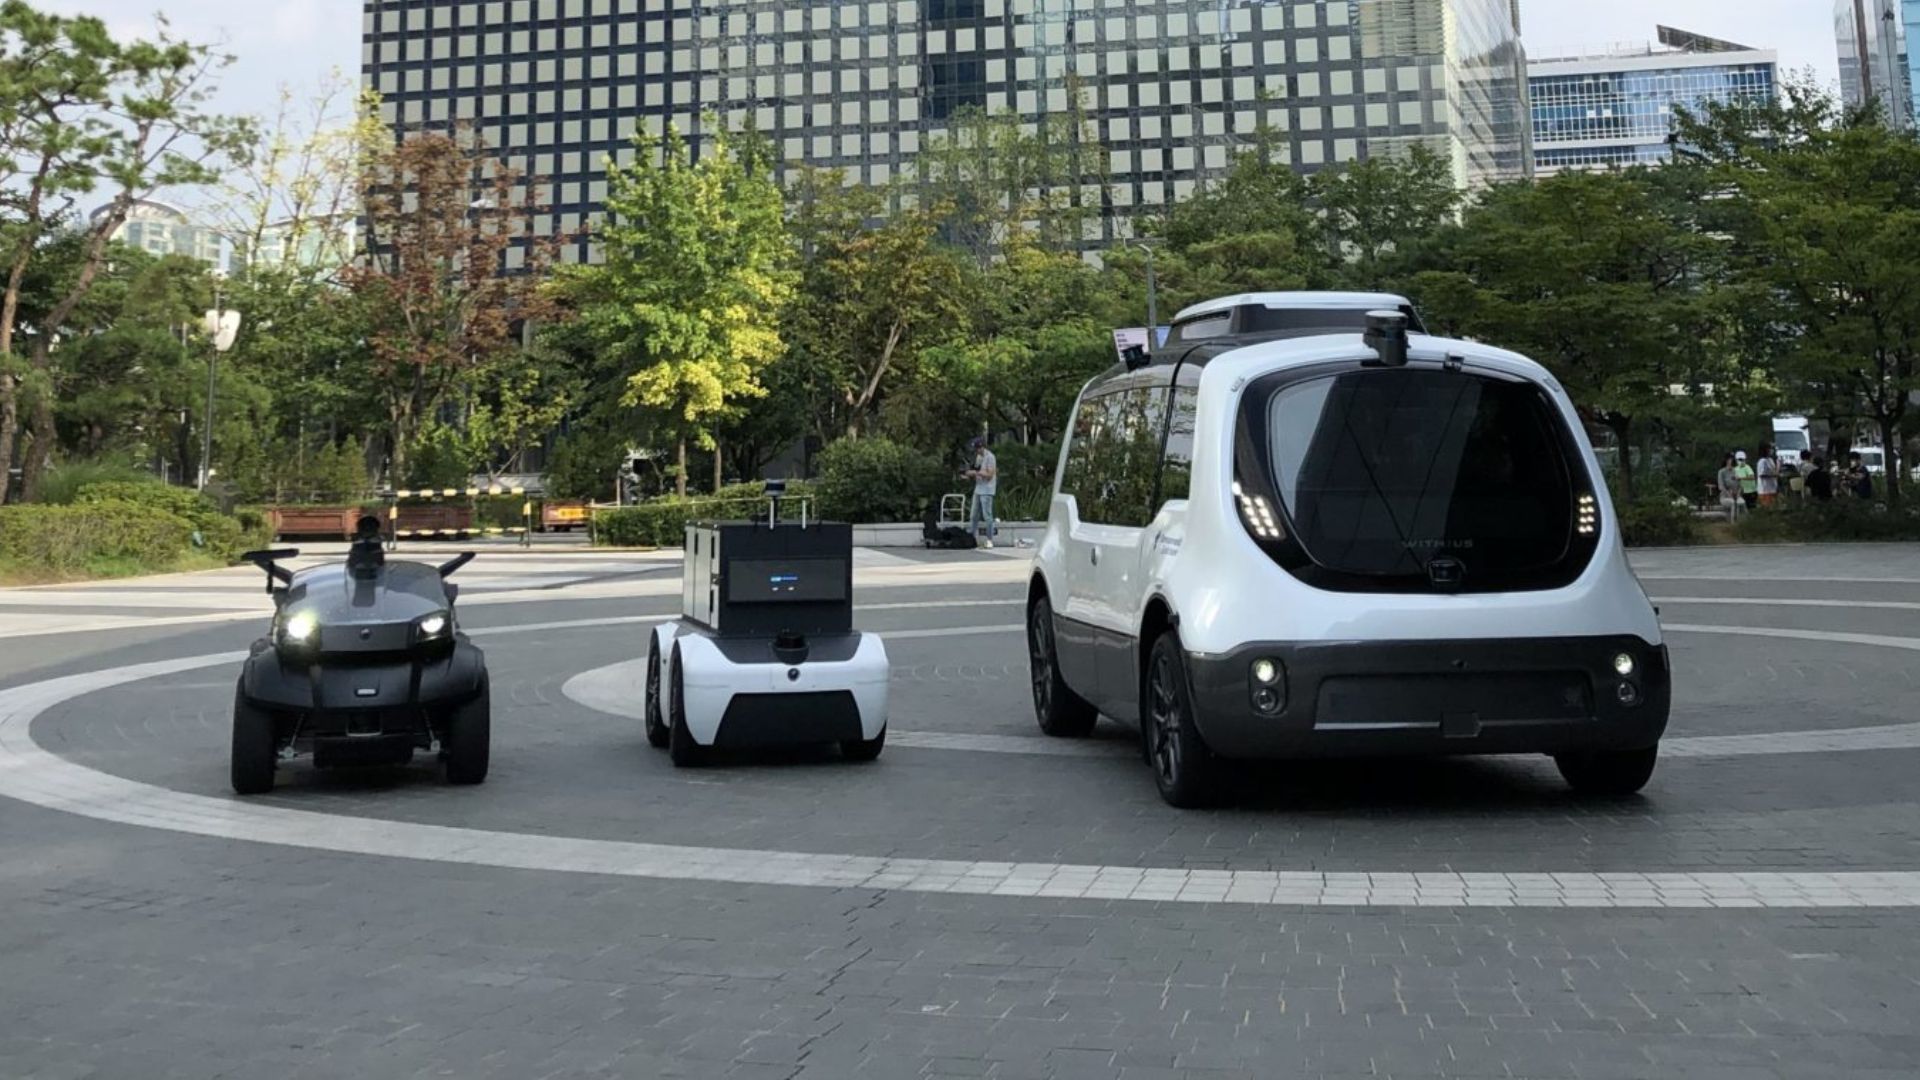
Seul merkezli Güney Koreli bir şirket olan UNMANNED SOLUTION, her türlü otonom aracın geliştirilmesine odaklanmaktadır. Şirket, sürücüsüz servis araçları, otonom tarım ekipmanları, robotlar ve eğitim platformları gibi çok sayıda farklı proje ve faaliyet yürütmektedir.
Güney Kore’de otomatik yönlendirme sistemini entegre eden ilk tarım traktörü
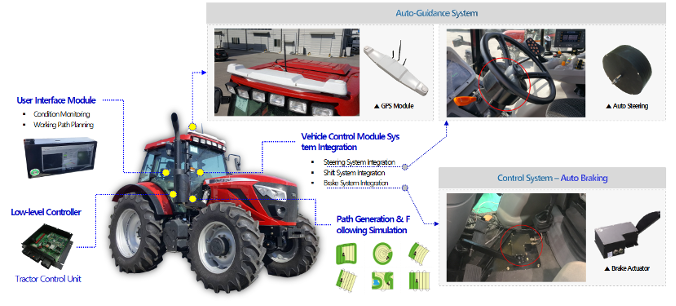
Bu projeler arasında otonom bir traktör de yer almaktadır. UNMANNED SOLUTION, Güney Kore’de tarım ekipmanlarının modernizasyonu konusunda öncü bir şirkettir. Şirket, Kore tarım pazarına ve ortamına uygun bir Otomatik Yönlendirme Sistemi ve otonom sürüş algoritması geliştirmiştir.
Otomatik Yönlendirme Sistemi, hassas ve verimli çalışmayı sağlayan çeşitli bileşenlerden oluşmaktadır. Ayrıca, bir GPS/GNSS i modülü son derece hassas konum belirleme imkanı sunmaktadır. Buna ek olarak, bir otomatik direksiyon modülü direksiyon kontrolünü yönetmektedir. Son olarak, bir kontrol konsolu yol oluşturma ve görev ayarlarını mümkün kılar. Sistem, traktörün istenen yolu takip etmesi için kritik öneme sahip konum, yön ve hız verilerini sağlar ve kontrol eder.
İnsansız navigasyon için minyatür RTK GNSS/INS çözümü
SBG Systems’ Ellipse-D INS , GPS/GNSS veya navigasyon modülüne hassas konumlandırma birimi olarak entegre edilir. Ayrıca, atalet sensörü tarlaya doğru navigasyonu destekler. Bunun yanı sıra, tarlaya giden yol üzerindeki olası ormanlık alanlarda da güvenilir navigasyon sağlar. GPS Modülündeki rolü, konum verilerini sağlamanın yanı sıra yuvarlanma/eğim ve yön bilgilerini sunmaktır.
Yani, traktörün 3B konumunu izlemek ve gerekirse ayarlamak içindir.
Ellipse -D sensörü, özellikle yön belirleme açısından uygulamanın doğruluk gereksinimlerini mükemmel şekilde karşılayan çift antenli bir RTK sistemidir GNSS/INS . Yavaş hareket eden araçların kullanıldığı bu tür uygulamalar, düşük dinamikleri nedeniyle son derece hassas bir yön belirleme gerektirir.
Çift antenli bir atalet sistemi, sabit konumda bile tek antenli bir çözüme kıyasla daha doğru yön belirleme sağlar ve bu nedenle düşük dinamiklere sahip otonom araçlar için önerilir.
UNMANNED SOLUTION’ın otonom traktörü ayrıca bir düşük seviye denetleyici, bir kullanıcı arayüzü modülü, bir araç kontrol modülü ve bir rota oluşturma ve takip sistemini bünyesinde barındırmaktadır.
Farklı uygulama türleri için geniş bir yelpazede otonom araçlar
Tarımsal ekipmanlar konusuna devam edecek olursak, UNMANNED SOLUTION, alışılmadık ortamlara uyum sağlayacak şekilde tasarlanmış sürücüsüz bir pestisit püskürtme makinesi de geliştiriyor (hala geliştirme aşamasında). Bu makine ayrıca akıllı ve otomatik bir pestisit kontrol sistemiyle donatılmıştır.
Bununla birlikte, şirket ürün yelpazesini tarımsal ekipmanlarla sınırlamıyor; her türlü otonom platformu kapsıyor:
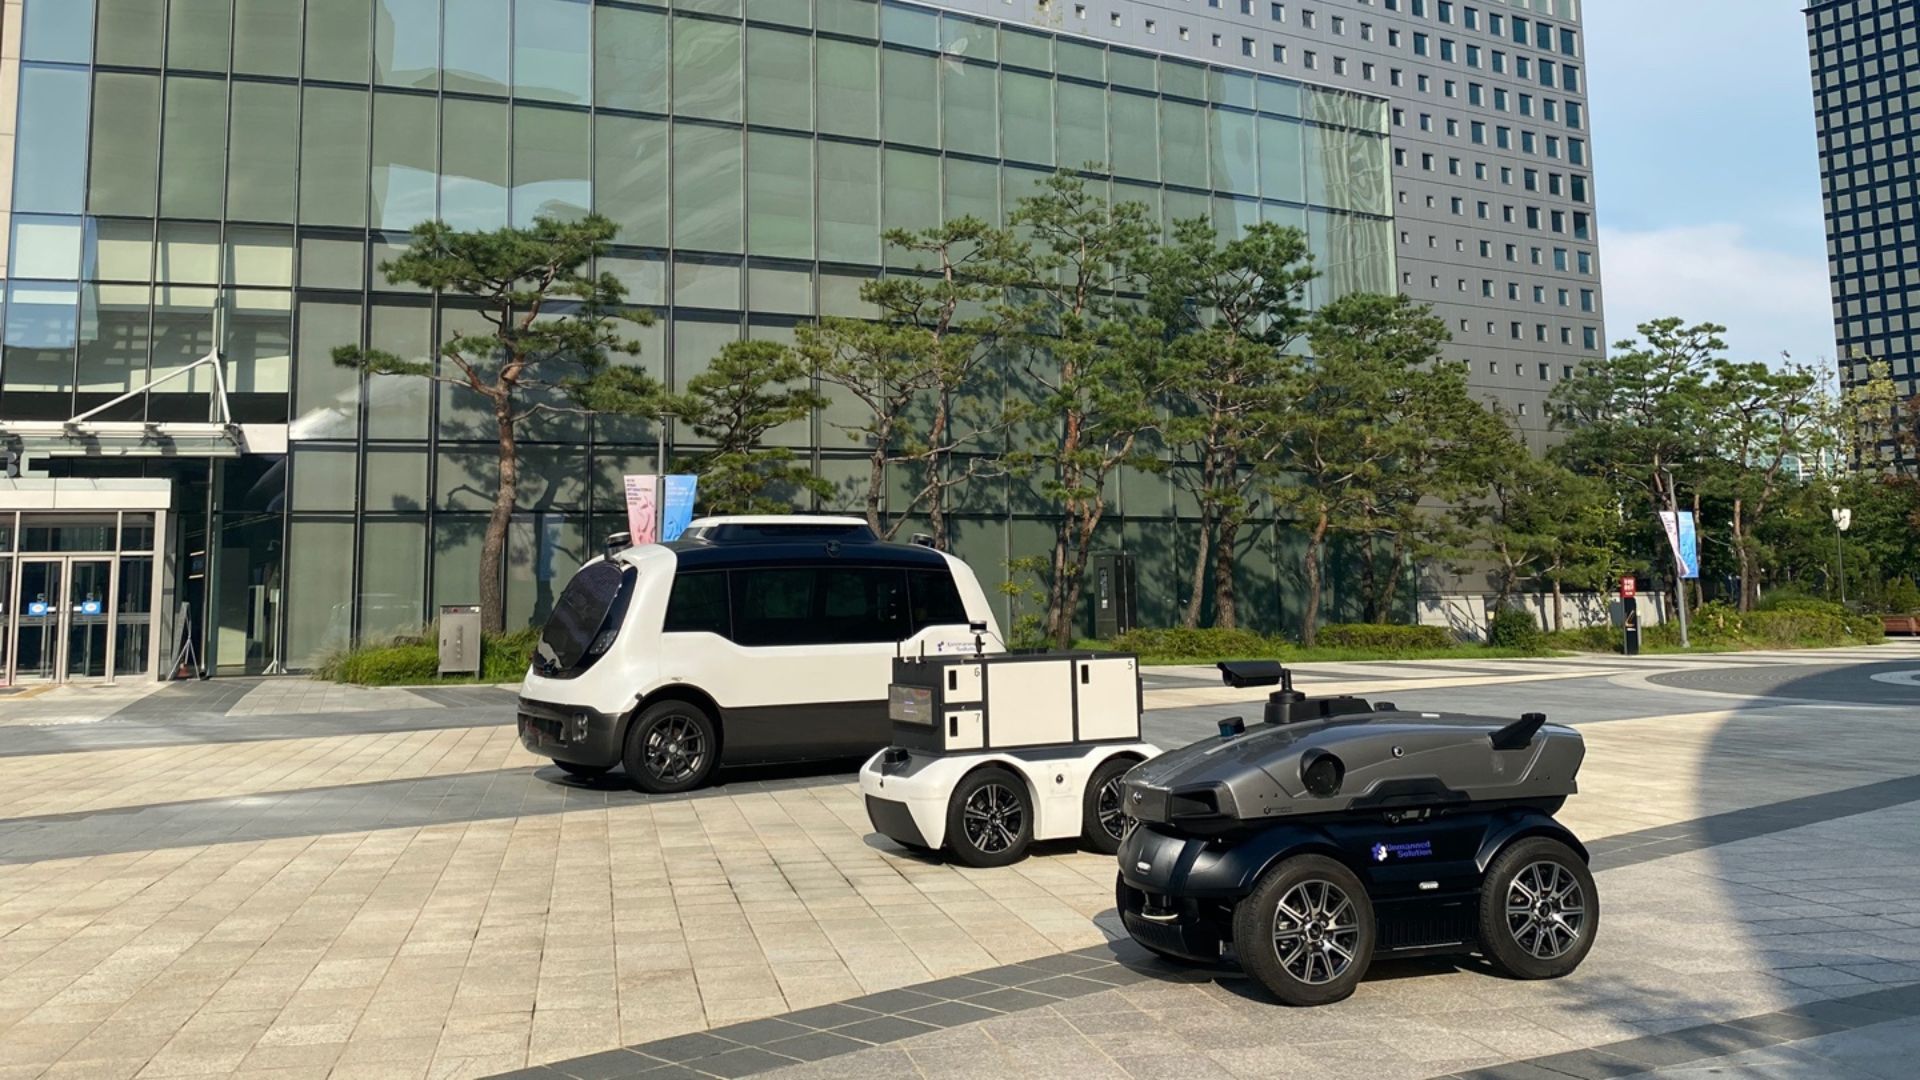
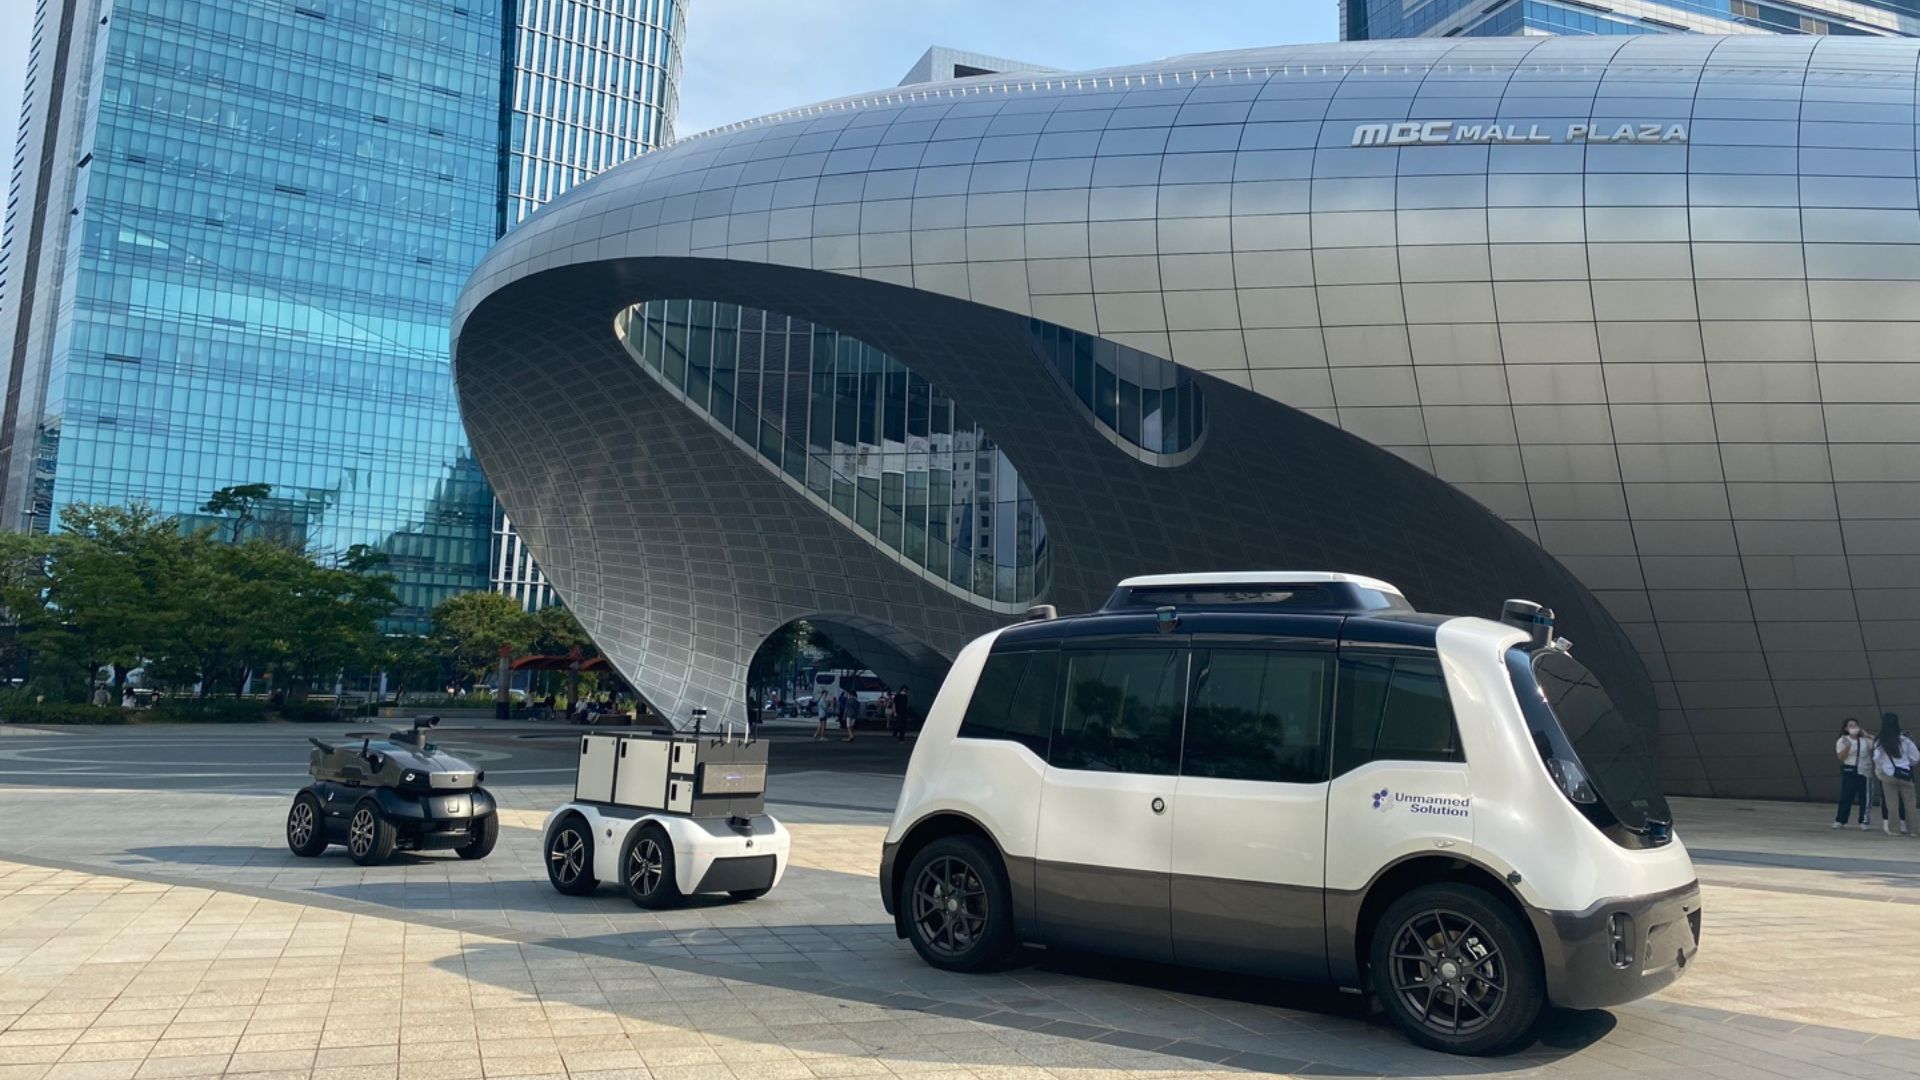
- WITH:US otonom servis aracı. Akıllı şehirlerde talep üzerine toplu taşıma hizmeti olarak çalışabilir. Araçta Velodyne LiDAR’lar, SBG Systems Ellipse -D RTK INS/GNSS, çeşitli kameralar ve kontrolörler bulunur; bu sayede servis aracı çevresini analiz edebilir ve izlemesi gereken en uygun davranış biçimini belirleyebilir. Servis aracı, kampüsler, sanayi bölgeleri, havalimanları ve şehir merkezleri gibi kısa mesafeli yolculuklarda hizmet vermektedir.
- WITH:US LOGI otonom lojistik robotu, hem iç mekanlarda hem de dış mekanlarda kısa mesafeli teslimatlar için kullanılır. Bir otomobilin ulaşamadığı alanlara erişebilmesinin yanı sıra, müşterilerin teslimat için tercih ettikleri tarih, saat ve yeri seçmelerine de olanak tanır. Bu robot, WITH US Shuttle gibi LiDAR’lar, GPS/GNSS, INS, kameralar ve kontrolörleri bir araya getirir.
- WITH:US CARO. Bu otonom araç, 1.500 kg’a kadar yük taşıyabilmesi ve geniş yükleme alanına sahip olması nedeniyle uzun mesafeli ve büyük hacimli teslimatlar için tasarlanmıştır. Otonom servis aracı ve lojistik robotuyla aynı bileşenlerle donatılmıştır.
- WITH:US SECURITY robotu. Adından da anlaşılacağı üzere, çeşitli ortamlardaki kısa mesafeli güzergâhlarda kullanılan otonom bir güvenlik robotudur. Ayrıca bir LiDAR ( INS/GNSS), kameralar vb. ile donatılmış olup, açık hava uygulamaları için engel tanıma teknolojisini de bünyesinde barındırmaktadır. Devriye robotu olarak görev yapabilir.
UNMANNED SOLUTION’ın tüm platformları, uygulamanın performans ve doğruluk gereksinimlerine bağlı olarak, ya SBG Systems Ellipse ya da Ekinox sınıfı RTK GNSS/INS ile donatılmıştır.
Ellipse-D
Ellipse-D, Post-Processing yazılımımız Qinertia ile uyumlu, çift antenli ve çift frekanslı bir RTK GNSS entegre eden bir atalet navigasyon sistemidir.
Robotik ve jeo-uzamsal uygulamalar için tasarlanan bu sistem, gelişmiş kestirimsel navigasyon doğruluğu sağlamak üzere odometre verilerini Pulse veya CAN OBDII ile birleştirebilir.

Ellipse-D için fiyat teklifi isteyin
Sorularınız var mı?
Sıkça Sorulan Sorular bölümümüze hoş geldiniz! Burada, öne çıkardığımız uygulamalarla ilgili en sık sorulan soruların yanıtlarını bulabilirsiniz. Aradığınızı bulamazsanız, lütfen doğrudan bizimle iletişime geçmekten çekinmeyin!
GNSS 'in GPS'e göre farkı nedir?
GNSS "Global Navigation Satellite System" (Küresel Navigasyon Uydu Sistemi) ve " Global Positioning System" ( Küresel Konumlandırma Sistemi) kısaltmalarıdır. Bu terimler genellikle birbirinin yerine kullanılır, ancak uydu tabanlı navigasyon sistemleri kapsamında farklı kavramları ifade ederler.
GNSS tüm uydu navigasyon sistemlerini kapsayan genel bir terimdir; oysa GPS, özellikle ABD sistemini ifade eder. Bu terim, daha kapsamlı bir küresel kapsama alanı sunan birçok sistemi içerirken, GPS ise bu sistemlerden sadece biridir.
GNSS, birden fazla sistemden gelen verileri entegre ederek daha yüksek doğruluk ve güvenilirlik sağlarken, GPS tek başına kullanıldığında uydu erişilebilirliğine ve çevresel koşullara bağlı olarak bazı sınırlamalarla karşılaşılabilir.
GNSS ’ın son işlem aşaması nedir?
GNSS Son işleme (PPK), bir GNSS alıcısında kaydedilen ham GNSS veri ölçümlerinin, veri toplama işleminin ardından işlendiği bir yaklaşımdır. Bu ölçümler, diğer GNSS ölçüm kaynaklarıyla birleştirilerek, en zorlu ortamlarda bile söz konusu GNSS alıcısı için en eksiksiz ve en doğru kinematik yörünge bilgisi sağlanabilir.
Bu diğer kaynaklar, veri toplama projesinin bulunduğu yerde veya yakınında bulunan yerel GNSS baz istasyonları ya da genellikle devlet kurumları ve/veya ticari CORS ağı sağlayıcıları tarafından sunulan, sürekli çalışan mevcut referans istasyonları (CORS) olabilir.
Bir Son İşleme Kinematiği (PPK) yazılımı, doğruluğu daha da artırmak amacıyla ücretsiz olarak erişilebilen GNSS uydu yörünge ve saat bilgilerinden yararlanabilir. PPK, kullanılan mutlak küresel koordinat referans sistemi verisi içinde yerel GNSS baz istasyonunun konumunun hassas bir şekilde belirlenmesini sağlar.
PPK yazılımı, mühendislik projelerine destek olmak amacıyla farklı koordinat referans çerçeveleri arasındaki karmaşık dönüşümleri de destekleyebilir.
Başka bir deyişle, düzeltmelere erişim imkânı sağlar, projenin doğruluğunu artırır ve hatta görev sonrası yapılan ölçüm veya kurulum sırasında meydana gelen veri kayıplarını veya hataları düzeltebilir.
Otonom araçların otonomi seviyeleri nelerdir?
Otonom araçların otonomi seviyeleri, Otomotiv Mühendisleri Derneği (SAE) tarafından altı seviyeye (Seviye 0’dan Seviye 5’e kadar) sınıflandırılır ve bu sınıflandırma, araç çalışmasındaki otomasyonun derecesini tanımlar. İşte ayrıntıları:
- Seviye 0: Otomasyon Yok – İnsan sürücü, uyarılar ve ikazlar gibi yalnızca pasif sistemlerin desteğiyle, her an aracın kontrolünü tamamen elinde tutar.
- Seviye 1: Sürücü Yardımı – Araç, direksiyon veya hızlanma/yavaşlama konusunda destek sağlayabilir; ancak insan sürücünün kontrolü elinde tutması ve çevreyi izlemesi gerekir (örneğin, uyarlanabilir hız sabitleyici).
- Seviye 2: Kısmi Otomasyon – Araç, hem direksiyonu hem de hızlanma/yavaşlamayı aynı anda kontrol edebilir; ancak sürücünün dikkatini vermesi ve her an kontrolü devralmaya hazır olması gerekir (örneğin, Tesla’nın Otopilot sistemi, GM’nin Super Cruise sistemi).
- Seviye 3: Koşullu Otomasyon – Araç, belirli koşullarda sürüşün tüm unsurlarını üstlenebilir; ancak insan sürücü, sistem tarafından talep edildiğinde müdahale etmeye hazır olmalıdır (örneğin, otoyol sürüşü). Sürücünün aktif olarak durumu izlemesi gerekmez, ancak uyanık kalması gerekir.
- Seviye 4: Yüksek Otomasyon – Araç, belirli koşullar veya ortamlar (örneğin kentsel alanlar veya otoyollar) içinde insan müdahalesi olmaksızın tüm sürüş görevlerini otonom olarak yerine getirebilir. Ancak, diğer ortamlarda veya özel durumlarda, bir kişinin sürüşü devralması gerekebilir.
- Seviye 5: Tam Otomasyon – Araç tamamen otonomdur ve her koşulda, herhangi bir insan müdahalesi olmaksızın tüm sürüş görevlerini yerine getirebilir. Sürücüye gerek yoktur ve araç her yerde, her koşulda çalışabilir.
Bu seviyeler, temel sürücü destek sistemlerinden tam otonomiye kadar otonom araç teknolojisinin gelişimini tanımlamaya yardımcı olur.
Otonom inşaat sistemlerinde coğrafi referanslama nedir?
Otonom inşaat sistemlerinde coğrafi referanslama, haritalar, modeller veya sensör ölçümleri gibi inşaat verilerinin gerçek dünyadaki coğrafi koordinatlarla eşleştirilmesi sürecini ifade eder. Bu, insansız hava araçları, robotlar veya ağır iş makineleri gibi otonom makineler tarafından toplanan veya üretilen tüm verilerin, enlem, boylam ve rakım gibi küresel bir koordinat sisteminde doğru bir şekilde konumlandırılmasını sağlar.
Otonom inşaat bağlamında, coğrafi referanslama, makinelerin geniş şantiyelerde hassas bir şekilde çalışmasını sağlamak açısından hayati önem taşır. Bu teknoloji, GNSS (Küresel Navigasyon Uydu Sistemleri) gibi uydu tabanlı konum belirleme teknolojilerini kullanarak projeyi gerçek dünyadaki bir konuma bağlayarak yapıların, malzemelerin ve ekipmanların doğru bir şekilde yerleştirilmesini sağlar.
Coğrafi referanslama, kazı, tesviye veya malzeme dökümü gibi işlerin otomatikleştirilmesini ve hassas bir şekilde kontrol edilmesini sağlayarak verimliliği artırır, hataları azaltır ve inşaatın tasarım şartnamelerine uygun şekilde yürütülmesini garanti eder. Ayrıca, ilerleme takibini, kalite kontrolünü ve Coğrafi Bilgi Sistemleri (GIS) ile Yapı Bilgi Modellemesi (BIM) ile entegrasyonu kolaylaştırarak proje yönetimini geliştirir.
