


Apogee-D INS/GNSS-lösning för tillämpningar med hög noggrannhet
Apogee-D ingår i Apogee-serien av högpresterande MEMS-baserade tröghetssystem, som erbjuder enastående orienterings- och navigationsresurser i en kompakt och kostnadseffektiv design.
Denna allt-i-ett GNSS-stödda INS-lösning har en RTK- och PPP-klar GNSS-mottagare, vilket gör den idealisk för tillämpningar där utrymmet är begränsat men hög prestanda är avgörande.
Apogee-D är ett mycket mångsidigt tröghetsnavigeringssystem som kan arbeta med enkel- eller dubbel GNSS-antenndrift, vilket ger flexibilitet för att möta olika operativa krav.
Specifikationer
Rörelse- och navigeringsprestanda
1.0 m Enkelpunkts vertikal position
1.0 m RTK horisontell position
0,01 m + 0,5 ppm RTK vertikal position
0,015 m + 1 ppm PPK horisontell position
0,01 m + 0,5 ppm * PPK vertikal position
0,015 m + 1 ppm * Roll/pitch med enskild punkt
0.01 ° RTK roll/pitch
0.008 ° PPK roll/pitch
0,005 ° * Kurs med enskild punkt
0.03 ° RTK-kurs
0.02 ° PPK-kurs
0,01 ° *
Navigationsfunktioner
Enkel och dubbel GNSS-antenn Noggrannhet för vertikalrörelse (heave) i realtid
5 cm eller 5 % av dyningen Vågperiod för vertikalrörelse i realtid
0 till 20 s Läge för vertikalrörelse i realtid
Automatisk justering Fördröjd noggrannhet för vertikalrörelse
2 cm eller 2 % Fördröjd vågperiod för vertikalrörelse
0 till 40 s
Rörelseprofiler
Ytfartyg, undervattensfarkoster, sjömätning, marin och krävande marin miljö Luft
Flygplan, helikoptrar, luftfarkoster, UAV Mark
Bil, fordon, tåg/järnväg, lastbil, tvåhjulingar, tunga maskiner, fotgängare, ryggsäck, terräng
GNSS-prestanda
Internt geodetiskt system med två antenner Frekvensband
Alla band GNSS-funktioner
SBAS, SP, RTK, PPK, Marinestar, CLAS GPS-signaler
L1 C/1, L2, L2C, L5 Galileo-signaler
E1, E5a, E5b, AltBOC, E6 * Glonass-signaler
L1 C/A, L2 C/A, L2P, L3 Beidou-signaler
B1I, B1C, B2a, B2I, B3I Övriga signaler
QZSS, Navic, L-band * GNSS tid till första position (TTFF)
< 45s Störning & spoofing
Avancerad dämpning och indikatorer, OSNMA
Miljöspecifikationer och drifttemperatur
IP-68 Drifttemperatur
-40 °C till 71 °C Vibrationer
3 g RMS – 20Hz till 2kHz Stötar
500 g i 0,3 ms MTBF (beräknad)
50 000 timmar Uppfyller standard
MIL-STD-810, EN60945
Gränssnitt
GNSS, RTCM, vägmätare, DVL Utmatningsprotokoll
NMEA, Binär sbgECom, TSS, Simrad, Dolog Inmatningsprotokoll
NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel) Dataloggare
8 GB eller 48 h vid 200 Hz Utdatafrekvens
Upp till 200 Hz Ethernet
Full duplex (10/100 base-T), PTP-masterklocka, NTP, webbgränssnitt, FTP, REST API Seriella portar
RS-232/422 upp till 921 kbps: 2 utgångar / 4 ingångar CAN
1x CAN 2.0 A/B, upp till 1 Mbps Synk UT
PPS, triggning upp till 200Hz, virtuell vägmätare – 2 utgångar Synk IN
PPS, vägmätare, händelsemarkör upp till 1 kHz – 5 ingångar
Mekaniska och elektriska specifikationer
12 VDC Strömförbrukning
< 5 W Single antenna | < 6 W Dual antenna Antennmatning
5 VDC – max 150 mA per antenn | Förstärkning: 17 – 50 dB Vikt (g)
< 900 g Mått (LxBxH)
130 mm x 100 mm x 75 mm
Tidsspecifikationer
< 200 ns PTP-noggrannhet
< 1 µs PPS-noggrannhet
< 1 µs (jitter < 1 µs) Drift vid död räkning (dead reckoning)
1 ppm
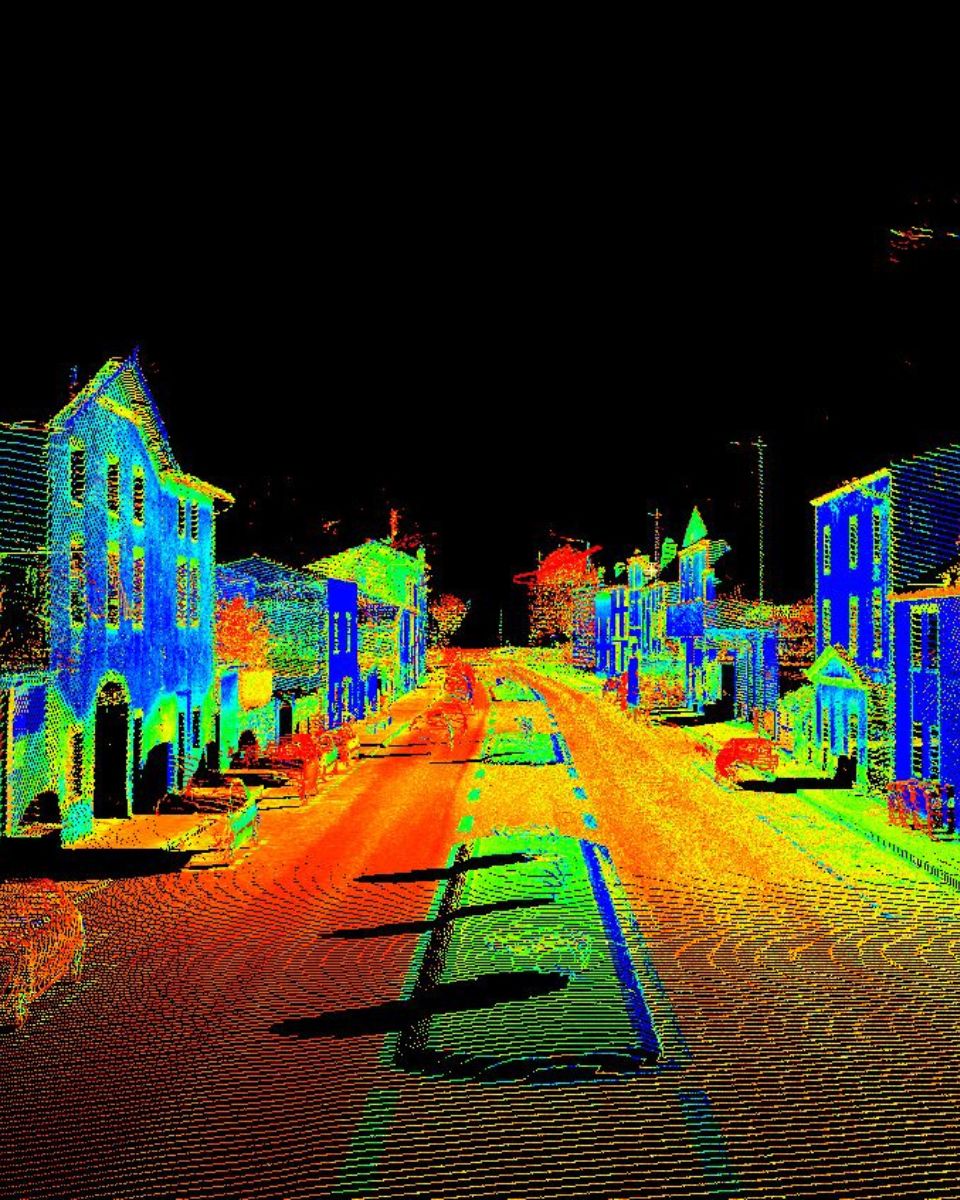
Apogee-D-tillämpningar
Apogee-D är en GNSS-stödd lösning med två antenner som har utformats för att möta de högsta kraven på precision och tillförlitlighet inom ett brett spektrum av tillämpningar. Genom att kombinera avancerade MEMS-tröghetssensorer med GNSS levererar den mycket noggranna data om position, orientering och hastighet, även i de mest krävande miljöer. Den är idealisk för tillämpningar som kräver extrem noggrannhet och motståndskraft, och presterar enastående i land-, luften- och marinmiljöer, vilket gör den oumbärlig för verksamhetskritiska projekt.
I autonoma fordon och stridsledningssystem möjliggör Apogee-D exakt navigation och lägesmedvetenhet, vilket är avgörande för såväl strategiska som realtidsbeslut. Inom mobil kartläggning och geospatial mätning stöder dess exakta positionsdata en sömlös datainsamling som är avgörande för att producera högupplöst kartmaterial och modeller. Systemets datautmatning med hög frekvens och dess motståndskraft mot GNSS-störningar gör det lika lämpligt för drönare (UAV), flygplansnavigation och maritim verksamhet, där tillförlitlig orientering och stabilisering är av yttersta vikt. Kompatibel med PointPerfect.
Utforska Apogee-D för att maximera potentialen i din tillämpning inom skiftande och krävande branscher.
Datablad för Apogee-D
Få alla sensorfunktioner och specifikationer skickade direkt till din inkorg!
Jämför Apogee-D med andra produkter
Upptäck hur Apogee-D står sig mot våra banbrytande tröghetssensorer, som är expertdesignade för navigation, rörelsespårning och exakt hävningsmätning.
-

Apogee-D
- RTK horisontell position
- 0,01 + 0,5 ppm
- RTK roll/pitch
- 0.008 °
- RTK-kurs
- 0.02 °
- GNSS-mottagare
- Internt geodetiskt system med två antenner
- Vikt (g)
- < 900 g
- Mått (LxBxH)
- 130 x 100 x 75 mm
-
- RTK horisontell position
- 0,01 + 0,5 ppm
- RTK roll/pitch
- 0.015 °
- RTK-kurs
- 0.05 °
- GNSS-mottagare
- Intern dubbelantenn
- Vikt (g)
- 165 g
- Mått (LxBxH)
- 42 x 57 x 60 mm
-
- RTK horisontell position
- 0,01 + 0,5 ppm
- RTK roll/pitch
- 0.015 °
- RTK-kurs
- 0.04 °
- GNSS-mottagare
- Internt geodetiskt system med två antenner
- Vikt (g)
- 600 g
- Mått (LxBxH)
- 100 x 86 x 75 mm
-
- RTK horisontell position
- 0,01 m + 0,5 ppm
- RTK roll/pitch
- 0.02 °
- RTK-kurs
- 0.03 °
- GNSS-mottagare
- Internt geodetiskt system med två antenner
- Vikt (g)
- 76 g
- Mått (LxBxH)
- 51,5 x 78,75 x 20 mm


Kompatibilitet för Apogee-D


Dokumentation och resurser
Apogee-D levereras med omfattande dokumentation som är framtagen för att stötta användare i varje steg.
Från installationsguider till avancerad konfiguration och felsökning säkerställer våra tydliga och detaljerade manualer en smidig integration och användning.
Våra fallstudier
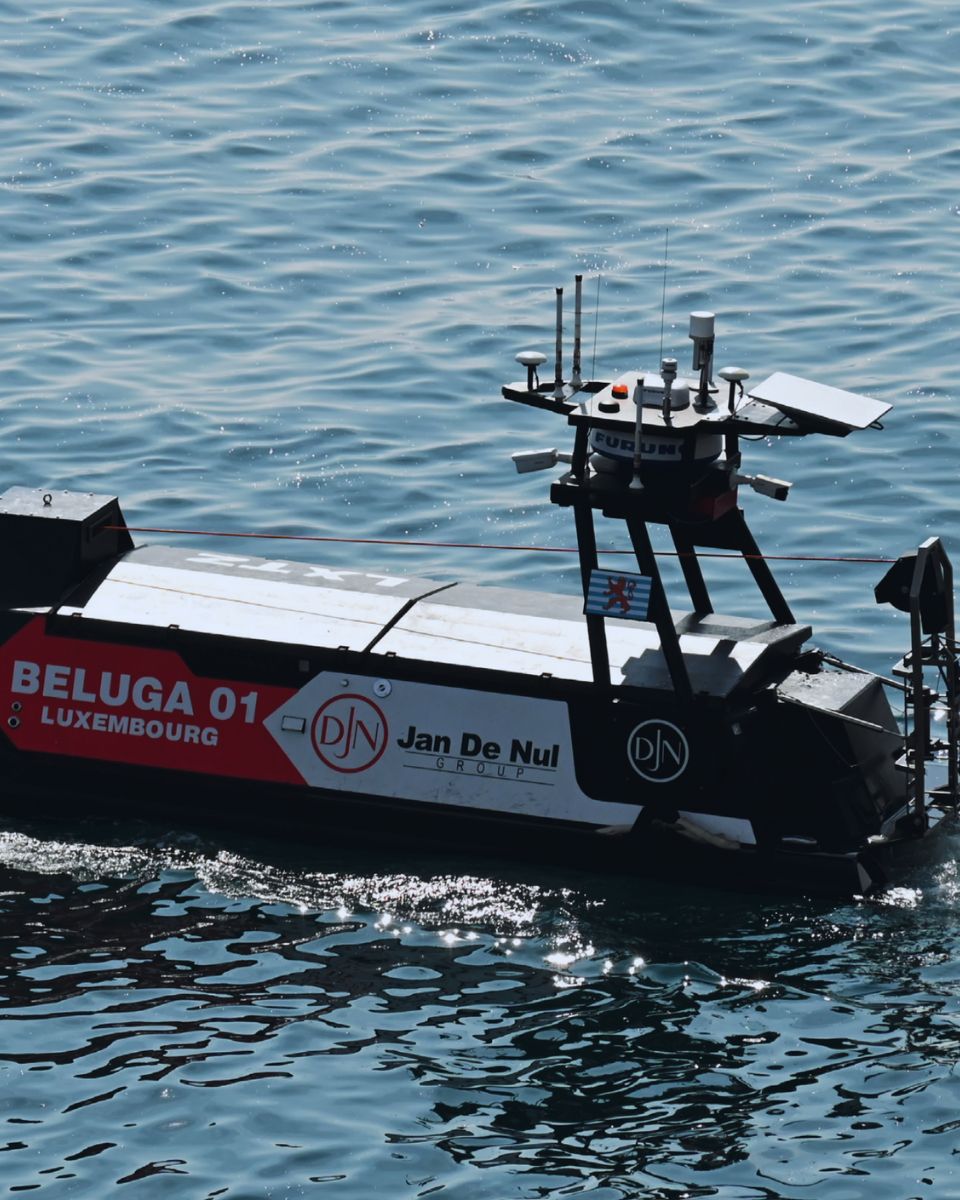
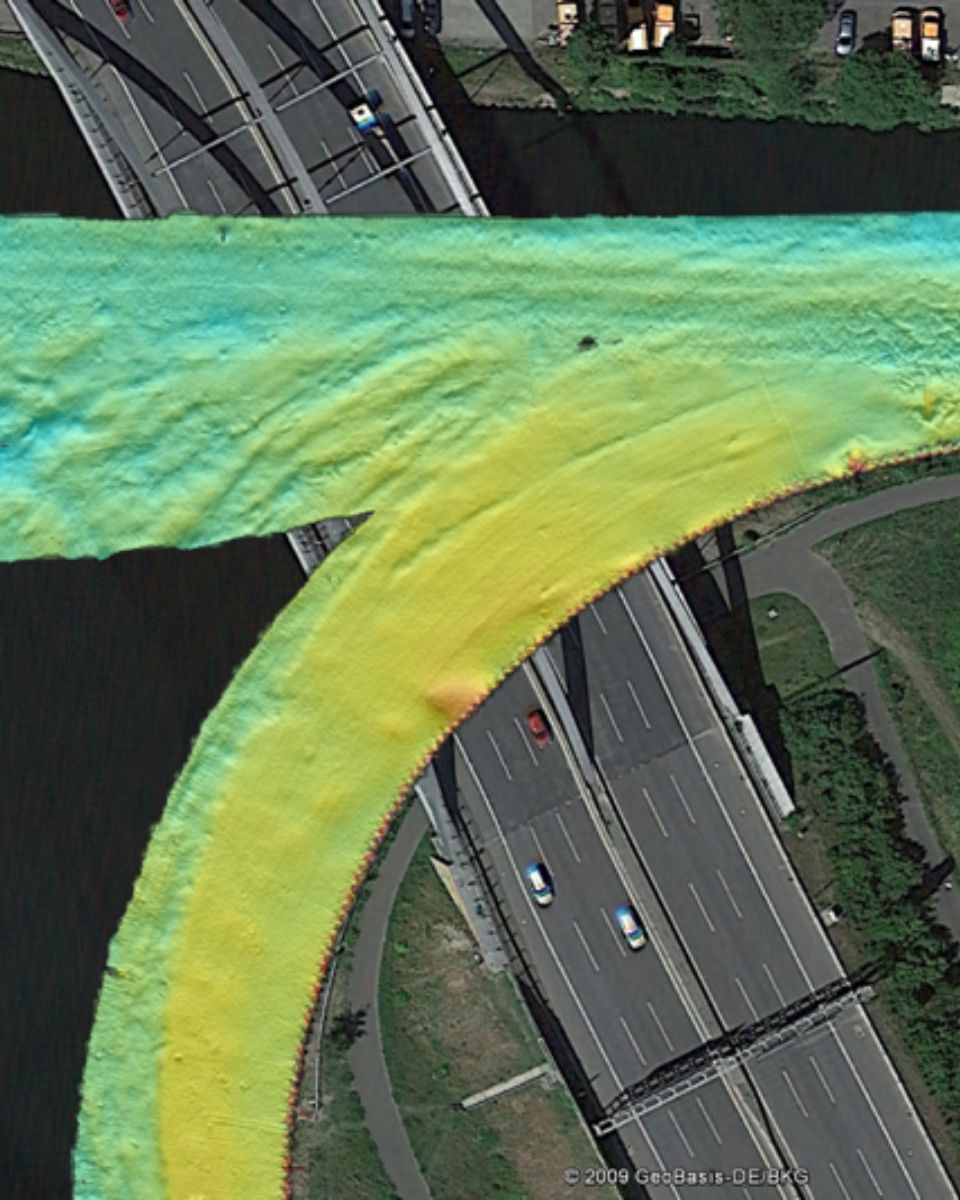
Utforska verkliga exempel på hur våra INS förbättrar prestandan, minskar stilleståndstiden och ökar den operativa effektiviteten. Lär dig hur våra avancerade sensorer och intuitiva gränssnitt ger dig den precision och kontroll som krävs för att lyckas med dina tillämpningar.


Ytterligare produkter och tillbehör
Upptäck de viktiga tillbehör som förbättrar prestandan och mångsidigheten hos din Apogee-D.
Utforska vårt utbud för att hitta de perfekta tilläggen till din INS-installation.

Qinertia GNSS-INS

Kablar

GNSS-antenner
Produktionsprocess
Upptäck precisionen och expertisen bakom varje produkt från SBG Systems. Följande video ger en inblick i hur vi noggrant designar, tillverkar och testar våra tröghetsnavigeringssystem med hög prestanda. Från avancerad ingenjörskonst till rigorös kvalitetskontroll ser vår produktionsprocess till att varje produkt uppfyller de högsta standarderna för tillförlitlighet och noggrannhet.
Titta nu för att få veta mer!

Be om en offert
De pratar om oss
Vi visar upp erfarenheter och rekommendationer från branschfolk och kunder som har använt INS i sina projekt.
Upptäck hur vår innovativa teknik har förändrat deras verksamhet, förbättrat produktiviteten och levererat tillförlitliga resultat inom olika tillämpningar.



FAQ-sektion
Välkommen till vår FAQ-sektion där vi besvarar dina viktigaste frågor om vår banbrytande teknik och dess tillämpningar. Här hittar du utförliga svar om produktegenskaper, installationsprocesser och bästa praxis för att maximera din upplevelse med vår INS.
Hitta dina svar här!
Hur kan jag kombinera inertsytor med en LiDAR för drönarkartering?
Genom att kombinera SBG Systems inertsytor med LiDAR för drönarkartering förbättras både noggrannhet och tillförlitlighet vid insamling av exakta geospatiala data.
Så här fungerar integrationen och så här gynnar den drönarbaserad kartering:
- En fjärranalysmetod som använder laserpulser för att mäta avstånd till jordytan och därmed skapa en detaljerad 3D-karta över terrängen eller strukturer.
- SBG Systems INS kombinerar en IMU med GNSS-data för att tillhandahålla exakt positionering, orientering (pitch, roll, yaw) och hastighet, även i GNSS-störda miljöer.
SBG:s inertsytor synkroniseras med LiDAR-datan. INS spårar drönarens position och orientering noggrant, medan LiDAR samlar in detaljer om terrängen eller objekten nedanför.
Genom att känna till drönarens exakta orientering kan LiDAR-datan positioneras med stor precision i 3D-rymden.
GNSS-komponenten tillhandahåller global positionering, medan IMU:n erbjuder orienterings- och rörelsedata i realtid. Denna kombination säkerställer att även när GNSS-signalen är svag eller otillgänglig (t.ex. nära höga byggnader eller täta skogar), kan INS fortsätta att spåra drönarens bana och position, vilket möjliggör en konsekvent LiDAR-kartering.
Vad är skillnaden mellan ADAS i bilar och självkörande bilar?
ADAS (Advanced Driver Assistance Systems) ökar bilsäkerheten genom att tillhandahålla funktioner som filhållning, adaptiv farthållare och automatisk inbromsning, men kräver aktiv övervakning av föraren. Däremot syftar självkörande bilar, som är utrustade med system för autonom körning, till att helt automatisera fordonsdriften utan mänsklig inblandning.
Medan ADAS stöder förare genom att hjälpa till med uppgifter och förbättra säkerheten, är självkörande bilar utrustade för att hantera alla aspekter av autonom körning, från navigering till beslutsfattande, vilket erbjuder en högre grad av automation (SAE-nivåer) och bekvämlighet. ADAS-egenskaper eller funktioner tillskrivs SAE-nivåer under 3, och självkörande bilar i sig motsvarar lägst nivå 4.
Vad är skillnaden mellan GNSS och GPS?
GNSS står för Global Navigation Satellite System och GPS för Global Positioning System. Dessa termer används ofta om vartannat, men de syftar på olika koncept inom satellitbaserade navigationssystem.
GNSS är ett samlingsbegrepp för alla satellitnavigationssystem, medan GPS specifikt syftar på det amerikanska systemet. GNSS omfattar flera system som ger en mer heltäckande global täckning, medan GPS bara är ett av dessa system.
Med GNSS får du förbättrad noggrannhet och tillförlitlighet genom att integrera data från flera system, medan GPS enbart kan ha begränsningar beroende på satellittillgänglighet och miljöförhållanden.
