Mot en hållbar framtid med vår INS
Upptäck hur en dynamisk studentförening från EPFL och SBG Systems sitter i samma båt på väg mot en hållbar framtid.
”Ellipse-N är en av de komponenter som vi kan lita på till 100 % varje gång vi startar båten. Den utgör kärnan i vår navigationsprogramvara, och utan den skulle vår båt vara blind”. | Jules Bervillé, chef för avdelningen för elektronikprogramvara
Att ge morgondagens ingenjörer verktyg för hållbar innovation
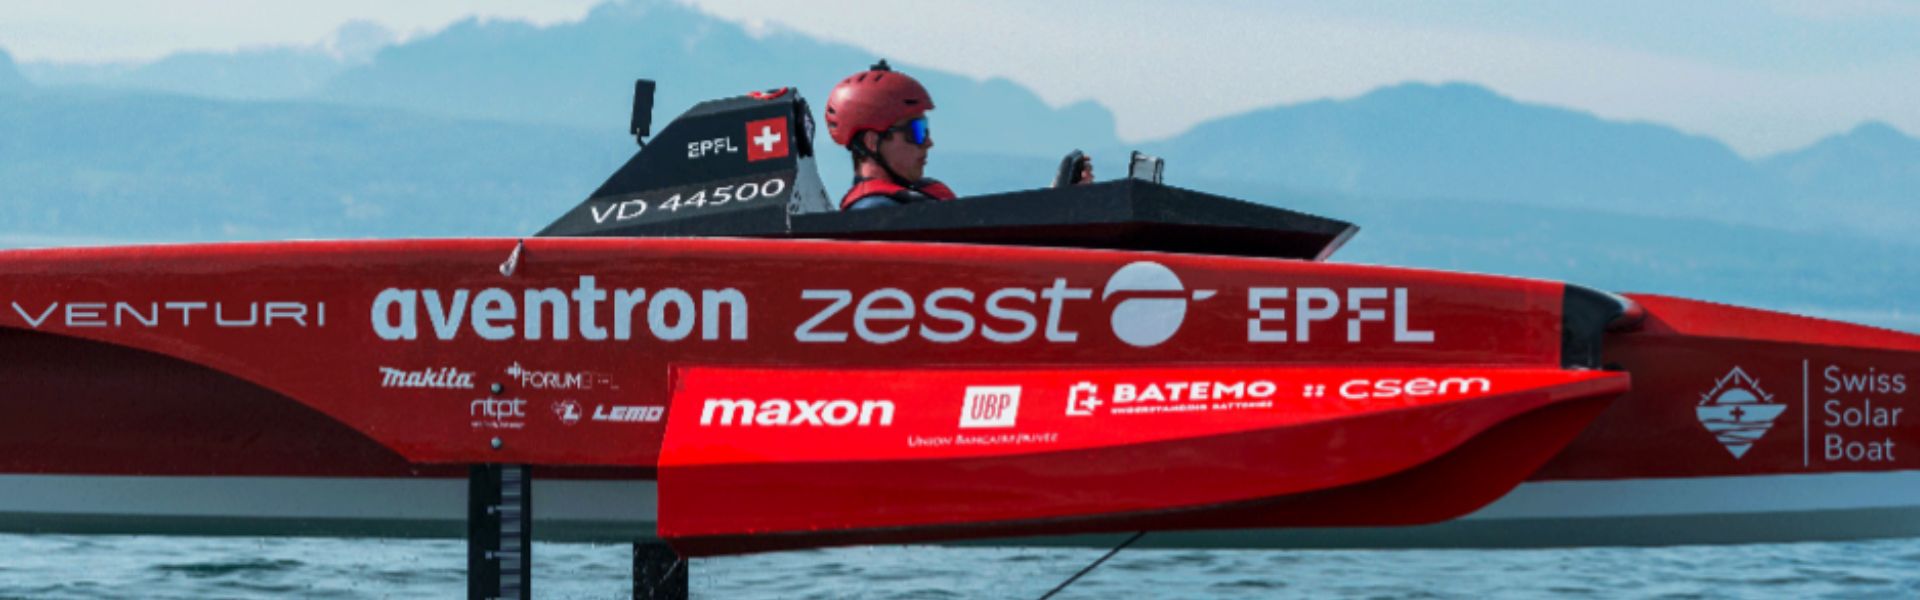
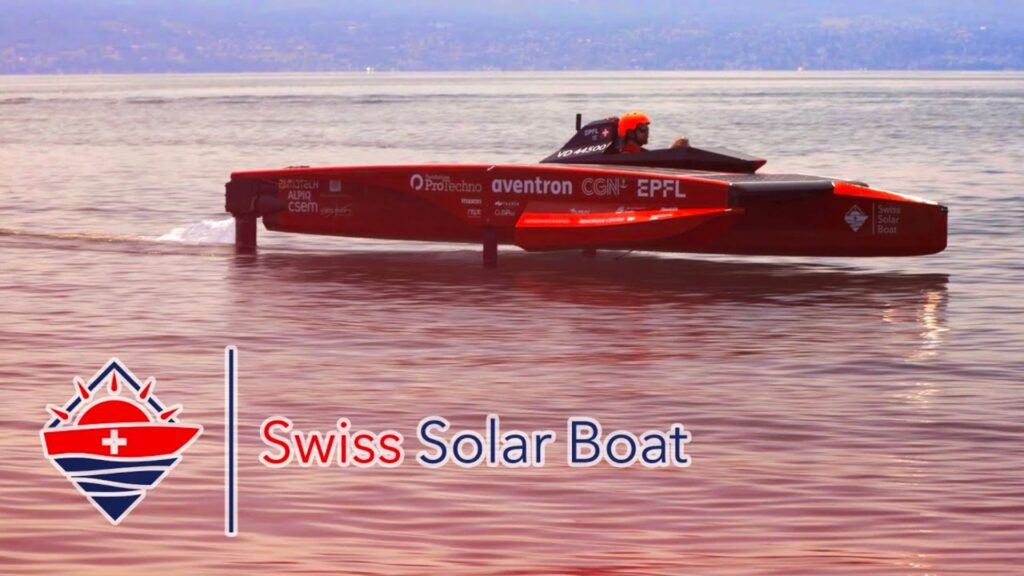
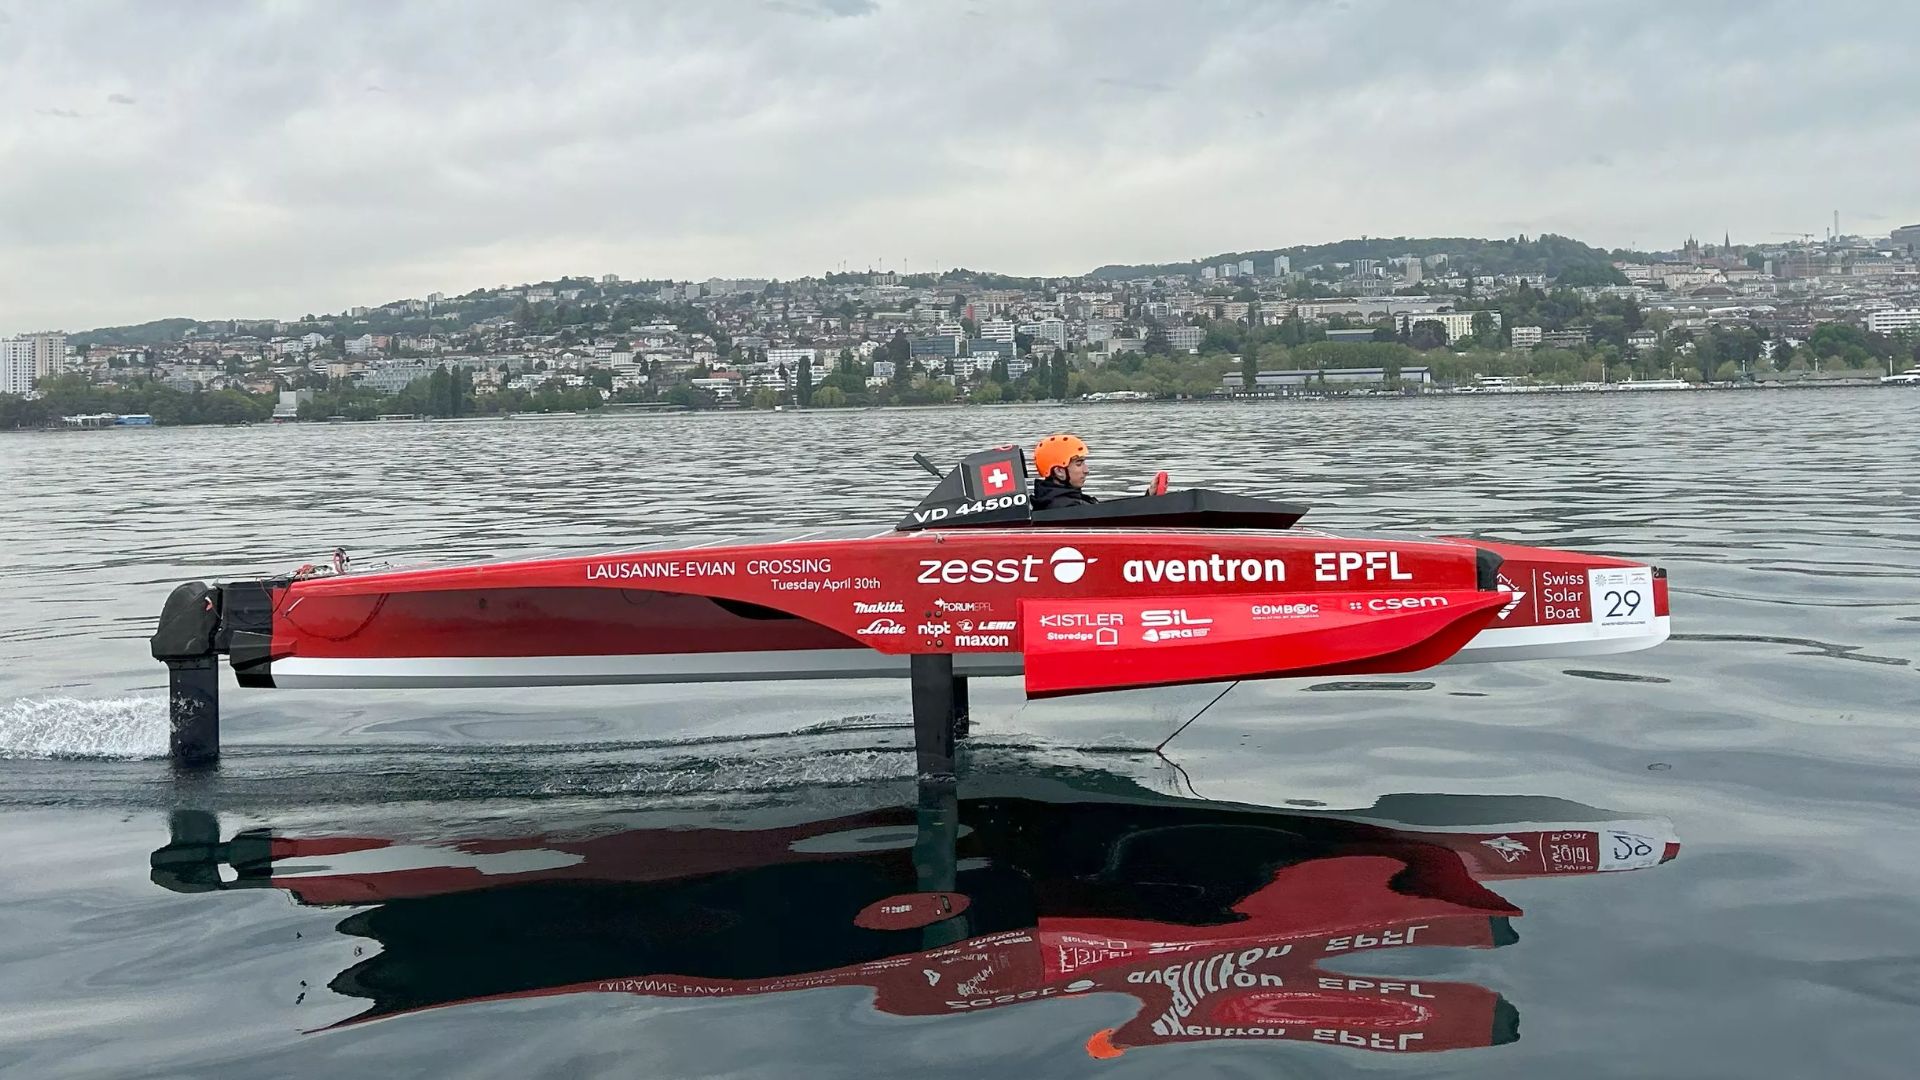
En dynamisk studentförening vid École Polytechnique Fédérale de Lausanne (EPFL), ett prestigefyllt universitet i Schweiz, skapar uppmärksamhet inom sektorn för förnybar energi. Med målet att förändra sjötransporten har de tagit sig an uppgiften att bygga foilingbåtar som drivs av förnybar energi och seglar mot en grön framtid.
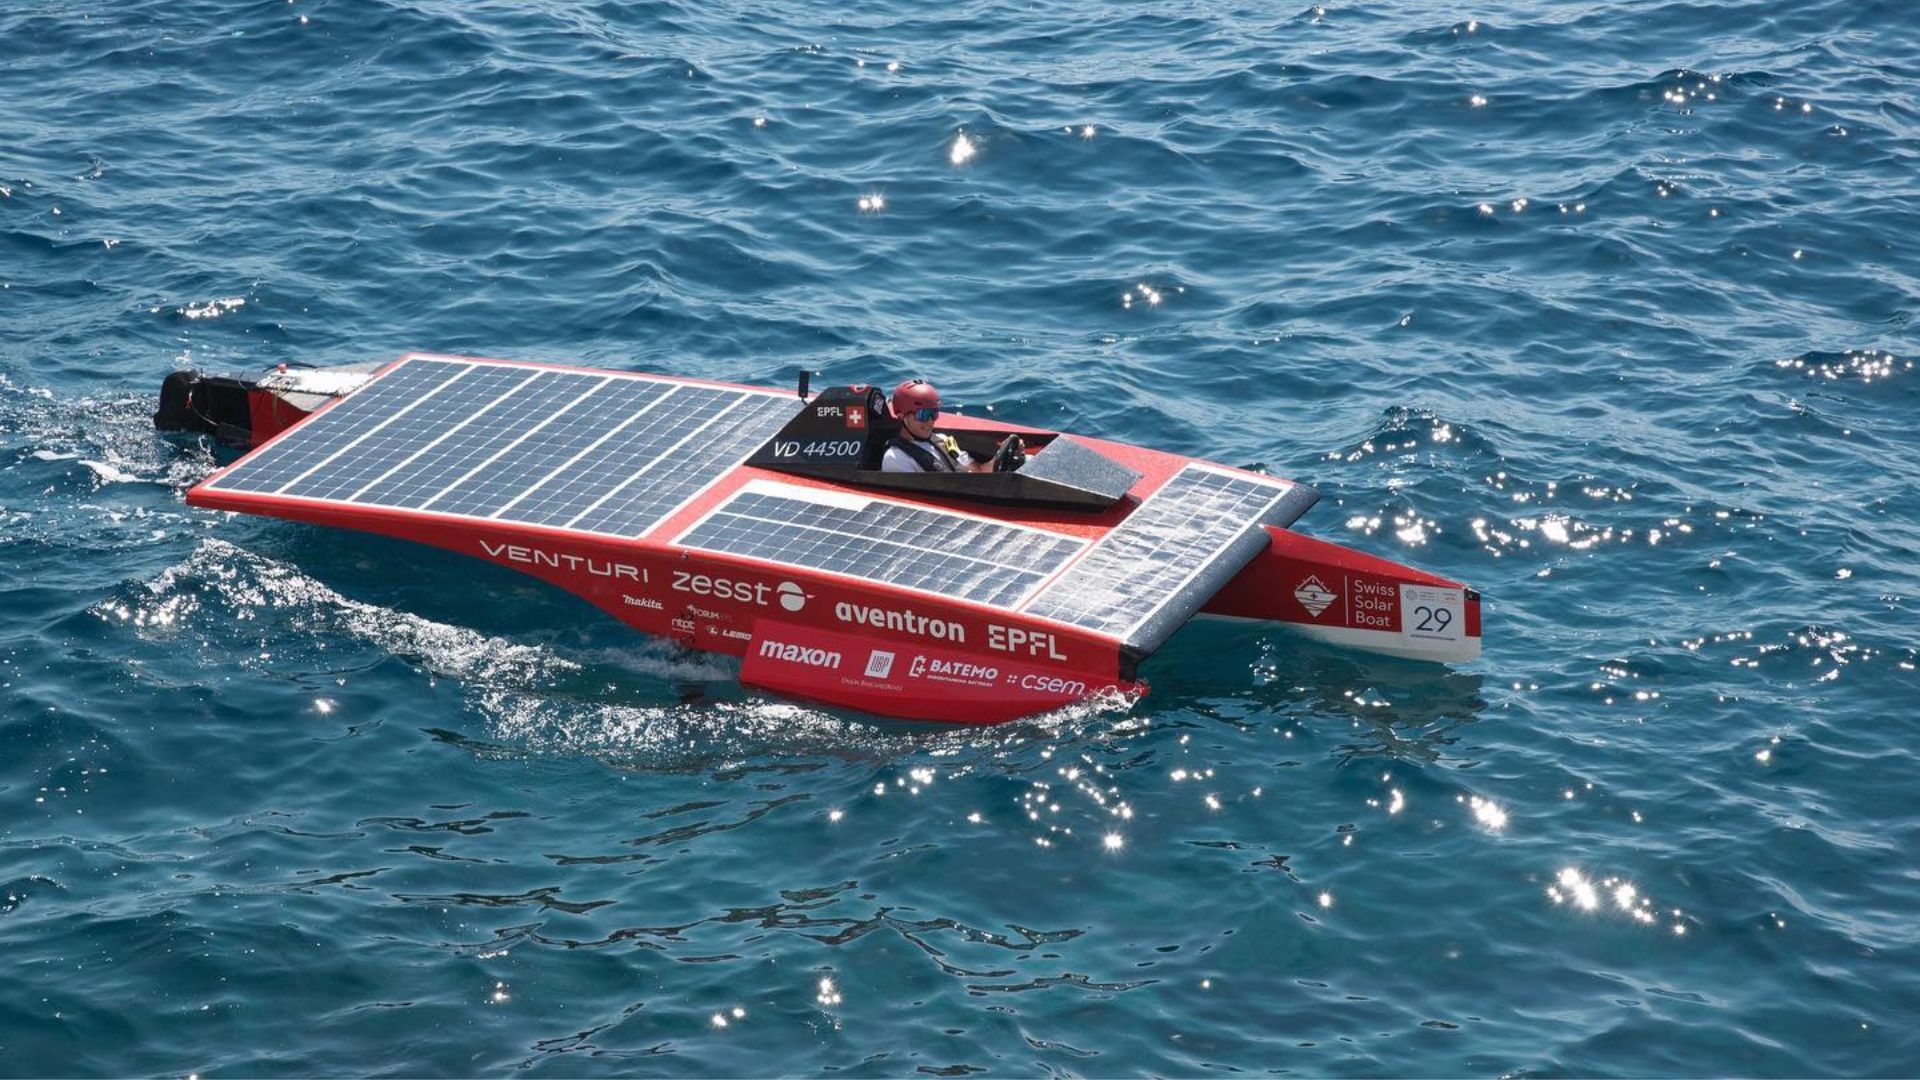
De har redan framgångsrikt byggt en solcellsdriven båt och arbetar nu med en hybridbåt som drivs av både solenergi och vätgas. Deras första båt byggdes för att tävla i Solar Class i Monaco Energy Boat Challenge. De deltog i tävlingen 2021 och 2022 och uppnådde imponerande resultat.
Nu siktar de in sig på Sealab Class med en ny båt som drivs av både vätgas och solenergi.
Smidigt med en pålitlig IMU
Ellipse-N visade sig vara perfekt för deras behov. Tack vare dess avancerade funktioner för ” IMU ” (vinkelhastighetsmätning) kunde den tillhandahålla exakta orienterings- och rörelsemätningar. Integreringen av Ellipse-N i deras flygkontrollprogramvara blev grunden för båtens navigationssystem, vilket garanterade precis styrning och stabilitet.
Jules Bervillé, chef för avdelningen för elektronikprogramvara, kommenterade Ellipse-N så här: ”Ellipse N är en av de komponenter som vi kan lita på till 100 % varje gång vi startar båten. Den är kärnan i vår flygkontrollprogramvara och utan den skulle vår båt vara blind.”
Schweiziska solbåten tar nästa stora steg
Drivet av en passion för hållbarhet och ett engagemang för innovation ser teamet framför sig en framtid där deras båtar visar vägen inom förnybar sjötransport. Deras nästa mål är att utöka sina insatser och integrera vätgasdrift i större och snabbare fartyg.
Steg för steg mot hållbarhet
Samarbetet mellan studentgruppen vid EPFL och SBG Systems visar hur samarbete kan ge upphov till nya idéer. Deras gemensamma engagemang för högsta kvalitet och hållbarhet bevisar att även små fartyg kan ha en betydande inverkan på framtidens hav.
Ellipse-N
Ellipse-N är ett kompakt och högpresterande RTK-tröghetsnavigeringssystem (INS) med en inbyggd dubbelbandsmottagare som stöder fyra satellitkonstellationer ( GNSS ). Systemet mäter rullning, lutning, kurs och upp- och nedrörelse samt ger en positionsbestämning med centimeterprecision ( GNSS ).
Ellipse -N-sensorn är särskilt lämplig för dynamiska miljöer och tuffa förhållanden ( GNSS ), men kan även användas i mindre dynamiska tillämpningar med magnetisk kurs.

Begär en offert på Ellipse-N
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi visar upp. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Vad är vågmätningssensorer?
Vågmätningssensorer är oumbärliga verktyg för att förstå havsdynamik och förbättra säkerhet och effektivitet i marin verksamhet. Genom att tillhandahålla exakta och aktuella data om vågförhållanden hjälper de till att ligga till grund för beslut inom olika sektorer, från sjöfart och navigation till miljövård. Våqbojar är flytande enheter utrustade med sensorer för att mäta vågparametrar som höjd, period och riktning.
De använder vanligen accelerometrar eller gyroskop för att detektera vågrörelser (t.ex. vågperiod) och kan överföra data i realtid till landbaserade anläggningar för analys.
Vad är batymetri?
Batymetri är studiet och mätningen av djupet och formen på undervattenterräng, med huvudsakligt fokus på att kartera havsbotten och andra nedsänkta landskap. Det motsvarar topografi under vatten och ger detaljerade insikter om undervattensstrukturer i hav, sjöar och floder. Batymetri spelar en avgörande roll i olika tillämpningar, inklusive navigation, marin konstruktion, resursletning och miljöstudier.
Moderna batymetriska tekniker förlitar sig på ekolodssystem, såsom enstråle- och flerstråleekolod, som använder ljudvågor för att mäta vattendjup. Dessa enheter skickar ljudpulser mot havsbotten och registrerar den tid det tar för ekona att återvända, och beräknar djupet baserat på ljudets hastighet i vatten. Särskilt flerstråleekolod gör det möjligt att kartera breda stråk av havsbotten på en gång, vilket ger mycket detaljerade och noggranna representationer av havsbotten. Ofta kombineras en RTK- + INS-lösning för att skapa noggrant positionerade 3D-representationer av havsbotten.
Batymetriska data är avgörande för att skapa sjökort som hjälper till att vägleda fartyg säkert genom att identifiera potentiella undervattensfaror som nedsänkta klippor, vrak och sandbankar. De spelar också en avgörande roll inom vetenskaplig forskning och hjälper forskare att förstå undervattensrelaterade geologiska särdrag, havsströmmar och ekosystem i havet.
Vad används en boj till?
En boj är en flytande anordning som främst används i maritima och vattenmiljöer för flera viktiga syften. Bojar placeras ofta på specifika platser för att markera säkra passager, farleder eller farliga områden i vattendrag. De vägleder fartyg och båtfolk och hjälper dem att undvika farliga platser som klippor, grund eller vrak.
De används som förankringspunkter för fartyg. Förtöjningsbojar gör det möjligt för båtar att förtöja utan att behöva lägga ut ankare, vilket kan vara särskilt användbart i områden där ankring är opraktisk eller miljöskadlig.
Instrumenterade bojar är utrustade med sensorer för att mäta miljöförhållanden som temperatur, våghöjd, vindhastighet och atmosfärstryck. Dessa bojar tillhandahåller värdefull data för väderprognoser, klimatforskning och oceanografiska studier.
Vissa bojar fungerar som plattformar för att samla in och överföra realtidsdata från vattnet eller havsbotten, vilket ofta används inom vetenskaplig forskning, miljöövervakning och militära tillämpningar.
Inom det kommersiella fisket markerar bojar var myror eller nät är utplacerade. De är också till hjälp inom vattenbruk för att markera undervattensodlingar.
Bojar kan också märka ut särskilda områden som zoner med ankringsförbud, fiskezoner eller badområden, vilket hjälper till att upprätthålla reglementen till sjöss.
I alla lägen är bojar avgörande för att garantera säkerhet, underlätta marin verksamhet och stödja vetenskaplig forskning.
Vad är bärkraft?
Bärkraft (flytkraft) är den kraft som utövas av en fluid (såsom vatten eller luft) och som motverkar vikten av ett föremål som är nedsänkt i den. Den gör att föremål kan flyta eller stiga till ytan om deras densitet är lägre än fluidens. Bärkraft uppstår på grund av skillnaden i tryck som utövas på de delar av föremålet som är nedsänkta – ett högre tryck appliceras på större djup, vilket skapar en uppåtriktad kraft.
Pricipen för bärkraft beskrivs av Arkimedes princip, som slår fast att den uppåtriktade flytkraften på ett föremål är lika med vikten av den vätska som föremålet tränger undan. Om flytkraften är större än föremålets vikt kommer det att flyta; om den är mindre sjunker föremålet. Bärkraft är avgörande inom många områden, från marin teknik (konstruktion av fartyg och ubåtar) till funktionen hos flytande enheter som bojar.
Vad är skillnaden mellan IMU och INS?
Skillnaden mellan en tröghetsmätare (IMU) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och komplexitet.
En IMU tillhandahåller rådata om fordonets linjära acceleration och vinkelhastighet, uppmätt med accelerometrar och gyroskop. Den levererar information om rullning, stigning, sidoförskjutning och rörelse, men beräknar inte position eller navigeringsdata. IMU:n är särskilt utformad för att vidarebefordra väsentlig information om rörelse och orientering för extern bearbetning för att fastställa position eller hastighet.
Å andra sidan kombinerar ett INS IMU-data med avancerade algoritmer för att beräkna ett fordons position, hastighet och orientering över tid. Det innehåller navigeringsalgoritmer som Kalman-filter för sensorfusion och integration. Ett INS levererar navigeringsdata i realtid, inklusive position, hastighet och orientering, utan att förlita sig på externa positioneringssystem som GNSS.
Detta navigeringssystem används vanligtvis i tillämpningar som kräver omfattande navigeringslösningar, i synnerhet i GNSS-störda miljöer, såsom militära UAV:er, fartyg och ubåtar.
