Qinertia GNSS/INS har valts ut för efterbearbetning av marina geofysiska data
SBG:s Qinertia GNSS/INS PPK-programvara används för efterbearbetning av INS -data för exakt positionering vid geofysiska undersökningar till havs.
” SBG Systems -hårdvaran och -programvaran har verkligen uppfyllt våra förväntningar!” | Luke G., hydrograf och marin geolog vid Namdeb
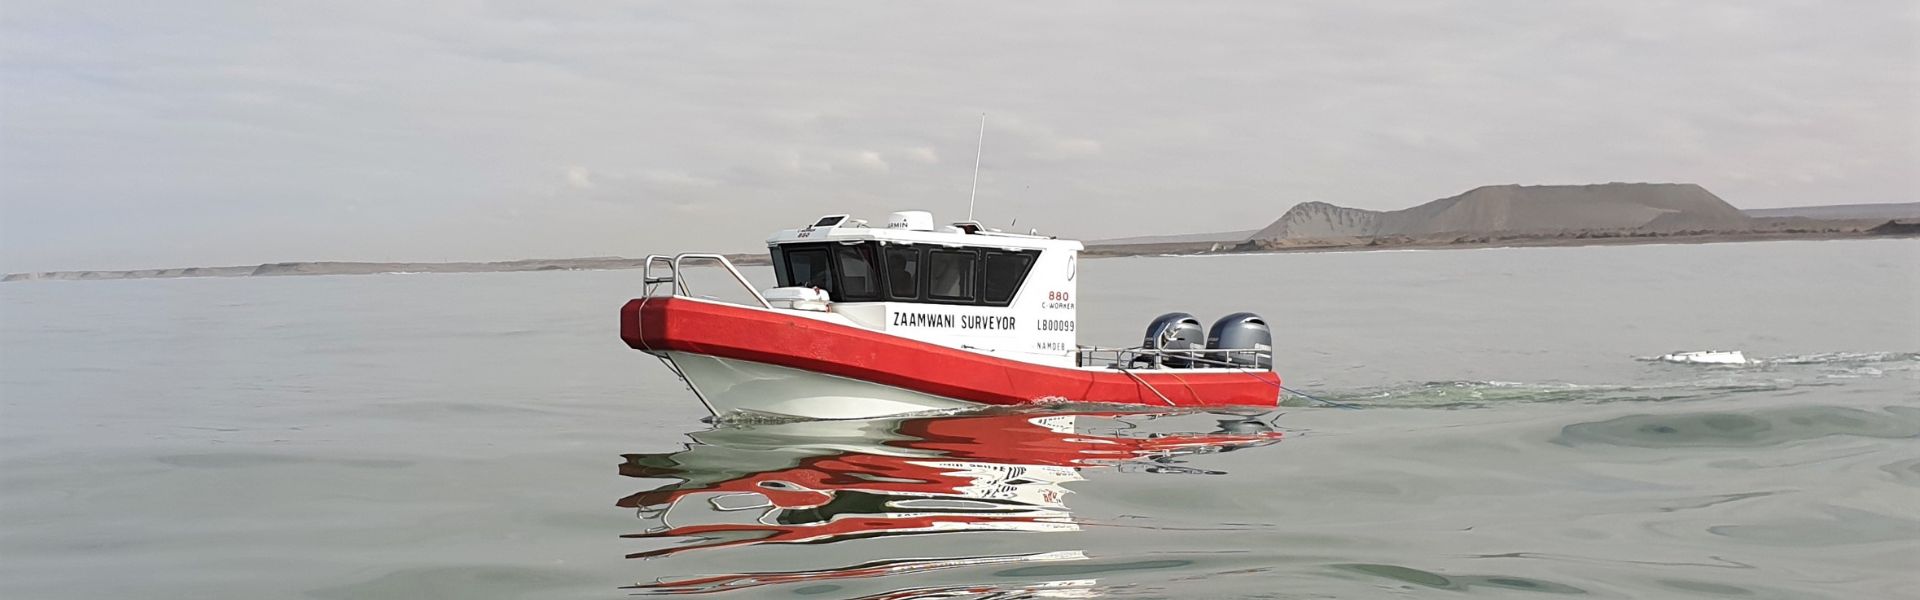
Namdeb Diamond Corporation är ett företag som bedriver alluvial diamantbrytning i Oranjemund i södra Namibia. Företaget bedriver prospektering, gruvdrift och återställningsarbete. Namdebs rika historia sträcker sig ända tillbaka till 1920.
Företaget använder flera innovativa gruvtekniker för att utvinna diamanter från alluviala malmfyndigheter. I samband med kartläggningen tillämpar man ett brett spektrum av metoder både på land och till havs för att kvantifiera gruvverksamheten och prospektera efter potentiella nya gruvplatser.
Robust och kostnadseffektiv hårdvara
Namdeb-teamet var på jakt efter en uppgradering av sitt gamla tröghetsnavigeringssystem och fann att SBG:s Navsight Apogee hade mycket liknande specifikationer jämfört med deras tidigare utrustning, till en betydligt lägre kostnad.
Vår kund fann även några tilltalande funktioner i hårdvarukonfigurationen som underlättar för användarna vid den initiala installationen. Dessutom insåg de att Qinertias PPK-programvara erbjuder mervärde jämfört med deras tidigare lösning.
SBG:s PPK-programvara möjliggör integration av data från tredjepartsleverantörer och innehåller en fotogrammetrimodul för exakt georeferering.
Deras främsta behov av PPK-programvara var att efterbearbeta INS -data för exakt positionering vid geofysiska undersökningar till havs.
Qinertia bearbetar dagligen Navsight Apogee -uppdrag från MBES-undersökningar samt PPK-data från en Trimble-mottagare GNSS . Dessutom har användarna nyligen använt programvaran för fotogrammetribearbetning med en DJI-drönare.
Sömlös integration med Qinertia GNSS/INS
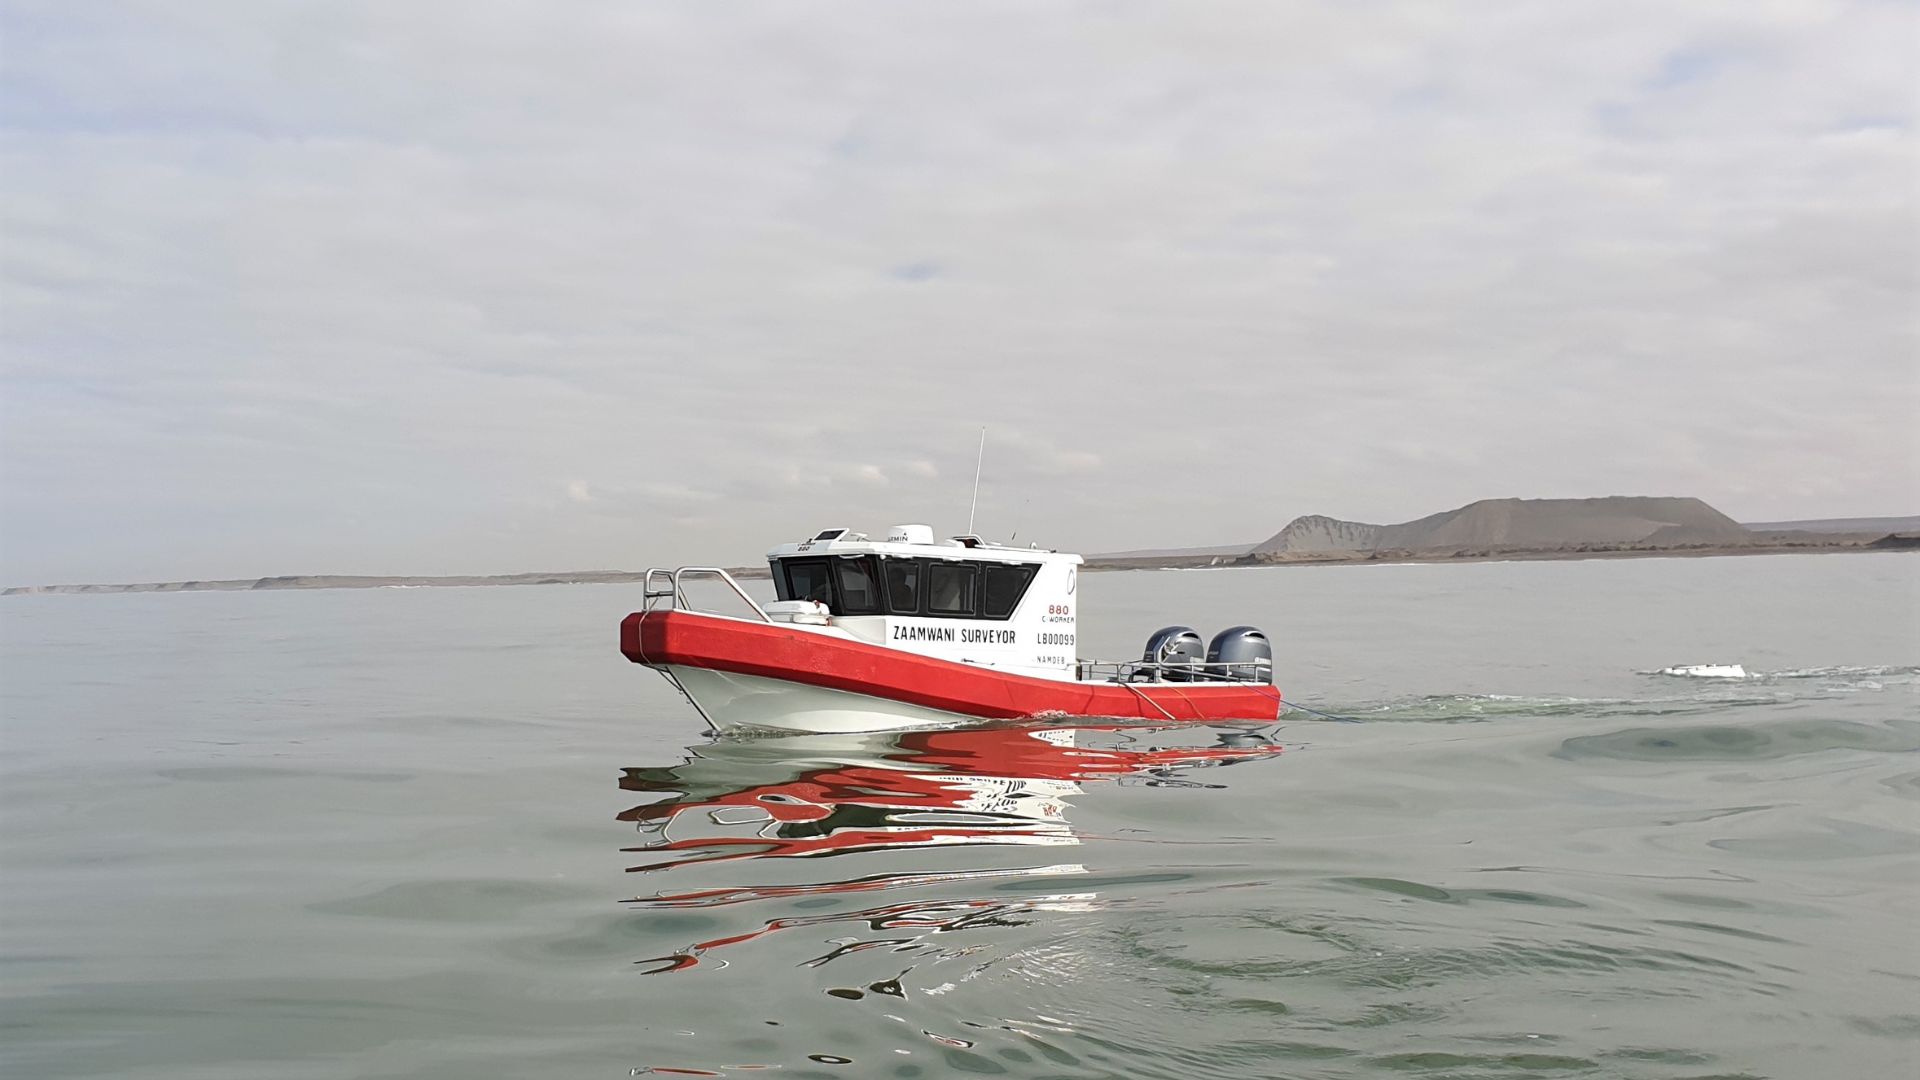
Inga större utmaningar uppstod i samband med hårdvaruuppgraderingen. Plug-and-play-konceptet möjliggör en smidig integration av systemet ” INS ” på kundens undersökningsfartyg.
När det gäller mjukvaran var Namdeb särskilt nöjd med systemkonfigurationen och Qinertias grafiska användargränssnitt (GUI), som grafiskt hjälper användaren att upptäcka eventuella installationsfel och datavikningar. Dessutom har SBG-teamet alltid svarat snabbt när det gäller att ge support.
Om PPK-programvaran och MBES
Multibeam Echo Sounder Survey (MBES) är en geofysisk undersökningsmetod som använder ljudvågor för att skapa högupplösta kartor över havsbotten och strukturer under ytan.
Metoden används ofta inom hydrografi och geofysisk prospektering för att bestämma vattendjup, batymetri och placeringen av geologiska formationer.
Noggrannheten hos MBES-undersökningar begränsas dock ibland av noggrannheten hos eller störningar i det positioneringssystemet INS som används för att samla in data om fartygets position.
PPK-programvaran löser dessa problem genom att bearbeta data från ” INS ” som samlats in under uppdraget för att tillhandahålla mycket exakta positionsuppgifter för MBES-undersökningsfartyget.
För att göra detta använder man avancerade algoritmer för att korrigera data från ” GNSS ” för fel, såsom fördröjningar i jonosfären och troposfären, samt för att eliminera eventuella avvikelser.
Detta resulterar i en mycket exakt och tillförlitlig position för undersökningsfartyget, som sedan integreras i MBES-data för att öka deras noggrannhet.
Qinertia GNSS+INS PPK-programvara
Programvaran Qinertia PPK erbjuder en helt ny nivå inom högprecisionspositioneringslösningar.
Uppnå oöverträffad noggrannhet i dina arbetsflöden genom efterbearbetning av dina råa positionsdata.
Begär en offert på Qinertia
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi visar upp. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Vad är skillnaden mellan RTK och PPK?
Real-Time Kinematic (RTK) är en positioneringsteknik där korrigeringar från ” GNSS ” överförs i nära realtid, vanligtvis via en korrigeringsström i RTCM-format. Det kan dock finnas utmaningar när det gäller att säkerställa ”GNSS ”-korrigeringarna, särskilt vad gäller deras fullständighet, tillgänglighet, täckning och kompatibilitet.
Den största fördelen med PPK jämfört med RTK-efterbearbetning är att databehandlingen kan optimeras under efterbearbetningen, inklusive framåt- och bakåtbearbetning, medan avbrott eller inkompatibilitet i korrigeringarna och deras överföring vid realtidsbearbetning leder till sämre positioneringsnoggrannhet.
En första viktig fördel med efterbearbetning (PPK) enligt GNSS jämfört med realtid (RTK) är att det system som används ute på fältet inte behöver ha någon datalänk eller radio för att överföra RTCM-korrigeringarna från CORS till systemetINS/GNSS .
Den främsta begränsningen för införandet av efterbearbetning är kravet att den slutliga applikationen ska påverka miljön. Å andra sidan, om din applikation klarar den extra bearbetningstid som krävs för att ta fram en optimerad bana, kommer det att avsevärt förbättra datakvaliteten för alla dina leverabler.
Hur fungerar framåt- och bakåtbearbetning?
Låt oss föreställa oss att vi drabbas av ett 60 sekunder långt avbrott i GNSS mitt under vår mätning. Positionsfelet vid framåtriktad bearbetning ökar snabbt (hastigheten beror på IMU specifikationerna och andra parametrar) och når sitt maximum i slutet av avbrottet. Därefter återhämtar det sig snabbt. Vid efterbearbetningen låtsas vi att tiden går baklänges och utför bearbetningen i omvänd kronologisk ordning, eftersom de fysikaliska ekvationerna förblir giltiga. Vid denna bakåtriktade bearbetning skulle felet vara som störst vid den faktiska början av avbrottet i GNSS , på ett sätt som är mycket symmetriskt i förhållande till den naturliga framåtriktade bearbetningen.
Genom att kombinera dessa två beräkningsresultat uppnås ett maximalt fel ungefär mitt i avbrottet, med en betydligt lägre storlek än vid lösningar som endast använder framåt- eller bakåtriktad bearbetning. Detta kommer särskilt att förbättra lösningarnaGNSS+INS , vilket möjliggörs av produkterna SBG Systems , men även bearbetning som endast använder GNSS kommer att dra nytta av detta arbetsflöde.
Som redan nämnts kan denna förbättring endast genomföras genom efterbearbetning, eftersom alla data måste finnas tillgängliga från början till slut, vilket innebär att användningen av den måste skjutas upp till slutet av undersökningen.
Vad är GNSS-efterbehandling?
GNSS-efterbehandling, eller PPK, är en metod där de råa GNSS-datamätningarna som lagrats på en GNSS-mottagare bearbetas efter själva datainsamlingen. Dessa kan kombineras med andra källor för GNSS-mätningar för att ge den mest fullständiga och noggranna kinematiska banan för GNSS-mottagaren, även i de mest krävande miljöer.
Dessa andra källor kan vara en lokal GNSS-basstation vid eller nära datainsamlingsprojektet, eller befintliga kontinuerligt aktiva referensstationer (CORS) som vanligtvis tillhandahålls av myndigheter och/eller kommersiella leverantörer av CORS-nätverk.
Programvara för Post-Processing Kinematic (PPK) kan använda fritt tillgänglig information om GNSS-satelliters omloppsbanor och klockor för att förbättra noggrannheten ytterligare. PPK möjliggör exakt bestämning av en lokal GNSS-basstations position i ett absolut globalt koordinatsystem (datum) som används.
PPK-programvara kan även hantera komplexa transformationer mellan olika koordinatsystem som stöd för ingenjörsprojekt.
Med andra ord ger det tillgång till korrigeringar, förbättrar projektets noggrannhet och kan till och med åtgärda dataförluster eller fel under mätningen eller installationen i efterhand.
Vad är Precise Point Positioning?
Precise Point Positioning (PPP) är en satellitnavigeringsteknik som erbjuder positionering med hög precision genom att korrigera satellitsignalfel. Till skillnad från traditionella GNSS-metoder, som ofta förlitar sig på markbaserade referensstationer (som vid RTK), använder PPP global satellitdata och avancerade algoritmer för att tillhandahålla exakt positionsinformation.
PPP fungerar över hela världen utan behov av lokala referensstationer. Detta gör den lämplig för tillämpningar i avlägsna eller krävande miljöer där markinfrastruktur saknas. Genom att använda exakta satellitbanor och klockdata, tillsammans med korrigeringar för atmosfäriska effekter och multipath, minimerar PPP vanliga GNSS-fel och kan uppnå noggrannhet på centimeterscenivå.
Även om PPP kan användas för efterbearbetad positionering, vilket innebär att man analyserar insamlad data i efterhand, kan den också tillhandahålla positioneringslösningar i realtid. Real-time PPP (RTPPP) blir allt vanligare, vilket gör att användare kan ta emot korrigeringar och bestämma sin position i realtid.
