Fraunhofer Samarbeid mellom instituttet IOSB og SBG Systems
Fraunhofer -instituttet er en anerkjent tysk forskningsorganisasjon som har vært en pioner innen innovasjon på en rekke vitenskapelige områder.
«Autonome roboter i stor skala kommer snart til å revolusjonere byggebransjen og endre effektiviteten og innovasjonen.» | Florian OLLIER, markedsføringssjef hos SBG Systems
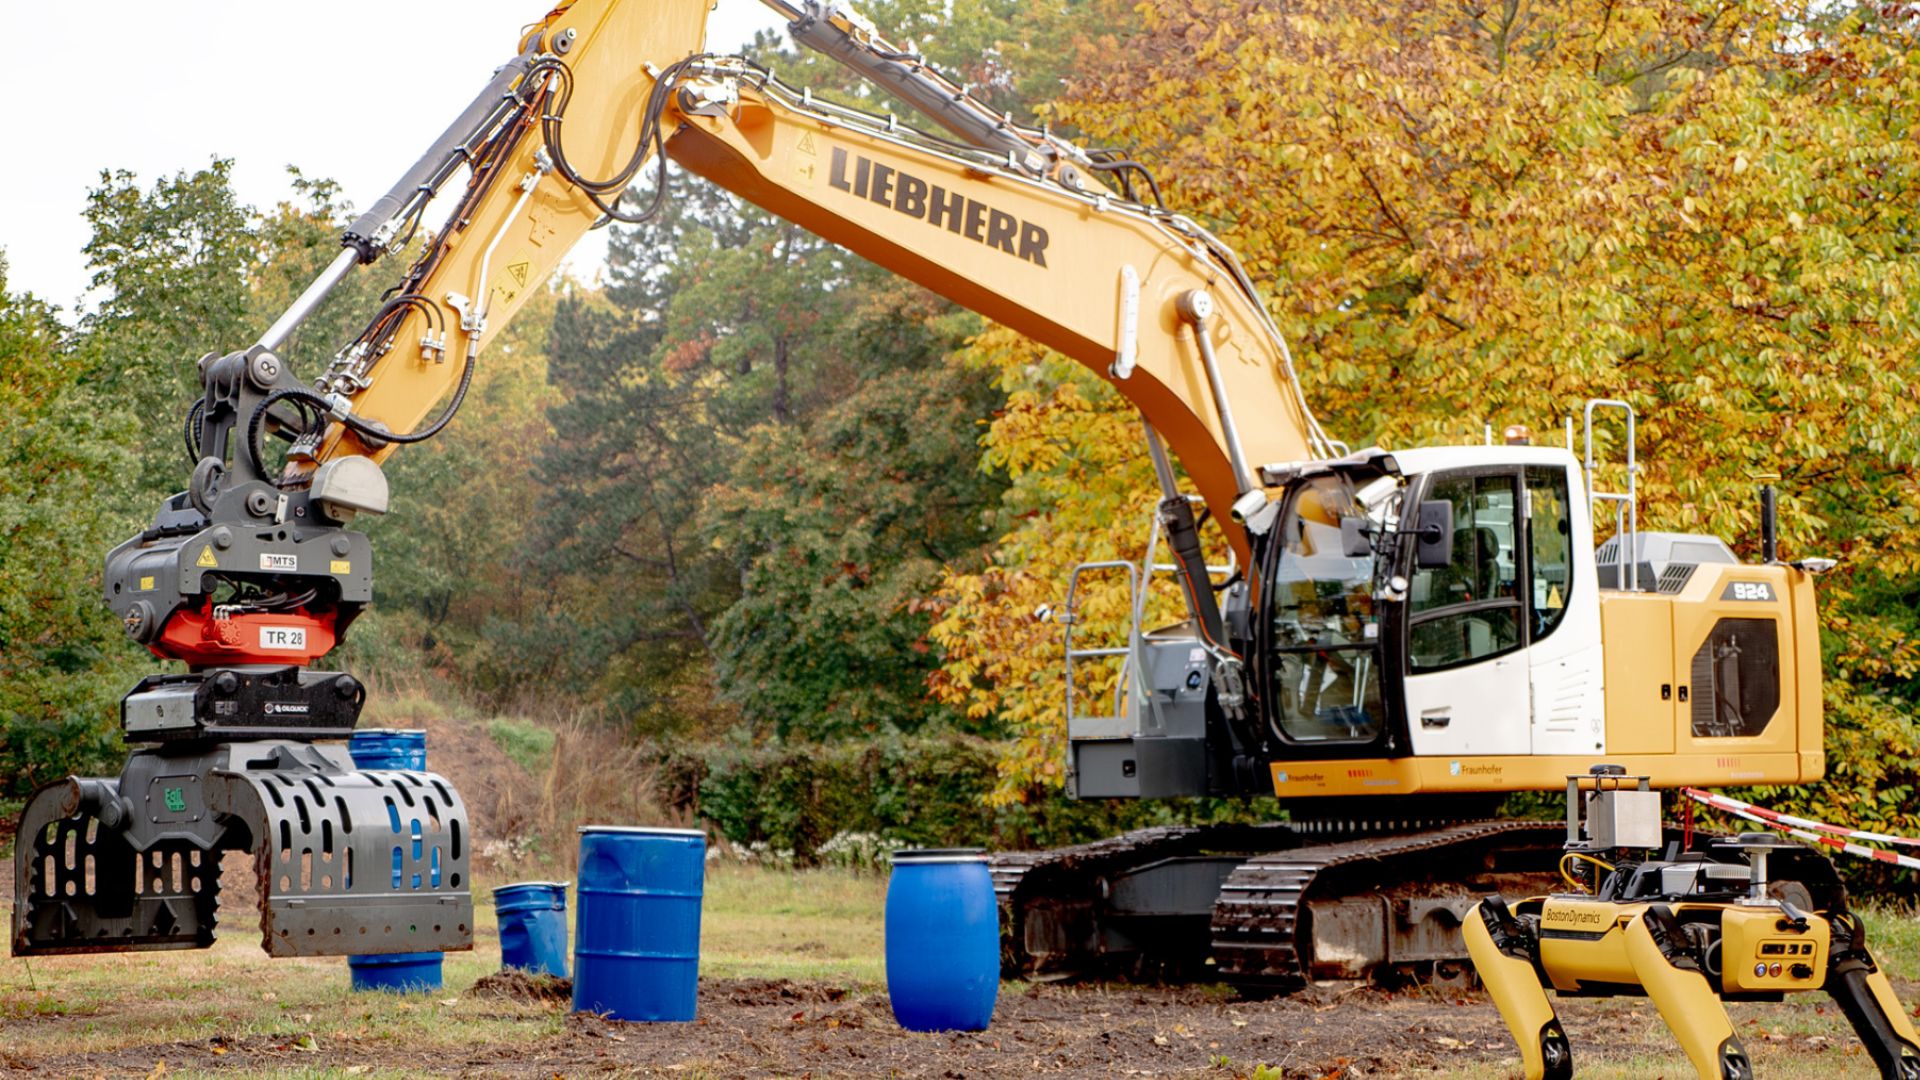
Fraunhofer Fraunhofer , en anerkjent tysk forskningsorganisasjon, har vært en pioner innen innovasjon på en lang rekke vitenskapelige områder. Innenfor sitt omfattende nettverk av 76 institutter skiller Institute of Optronics, System Technologies and Image Exploitation (IOSB) seg ut med sitt banebrytende arbeid innen autonome mobile robotsystemer. Denne casestudien undersøker samarbeidet mellom IOSB og , med fokus på integrering av våre treghetssensorer i autonome anleggskjøretøy.
Fraunhofer SBG Systems
Å omforme byggteknologien
Autonome systemer har blitt uunnværlige for oppgaver som er farlige, vanskelige eller monotone for mennesker.
Fraunhofer IOSBs forskningsgruppe for autonome robotsystemer spesialiserer seg på utvikling av autonome anleggskjøretøy, alt fra gravemaskiner for ustrukturerte miljøer til Unimog-kjøretøy som trekker en tippbil for å fjerne jord fra byggeplassen.
Autonome kjøretøy må forstå omgivelsene sine og lage et 3D-kart for å bestemme hvor de befinner seg. De bruker data fra sensorer for å finne ut hvordan de skal bevege seg rundt i omgivelsene.
Et samarbeid vi er stolte av
For å oppnå ekte autonomi i anleggskjøretøy er nøyaktige og pålitelige sensorer avgjørende. Disse sensorene må levere sanntidsdata for omgivelsesoppfatning, kartlegging og navigasjon.
Fraunhofer IOSB trengte en leverandør som kunne levere høytytende treghetssensorer for å forbedre funksjonaliteten til deres autonome anleggskjøretøy.
Vi er stolte av å samarbeide med det anerkjente Fraunhofer Institute, som er kjent for sin innovasjon. Fraunhofer IOSB har brukt flere av våre produkter på ulike plattformer.
Gjennomføring
Et bemerkelsesverdig bruksområde er integreringen av vår Ekinox -treghetssensor i en autonom gravemaskin som kan fjerne jord.
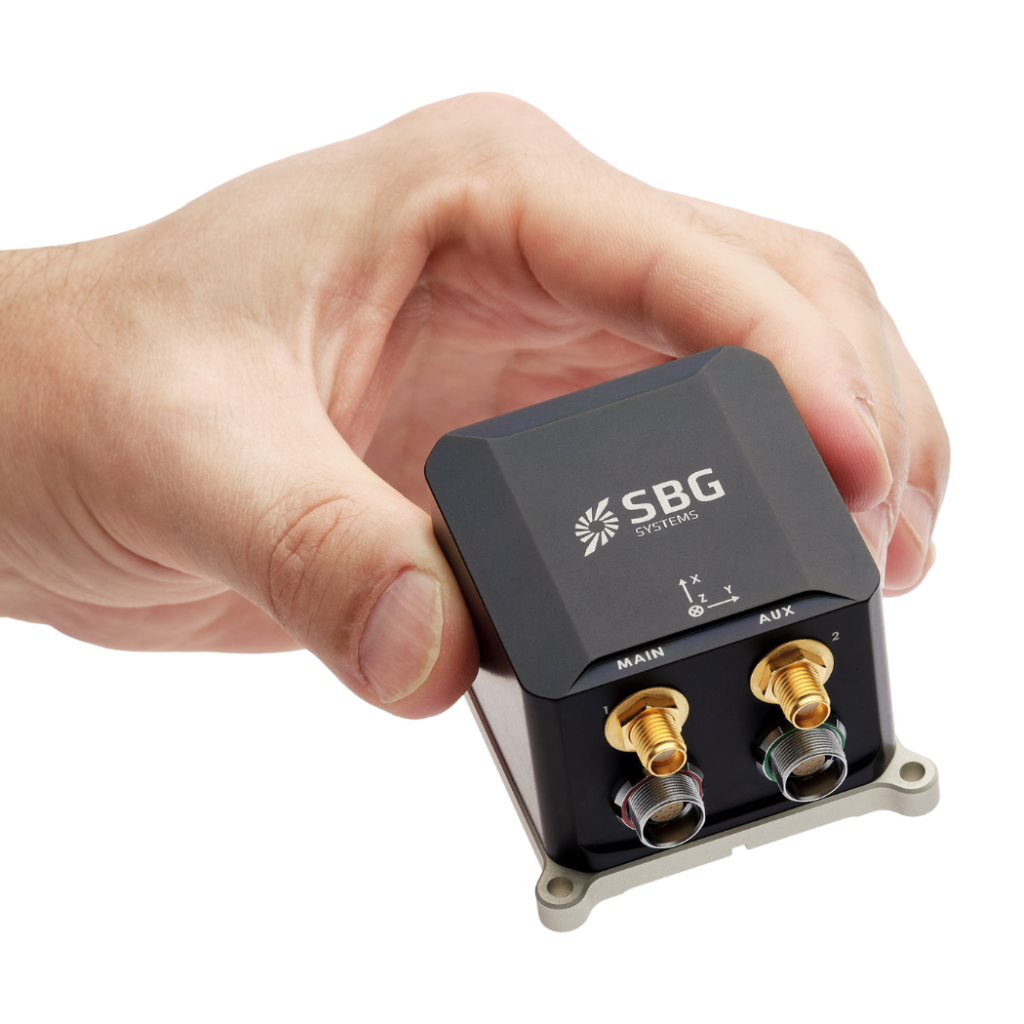
Ekinox spilte en avgjørende rolle i innsamlingen av kjøretøyets bevegelses- og orienteringsdata, noe som muliggjorde presis kartlegging av omgivelsene i sanntid.
Disse dataene, kombinert med avanserte algoritmer utviklet av forskere ved Fraunhofer , muliggjorde presis persepsjon, kartlegging og navigasjon.
Resultater
- Autonom utgraving / Autonom jordfjerning: Gravemaskinen, utstyrt med SBG Systems’ Ekinox Micro , oppnådde et høyt nivå av autonomi i jordfjerningsoppgaver. Inertialsensorens nøyaktighet og pålitelighet bidro til at kjøretøyet kunne operere selvstendig i ustrukturerte omgivelser.
- Berging av tønner: Den autonome gravemaskinen viste sin allsidighet ved å utvide bruksområdet til også å omfatte berging av tønner. Den var i stand til å utføre ulike oppgaver innenfor sitt operasjonsområde.
- Unimog-drift: Fraunhofer IOSB er for tiden i ferd med å ombygge Unimog-en til en robot som trekker en tippvogn for å frakte jord bort fra byggeplassen. SBG Systems’ treghetssensorer danner grunnlaget for autonomiteknologien, som forventes å øke driftens effektivitet og sikkerhet.
Kort sagt
Fraunhofer IOSB og SBG Systems viser hvordan avanserte sensorer og forskning driver frem store fremskritt. Dessuten understreker samarbeidet deres innovasjonens betydning for teknologisk vekst.
Integrering av avanserte IMU-er i selvkjørende anleggskjøretøy forbedrer maskinens nåværende funksjonalitet. Videre åpner denne integrasjonen for fremtidige gjennombrudd innen autonom robotikk. Til slutt: Fraunhofer IOSB og SBG Systems samarbeider for å utvide grensene for autonom teknologi.
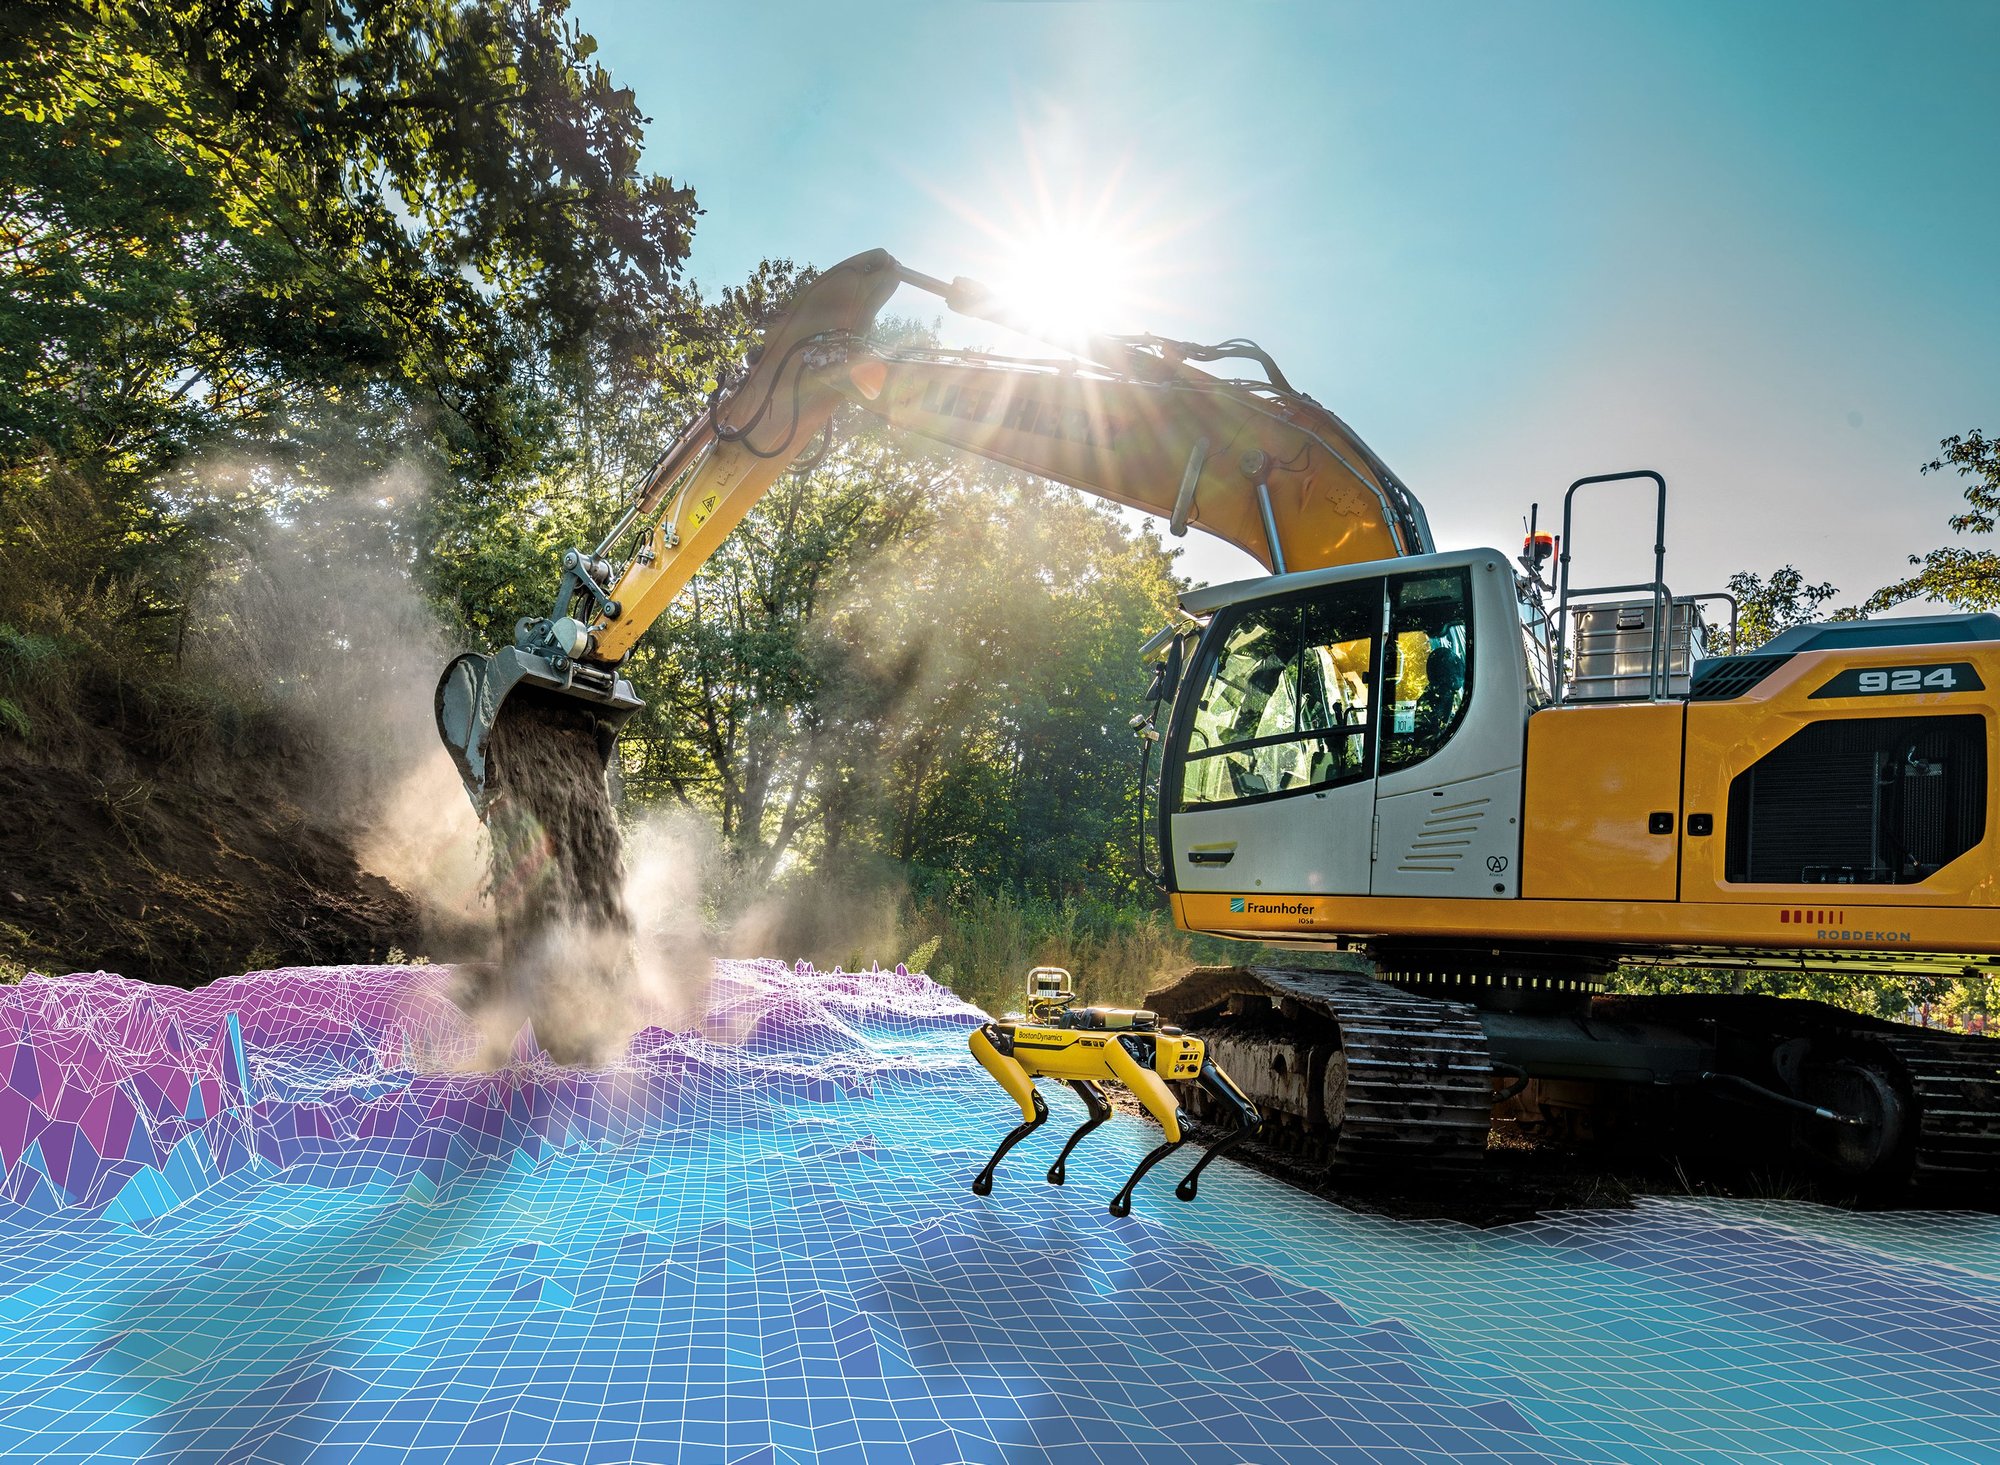
Ekinox Micro
Ekinox Micro kombinerer en høytytende MEMS-treghetssensor med en firekonstellasjons, multifrekvent mottaker med to antenner GNSS for å gi uovertruffen nøyaktighet selv i de mest krevende bruksområdene. Med en innebygd datalogger på 8 GB.
Utviklet for å fungere under de tøffeste forholdene, Ekinox Micro er godkjent i henhold til militærstandard, noe som gjør den til det ideelle valget for alle oppdragskritiske bruksområder.
Be om et tilbud på Ekinox Micro
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på vanlige spørsmål om applikasjonene vi presenterer. Hvis du ikke finner det riktige svaret, kan du dessuten kontakte oss direkte for å få hjelp.
Hva er nyttelast?
Med nyttelast menes alt utstyr, alle enheter eller alt materiale som et kjøretøy (drone, fartøy …) frakter for å utføre sin tiltenkte oppgave utover de grunnleggende funksjonene. Nyttelasten skiller seg fra komponentene som er nødvendige for driften av kjøretøyet, slik som motorer, batteri og ramme.
Eksempler på nyttelaster:
- Kameraer: kameraer med høy oppløsning, termiske kameraer…
- Sensorer: LiDAR, hyperspektrale sensorer, kjemiske sensorer…
- Kommunikasjonsutstyr: radioer, signalforsterkere…
- Vitenskapelige instrumenter: værsensorer, luftprøvetakere…
- Annet spesialutstyr
Hva er etterbehandlingen « GNSS »?
GNSS Etterbehandling, eller PPK, er en metode der rådataene fra « GNSS »-målingene som er logget på en « GNSS »-mottaker, behandles etter selve datainnsamlingen. Disse kan kombineres med andre kilder til « GNSS »-målinger for å gi den mest fullstendige og nøyaktige kinematiske banen for den aktuelle « GNSS »-mottakeren, selv i de mest utfordrende miljøene.
Disse andre kildene kan være lokale GNSS -basestasjoner ved eller i nærheten av datainnsamlingsprosjektet, eller eksisterende referansestasjoner med kontinuerlig drift (CORS), som vanligvis tilbys av offentlige etater og/eller kommersielle CORS-nettverksleverandører.
En PPK-programvare (Post-Processing Kinematic) kan benytte seg av fritt tilgjengelig informasjon om satellittbaner og klokkeslett fraGNSS for å bidra til å forbedre nøyaktigheten ytterligere. PPK muliggjør presis bestemmelse av posisjonen til en lokal GNSS -basestasjon i et absolutt, globalt koordinatsystem, som benyttes.
PPK-programvaren kan også håndtere komplekse transformasjoner mellom ulike koordinatreferansesystemer til støtte for ingeniørprosjekter.
Med andre ord gir det mulighet til å foreta korreksjoner, forbedrer prosjektets nøyaktighet og kan til og med rette opp i datatap eller feil som oppstår under oppmålingen eller installasjonen etter oppdraget.
Godtar « INS » signaler fra eksterne hjelpesensorer?
Inertialnavigasjonssystemene fra vårt selskap mottar data fra eksterne hjelpesensorer, som for eksempel luftdatasensorer, magnetometre, odometre, DVL og andre.
Denne integrasjonen gjør « INS » svært allsidig og pålitelig, spesielt i miljøer der tilgang til GNSS er nektet.
Disse eksterne sensorene forbedrer den generelle ytelsen og nøyaktigheten til INS ved å levere supplerende data.
Hva er forskjellen mellom IMU og INS?
Forskjellen mellom en inertialmåleenhet (IMU) og et inertialnavigasjonssystem (INS) ligger i deres funksjonalitet og kompleksitet.
En « IMU » (inertial measuring unit) leverer rådata om kjøretøyets lineære akselerasjon og vinkelhastighet, målt av akselerometre og gyroskoper. Den gir informasjon om rulling, stigning, gir og bevegelse, men beregner ikke posisjon eller navigasjonsdata. « IMU » er spesielt utviklet for å videreformidle essensielle data om bevegelse og orientering til ekstern behandling for å bestemme posisjon eller hastighet.
På den annen side kombinerer et « INS » (inertial navigation system) IMU data med avanserte algoritmer for å beregne et kjøretøys posisjon, hastighet og orientering over tid. Det inneholder navigasjonsalgoritmer som Kalman-filtrering for sensorfusjon og -integrasjon. Et INS leverer navigasjonsdata i sanntid, inkludert posisjon, hastighet og orientering, uten å være avhengig av eksterne posisjoneringssystemer som GNSS.
Dette navigasjonssystemet brukes vanligvis i applikasjoner som krever omfattende navigasjonsløsninger, særlig i miljøer uten tilgang til GNSS, for eksempel militære UAV-er, skip og ubåter.
Hva betyr MEMS?
MEMS står for « Micro-Electro-Mechanical Systems» (mikroinnstilt elektromekanisk system). Begrepet refererer til miniatyriserte enheter som integrerer mekaniske elementer, sensorer, aktuatorer og elektronikk på et felles silisiumsubstrat ved hjelp av mikrofabrikasjonsteknologi. MEMS er bittesmå mekaniske komponenter bygget på en brikke som kan registrere, styre og utløse handlinger på mikroskopisk skala. De brukes i stor utstrekning i IMU-er, trykksensorer, mikrofoner, akselerometre, gyroskoper, medisinsk utstyr og bilsystemer.
