Viktige teknologier innen navigasjon av ubemannede luftfartøyer (UAV)
Flere teknologier er avgjørende for effektiv navigering av UAV-er. Å forstå disse teknologiene er avgjørende for å forstå hvordan UAV-er fungerer og utfører oppdragene sine på en fremragende måte.
Inersialnavigasjonssystemer (INS) er sentrale for navigasjonen av ubemannede UAV-er. De gir informasjon om rulling, stigning og kurs, som kombineres med data fra « GNSS » (inkludert systemer som GPS, GLONASS og Galileo) for robust navigasjon i sanntid og kritiske posisjonsdata for UAV-er, selv under utfordrende forhold, for eksempel i nærheten av bygninger eller kraftledninger. Vår « INS » bruker en kombinasjon av akselerometre og gyroskoper for å beregne UAV-ens posisjon, orientering og hastighet basert på bevegelsene. Ved kontinuerlig å måle akselerasjon og vinkelhastighet kan « INS » opprettholde nøyaktig navigasjon selv under utfordrende forhold.
Ved å benytte kameraer og andre sensorer kan UAV-er oppfatte omgivelsene og ta velinformerte navigasjonsbeslutninger. Sensorfusjon kombinerer data fra flere kilder, som for eksempel INS, GNSS og kameraer, for å forbedre nøyaktigheten og påliteligheten. Denne teknologien gjør det mulig for droner å gjenkjenne hindringer, identifisere landingssoner og navigere autonomt i komplekse miljøer.
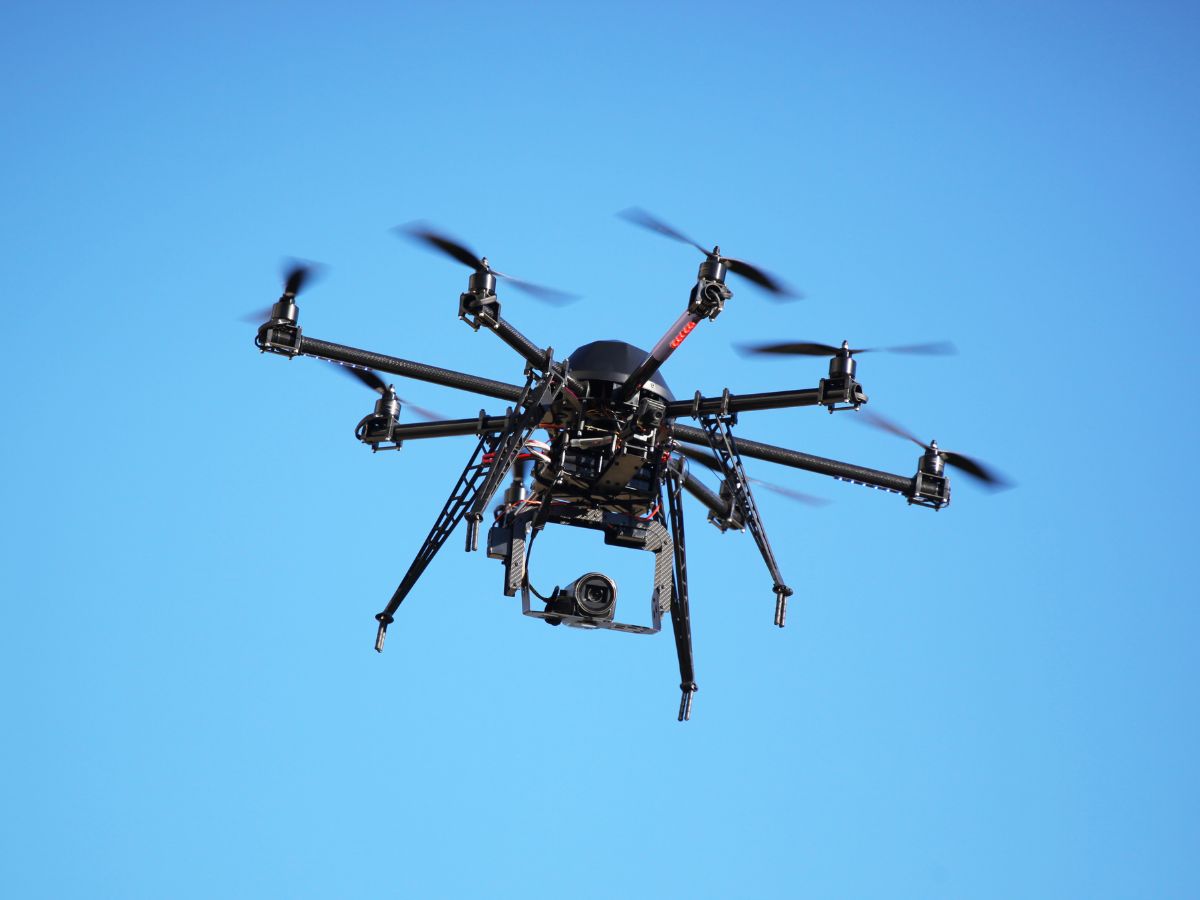
RTK-posisjonering (Real-Time Kinematic) for navigering av UAV-er
RTK-posisjonering forbedrer nøyaktigheten GNSS ved å benytte et nettverk av basestasjoner som leverer korreksjonsdata til UAV-en. Denne teknologien muliggjør posisjonering med centimeterpresisjon, noe som gjør den særlig verdifull i anvendelser som landmåling, kartlegging og presisjonslandbruk.
UAV-er utstyrt med RTK kan utføre svært nøyaktige oppgaver, noe som forbedrer kvaliteten på innsamlede data og effektiviteten i operasjonene.
Vi tilbyr toppmoderne bevegelses- og navigasjonsløsninger skreddersydd for UAV – ubemannede luftfartøyer. Våre avanserte treghetssensorer og navigasjonssystemer gir presis posisjonering og pålitelig ytelse under ulike driftsforhold.
Enten du trenger høynøyaktig INS for komplekse luftoppgaver eller robust GNSS -integrasjon for forbedret posisjonering, sikrer våre produkter at dine UAV-er opererer med optimal effektivitet. Med kontinuerlig overvåking og databehandling i sanntid gjør våre løsninger det mulig for UAV-er å navigere autonomt samtidig som sikkerhet og pålitelighet opprettholdes.
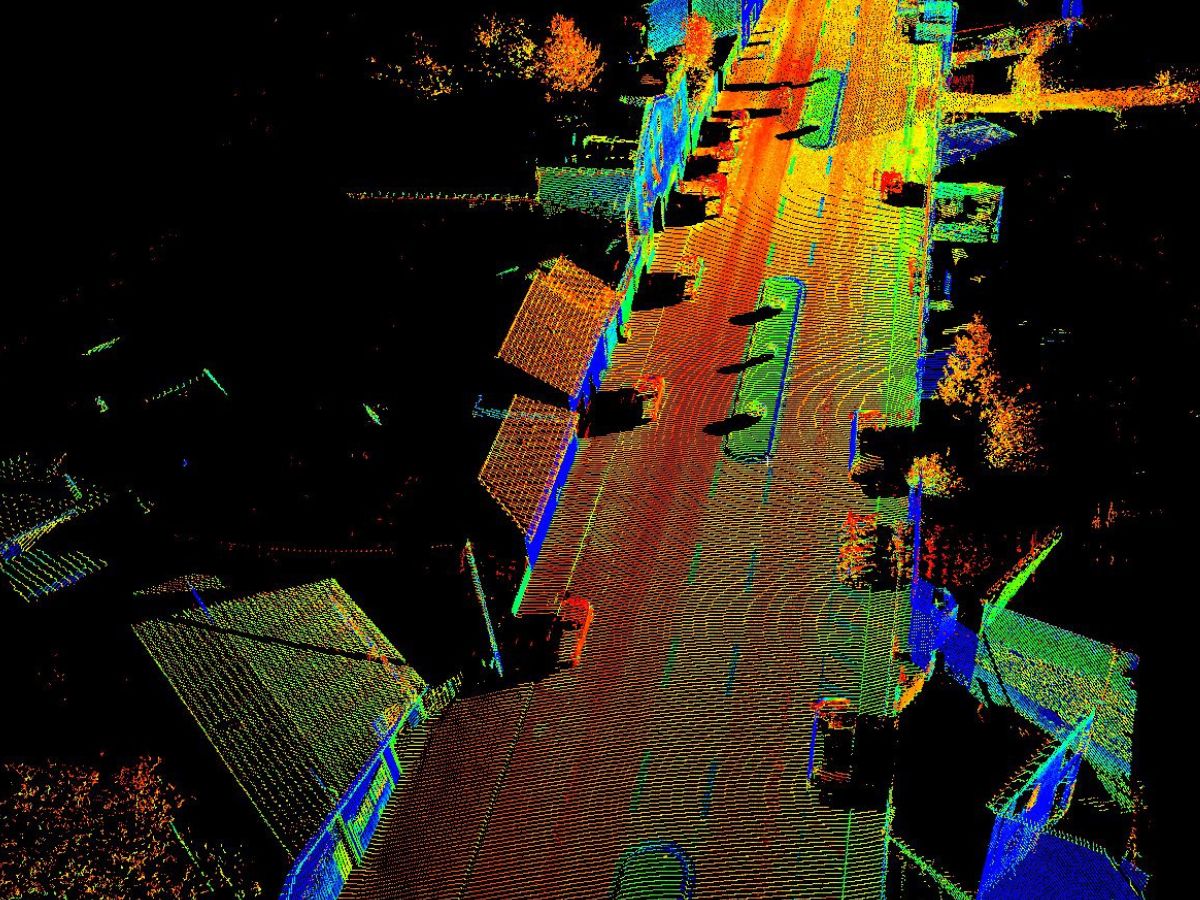
Navigasjonssensorer som påvirker ytelsen til dine UAV-er
Valg av riktige bevegelses-, navigasjons- og kontrollsensorer har direkte innvirkning på UAV-ens ytelse. Disse sensorene varierer sterkt i spesifikasjoner, avhengig av tiltenkt bruksområde og driftsmiljø.
Våre MEMS-baserte sensorer er kompakte og lette, noe som gjør dem ideelle for UAV-applikasjoner der man ønsker å minimere fartøyets totale vekt. Med lavt strømforbruk forlenger de UAV-ens flytid, da de bruker mindre enn 1 watt.
Disse navigasjonssensorene leverer data med frekvenser på opptil 200 Hz, noe som muliggjør justeringer i sanntid av UAV-ens flyvebane og oppførsel.
Utforsk våre løsninger og finn den som passer best til dine behov.
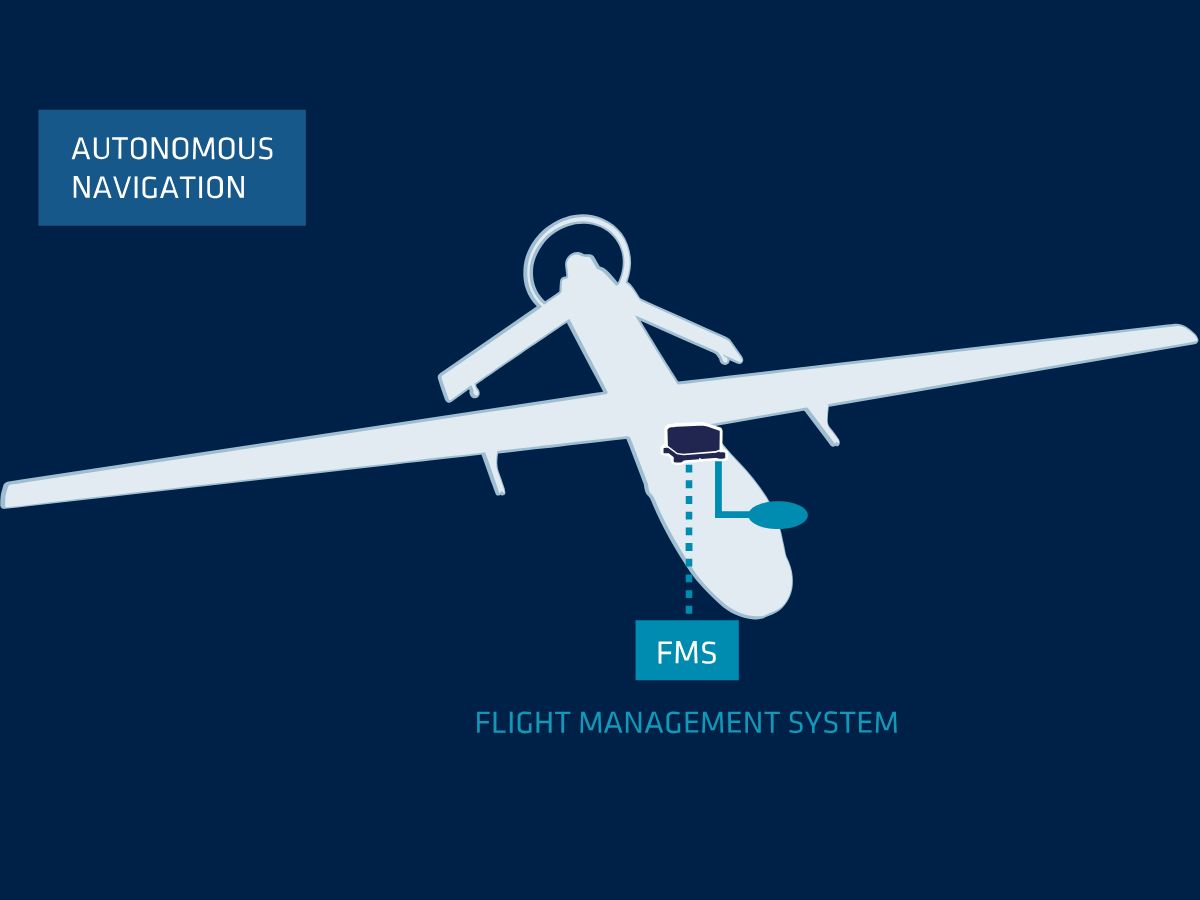
Løsninger for industrielle droner
Våre løsninger integreres sømløst med UAV-plattformer, slik at de leverer pålitelig ytelse selv under de mest krevende forholdene.

Stellar-40

Pulse-40 OEM

Quanta Micro

Ekinox Micro

OEM Ellipse-D
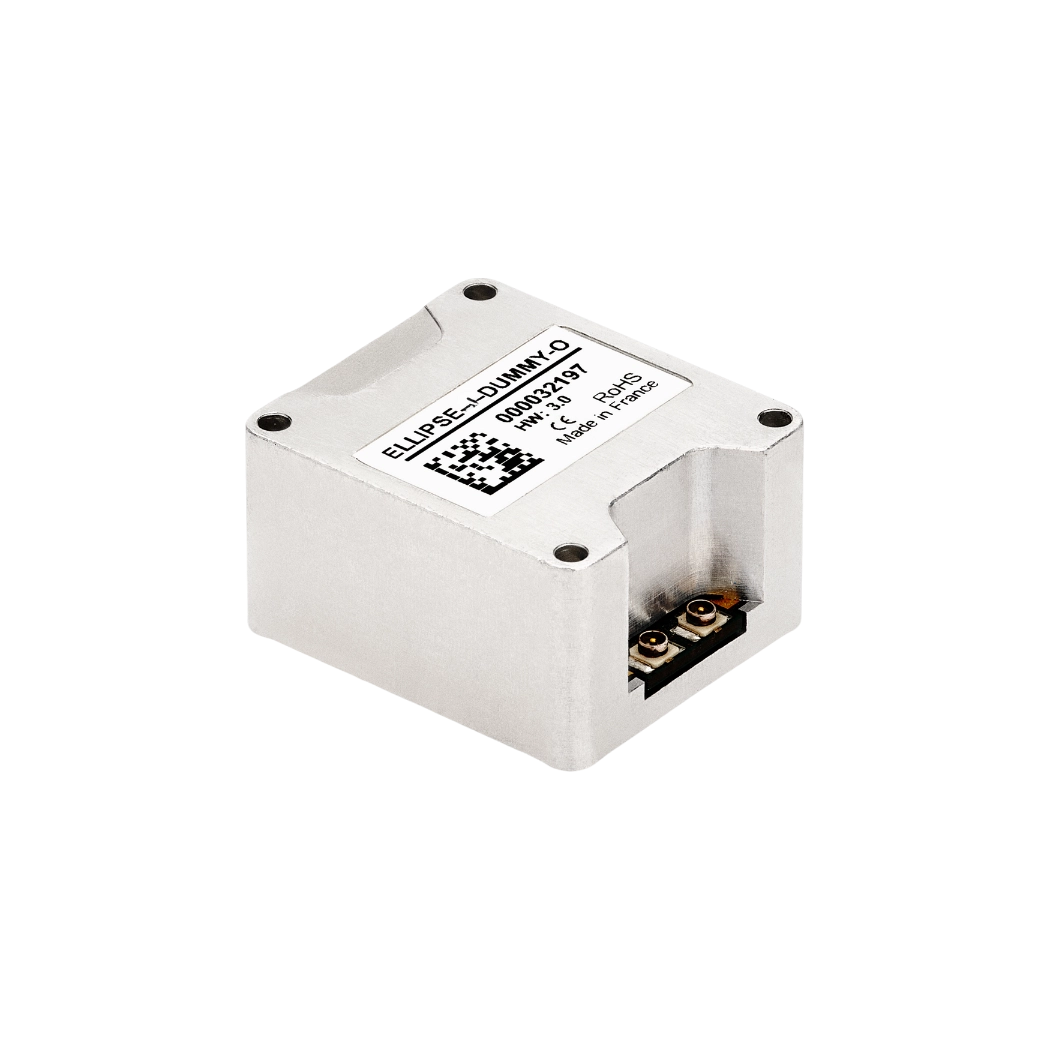
OEM Ellipse-N
Brosjyre om industrielle bruksområder
Få brosjyren vår sendt direkte til innboksen din!
Eksempler fra praksis
Oppdag de imponerende suksesshistoriene som viser frem SBG Systemss inertialøsninger for UAV-er. Finn ut hvordan våre toppmoderne navigasjonssystemer har revolusjonert bruken av UAV-er i en rekke bransjer. Hver casestudie presenterer virkelige scenarier der våre avanserte inertialsensorer og GNSS -teknologi har oppnådd enestående nøyaktighet, pålitelighet og ytelse.
Få verdifull innsikt og praktiske eksempler som viser hvordan våre løsninger effektivt takler komplekse utfordringer og forbedrer driftskvaliteten. Ta en titt på våre casestudier for å se hvordan SBG Systemss UAV-inertialløsninger kan løfte prosjektene dine og gi enestående resultater.

TREALIS’ system for påvisning av feil på skinner med Apogee Navsight
Posisjonering av trikk og tog
Hvordan GapEOD bidrar til sikrere geofysiske undersøkelser med Ellipse
Posisjonering av trikk og tog
Forskning på autonome ferger i virkelige urbane farvann
Autonom fergenavigasjon
De snakker om oss
Hør det direkte fra innovatørene og kundene som har tatt i bruk teknologien vår.
Deres uttalelser og suksesshistorier viser hvilken betydelig innvirkning sensorene våre har i praktiske navigasjonsapplikasjoner for UAV-er.


Oppdag andre måter å bruke treghetssystemer på i industrien
Inertialsystemer spiller en avgjørende rolle for å øke effektiviteten, presisjonen og sikkerheten i et bredt spekter av industrielle operasjoner. Fra automatisering av utstyr og mobil robotikk til overvåking av tungt maskineri – disse teknologiene gir pålitelige data om posisjon, orientering og bevegelse, selv i krevende miljøer eller miljøer med « GNSS »-utfordringer. Oppdag hvordan inertialøsninger driver innovasjonen fremover i en rekke ulike industrielle anvendelser.
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om appene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne ta kontakt med oss direkte!
Bruker droner GPS?
Ubemannede luftfartøyer (UAV-er), ofte kalt droner, bruker vanligvis GPS-teknologi (Global Positioning System) til navigering og posisjonering.
GPS er en viktig del av navigasjonssystemet til en UAV, og leverer posisjonsdata i sanntid som gjør at dronen kan bestemme sin posisjon nøyaktig og utføre ulike oppgaver.
De siste årene har dette begrepet blitt erstattet av et nytt begrep: « GNSS » (Global Navigation Satellite System). « GNSS » refererer til den generelle kategorien av satellittnavigasjonssystemer, som omfatter GPS og en rekke andre systemer. GPS er derimot en spesifikk type « GNSS » utviklet av USA.
Hva er geofencing med UAV?
Geofencing for UAV-er er en virtuell barriere som definerer bestemte geografiske grenser innenfor hvilke et ubemannet luftfartøy (UAV) kan operere.
Denne teknologien spiller en avgjørende rolle for å forbedre sikkerheten, tryggheten og overholdelsen av regelverket ved bruk av droner, særlig i områder der flyaktiviteter kan utgjøre en risiko for mennesker, eiendom eller i luftrom med flygeforbud.
I bransjer som budtjenester, bygg- og anleggsbransjen og landbruket bidrar geofencing til å sikre at droner opererer innenfor trygge og lovlige områder, slik at man unngår potensielle konflikter og forbedrer driftseffektiviteten.
Politiet og beredskapstjenestene kan bruke geofencing til å styre dronebruk under offentlige arrangementer eller i nødssituasjoner, slik at dronene ikke kommer inn i sensitive områder.
Geofencing kan brukes til å beskytte dyrelivet og naturressursene ved å begrense droners tilgang til bestemte habitater eller verneområder.
Hva er et gyroskop?
Et gyroskop er en sensor som måler vinkelhastighet – hastigheten med hvilken et objekt roterer rundt én eller flere akser – og er en av de grunnleggende byggesteinene i treghetsnavigasjonssystemer. Hovedformålet er å levere presis informasjon i sanntid om rotasjonsbevegelsen, slik at et « INS » eller « IMU » kan fastslå hvordan et objekts orientering endrer seg over tid.
Moderne gyroskoper som brukes i navigasjon, særlig innen romfart, forsvar, maritim virksomhet og robotikk, er vanligvis MEMS (Micro-Electro-Mechanical Systems) eller optiske teknologier som FOG (Fiber Optic Gyroscopes) og RLG (Ring Laser Gyroscopes). Selv om de fysiske prinsippene bak dem er forskjellige, utnytter de alle det samme grunnleggende konseptet: Når et system roterer, registrerer sensoren den resulterende treghetseffekten og omdanner den til et elektrisk signal.
I et MEMS-gyroskop utsettes bittesmå vibrerende strukturer – ofte silisiummasser som drives med bestemte resonansfrekvenser – for Coriolis-krefter når enheten roterer. Disse kreftene forårsaker målbare endringer i vibrasjonsmønstrene, som omregnes til informasjon om vinkelhastigheten. I optiske gyroer opplever lys som beveger seg i motsatte retninger langs en lukket sløyfe faseforskyvninger når systemet roterer; denne Sagnac-effekten muliggjør ekstremt nøyaktige og driftstabile rotasjonsmålinger uten bevegelige deler.
Gyroskoper leverer avgjørende data til algoritmene i et treghetsnavigasjonssystem, slik at systemet kan beregne holdning (rulling, stigning og gir). Når de kombineres med akselerometre, danner de et IMU, som gir omfattende bevegelsesregistreringsfunksjonalitet. Gyroskoper av høy kvalitet reduserer avvik, forbedrer stabiliteten og gjør at navigasjonssystemet kan fungere pålitelig selv i miljøer uten GPS-dekning. I anvendelser som styring av UAV-er, loitering-ammunisjon, styring av AUV-er, kompensasjon for bølgebevegelser til sjøs eller navigasjon av autonome kjøretøy, har gyroskopets nøyaktighet direkte innvirkning på systemets evne til å opprettholde en presis og stabil bane.
